R2研究增强说明
R2不再采用“长篇文字卡片”作为主要呈现,而是把全球案例、实机/论文原图、机械结构、感知控制、试验参数和证据链放在正文前面。每张外部图均标注来源和版权状态;GAKI原创SVG只用于技术说明,不作为历史实机证据。
R18 剩余26个中成熟度档案专项补强
R18不扩101个样本,专门处理R17剩余26个50–74%档案。新增官方原型照片、论文图、专利图、完整作者/机构、具体田间地点和量化性能数据,并修正部分档案类别,使评分与证据类型一致。
R18新增硬数据:PHilMech 1.2 km/h / 0.78 t/h / 82.37%切割效率 / 80%收获效率;Tabasco商业田RF R²≈0.95;4GQ-1C损失2.38%、破头8.3%、含杂6.2%;TIBA在Seropédica真实蔗田做自动行跟随;TechAgro在Queensland三大蔗区跨多种工况验证自动根切。
R17 39个中成熟度档案冲75%
R17不扩样本,直接针对R16的39个50–74%档案补硬证据。本轮重点补了哥伦比亚CATE II、Fiji丘陵机、毛里求斯小型收割机、墨西哥UAV、澳大利亚Harvest Mate Auto/自主补种、巴拿马精准农业、巴基斯坦智能喷施、巴西无人运输视觉定位、留尼汪MASH、古巴A8000、危地马拉Austoft 9900等。
新增硬数据包括:CATE II 13家糖厂/155农场/1.94万采样点;Fiji Tavua整季试验;Hexagon私有mesh+断网任务可视化;A8000约60%行驶距离处于收获模块关闭;La Estrella约150 ha、宿根连续增产;Tereos两台Solix机器人与97% Connected Field覆盖计划。
R16 低成熟度档案专项补强
R16针对R15最弱档案定向补证,并把成熟度改成类别适配评分:历史影片、失败样机、数字调度、专利子系统、实体机器和真正自主机器分别按不同证据要求评估,避免“不是U3/U4”就被错误判低。
R16新增核实重点:Fiji Lovu挖掘机收割实机、CTBE 9 m/19%坡地平台、Thai FEM安全系数1.06→2.01、SASRI自动地块识别/无人机催熟、Case甘蔗产量地图、Thailand扫描激光误差、CNH自动切梢、辰汉失败→7代样机产业化。
R18剩余26档案专项补强版
R15停止扩样本,专门深化现有101个档案。新增统一的证据成熟度、版权状态、失败原因、关系图谱和优先缺口,把“有档案”升级成“可持续审核的研究档案”。
成熟度评分是透明的内部研究指标:来源权威、实物媒体、田间验证、人物/机构、技术参数、无人证据各0–2分,总分12分。它不是贡献排名,也不代表机型优劣。
R14 稀缺证据强化版 · 100+档案
R14不再用普通“智能化”案例扩数量,而是新增10个真正稀缺档案:收割机—转运车RTK同步、三年协同作业数据、商业转运调度、连续远程监控、1925/1945历史电影、1938半成功原型、1944历史实机照片、Hurrey失败原型链和收获物流自动调度专利。总样本达到 101。
已经达到真实田间协同自动化原型层,但仍包含操作员,不等同于完整无人收割车队。
是长期真实协同作业数据,但研究重点是机动优化,不是两车完全无人控制。
这是商业数字协同系统,不等于转运车辆本身已经无人驾驶,但它是无人车队调度层的重要基础。
不是无人驾驶,但证明远程监控链路具备较高实时性和可靠性,是无人收割远程监管基础。
不是无人设备,但这是机械化甘蔗收获极早期、极稀缺的动态影像证据。
机型与制造商身份仍待核,但档案年代、地点和机械作业画面可核实。
非常有价值的‘半成功原型’证据,不能把它写成成功商品机,也不能因未成功而遗漏。
属于历史实机照片,不代表无人化,但可作为机械收获发展史的重要对照节点。
属于明确的早期失败/半失败原型链,是后来Falkiner成熟路线的重要前身。
是收获物流数字调度专利,并不证明车辆本身无人驾驶。
R13 稀缺证据扩展版
R13把重点转向最稀缺的证据:真实无人/遥控收割样机、失败样机、原始田间视频、历史实机照片、长时间/量化验证、无人转运协同、丘陵底盘与农民自制原型。在R12的70个档案上新增21个,总量达到 91。
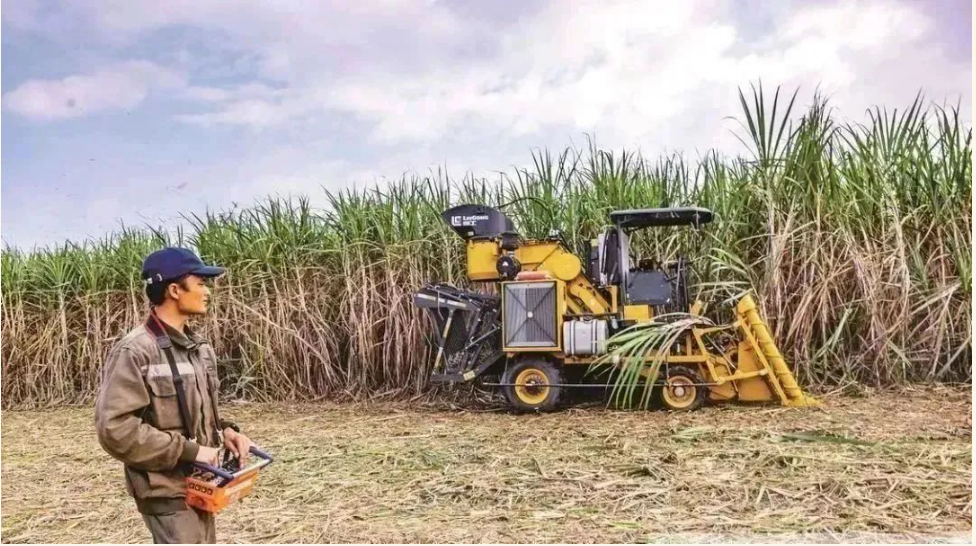
有真实实机与遥控田间证据,但没有证据证明机器具备自主路径规划、自动掉头或无人连续作业。
属于明确失败样机,应作为‘为什么小型收割机不能只解决切割而忽略夹持、输送和自走’的反例。
属于失败样机,是‘切后无可靠控制/输送链’导致整机失败的重要历史案例。
应作为失败/未产业化样机保留,不能因‘第三代改进’误写成成功商业机。
这是非常重要的‘失败—推倒重来—产业化’案例,应保留失败路线而不是只记录最终产品。
有强田间视频证据,但身份参数未完全核实,应保持‘现场样机/验证机’状态。
属于有原始视频的现场验证机,不应因缺型号就删除,也不能提升为成熟商品机。
FEM优化证明研发成熟度提高,但不等于无人化,也不代表已完成长期田间验证。
目前为有人操作挖掘机改装,不属于无人机,但对未来遥控/无人丘陵平台非常有价值。
不是失败到完全不可用,而是清楚揭示了倒伏蔗和地块条件对小型机效率的限制。
属于研发概念/试验平台,不应写成已大规模商业化机器。
是真实原型机且有官方照片,但未找到无人控制,因此归现场原型而非无人收割。
这是为甘蔗收获物流开发并实测的无人重卡平台,尚需更多真实甘蔗田长期运营证据。
属于丘陵真实田间验证+智能监控基础,未达到完全无人驾驶。
这是非常关键的长期无人运行基础技术,但仍是专利/算法系统,不是独立整机。

不是无人设备,但是真实历史照片和影片证据,对建立140年技术演化链非常重要。

不是无人机器,但属于真实民间发明样机,必须与正规厂家机型分开归档。

不是无人机,但属于低成本鲜蔗收获原型,对小型无人化后续模块化具有参考价值。
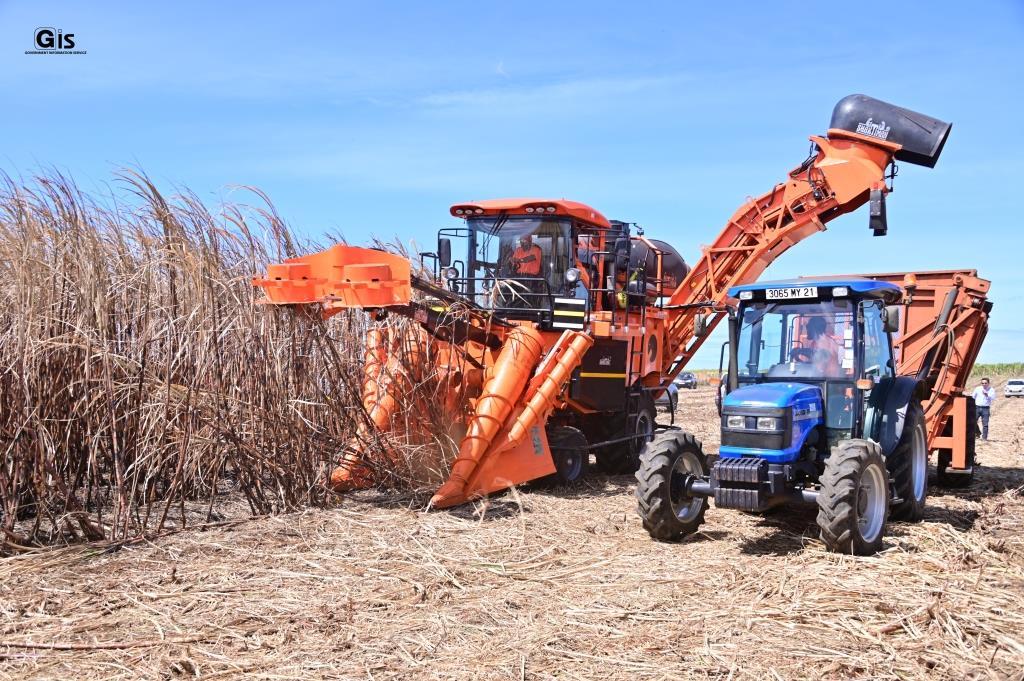
不是无人化项目,但有真实运营数据和实机照片,是评价小农机械收获商业可行性的好基线。

属于有人驾驶商业/示范机,不应写成无人,但其底盘与坡地适应能力对无人化很重要。
证据支持农场级自动化/自主运营,但需要继续区分哪些具体收割环节为完全无人、哪些为自动驾驶辅助。
R18 剩余26个中成熟度档案专项补强
R18不扩101个样本,专门处理R17剩余26个50–74%档案。新增官方原型照片、论文图、专利图、完整作者/机构、具体田间地点和量化性能数据,并修正部分档案类别,使评分与证据类型一致。
R18新增硬数据:PHilMech 1.2 km/h / 0.78 t/h / 82.37%切割效率 / 80%收获效率;Tabasco商业田RF R²≈0.95;4GQ-1C损失2.38%、破头8.3%、含杂6.2%;TIBA在Seropédica真实蔗田做自动行跟随;TechAgro在Queensland三大蔗区跨多种工况验证自动根切。
R17 39个中成熟度档案冲75%
R17不扩样本,直接针对R16的39个50–74%档案补硬证据。本轮重点补了哥伦比亚CATE II、Fiji丘陵机、毛里求斯小型收割机、墨西哥UAV、澳大利亚Harvest Mate Auto/自主补种、巴拿马精准农业、巴基斯坦智能喷施、巴西无人运输视觉定位、留尼汪MASH、古巴A8000、危地马拉Austoft 9900等。
新增硬数据包括:CATE II 13家糖厂/155农场/1.94万采样点;Fiji Tavua整季试验;Hexagon私有mesh+断网任务可视化;A8000约60%行驶距离处于收获模块关闭;La Estrella约150 ha、宿根连续增产;Tereos两台Solix机器人与97% Connected Field覆盖计划。
R16 低成熟度档案专项补强
R16针对R15最弱档案定向补证,并把成熟度改成类别适配评分:历史影片、失败样机、数字调度、专利子系统、实体机器和真正自主机器分别按不同证据要求评估,避免“不是U3/U4”就被错误判低。
R16新增核实重点:Fiji Lovu挖掘机收割实机、CTBE 9 m/19%坡地平台、Thai FEM安全系数1.06→2.01、SASRI自动地块识别/无人机催熟、Case甘蔗产量地图、Thailand扫描激光误差、CNH自动切梢、辰汉失败→7代样机产业化。
R18剩余26档案专项补强版
R12在R11的52个档案基础上新增18个高价值样本,总量达到 70。本轮重点不是单纯增加国家数量,而是补齐无人甘蔗机械的关键技术演化链:产量监测 → GNSS糖分地图 → 3D感知 → 自动根切 → LiDAR/雷达仿形 → 自动切梢 → AI机器人点喷 → 数据预测与自动驾驶。
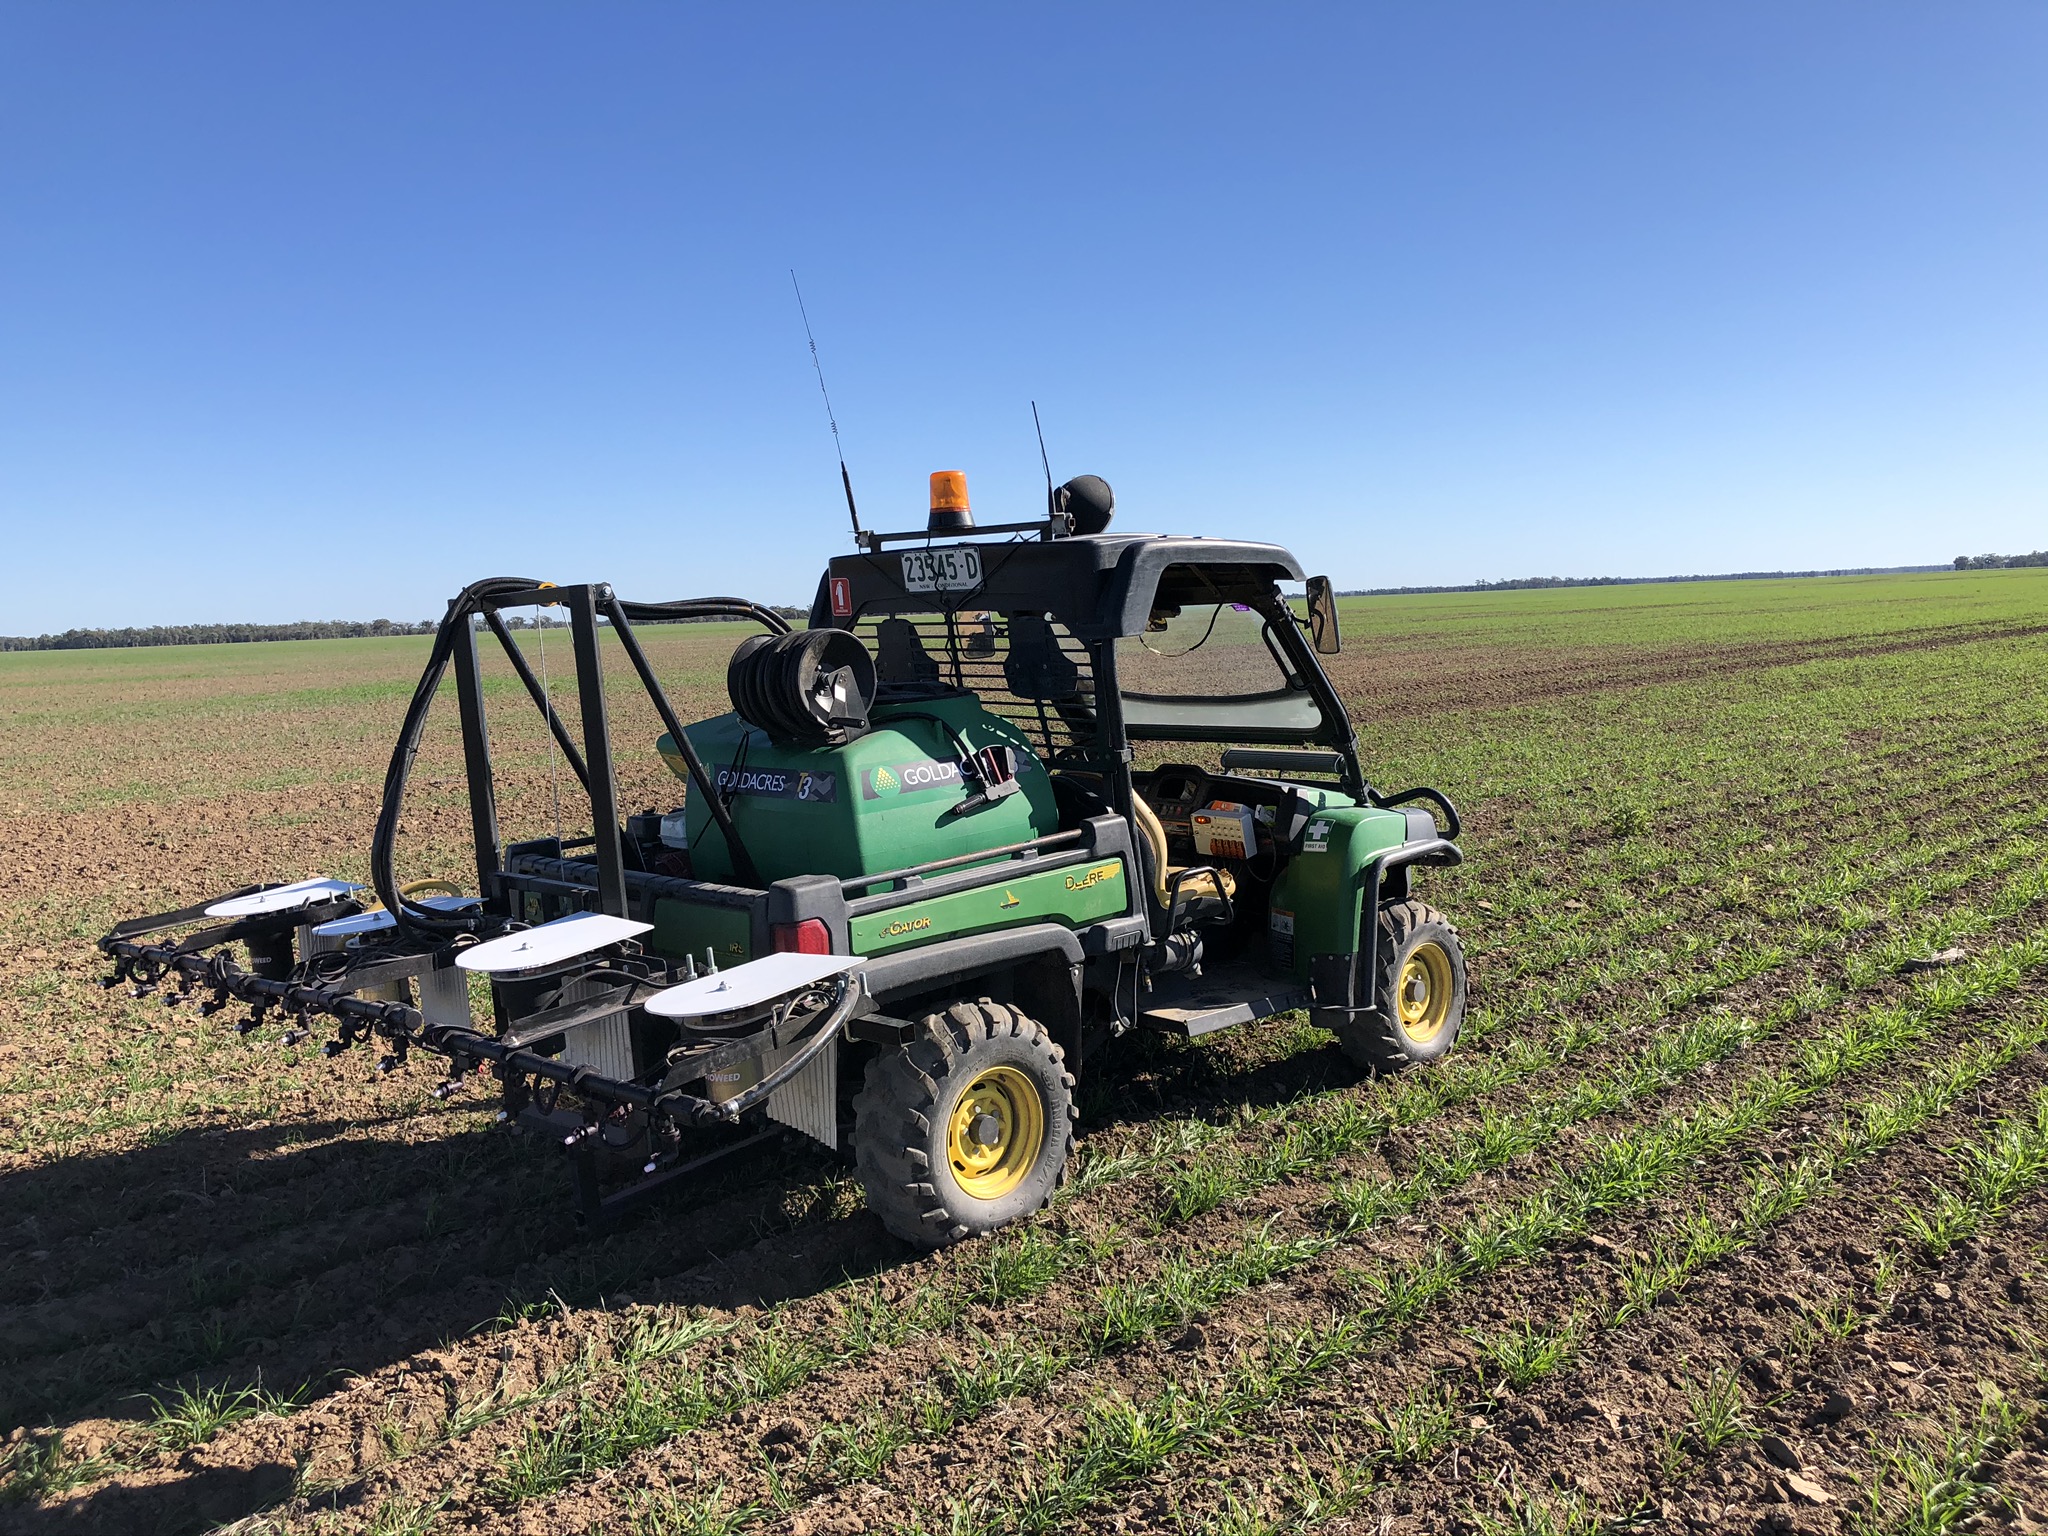
这是已在真实甘蔗田验证的机器人精准喷施系统,不是甘蔗收割机。
这是留尼汪历史机械化与整杆原型路线,不是无人收割。
这是机械收获作业决策支持,不是无人车辆控制。
是无人收割机关键执行层专利,不代表整机无人驾驶已经商业化。
属于根切执行层智能控制,不等于完全无人收割。
属于数字收获和数据决策技术,不是无人驾驶。
历史精准农业基础,不属于无人驾驶。
属于收获质量数字化,不是无人机械。
属于感知/产量/根切联合自动化研究,不是整机无人。
属于割台自动仿形试验平台,不是完整无人收割机。
属于自动根切深度控制方法,不是无人驾驶。
是非常接近自动导航的智能小型收割机技术,但专利本身仍定位辅助驾驶。
属于数字农业/无人机层,不是地面无人收割机。
报告证明自动驾驶/精准农业采用,但没有证明完全无人收割。
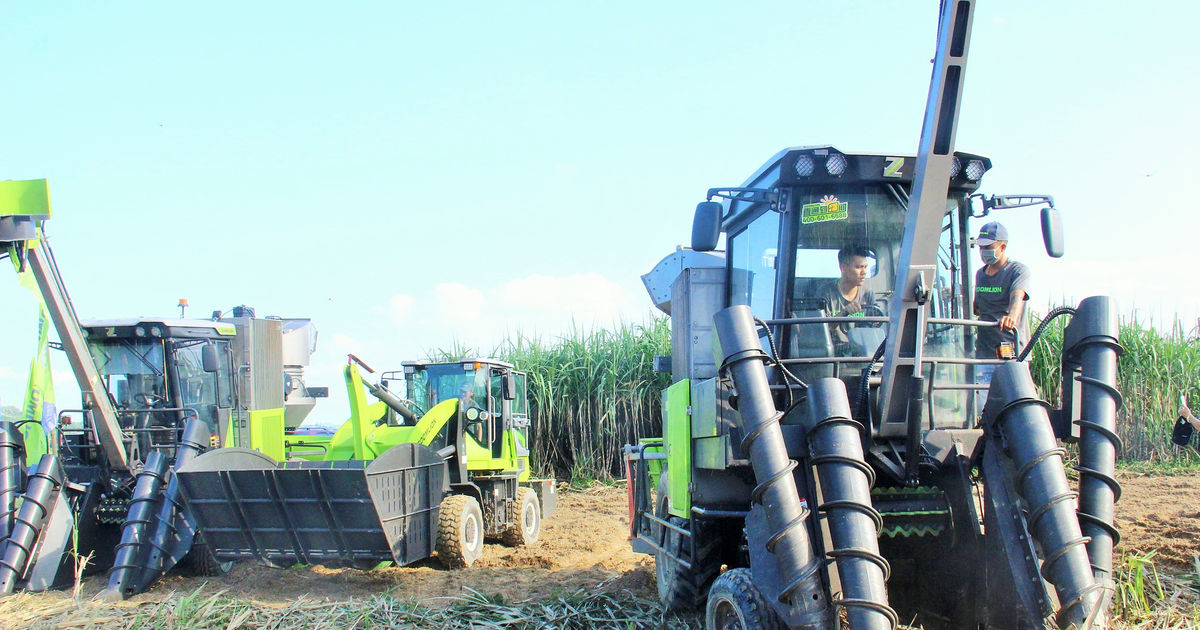
属于越南机械化+无人机数字监测基础,不是无人收割机。
属于切梢闭环控制技术,不是整机自主导航。
根切高度自动校准不等于无人收割,但属于无人执行层关键技术。
属于全球专利族技术扩散,不是单独一台无人整机。
R11 全球样本扩展版
R11在R10的40个档案基础上新增12个高价值样本,总量达到 52。新增覆盖墨西哥、印度尼西亚、巴基斯坦、哥伦比亚、古巴、澳大利亚、中国、泰国和巴拿马,继续把收割机自动化、数字农业、无人机、自主感知和专利概念分层处理。
这是甘蔗精准农业无人机,不是无人收割机。
属于数字感知和预测,不是无人地面机械。
属于智能监测基础,不是自主驾驶。
属于自主/智能喷施无人机,不是无人收割机。
属于卫星遥感与AI识别,不是无人机械。
属于机械化与自动化前置基础,不是无人收割。
属于机械收获过程优化研究,不是完整无人化。
属于车队数字监测和自动报告,不是无人驾驶。
属于自动根切与精准收获研究,不是完全无人。
属于收割机除杂闭环自动控制,是无人收割机执行层基础,不等于无人驾驶。
属于低成本驾驶辅助,不是自主导航。
属于地块级精准农业与数字决策,不是无人收割机。
R10 全球样本扩展版
R10在R9的28个核心档案基础上新增12个高价值样本,总量达到 40。新增覆盖美国、中国、危地马拉、埃及、留尼汪、毛里求斯、古巴以及跨国研究路线;继续严格区分机械化、数字化、自动化、无人机、自主田间和专利概念。
专利证明John Deere自主收割技术架构,但不能单独证明该实施例已商业化无人收割。
目前是专利级整机方案,尚未找到可靠田间无人连续作业证据。
属于自主运行结构专利,尚不能视为AGCO已销售完全无人甘蔗收割机。
这是无人机监测系统,不是地面无人收割机。
属于智能/自动化收割技术组合,并非完全无人收割。
这是高水平半自动+AI优化收割机,不是自主导航无人收割。
MASH是收获监测和调度数字自动化,不是地面无人机械。
属于成熟的无人机精准甘蔗生产体系,不是无人收割机。
这是收获物流自动决策软件,不是无人运输车。
属于无人除草的感知/AI基础,还没有证明完整自主除草机器已经解决复杂甘蔗田场景。
属于收割机功能专利,不代表无人驾驶。
这是机械结构专利,不应因“组合”或“自动”字样归为无人收割机。
R9 最后缺口补齐版
R9继续按九项标准补证。重点把R8剩余6个低分档案中的5个补上;对于仍只有专利概念、没有实机/田间验证的项目,不人为抬高分数。
R9状态:28个档案已全部达到至少7/9。仍保持低证据等级的专利概念项目,只是因为“实机/田间验证”字段为0,并未被错误升级为商业无人。
这不是无人甘蔗联合收割机,而是甘蔗农场商业无人拖拉机车队。

仍需核实自动换行、自动根切/切梢闭环、避障、远程接管以及连续无人田间作业证据。
专利公开不能等同于完成样机或田间商业验证。

应单独列为无人收获物流,不应写成无人甘蔗收割机。
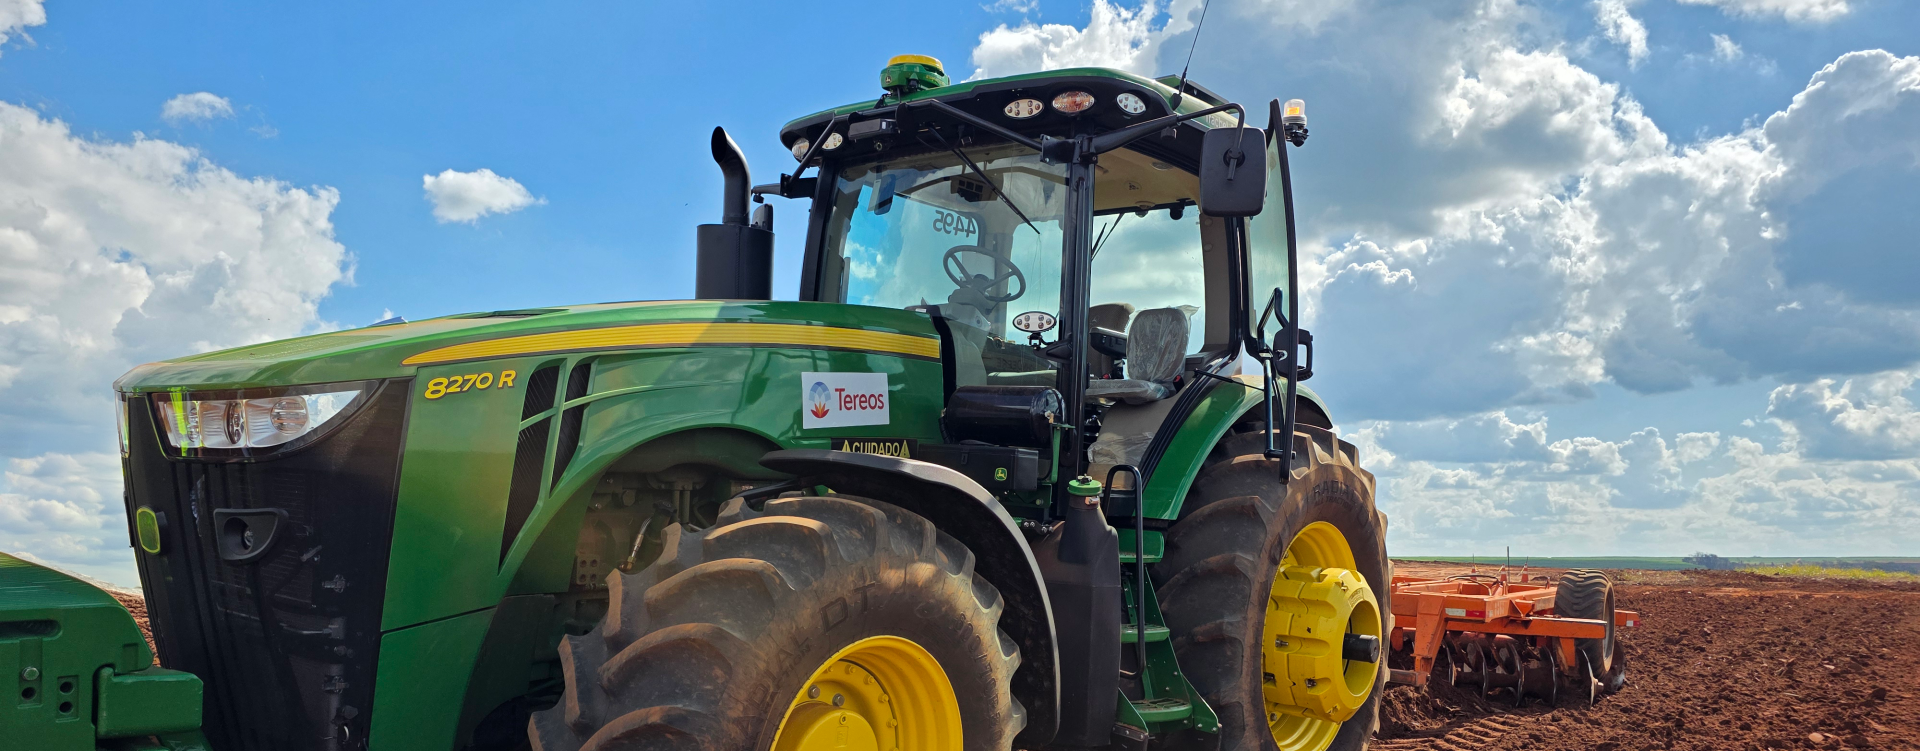
属于自主拖拉机试验,不是无人收割机。
研究对象是自动运输定位,不是收割机自主控制本体。
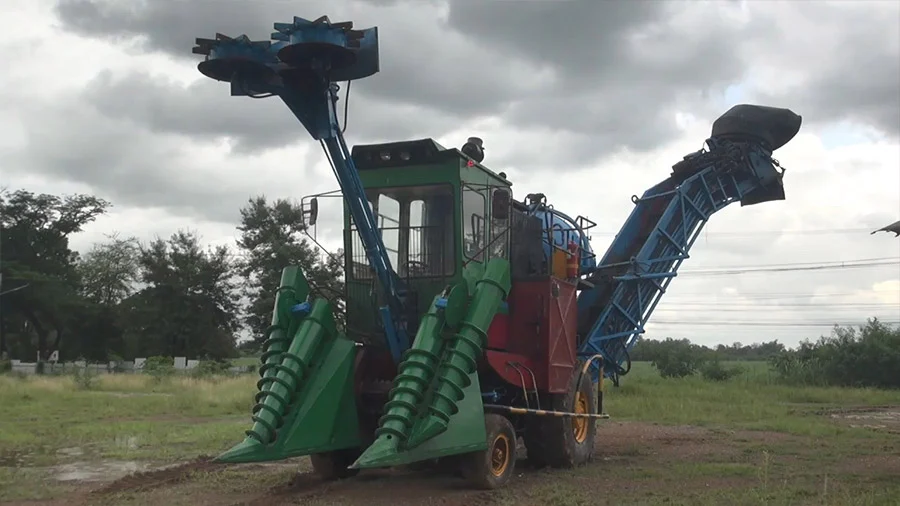
是无人/遥控田间作业平台,不是完整甘蔗收割机。
这些属于高级自动化,不应直接称为完全无人甘蔗收割机。

该系统是甘蔗收获物流自主运输,不是无人甘蔗收割机本体。
这属于收割协同自动化研究,不能直接称为完全无人收割车队。
这是收割决策自动化,不是无人驾驶;但它是未来自主收割机的关键决策层技术。
这是甘蔗田自主机器人,不是收割机,但对小型无人甘蔗底盘、行间导航和视觉识别具有直接参考价值。
媒体称“ไร้คนขับ/无人驾驶”,但现有证据更稳妥地支持远程控制/无人驾驶室操作;其完整自主导航等级仍需继续核验。

该机体现高级割台自动化和双行收获,但官方产品资料本身并未证明其为完全无人驾驶收割机。
这是无人收割机关键子系统专利,不等于整机无人化,但说明中国根切自动控制已经形成连续技术谱系。

目前公开证据支持机械化原型/整杆收割研发,不支持将其写成自主无人收割机。
这是丘陵机械收获试验,不是无人收割;但它是小型丘陵无人收割机非常重要的真实需求场景。
目前检索到的是机械化与小型收割机基础,未找到足够证据证明成熟无人收割机。
全电并不等于无人。现阶段应归为无人化基础平台,等待田间自主导航和无人作业证据。
仅有专利申请,不应写成已完成无人农场或无人收割机样机。
这是成熟的无人机/精准农业自动化,并非无人甘蔗收割机;但它构成未来无人甘蔗农场的感知与作业基础。
不是收割机,但属于真正面向甘蔗田作业的自主地面机械,是无人农场体系的重要组成。
不是收割机,但提供了甘蔗高密度植被环境中自主机器人底盘、密封和导航的直接研发经验。
属于无人运输关键专利,不是收割机,但与无人收割机组成完整田间协同链。
这是无人丘陵收割机的关键底盘子系统,而不是整机无人验证。
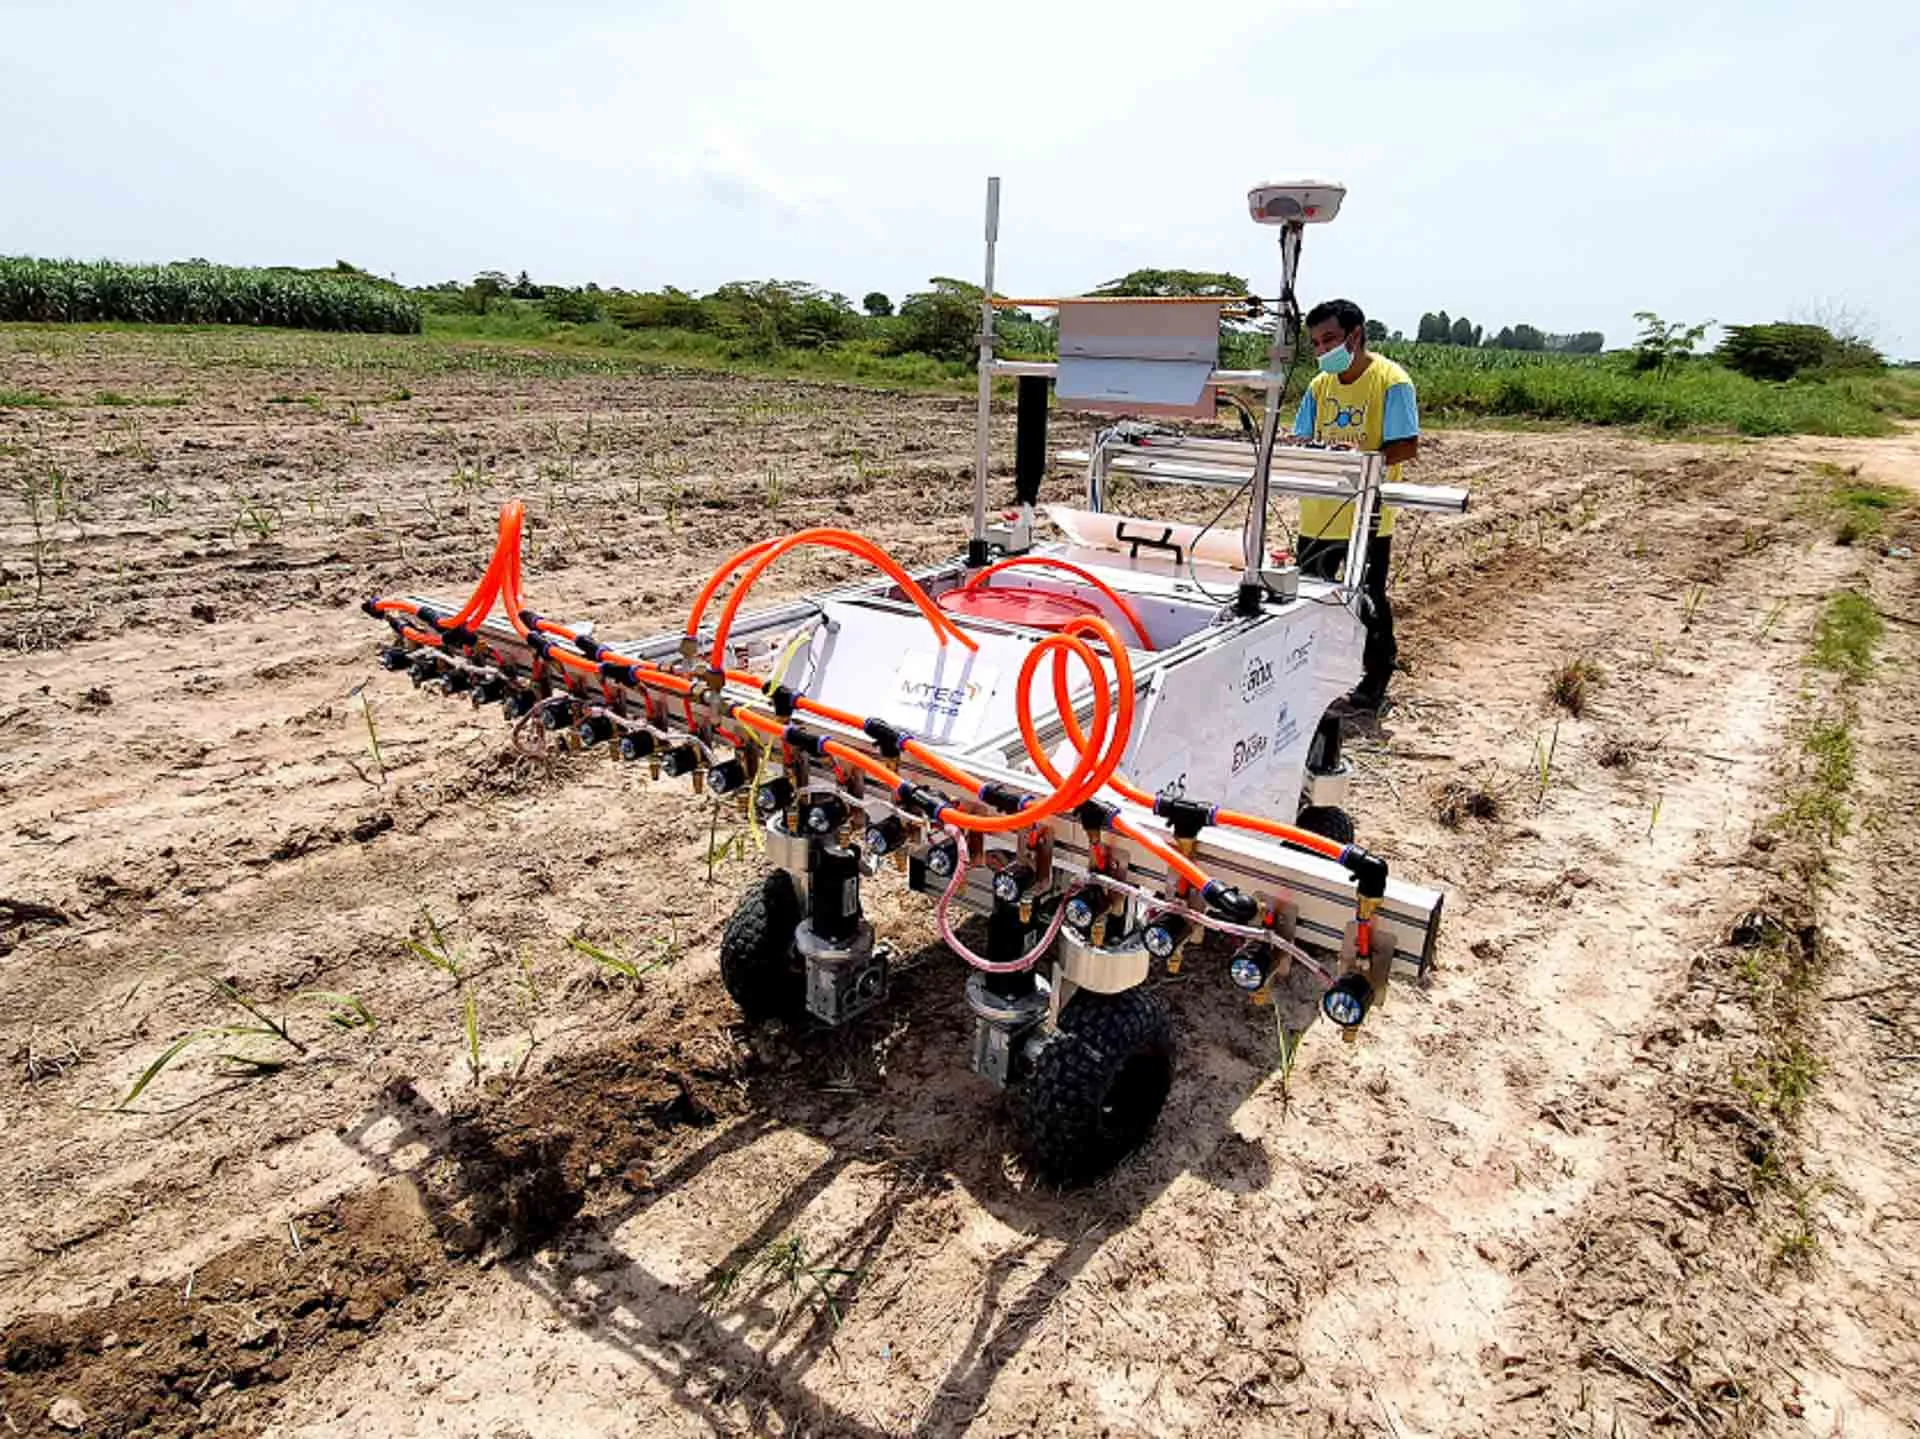
这是真实甘蔗田自主地面机器人,但作业环节是除草/精准喷施,不是无人收割机。
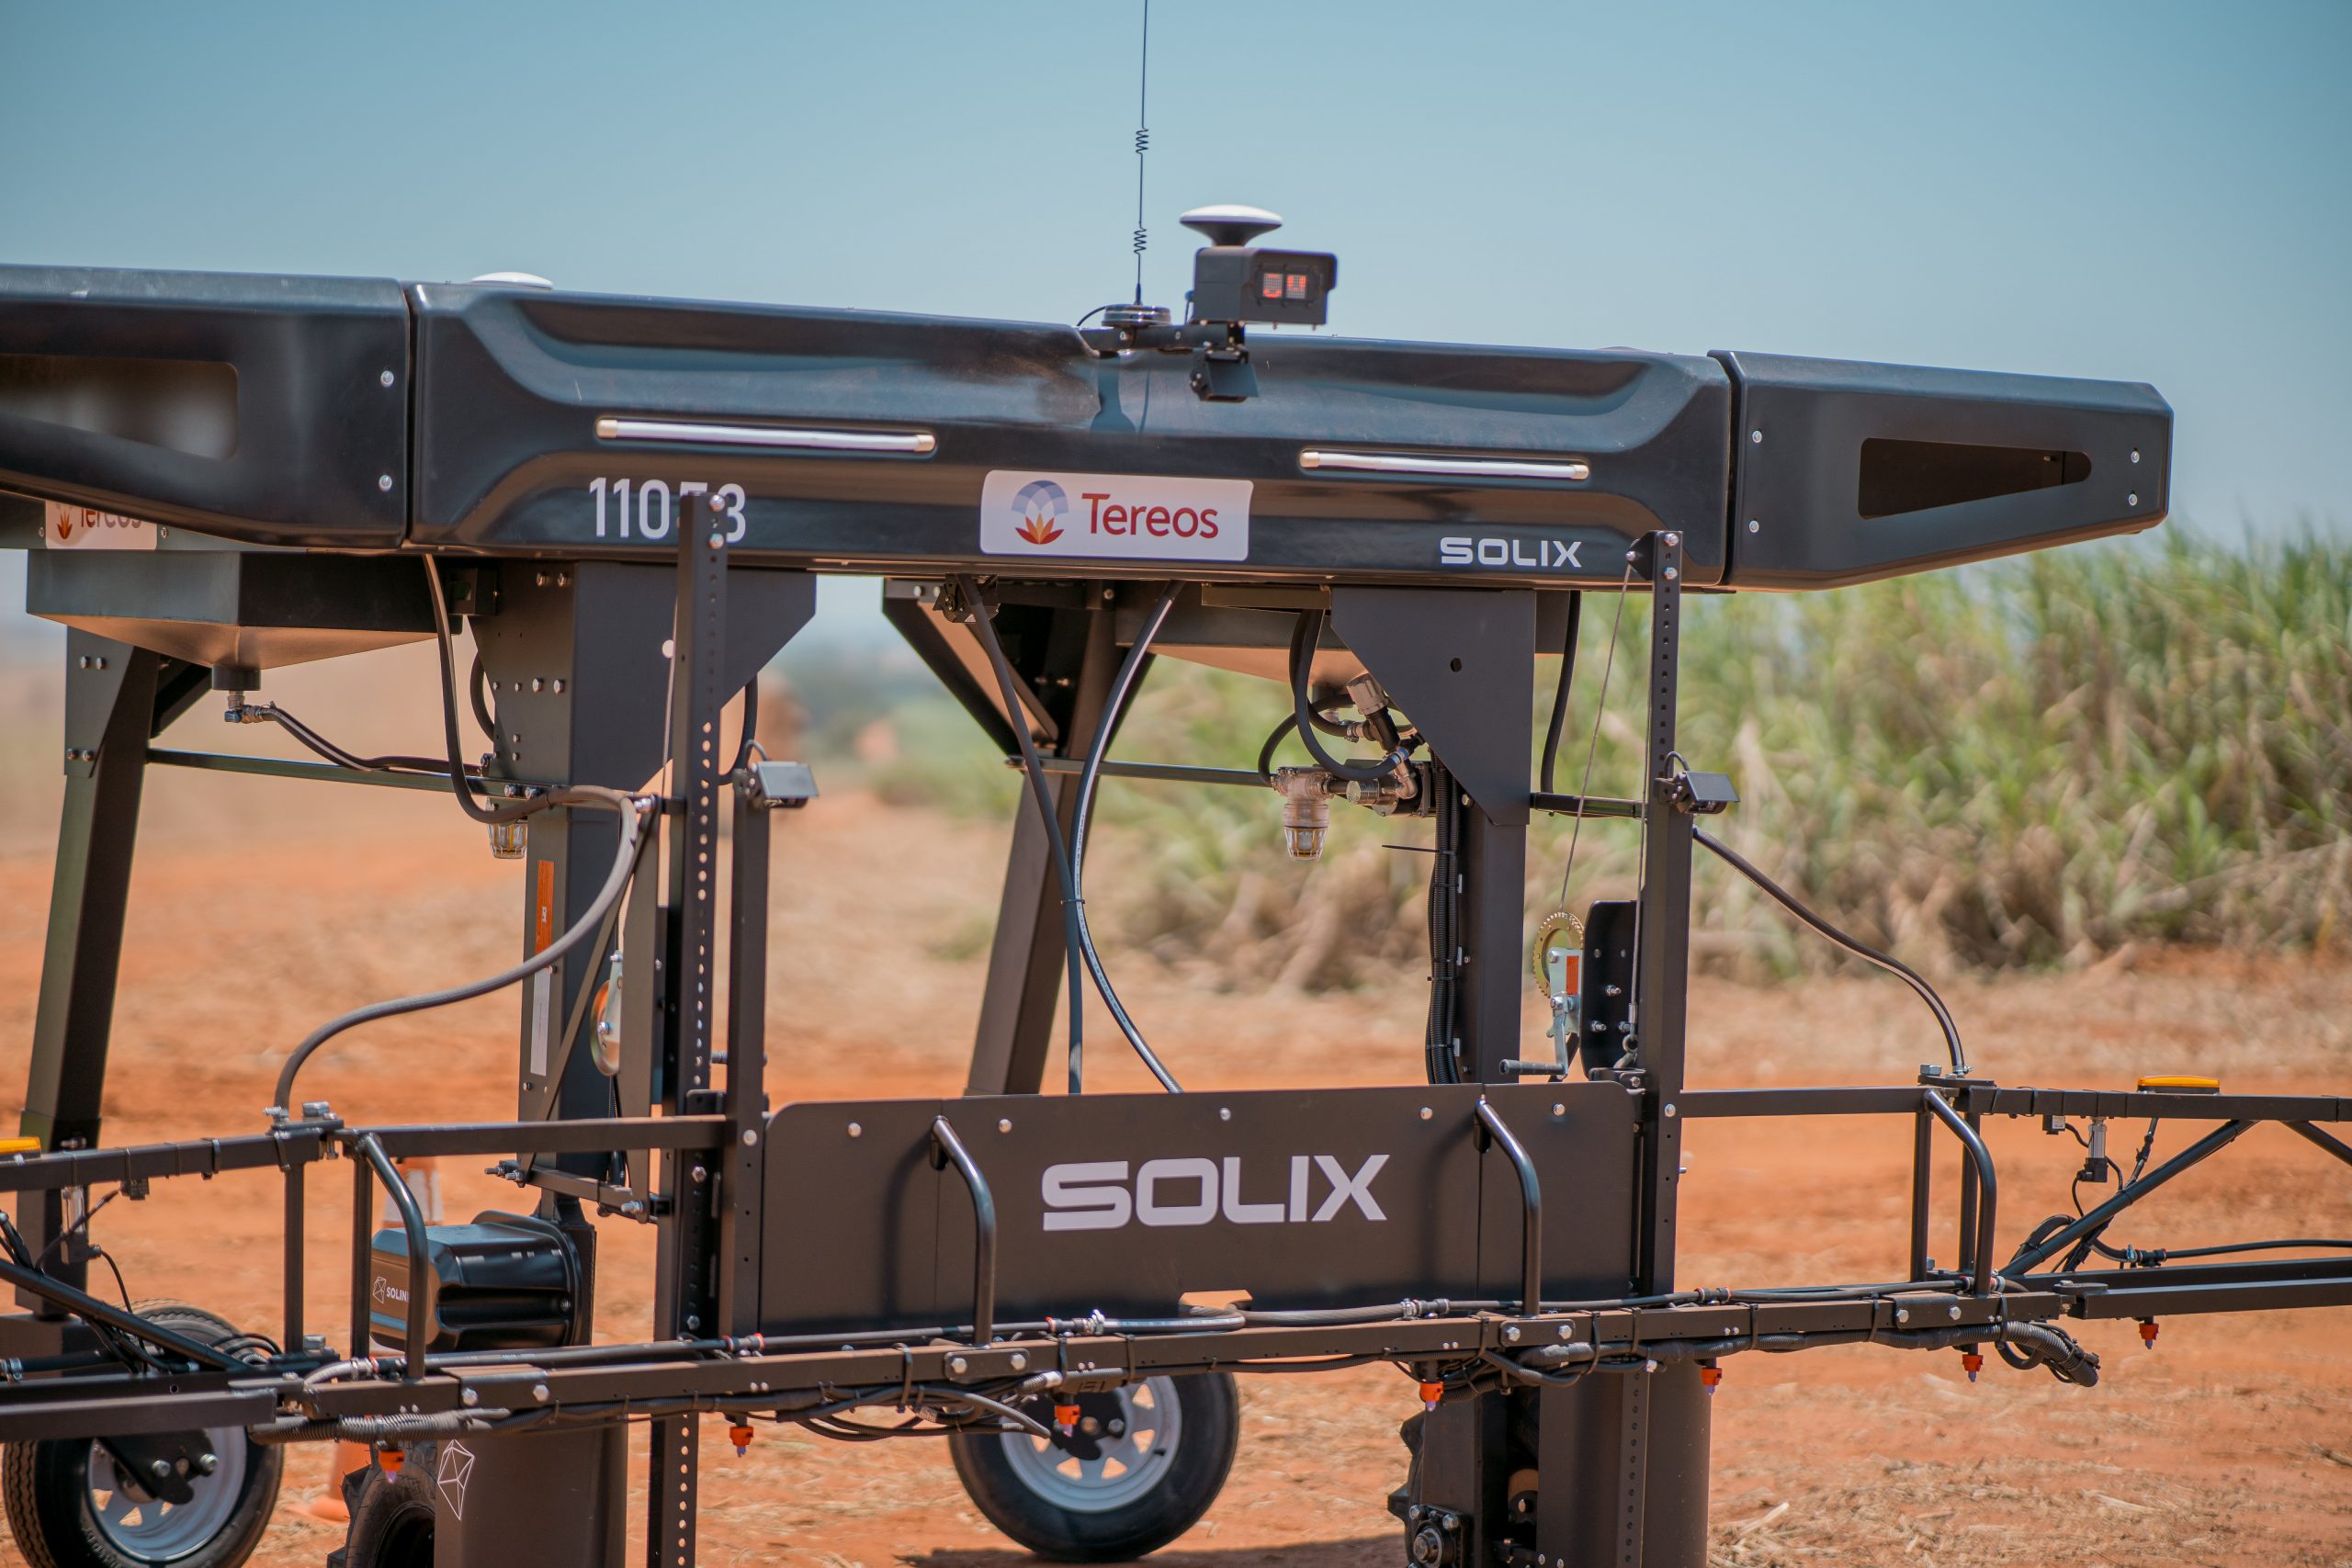
SOLIX已经属于甘蔗田商业自主机器人,但其任务是巡田和精准喷施,不是收割。
当前是坡地适应和机械化改造路线;尚不能称为无人丘陵收割机,但非常适合作为未来自动调平/遥控/无人化底盘的实证基础。
R5 国家证据矩阵
| 国家 | 当前路线 | 成熟度 | 证据 | 代表机构/项目 |
|---|---|---|---|---|
| 美国 | 商业无人拖拉机车队 + 高级收割自动化 | 商业无人/自动化 | A | U.S. Sugar/ASI/John Deere |
| 巴西 | 自主运输 + 自主拖拉机 + TIBA机器人 + 自动割台 | 商业/田间/科研 | A–B | Volvo/Tereos/Atvos/Jacto/TIBA |
| 中国 | 大型智能收割 + 无人砍收专利 + 无人运输 + 主动调平 + LiDAR根切 | OEM/科研/专利 | A–D | Zoomlion/高校/科研院所 |
| 泰国 | 低成本无人底盘 + 遥控/无人驾驶室收割样机 | 科研/遥控 | B–C | RMUTT/Sabai Thai |
| 澳大利亚 | RTK协同 + Harvest Mate Auto + 自主补种机器人 | 科研/产业自动化 | A–B | SRA/USQ |
| 日本 | 履带机器人自主行间巡航 | 科研原型 | B | 法政大学 |
| 印度 | 全电整杆收割平台 + 无人农场专利概念 | 电动平台/专利 | B–D | SHSTRA/Marwadi University |
| 菲律宾 | 中型/整杆收割研发基础 | 机械化基础 | A–B | PHilMech |
| 斐济 | 丘陵专用收割机本地试验 | 丘陵机械化试验 | A–B | 政府/SRIF |
| 毛里求斯 | 小型机械收割 + 地块机械化改造 | 机械化基础 | B | MSIRI/Mechanization Company |
| 南非 | 喷施无人机 + 数字成熟度/遥感 | 精准农业自动化 | A–B | SASRI/小农合作社 |
中国无人收割关键专利谱系
| 专利 | 年份 | 机构 | 技术 | 类别 | 意义 |
|---|---|---|---|---|---|
| CN105201939A | 2015 | 广西大学 | 刀盘入土切割深度自动控制 | AUTOMATION_FOUNDATION | LiDAR/仿形谱系前序 |
| CN106950987A | 2017 | 西南科技大学 | 基于UWB雷达的地形跟随 | AUTOMATION_FOUNDATION | UWB地形感知 |
| CN110352707A | 2019 | 柳州市孚桂智能科技有限公司 | 自动仿形随动系统 | AUTOMATION_FOUNDATION | 割台仿形 |
| CN210671340U | 2020 | 西南大学 | 刀盘高度自动调节装置 | AUTOMATION_FOUNDATION | 高度调节 |
| CN113589709A | 2021 | 中国热带农业科学院农业机械研究所 | 入土切割智能监控 | RESEARCH_AUTOMATION | 切深监测 |
| CN215601973U | 2022 | 中国农业大学 | 刀盘仿形切割平台 | RESEARCH_AUTOMATION | 仿形平台 |
| CN217217457U | 2022 | 中国 | 无人驾驶混合动力行间甘蔗收割机 | PATENT_CONCEPT | 无人整机专利 |
| CN117981569A/B | 2024/2026 | 华南农业大学 | 激光雷达切割深度控制装置 | AUTOMATION_FOUNDATION | LiDAR+液压闭环 |
| CN121587160A | 2026 | 云南省农科院甘蔗研究所 | 无人甘蔗砍收装置 | PATENT_CONCEPT | 视觉+扶蔗夹持+根切+包裹 |
全球无人甘蔗机械时间线
无人能力矩阵
✓ = 已有明确证据;— = 目前不属于该功能;? = 公开资料不足,不能推断。矩阵用于防止把“自动辅助”误写成“完全无人”。
| 案例 | 导航 | 对行 | 掉头 | 根切 | 切梢 | 喂入 | 除杂 | 卸料 | 避障 | 接管 | 多机协同 | 田间验证 | 商业应用 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| U.S. Sugar × ASI × John Deere 8R/9R 无人车队 | ✓ | ✓ | ✓ | — | — | — | — | — | ✓ | ✓ | ✓ | ✓ | ✓ |
| 中联重科 C600 + Z-Pilot | ✓ | ? | ? | ? | ? | ? | ? | ? | ? | ? | ? | ? | ? |
| CN121587160A 无人甘蔗砍收装置 | ✓ | ? | ? | ✓ | — | ✓ | — | — | ? | ? | ? | — | — |
| Mercedes-Benz / Grunner 甘蔗自主运输车辆 | ✓ | ✓ | ✓ | — | — | — | — | — | ✓ | ✓ | ✓ | ✓ | ? |
| Tereos / Atvos 自主拖拉机田间试验 | ✓ | ✓ | ✓ | — | — | — | — | — | ✓ | ✓ | ✓ | ✓ | — |
| 无人运输车视觉定位研究 | — | ✓ | — | — | — | — | — | — | — | — | ✓ | — | — |
| 15 hp 低成本无人/遥控甘蔗田平台 | ✓ | ✓ | — | — | — | — | — | — | — | ✓ | — | ✓ | — |
| John Deere 甘蔗收割高级自动化 | — | ✓ | — | ✓ | ✓ | ✓ | ✓ | — | — | — | ✓ | ✓ | ✓ |
一、真实实机与科研图像证据
企业/新闻图片版权归原权利人,页面采用外部来源链接并明确署名;开放获取论文图按原论文许可和署名要求使用。若外部图片失效,来源链接与图片账本仍保留。
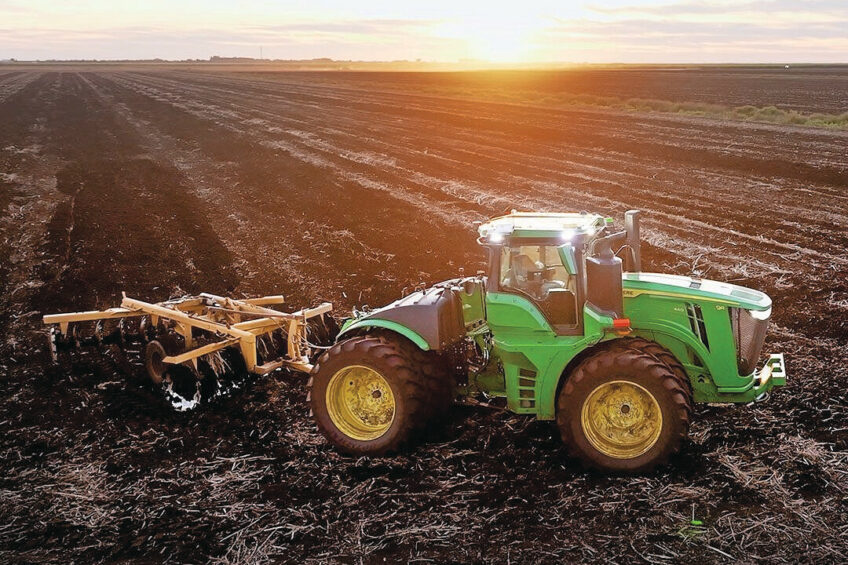
Future Farming / U.S. Sugar coverage
版权归原来源;页面仅外链展示

MDPI Agronomy 2024
开放获取论文图;按原文许可/署名使用
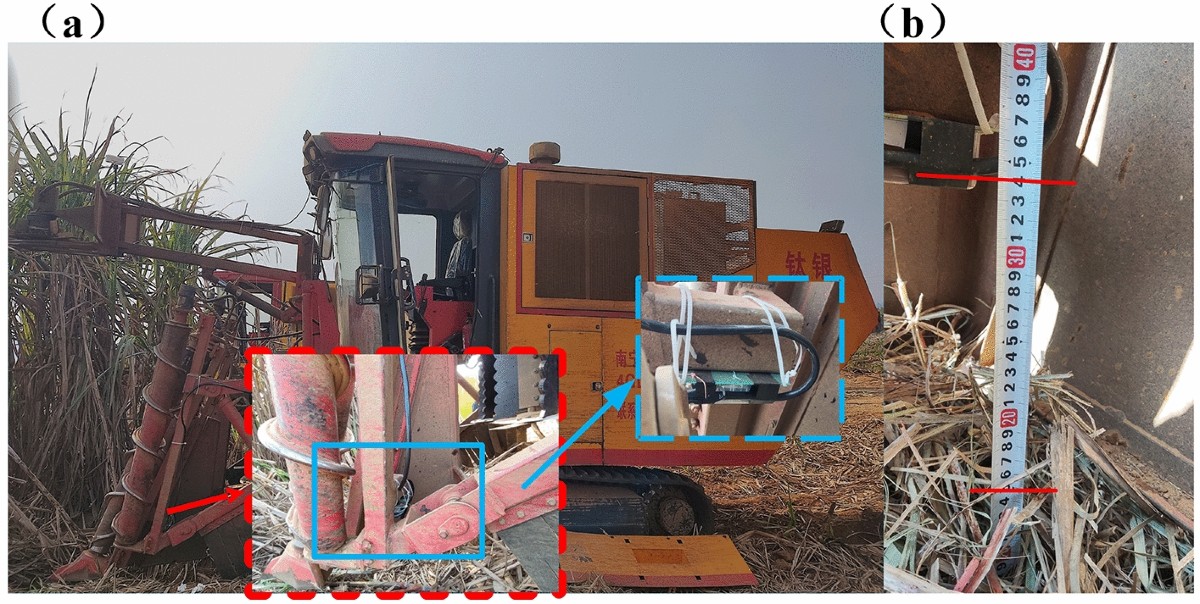
Scientific Reports 2023
开放获取论文图;按原文许可/署名使用
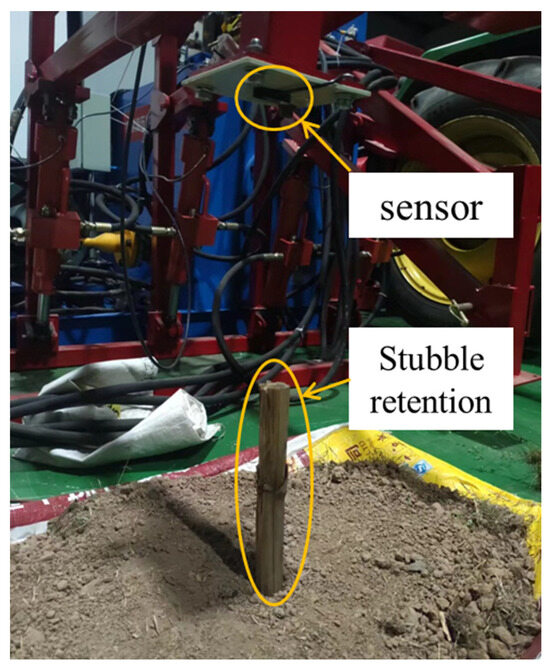
MDPI Agriculture 2024
开放获取论文图;按原文许可/署名使用

Zoomlion
企业图片;版权归原来源

John Deere Brazil
企业图片;版权归原来源
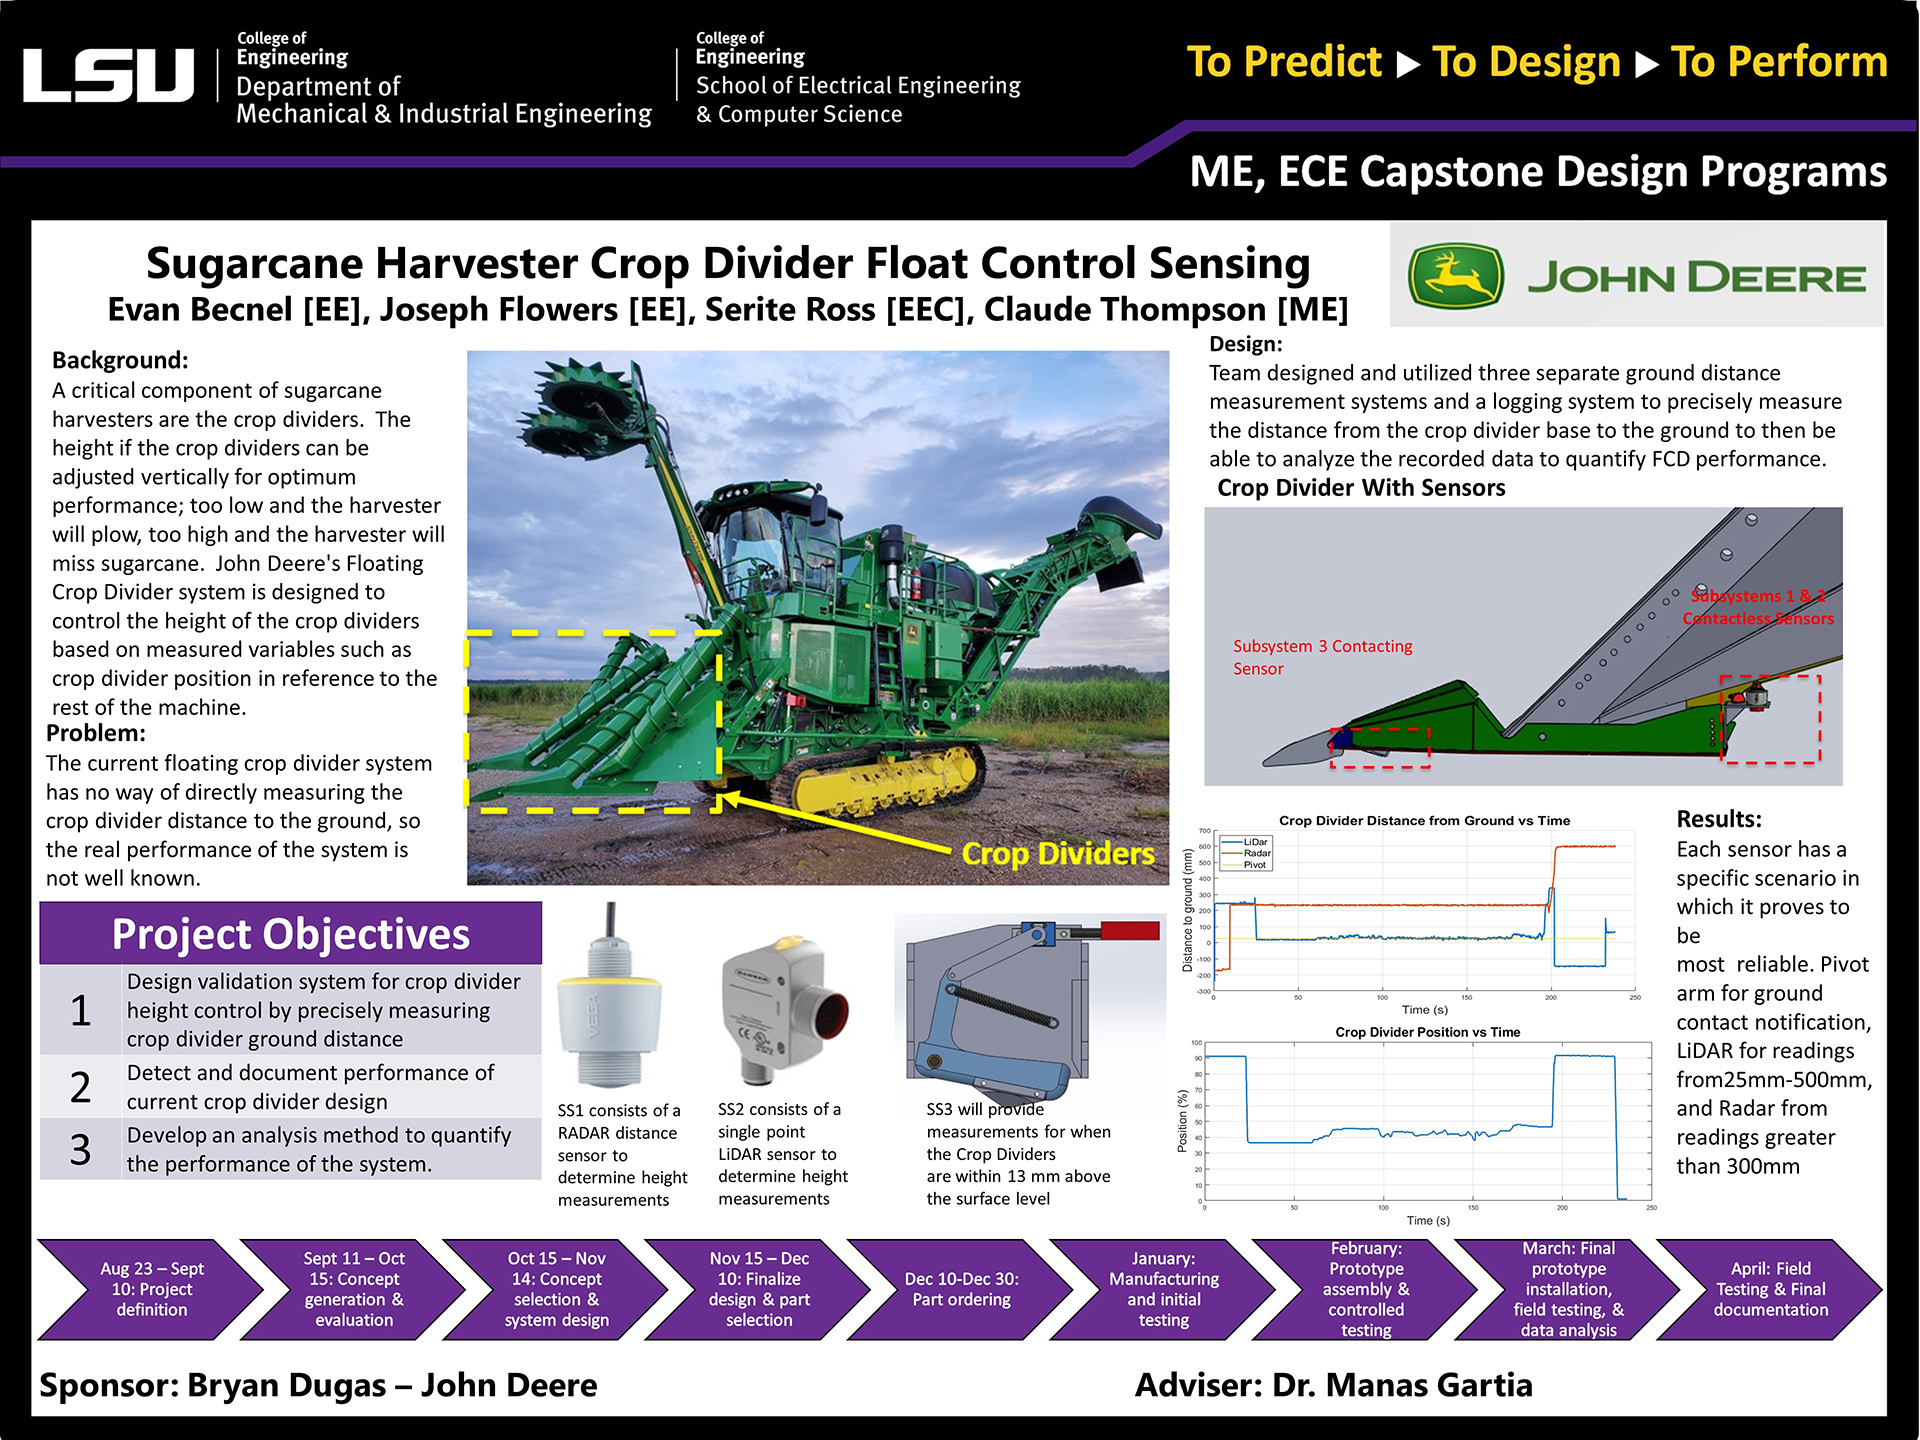
LSU Capstone 2022
大学公开项目图;版权归原来源
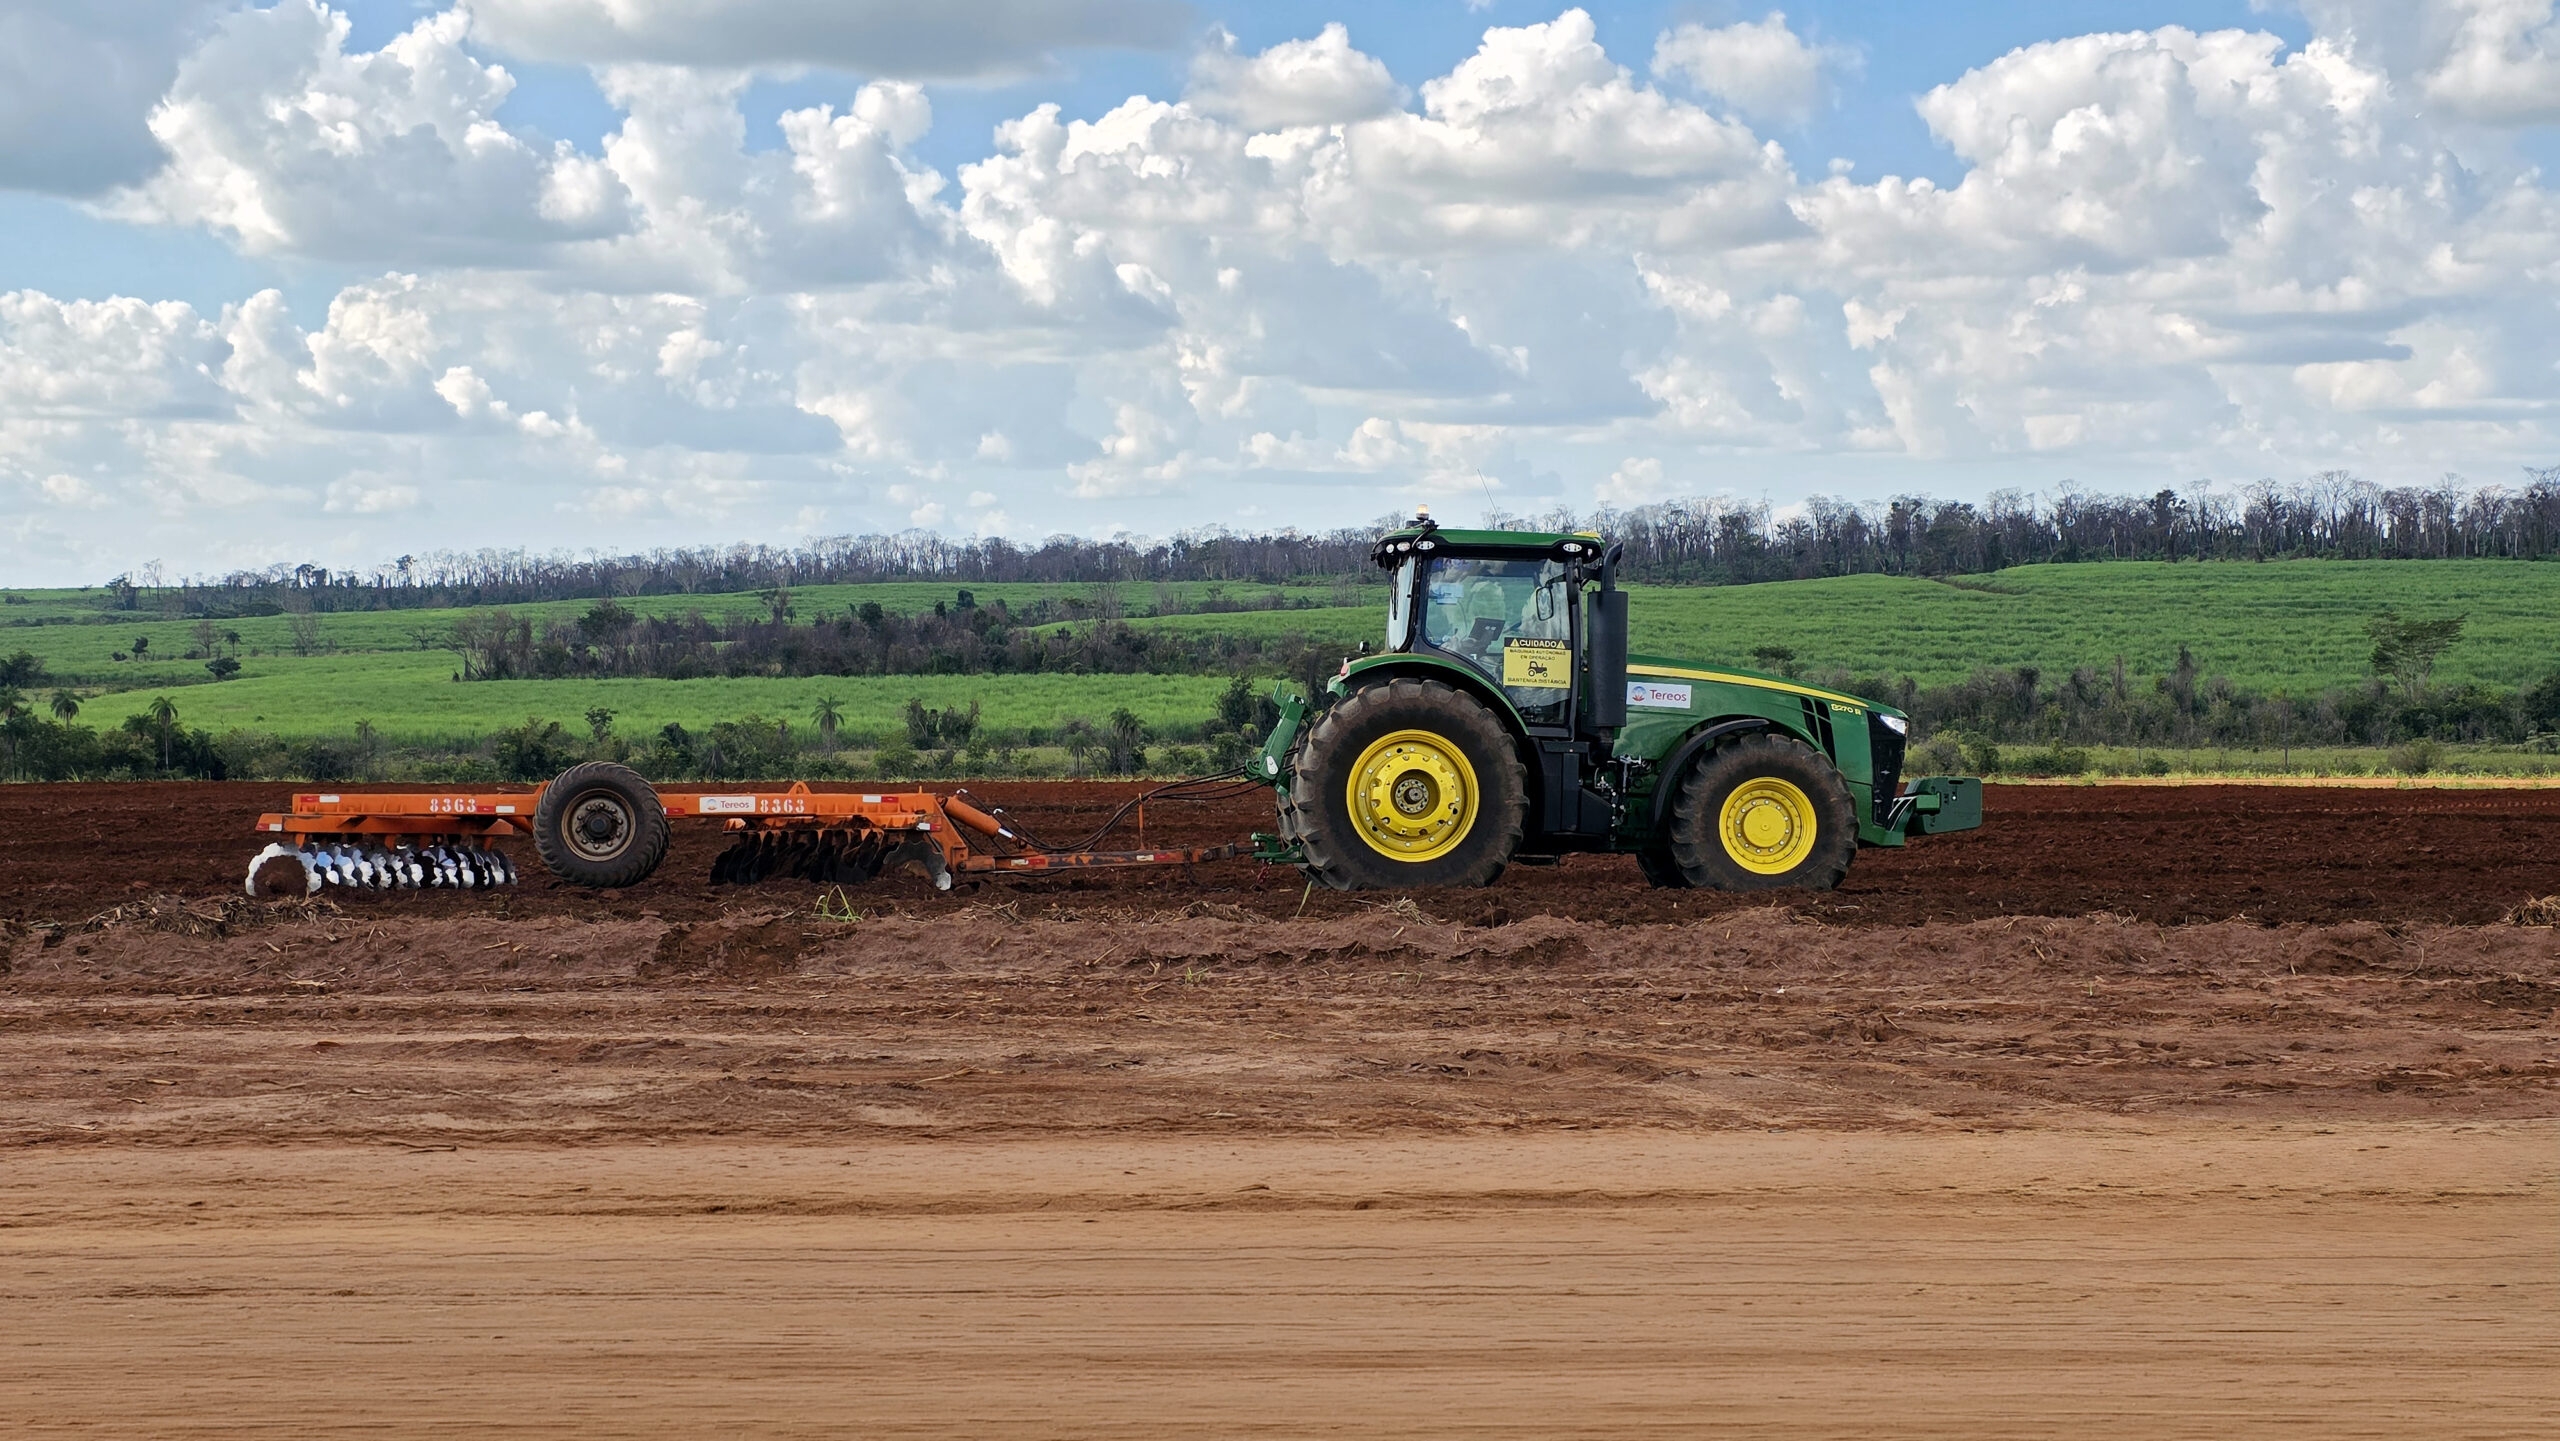
O Diário
新闻图片;版权归原来源
二、GAKI原创技术图解
三、可核实技术证据与研究数据
| ID | 技术 | 团队/国家 | 年份 | 系统 | 关键结果 |
|---|---|---|---|---|---|
| T001 | 割台自适应高度 | 广西大学/柳工 | 2024 | LiDAR + 拉线位移传感器 + PLC + 液压 | 试验台7.5m×1.5m;最大载荷1200kg;液压120 L/min;泵电机25 kW;输送最高1.38 m/s;夹持力850 N |
| T002 | 扶蔗器尖端高度检测 | 广西相关团队 | 2023 | 毫米波雷达 + 自适应Kalman | 田间处理后误差约0.55–2.28 cm;模拟条件MSE低于2.5 cm |
| T003 | 视觉切梢高度估计 | 中国科研团队 | 2024 | RGB + 双目深度相机 + 多模态对齐 | 田间验证可行,用于自适应切梢位置估计 |
| T004 | 甘蔗行向识别 | 巴西/科研 | 2025 | UAV影像 + ExG + 形态学 + 投影 + Savitzky–Golay | 中位角度误差0.9°;2.82 s/图;5.97 W;ARMv8 |
| T005 | 低成本无人/遥控田间平台 | 泰国 | 2025 | 15 hp拖拉机 + 远程转向/驱动 + 多摄像头 + 变量喷雾 | 面向甘蔗田低成本无人作业平台 |
| T006 | 无人砍收装置 | 云南省农科院甘蔗研究所 | 2026 | RGB-D/双目视觉 + 双软带扶蔗夹持 + 根切 + 包裹 + 聚拢 | 视觉定位;锥形聚拢区;夹持区;根切;打包/聚拢 |
| T007 | 无人驾驶混合动力行间收割机 | 中国 | 2022 | GNSS/遥控/混动/自平衡/图像回传 | 专利级完整无人收割结构路线 |
| T008 | 商业无人甘蔗农场车队 | U.S. Sugar + ASI | 2026 | John Deere 8R×4 + 9R×1 + ASI VAK + Mobius | 255,000 acres;可24/7;单人中央监管多车;先用于整地/中耕 |
| T009 | C600 + Z-Pilot | 中联重科 | 2026 | 无人作业 + 智能调度;双马达输送通道 | 官方称续航提升65%;适配泰国种植密度/地形 |
| T010 | 美国智能收割机功能 | U.S. Sugar + John Deere | 2026 | Auto Field Cruise + SmartClean + basecutter height control + floating crop dividers + digital work plans | 属于高度自动化,不等于完全无人收割 |
完整来源、URL与证据等级见 technical-evidence.csv。
四、工程与试验参数表
| 系统 | 参数 | 数值/范围 | 说明 |
|---|---|---|---|
| 整机 | 发动机功率 | 40–50 hp(R1小型整杆原型) | 样机设计窗口 |
| 整机 | 工作速度 | 0.20–0.40 m/s | 先求连续可靠性 |
| 整机 | 极限试验速度 | 0.50 m/s | 对应约10根/s级输入 |
| 割台 | 刀盘直径 | 0.50–0.55 m起步 | 三维干涉/蔗行校核 |
| 割台 | 刀盘功率预算 | 6–10 kW | 实测压力/流量替换 |
| 液压 | 主系统压力 | 约180 bar计算基准 | 非最终额定值 |
| 液压 | 主泵 | 50–70 L/min初算 | 工作装置 |
| 液压 | 辅助泵 | 10–20 L/min | 转向/液压缸 |
| 输送 | 主输送速度 | 0.6–1.2 m/s | 保持流量裕量 |
| 扶蔗 | 链线速度 | 0.4–0.8 m/s | 需≥机器相对前进分速度 |
| 剥叶 | 一级表面速度 | 4–6 m/s | 低冲击预剥 |
| 剥叶 | 二级表面速度 | 6–9 m/s | 精剥 |
| 集蔗 | 第一版载荷 | 约100 kg | 低重心、频繁自动卸蔗 |
| 集蔗 | 伸缩框架 | 展开约3.5 m / 收回约2 m | 结构计算 |
| 试验台 | 主架尺寸 | 7.5 m×1.5 m(论文试验台) | MDPI 2024 |
| 试验台 | 主架最大载荷 | 1200 kg | MDPI 2024 |
| 试验台 | 液压流量 | 120 L/min | MDPI 2024 |
| 试验台 | 泵电机 | 25 kW | MDPI 2024 |
| 试验台 | 链输送 | 6 m;1.5 kW;最高1.38 m/s | MDPI 2024 |
| 试验台 | 夹持力 | 850 N | MDPI 2024 |
| 试验台 | 夹套直径 | 20–50 mm | MDPI 2024 |
| 试验台 | 植株间距 | 150–300 mm | MDPI 2024 |
| 感知 | 毫米波扶蔗高度误差 | 田间0.55–2.28 cm | Scientific Reports 2023 |
| 导航 | UAV行向误差 | 中位0.9° | SAT 2025 |
| 导航 | 嵌入式处理 | 2.82 s/图,5.97 W | SAT 2025 |
五、关键机械原则
- 先夹持、后根切:整杆甘蔗在切断瞬间必须仍受控制。
- 底盘调平 ≠ 割台仿形:丘陵稳定和根切高度是两个独立控制环。
- 输送能力必须高于平均切割流量:为局部高密度和倒伏留出30–50%裕量。
- 所有易堵机构都必须可检测、可反转、可自恢复。
- AI不能直接取代安全控制器:实时安全逻辑由PLC/VCU执行。
六、无人化判定原则
自动导航、自动根切、SmartClean 等单项自动功能不应直接标记为“无人收割机”。GAKI只有在连续田间无人作业、自动换行、安全避障、异常处理和远程监管等证据充分后,才升级无人等级。
商业无人:U.S. Sugar无人拖拉机车队已是实际生产案例;收割机无人:C600/Z-Pilot属于厂家明确无人能力声明,但仍需继续核验完整田间无人链。
七、45章完整技术正文
下面保留完整R1全文,并作为R2研究图解的详细文字层。点击章节展开。
World Autonomous Sugarcane Machinery & Unmanned Harvesters
**GAKI 专题完整版 R1 — 2026-10-24**
本版为研究与工程设计综合稿,区分已商业化、田间试验、论文原型、专利和概念方案。未经核实的厂家宣传不得直接提升为“完全无人商业收割”。
## 目录 - 第一章 研究范围与定义 - 第二章 无人甘蔗机械的发展逻辑 - 第三章 全球技术路线概览 - 第四章 美国无人甘蔗农场 - 第五章 巴西无人运输与自主收获协同 - 第六章 中国大型无人收割机路线 - 第七章 中国无人砍收与小型机器人路线 - 第八章 泰国与东南亚路线 - 第九章 澳大利亚与精准农业基础 - 第十章 无人导航系统 - 第十一章 甘蔗行识别与视觉 - 第十二章 自适应扶蔗与分行 - 第十三章 夹持—根切连续机械链 - 第十四章 仿地形根切 - 第十五章 自动切梢 - 第十六章 喂入量与自动调速 - 第十七章 自动清堵 - 第十八章 智能除杂 - 第十九章 无人转运协同 - 第二十章 安全系统 - 第二十一章 30–60马力小型无人整杆机 - 第二十二章 双级剥叶 - 第二十三章 后置集蔗与自动卸料 - 第二十四章 丘陵履带与自动调平 - 第二十五章 液压系统 - 第二十六章 电气与控制 - 第二十七章 混合动力与全电执行 - 第二十八章 多机协同 - 第二十九章 固定核心试验台 - 第三十章 连续收获成功率 - 第三十一章 第一版工程参数 - 第三十二章 状态机控制 - 第三十三章 遥控到无人化的样机路线 - 第三十四章 样机试验指标 - 第三十五章 GAKI无人等级标准 - 第三十六章 全球证据等级 - 第三十七章 重点案例:U.S. Sugar - 第三十八章 重点案例:Zoomlion C600 - 第三十九章 重点案例:中国无人砍收专利 - 第四十章 重点案例:泰国低成本无人底盘 - 第四十一章 真实图片与媒体策略 - 第四十二章 数据库结构 - 第四十三章 研发优先级 - 第四十四章 2030–2040技术路线图 - 第四十五章 最终设计原则
第一章 研究范围与定义
本专题覆盖甘蔗生产全过程中的无人化机械,包括无人拖拉机、无人整地、无人种植、无人中耕施肥、无人植保、无人运输、无人收割机、无人转运车和多机协同系统。核心原则是严格区分“自动辅助”“遥控”“监督式自主”“田块无人”和“多机完全自主”,避免把自动导航或单一自动功能直接写成无人收割机。
GAKI采用八类证据标记:COMMERCIAL_AUTONOMY(商业无人运行)、OEM_AUTONOMY(厂家明确提供无人功能)、FIELD_PROTOTYPE(田间无人样机)、REMOTE_CONTROLLED(遥控)、AUTOMATION_ONLY(局部自动化)、PATENT_CONCEPT(专利概念)、RESEARCH_PROTOTYPE(科研原型)、CONCEPT_ONLY(概念设计)。
第二章 无人甘蔗机械的发展逻辑
甘蔗无人化不是从“取消驾驶座”开始,而是从机械结构可控化开始。传统驾驶员实际上承担了蔗行识别、倒伏判断、割台高度、喂入堵塞、除杂风量、转运协同等大量实时决策。无人化必须把这些经验转化为传感器、控制器和可反馈的执行机构。
合理演进路线为:有人驾驶→自动辅助→自动对行→自动根切→自动切梢→自动速度控制→自动除杂→自动卸料协同→远程监督无人→田块L4无人→多机无人农场。
第三章 全球技术路线概览
美国目前最成熟的是无人拖拉机车队和中央调度;巴西重点在大型农场自动化、无人运输和自主收获物流;中国同时发展大型无人联合收割、小型无人砍收、混合动力、电液控制和丘陵智能割台;泰国更偏向低成本无人底盘、遥控与变量作业;澳大利亚依托精准农业和控制交通形成高度自动化基础。
未来至少会形成四种模式:巴西型大型无人联合收获、美国型无人农场车队、中国—东南亚小型无人整杆机、分布式无人割铺—集运—固定场处理系统。
第四章 美国无人甘蔗农场
U.S. Sugar 已在南佛罗里达甘蔗农场部署由 ASI Mobius 管理的无人 John Deere 8R/9R 拖拉机车队,用于整地和中耕等作业。这是甘蔗产业中最具代表性的商业无人车队案例之一。其价值不在于“已有无人联合收割机”,而在于证明中央调度、一人监管多机和24小时无人作业已经进入实际生产。
美国路线提示:无人整地、无人中耕和无人运输可能先于完全无人收割机成熟。
第五章 巴西无人运输与自主收获协同
巴西大型切段式甘蔗收获依赖收割机与转运车辆同步作业,因此无人运输车是关键突破口。自主车辆需要保持与收割机的横向距离、纵向位置和卸料对应关系,并在满载后自动退出、由下一车辆接替。
巴西的未来无人收获链可能首先形成“高度自动化收割机+无人转运车+自动物流车辆+糖厂调度中心”,再逐步演进到完全无人收割。
第六章 中国大型无人收割机路线
中国大型甘蔗收割机已经具备北斗/GNSS、CAN、电液控制和作业参数监测等无人化基础。中联重科 C600 搭载 Z-Pilot 智能管理系统,官方公开资料称其集成无人作业和智能调度能力。GAKI建议先标记 OEM_AUTONOMY_CLAIMED,并继续核验其自动进入蔗行、自动换行、根切、切梢、喂入、除杂、卸料、避障和连续无人作业证据。
只有在连续田间无人验证充分后,才升级为 FIELD_AUTONOMY 或 COMMERCIAL_AUTONOMY。
第七章 中国无人砍收与小型机器人路线
中国已经出现面向无人砍收的专利路线。CN121587160A 公开了无人操控机、视觉感知、扶蔗夹持、根切、包裹和聚拢等组合结构;CN217217457U 则提出无人驾驶混合动力行间甘蔗收割机,包含卫星导航、自平衡、遥控、图像回传、扶蔗、根切、推倒、引导和除叶机构。
这类路线与大型切段式收割机不同,更适合小地块、丘陵和低成本无人化。
第八章 泰国与东南亚路线
泰国目前更可靠的无人化案例主要集中在小型无人/遥控拖拉机、变量喷雾和低成本智能底盘,而不是成熟完整无人甘蔗联合收割机。对于东南亚,小型可换装无人底盘可能比大型专用无人收割机更现实。
同一底盘可以挂接除草、喷药、施肥、运输和轻型收获模块,降低农户投资门槛。
第九章 澳大利亚与精准农业基础
澳大利亚甘蔗产业长期采用精准导航、控制交通农业和高水平机械化,为无人收割提供良好基础。控制交通让机械长期沿固定轨迹作业,可显著降低无人导航和地头换行难度。
澳大利亚路线更像从精准农业→Auto-Steer→自动收割功能→监督式自主→完全无人逐步演进。
第十章 无人导航系统
无人收割机应采用 RTK-GNSS/北斗作为全局定位,视觉和LiDAR负责局部修正,IMU提供姿态和短时连续性。仅靠RTK无法应对倒伏、缺株、弯曲行和地表变化,必须形成“地图路线+真实蔗行识别”的双重导航。
系统还应记录地块边界、行头、水沟、道路、坡度、障碍物、已收和未收区域。
第十一章 甘蔗行识别与视觉
视觉系统需要识别行中心、左右边界、倒伏方向、缺株、杂草、已收割区域和人员障碍物。2025年的UAV辅助研究证明,基于图像的甘蔗行向估计可以达到较低角度误差,并可在嵌入式平台运行,为自主收割机提供方向修正。
真正田间系统更适合 RGB/深度相机 + LiDAR + RTK + IMU 多传感器融合。
第十二章 自适应扶蔗与分行
扶蔗器不应只是固定转速机械件。无人化后左右扶蔗器应独立驱动,根据倒伏方向调节转速、角度和侵入量。系统要把甘蔗向上、向内、向后引导到中央夹持通道。
第一代样机可测试45°、55°、65°扶蔗角度,以及20、30、40 cm内收量,寻找真实倒伏甘蔗下的最佳组合。
第十三章 夹持—根切连续机械链
小型整杆无人机最重要的原则是“先控制甘蔗,再切断根部”。正确顺序为:扶蔗→第一夹持→根切→下部承托→第二夹持→稳定输送。避免先割倒再拾取,否则甘蔗容易横倒、交叉和堵塞。
第一夹持建议位于离地约0.4–0.8 m,第二夹持约1.2–1.8 m,具体位置通过固定试验台优化。
第十四章 仿地形根切
根切系统应采用独立悬挂割台,而不是完全依赖底盘高度。推荐“前视LiDAR预测地形+仿形轮/滑靴最终微调+刀盘位置传感器+切割压力”多传感器闭环。
2023年入土切割控制研究采用角度与压力传感器,测试中平均切割深度误差达到毫米级;2024年LiDAR+位移传感器割台自适应系统在试验台获得较小切割高度误差。这些研究说明无人根切的关键子技术已经具备较强基础。
第十五章 自动切梢
切梢不应长期依赖驾驶员视觉经验。RGB与双目深度融合、YOLO目标识别和深度测量已经用于甘蔗切梢位置估计。小型整杆机更适合在甘蔗已经被夹持和剥叶后进行视觉切梢,此时茎秆姿态稳定、摄像距离可控。
第一代样机可用固定平均长度切梢,机械链稳定后再升级视觉自适应。
第十六章 喂入量与自动调速
无人收割机必须实时知道当前喂入量。可通过输送辊压力、液压马达压力、电机电流、转速和视觉估算建立流量模型。负载升高时自动降速、提高输送能力;负载降低时再提高行驶速度。
整杆式输送调控研究已证明动态扭矩传感器、PLC和液压/伺服调节能够用于匹配喂入量与输送能力,降低堵塞风险。
第十七章 自动清堵
系统应监测刀盘、扶蔗、输送和剥叶机构的压力/电流/转速。典型规则是“压力升高+转速下降=堵塞风险”。动作顺序:停止前进→停止扶蔗输入→局部反转→再次正转→最多重试若干次→失败后安全停车报警。
自动恢复率是无人机械比单纯生产率更重要的指标之一。
第十八章 智能除杂
大型切段式无人收割机必须自动平衡含杂率与蔗损。建议结合喂入量检测、风机转速/压力、出口视觉和损失监测建立闭环。风量过低导致含杂高,过高则可能带走有效蔗段。
小型整杆机第一代可采用机械剥叶+重力分离,避免引入高功率大型风机。
第十九章 无人转运协同
收割机通过V2V通信向转运车共享位置、速度、料流、预计装满时间、卸料方向和转弯计划;转运车自动保持平行距离,并在满载后离开。未来无人甘蔗收获真正的难点之一,是两台大型机械在动态环境中的稳定协同,而不仅是单机自动驾驶。
第二十章 安全系统
无人收割机必须具备人员/动物/车辆/水沟/电线杆等障碍物检测、地理围栏、速度限制、独立急停、远程接管和通信失效停车。安全控制器必须独立于AI计算机,AI只提出目标,PLC/车规控制器负责最终执行授权。
通信中断时默认动作应是安全停车,而不是继续运行。
第二十一章 30–60马力小型无人整杆机
面向中国丘陵、东南亚和小地块,推荐前置正中单行割台、左右主动扶蔗、独立仿形根切、双点夹持、整杆输送、双级剥叶、视觉切梢、后置轻型集蔗箱。该路线不复制大型切段式结构,而强调低功率、模块化和无人化。
第一代建议40–50马力,工作速度0.20–0.40 m/s,优先验证机械连续成功率而不是追求最高吨位。
第二十二章 双级剥叶
一级剥叶负责大量枯叶和松散叶片,二级负责紧贴蔗茎的叶鞘。两级独立驱动、可调速、可反转,并用弹簧或液压浮动适应多根甘蔗同时通过。
评价不能只看剥叶率,还必须同时统计芽损伤率、蔗茎破损率和折断率。
第二十三章 后置集蔗与自动卸料
第一代可采用约100 kg轻型伸缩集蔗框,展开约3.5 m、收回约2 m,并可90°竖立折叠。底部双开门利用重力卸料,重量传感器判断满载和卸空。
无人机不需要追求一次装很多,少量多次自动卸料反而可以降低整机重量和丘陵侧翻风险。
第二十四章 丘陵履带与自动调平
丘陵版推荐左右独立履带、低重心、IMU姿态监测和自动调平。必须明确:底盘调平解决整机稳定与防侧翻,割台仿形解决刀盘与地面的关系,两者不能混为一个控制系统。
横坡应设置正常区、注意区、高风险区和极限停车区,并根据载荷和转向速度动态修正风险。
第二十五章 液压系统
第一代40–50马力样机建议柴油机+变量液压泵+辅助泵。主泵负责行走、根切、输送和剥叶;辅助泵负责割台升降、转向、集蔗和门板等动作。建议采用比例阀而非简单开关阀,以支持连续调速和自动控制。
油箱、散热器和过滤系统必须考虑甘蔗叶、蔗毛、泥土和高温连续作业环境。
第二十六章 电气与控制
建议24V低压系统,PLC/车规控制器负责实时控制和安全逻辑,AI计算机负责视觉和路径规划。CAN/CAN-FD连接发动机ECU、阀控制器、IMU、电机控制器和显示终端。
急停回路必须硬件独立,触发后优先切断刀盘、输送、剥叶和行走允许信号。
第二十七章 混合动力与全电执行
第二阶段可以升级为柴油发电+DC母线+多电机。电驱的优势是每个机构天然提供电流、转速、温度和扭矩信息,非常适合堵塞检测和无人控制。电池承担短时峰值负载缓冲。
小型无人整杆机比大型切段机更容易向纯电演进,并可探索自动换电和多机轮换。
第二十八章 多机协同
未来有竞争力的路线可能不是一台巨大无人收割机,而是多台小型无人机同时工作。中央系统把地块划分为多个作业区,机器共享位置、速度、路径和故障状态,并共用田边集蔗点。
群体小型机的一大优势是单机故障不会让整个地块停摆。
第二十九章 固定核心试验台
第一阶段应先建立“扶蔗—夹持—根切—输送”固定试验台,而不是直接制造整车。试验台支持扶蔗角度、内收量、夹持高度、刀盘位置、输送速度可调,并用正面、侧面、顶部摄像记录机械运动。
建议按100根初试、500根连续试验、1000根可靠性试验推进,统计扶蔗成功率、夹持成功率、根切成功率、输送成功率、折断率和堵塞率。
第三十章 连续收获成功率
建议定义“连续收获成功率”:成功扶蔗+成功夹持+成功根切+成功输送四项全部完成才计为成功。第一阶段目标可设>90%,工程样机目标>95%,成熟产品继续提高。
这个指标比单独测试刀盘切割能力更能反映无人整杆收获的实际可靠性。
第三十一章 第一版工程参数
第一版建议:发动机40–50 hp,工作速度0.20–0.40 m/s,极限试验0.50 m/s;单行割台0.9–1.2 m;刀盘直径约0.50–0.55 m起步;刀盘功率预算6–10 kW;液压约180 bar计算基准;主泵约50–70 L/min初算;辅助泵约10–20 L/min;输送0.6–1.2 m/s;一级剥叶表面速度约4–6 m/s,二级约6–9 m/s;第一版集蔗约100 kg。
所有参数均为样机窗口,不是定型参数,必须通过实测替换。
第三十二章 状态机控制
整机应采用状态机:安全待机→准备→工作装置启动→正常收获→暂停→堵塞恢复→卸蔗→故障。启动顺序应后端先启动、前端后启动;停车时前端先停,后端继续排空。
这避免传统“所有机构一直转”的简单控制方式,是无人化机械的基础。
第三十三章 遥控到无人化的样机路线
R1:有人/台架机械验证;R2:遥控驾驶;R3:自动直线对行;R4:自动地头停车;R5:自动掉头;R6:整块田监督式无人;R7:丘陵自动调平与多机协同。
第一台样机不要直接追求L4无人,先把机械链跑通再逐层加智能功能。
第三十四章 样机试验指标
导航:横向误差、航向误差、掉头误差、RTK丢失恢复;根切:留茬高度、入土深度、破头率、宿根损伤;喂入:堵塞次数、自动恢复率、最大处理量;收获:损失率、含杂率、生产率、有效作业率;无人安全:人员检测距离、急停距离、通信中断停车时间、人工接管次数。
长期可靠性必须逐步验证1 h、4 h、8 h、12 h和24 h连续运行。
第三十五章 GAKI无人等级标准
U0 Manual:完全人工;U1 Driver Assistance:单项自动辅助;U2 Partial Automation:自动对行/局部作业控制,驾驶员持续监督;U3 Supervised Autonomy:整行作业可自动完成,远程监督;U4 Field Autonomous:田块内自动换行和正常工况自主处理;U5 Fleet Autonomous:无人收割机、无人运输、任务分配、物流和中央调度一体化。
每台机器还应建立AUTONOMY_PROFILE,记录自动导航、对行、转弯、根切、切梢、喂入、除杂、卸料、避障、远程接管、多机协同和商业应用等字段。
第三十六章 全球证据等级
A级:连续田间无人作业视频+官方/科研文件+机型参数;B级:论文或官方报道确认田间无人试验;C级:厂家无人能力声明但缺完整连续田间证据;D级:专利;E级:概念设计。
GAKI公开页面必须把真实历史照片、企业实机图、科研图版、专利图纸和概念示意图明确区分。
第三十七章 重点案例:U.S. Sugar
U.S. Sugar 的无人John Deere车队属于商业无人农场机械,不等同于无人联合收割机。其价值在于一名操作员监管多机、24小时作业和中央调度,证明大规模甘蔗农场多机无人化已经具备商业可行性。
应继续跟踪其与收割、转运和物流系统的进一步协同。
第三十八章 重点案例:Zoomlion C600
C600 + Z-Pilot 是中国大型甘蔗无人化路线的重要案例。官方明确使用“unmanned operation and smart scheduling”表述,但GAKI仍应继续核验无人等级,尤其是地头换行、障碍物处理、根切/切梢闭环、转运协同和连续无人田间验证。
在证据充分前建议标记 OEM_AUTONOMY_CLAIMED。
第三十九章 重点案例:中国无人砍收专利
CN121587160A 采用视觉感知、扶蔗夹持、根切、包裹和聚拢机制,代表一种与大型联合收割完全不同的无人砍收思路。CN217217457U 则提出行间无人混合动力、自平衡、遥控、视频回传和整套收获作业机构。
专利证明技术路线存在,但不能替代样机和田间验证,因此证据等级仍应与实机案例分开。
第四十章 重点案例:泰国低成本无人底盘
泰国2025年的低成本遥控/无人拖拉机变量喷雾研究证明,小功率底盘、多摄像头和变量作业技术可以直接用于甘蔗田。其意义在于东南亚并不一定需要先发展大型无人联合收割机,而可以从低成本底盘和可换装工具开始。
第四十一章 真实图片与媒体策略
正式页面优先使用:企业官方实机图、科研论文开放许可图、政府/科研机构图片、专利图纸和可核实田间视频截图。版权状态不明确的图片只作为线索,不直接打包公开。
历史与技术证据页面禁止把AI生成图作为实机或历史证据;AI图只能放在明确标注“设计示意/概念图”的区域。
第四十二章 数据库结构
建议字段包括:国家、年份、企业、机构、机型、机器类型、整杆/切段、功率、底盘、导航方式、RTK、LiDAR、视觉、IMU、自动对行、自动根切、自动切梢、自动喂入、自动除杂、自动卸料、避障、远程控制、无人等级、试验地点、面积、连续作业时间、速度、生产率、含杂率、损失率、破头率、能耗、图片、视频、论文、专利、官方来源、证据等级、核验状态。
第四十三章 研发优先级
第一优先:扶蔗—夹持—根切—输送;第二优先:剥叶与集蔗;第三优先:液压自动控制与防堵;第四优先:遥控;第五优先:RTK+视觉自动对行;第六优先:自动掉头;第七优先:安全无人;第八优先:丘陵调平;第九优先:多机协同。
机械原理优先于外观和AI,这是整个项目必须长期坚持的原则。
第四十四章 2030–2040技术路线图
2030年前:高级自动化、自动根切/切梢、无人拖拉机和无人运输规模化;2030–2035:监督式无人收割、自动换行、自动清堵、多机协同进入更多田间试验;2035–2040:条件成熟地区出现田块L4无人收割车队,小型电动无人整杆机在丘陵和小地块形成独立市场。
真正完全无人化的限制很可能更多来自机械自恢复和安全,而不是单纯导航精度。
第四十五章 最终设计原则
无人甘蔗收割机的核心不是“机器自己走”,而是“机器自己完成整个收获过程并能处理正常异常”。设计必须做到简单、模块化、可检测、可反转、可自恢复、易维护。
从概念走向产品的正确路线是:真实甘蔗→固定试验台→机械参数→样机→遥控→自动控制→无人化→多机协同。外观和宣传应最后形成,而不是先于机械原理。
## 参考资料说明
完整来源见 `data/source-ledger.csv`;真实图片线索及版权状态见 `data/image-leads.csv`。