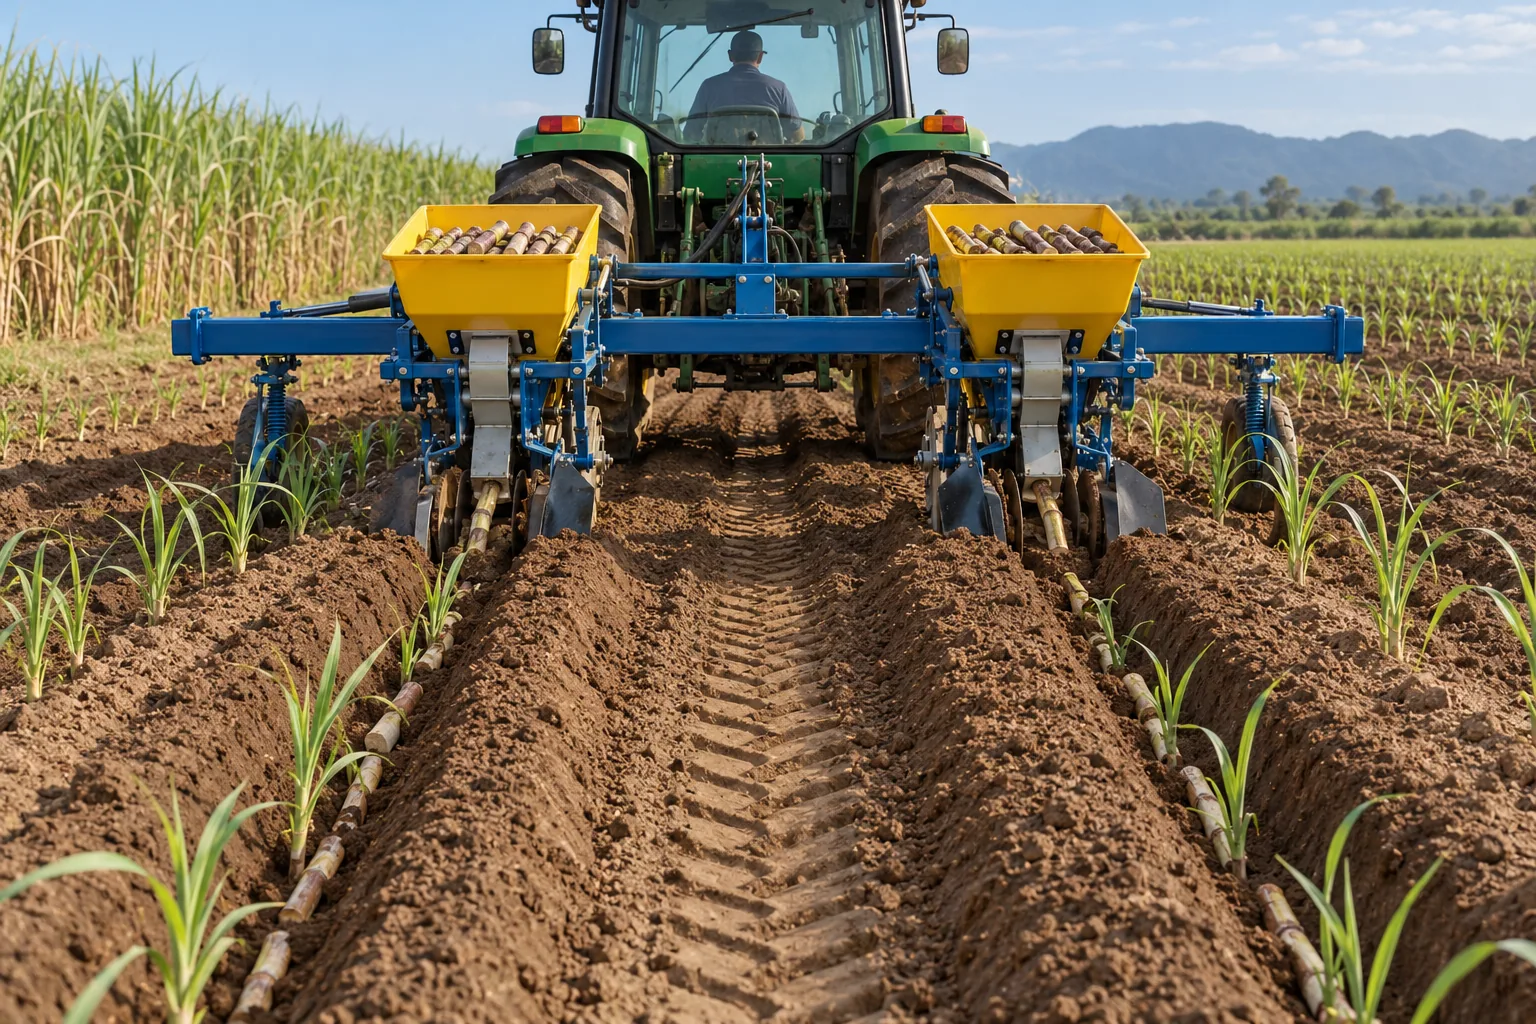
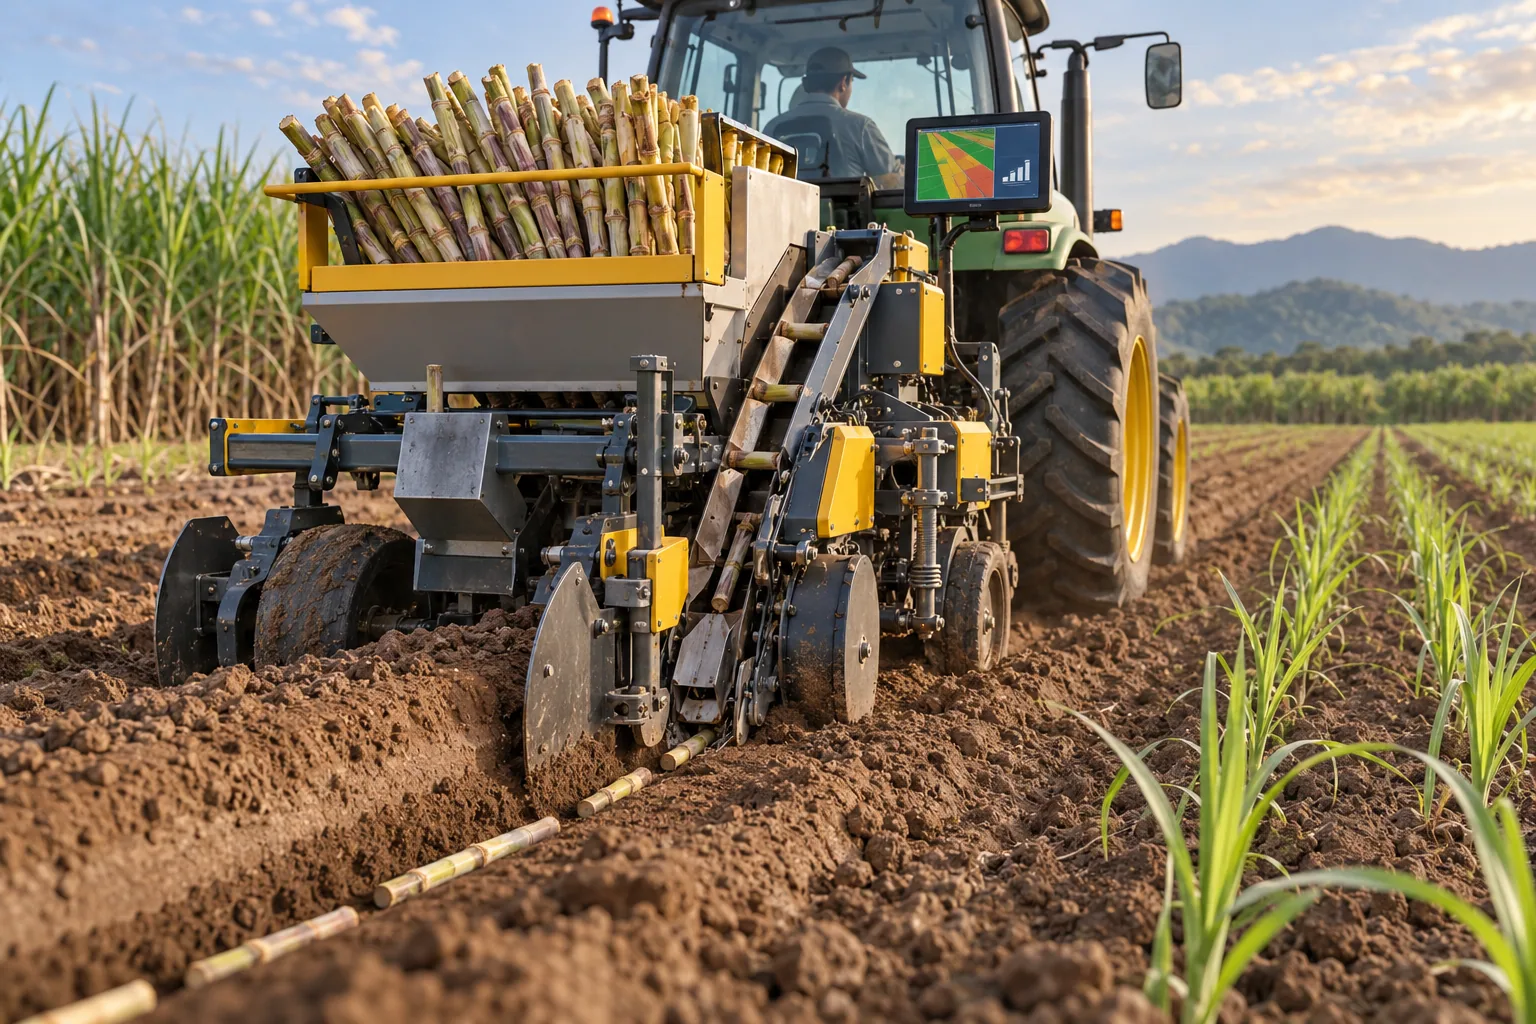
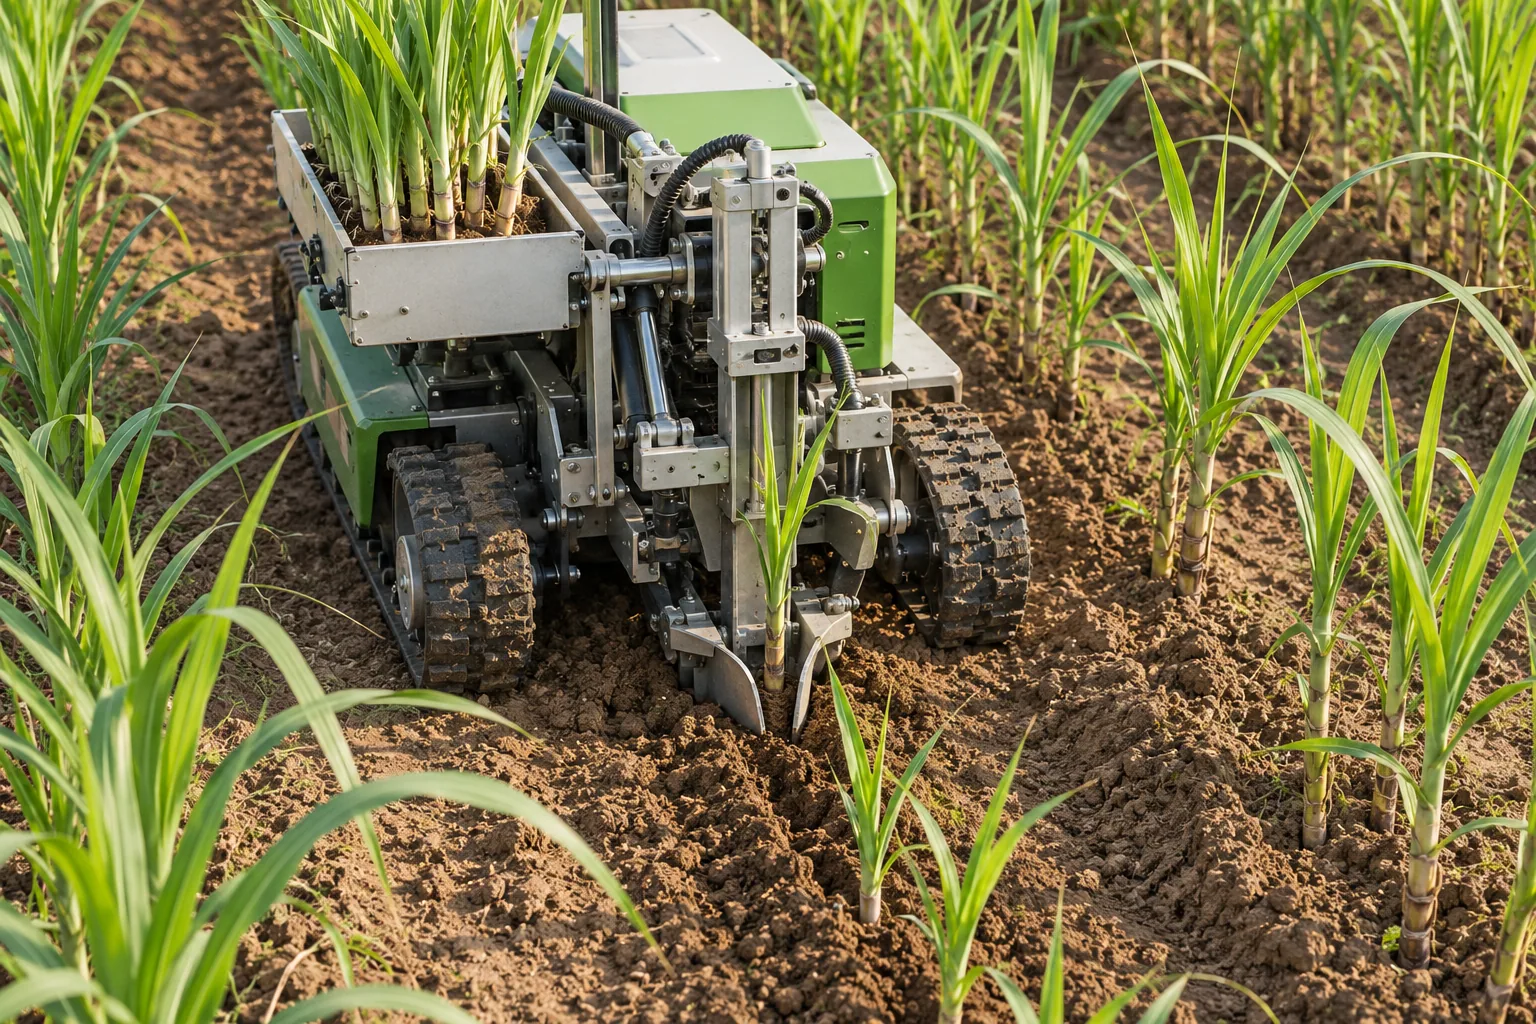
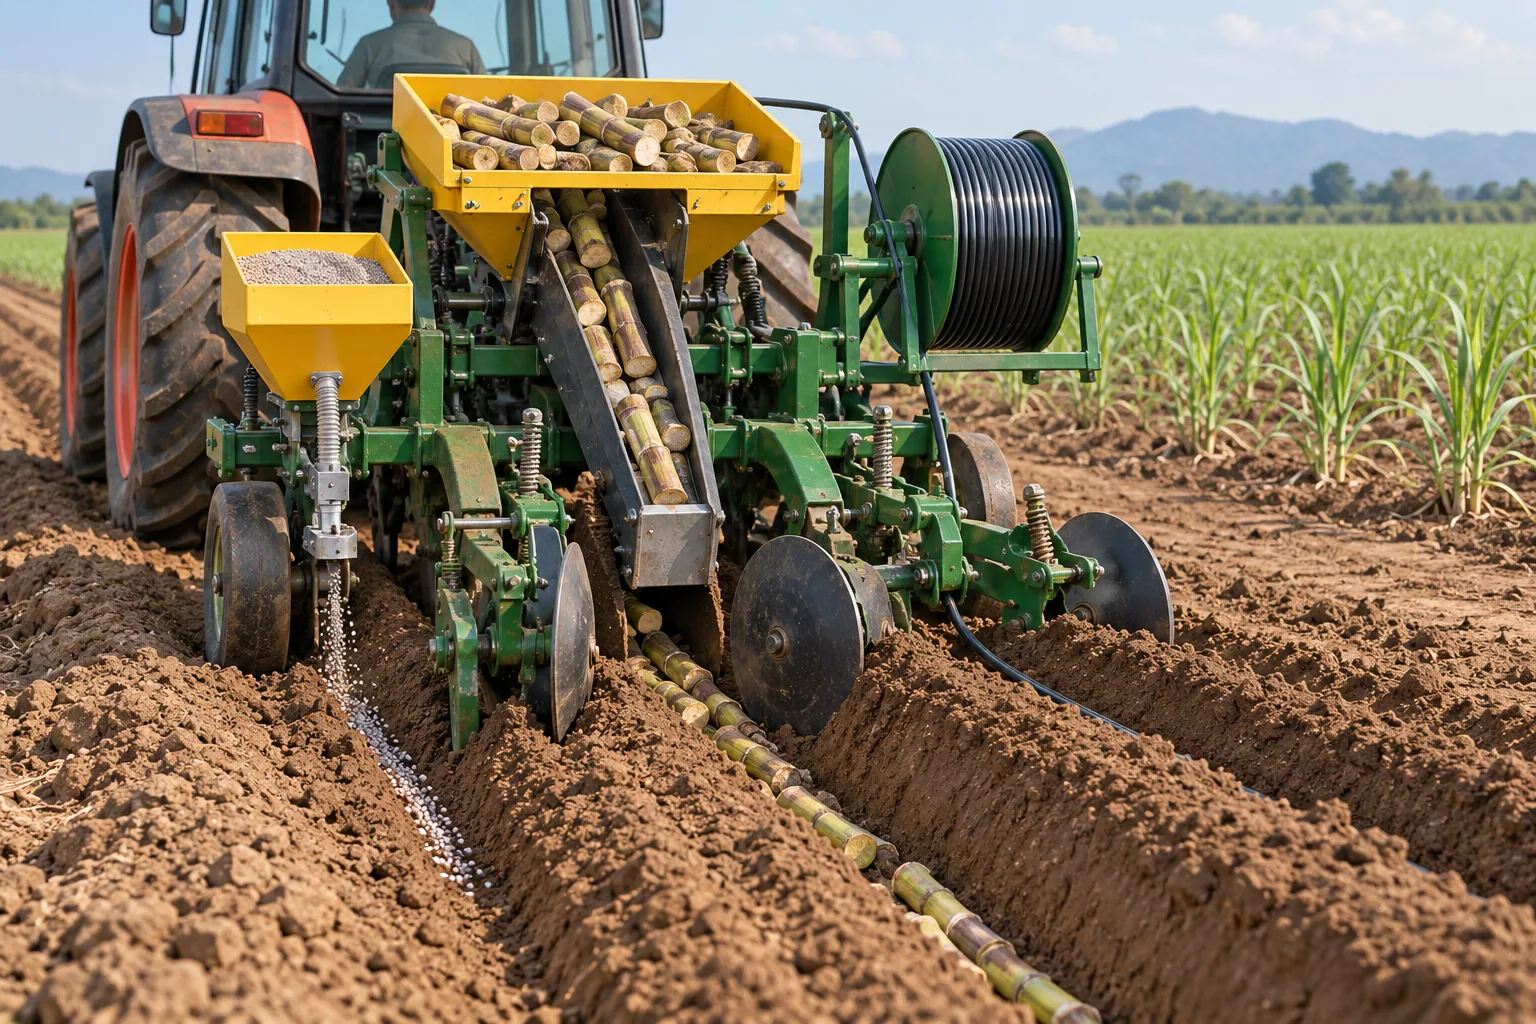
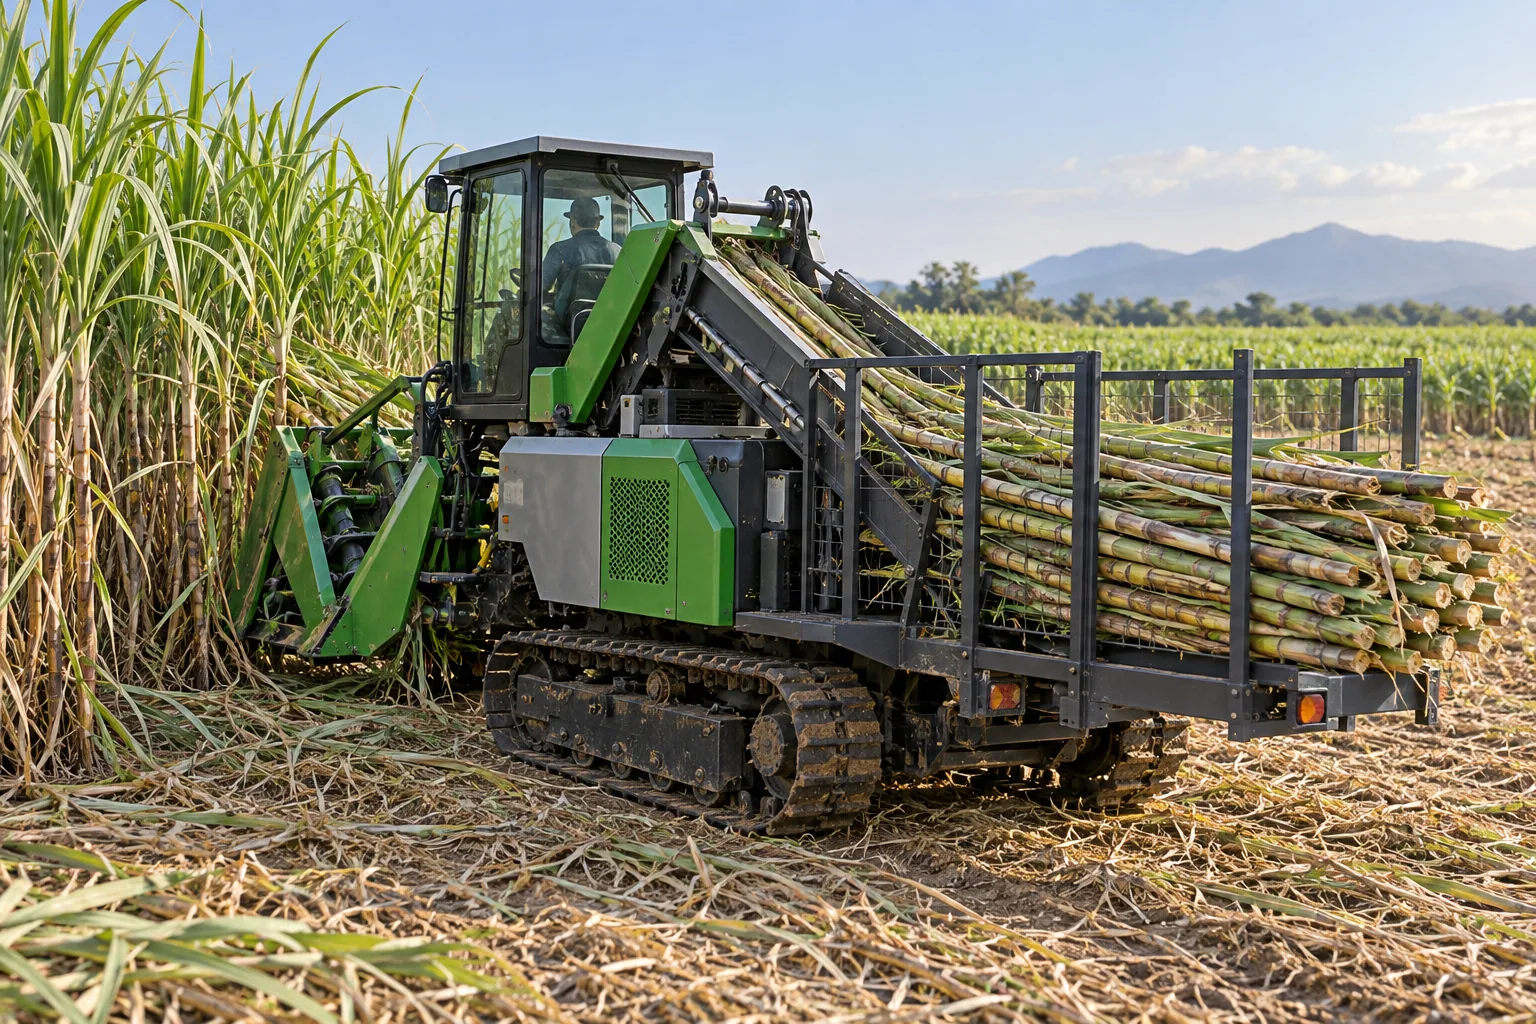
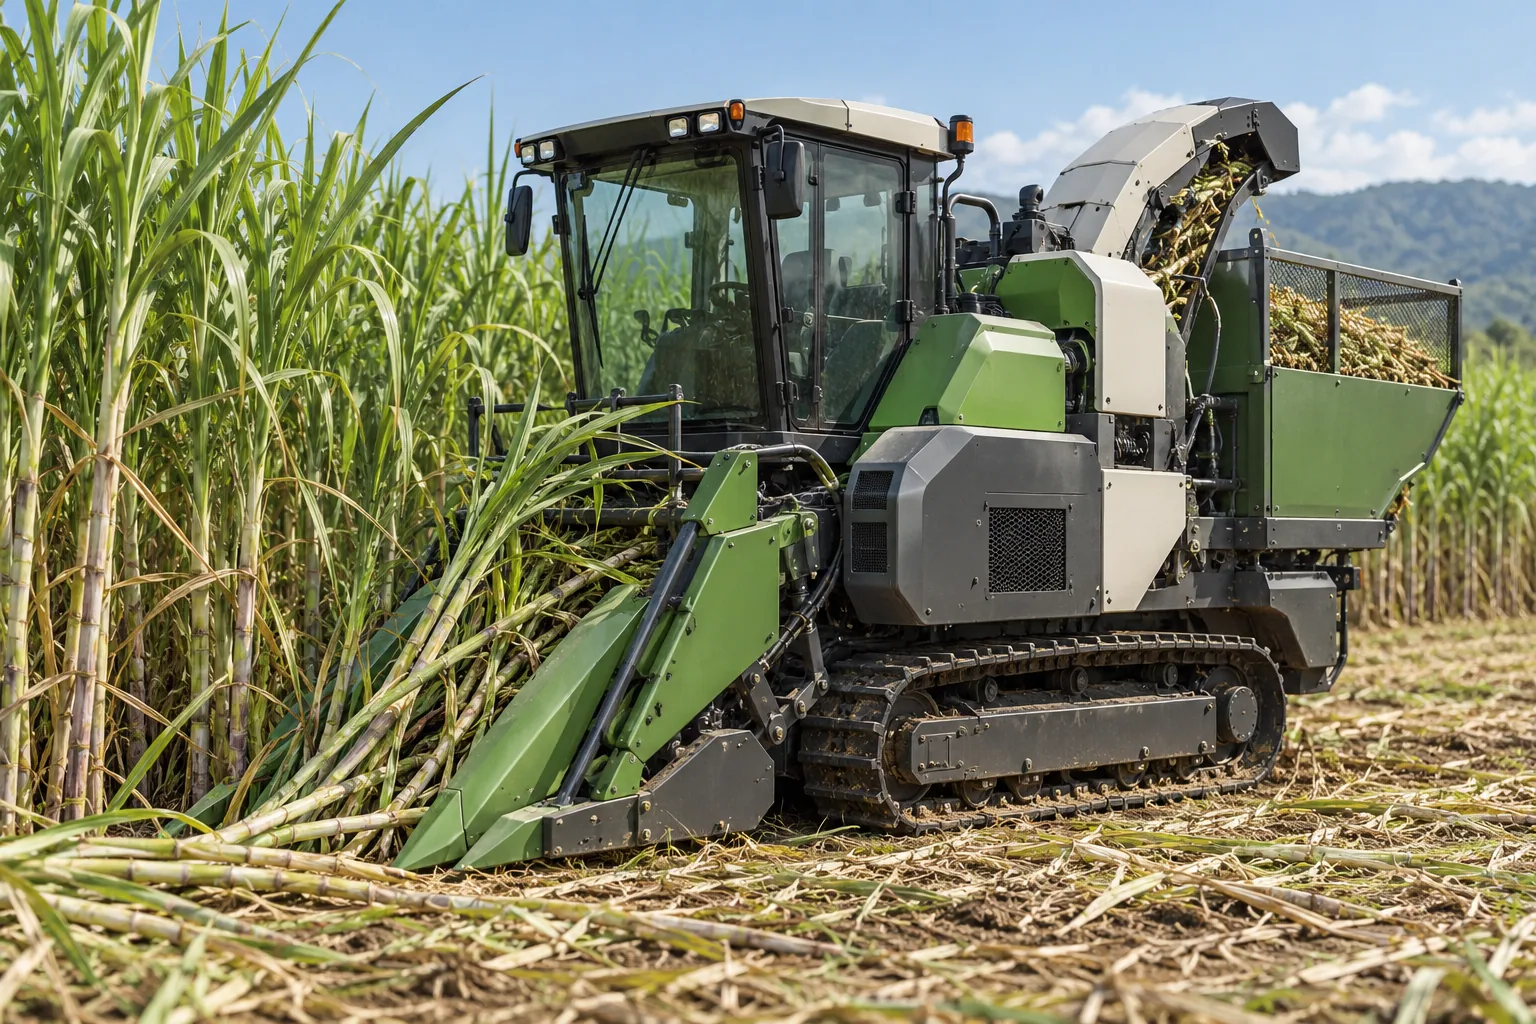
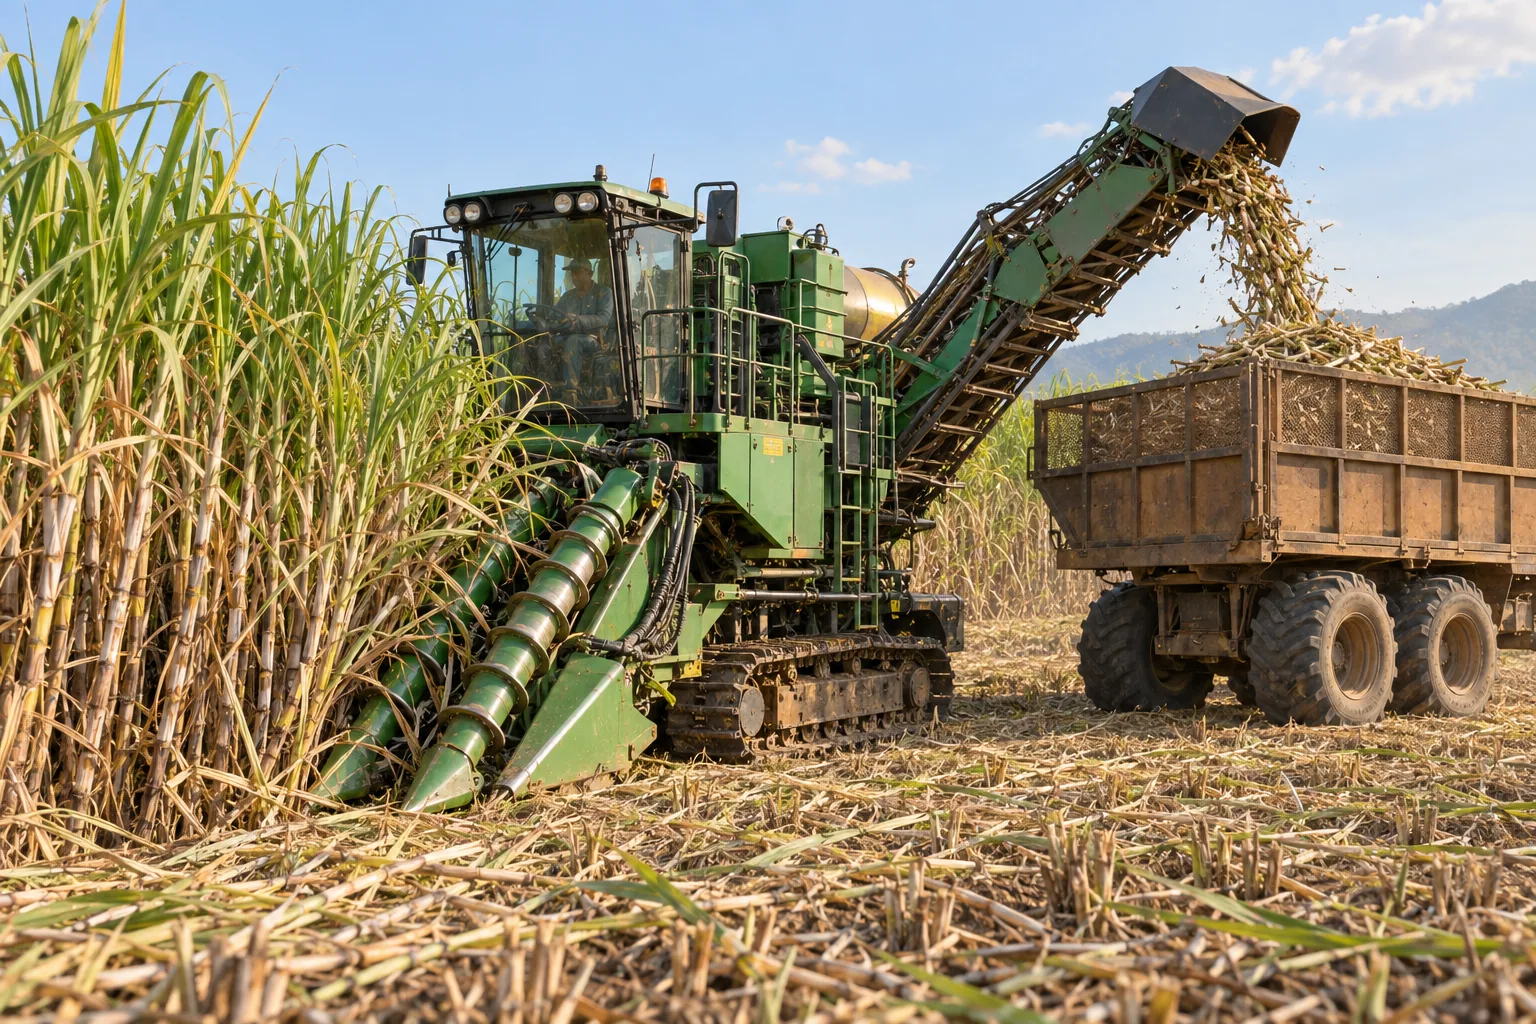
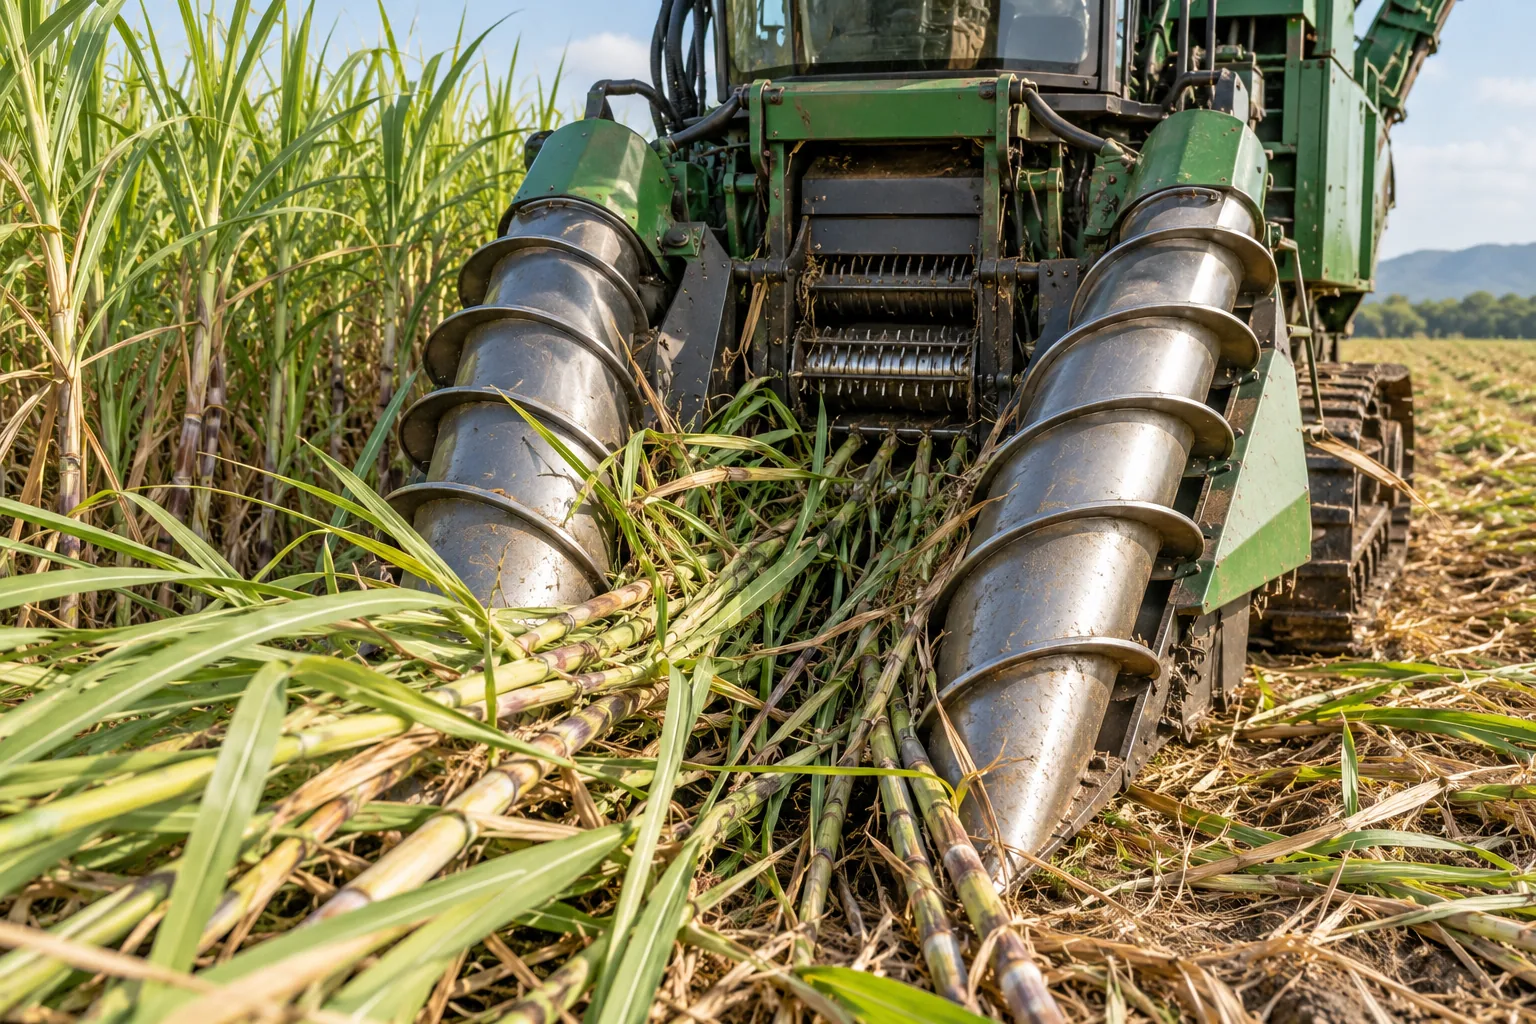
审核稿:图片为AI生成概念示意,尚未按制造级装配或实测运动关系逐一验证。请核对文字原理与图中布置是否一致;原有SW图纸仍作为对应原创机型的依据。Review draft: AI-generated concept illustrations have not been validated against manufacturing assemblies or measured kinematics. Review the illustrated layout against the stated principle; original SW drawings remain authoritative for the corresponding original designs.
中英文名称、图注与栏目标题对照;详细机械原理沿用中文研究稿。点击图片可打开大图,项目编号与图片、独立文字文件一致。
Bilingual names, captions and section labels; detailed engineering text is in Chinese.
展开全部 / Expand all 折叠全部 / Collapse all 打印审核稿 / Print
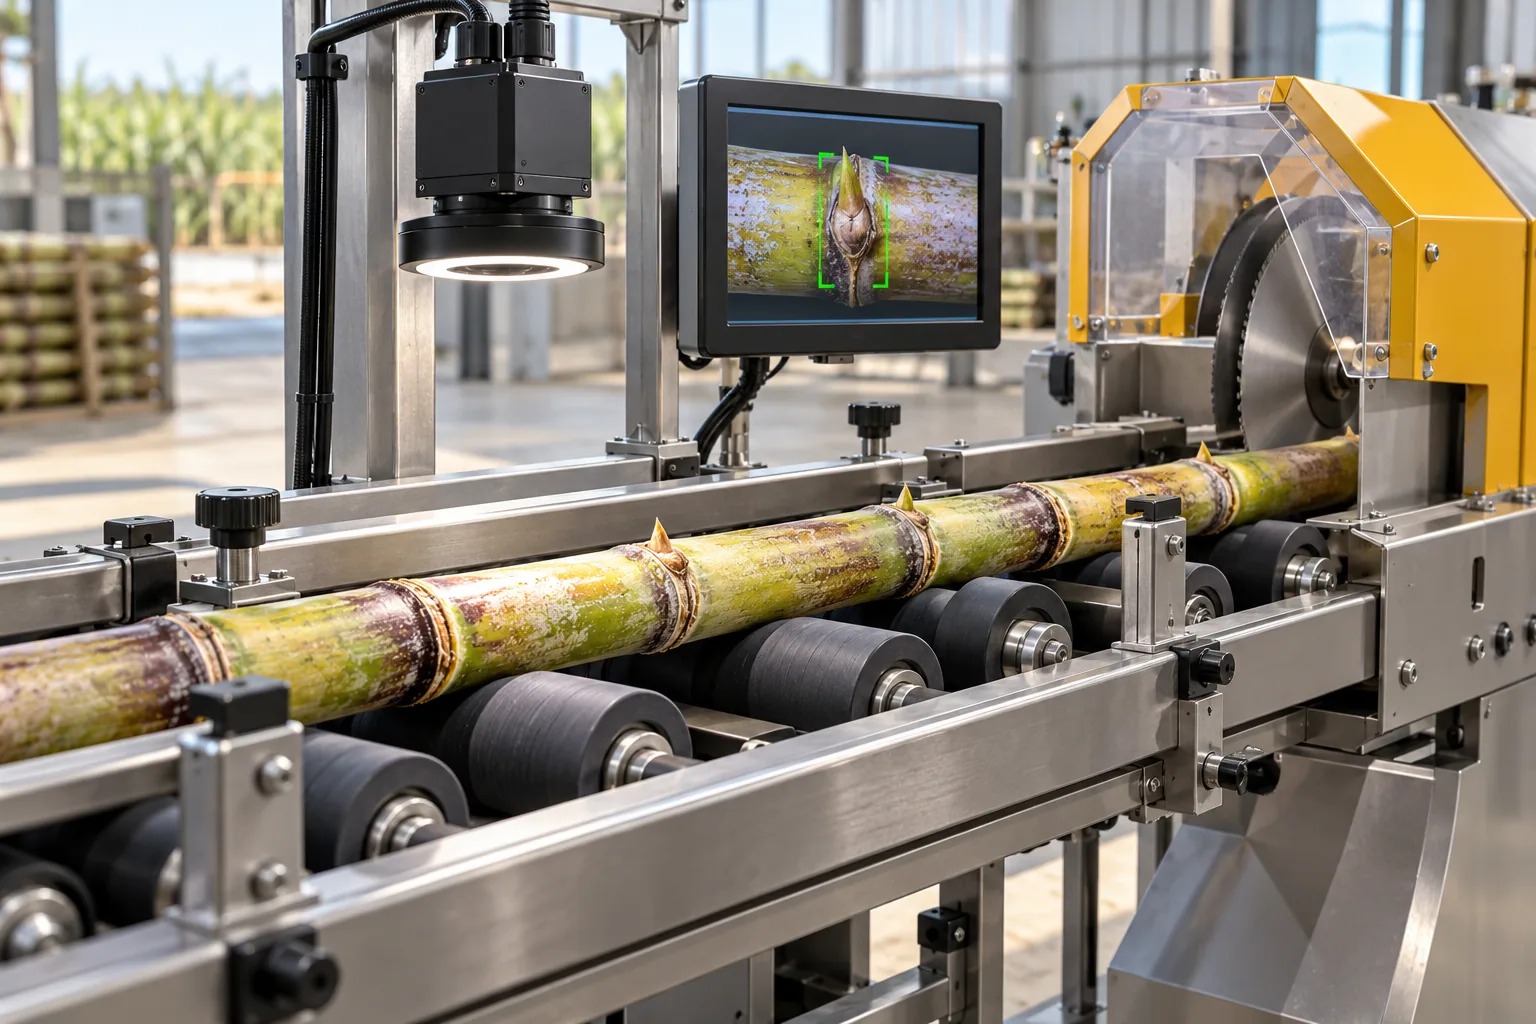
01 · 种源与育苗装备 02 · 智能种植与补苗机械 03 · 中耕除草与精准施肥 04 · 地面智能植保机械 05 · 精准农业无人机 06 · 生长期田间剥叶机械 07 · 田间感知与取样装备 08 · 灌溉与水肥智能装备 09 · 宿根保护与恢复机械 10 · 智能收获装备 11 · 运输与蔗叶资源装备 12 · 通用无人底盘与未来系统 8套重点方案 / 8 concept briefs 逐项审核重点 / Review checklist 动力来源与传递路径 / Power source and transmission path 甘蔗或物料的进入、处理、离开方向 / Material entry, processing and exit 运动部件、传动方式及方向 / Moving parts, transmission and direction 轮胎、履带、刀盘、辊筒之间是否干涉 / Interference between running gear, cutters and rollers 仿形、限深、升降和避让关系 / Ground following, depth, lifting and clearance 对蔗芽、蔸和功能叶的接触与损伤风险 / Contact and damage to buds, stools and functional leaves 装配支承、受力与检修空间 / Support, loading and service access 图文不一致、应删除或应重画的部位 / Inconsistencies and parts requiring removal or redrawing 01 · 种源与育苗装备 SM-01-01 · 机器视觉蔗种芽位识别与切段线Machine-vision bud detection and seed-cane cutting 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
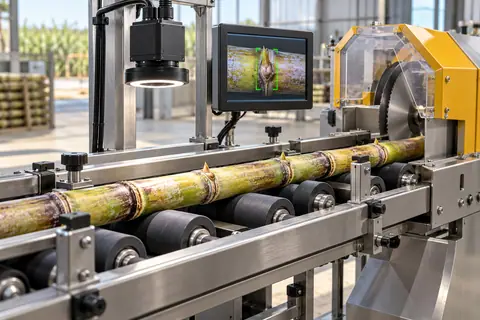
AI生成概念示意 / AI-generated concept illustrationOperating concept: Machine-vision bud detection and seed-cane cutting. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把切刀落点与蔗芽位置关联,降低好芽在制种阶段被切掉的概率。首先解决遮挡下的芽位定位,再讨论自动切段;外观完整不等于种源无病。
工作原理与结构选择 / Operating principle and architecture 设计为单根分离、限压夹持、多角度补光成像、编码器定位、缓冲输送和独立切刀。检测置信度低时进入人工复核通道;刀轴位置与相机曝光使用同一时钟。
设计输入 / Required design inputs 蔗径与弯曲分布;芽间距及叶鞘遮挡比例;输送速度与执行延迟;允许切口距芽的保护区。
易失效环节 / Failure modes 表皮泥污、蜡粉和伤痕会改变图像。误识芽位后自动切断比漏检更难挽回,因此保留不确定样本旁路,并对换品种、换季节单独验证。
验证安排 / Validation plan 按品种、蔗径、清洁程度分层抽样,比较人工标注与机器位置;切后记录芽损伤,再用同批材料做出苗对照。训练集与测试集按来源田分开,不能把相邻视频帧随机混分。
评价指标 / Evaluation criteria 芽位保护、切段误差、漏检和误检
下一阶段条件 / Development gate 先交付可回放的识别和切刀同步台架。只有单位合格活芽成本低于人工且出苗不劣时,才进入连续生产线。
问题登记(不构成审批) / Issue log (not approval)
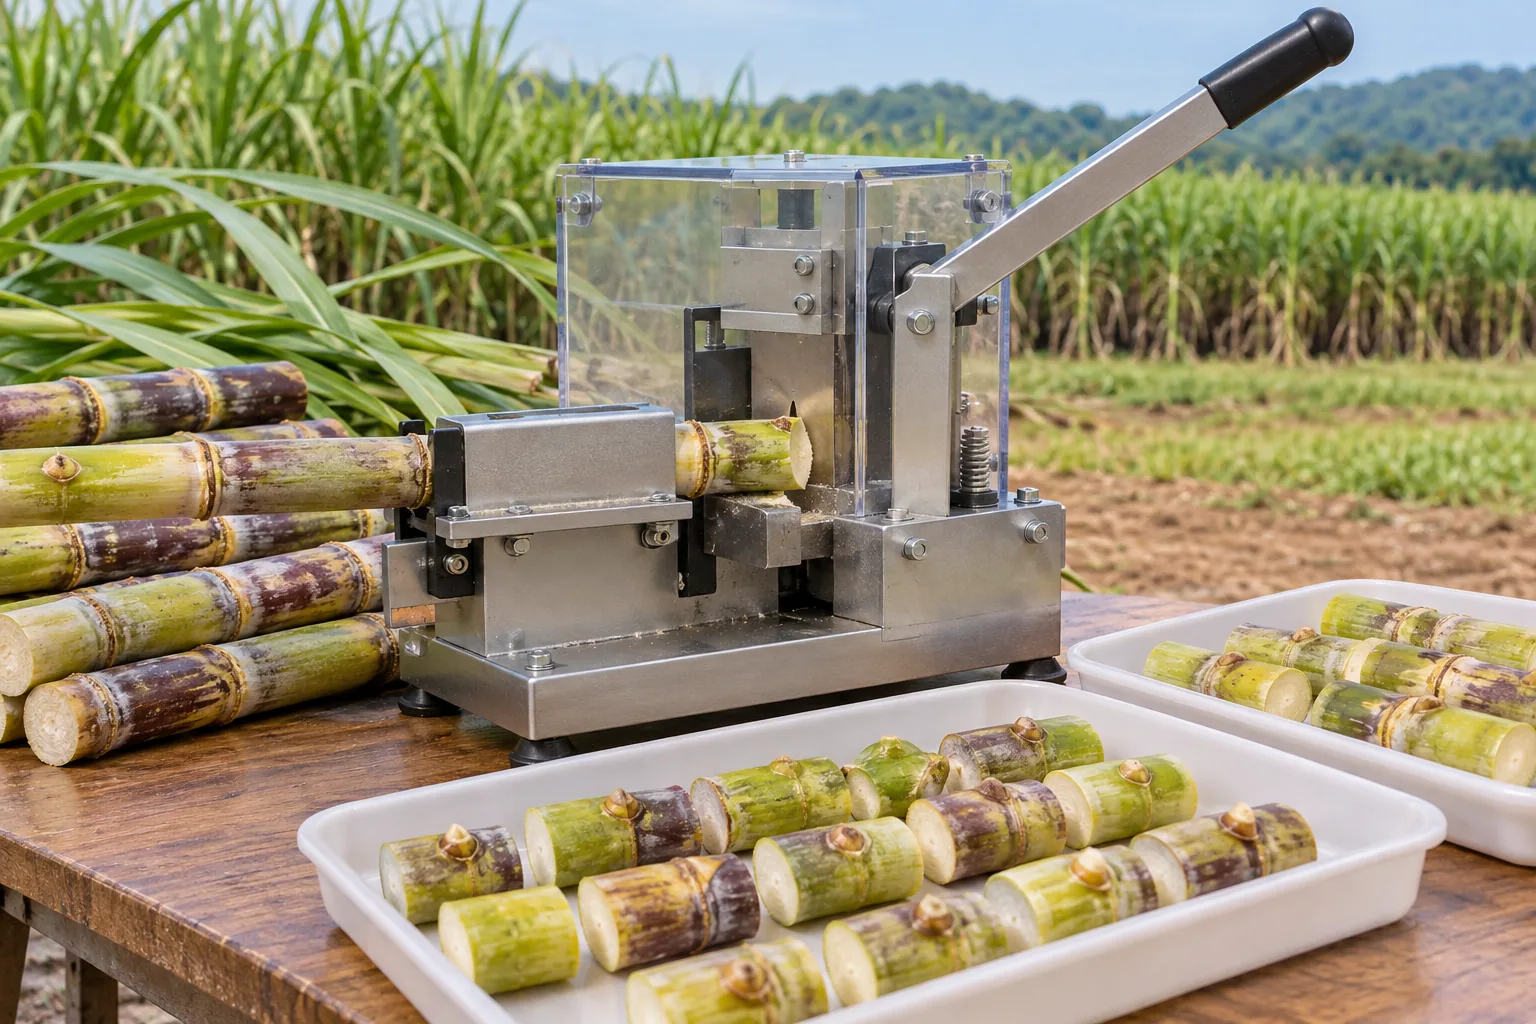
SM-01-02 · 单芽切取与分级设备Single-bud cutting and grading 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
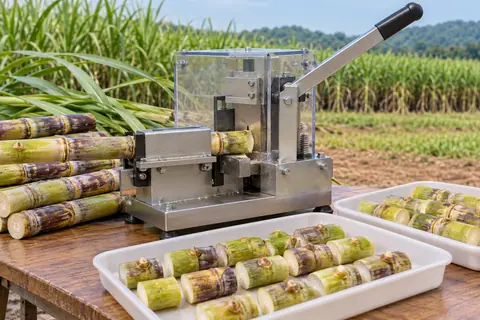
AI生成概念示意 / AI-generated concept illustrationOperating concept: Single-bud cutting and grading. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 为芽苗繁育供应尺寸相对一致的单芽材料。评价对象是能够成苗的芽体,不是每小时切下多少碎片。
工作原理与结构选择 / Operating principle and architecture 采用定向托槽、可调限位、可更换刀具和剔废出口。先用人工定向加自动切取的组合,保留对断裂、切偏材料的人工复查。
设计输入 / Required design inputs 芽体两侧保留组织的试验范围;刀刃磨损;原料鲜度;清洁频次和批次追踪。
易失效环节 / Failure modes 过度夹紧、反复挤压和钝刀撕裂可能造成隐性伤害。不能以切面漂亮直接判定活力,也不能把统一切块尺寸当作所有品种的最优条件。
验证安排 / Validation plan 同批原料随机分人工切取、新刀机切、磨损刀机切;拍摄切面,记录合格率、腐烂率和正常苗率。固定培养条件并盲法评定苗情。
评价指标 / Evaluation criteria 有效芽保留率、损伤与处理通量
下一阶段条件 / Development gate 把刀具与清洁耗时计入成本。优先采购可拆洗、可快速换刀的成熟结构,自动分级应在稳定切取后再增加。
问题登记(不构成审批) / Issue log (not approval)
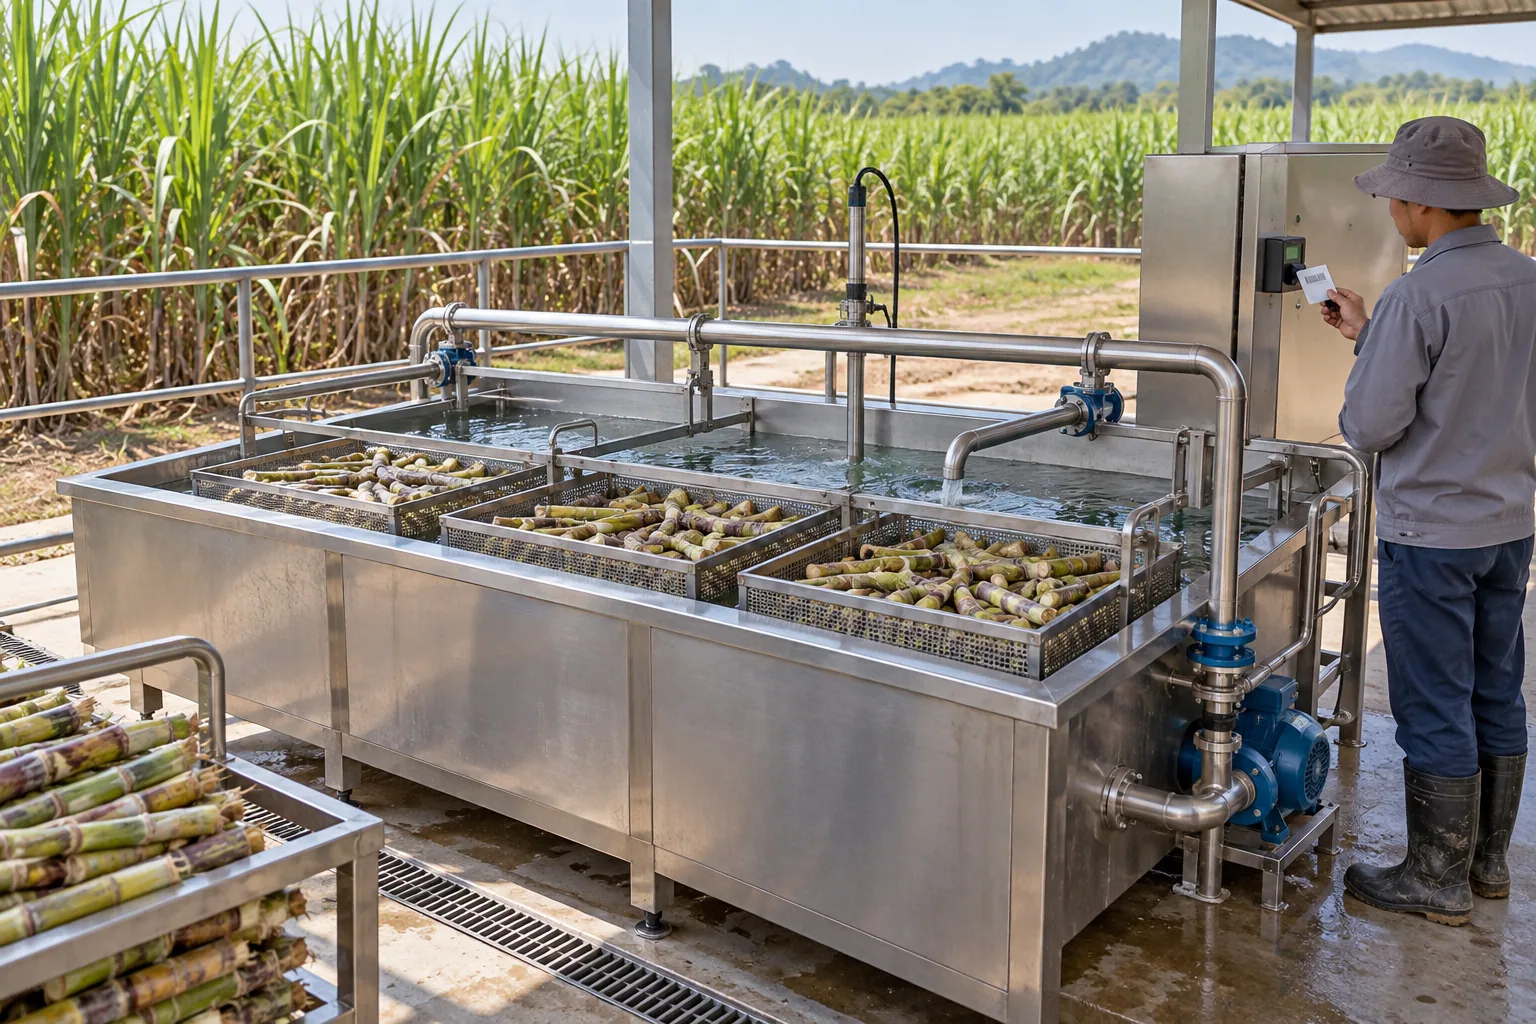
SM-01-03 · 蔗种批次处理与追溯设备Seed-cane batch treatment and traceability 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
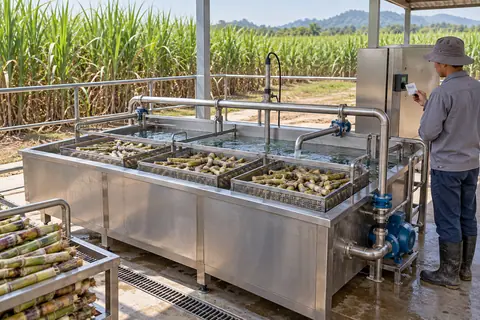
AI生成概念示意 / AI-generated concept illustrationOperating concept: Seed-cane batch treatment and traceability. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把蔗种处理条件、批次来源和后续苗情连接,找出处理不足或伤芽发生在哪个环节。设备控制不能替代种源检验。
工作原理与结构选择 / Operating principle and architecture 提出批次装筐、介质循环、多个测点记录、计时联锁和处理完成标识。温度或浓度记录以实测值为准,不能只保存控制器设定值。
设计输入 / Required design inputs 经当地验证的处理工艺;装载密度;筐中心与边缘测点;水质、处理介质与清洁记录。
易失效环节 / Failure modes 大量投料会产生恢复时间和空间差异。把计时起点定义清楚,区分空载升温、投料降温与有效处理时间;异常批次隔离复核。
验证安排 / Validation plan 先用不含生产种源的负载做均匀性试验,再由植物保护人员确定合适工艺,设置未处理对照和标准人工处理对照;追踪活芽和目标病原检测结果。
评价指标 / Evaluation criteria 处理条件一致性、批次完整性
下一阶段条件 / Development gate 优先完成数据记录与批次隔离功能。ICAR设备线索列在资料页,尚未复核全文的参数不作为本项目设定值。
问题登记(不构成审批) / Issue log (not approval)
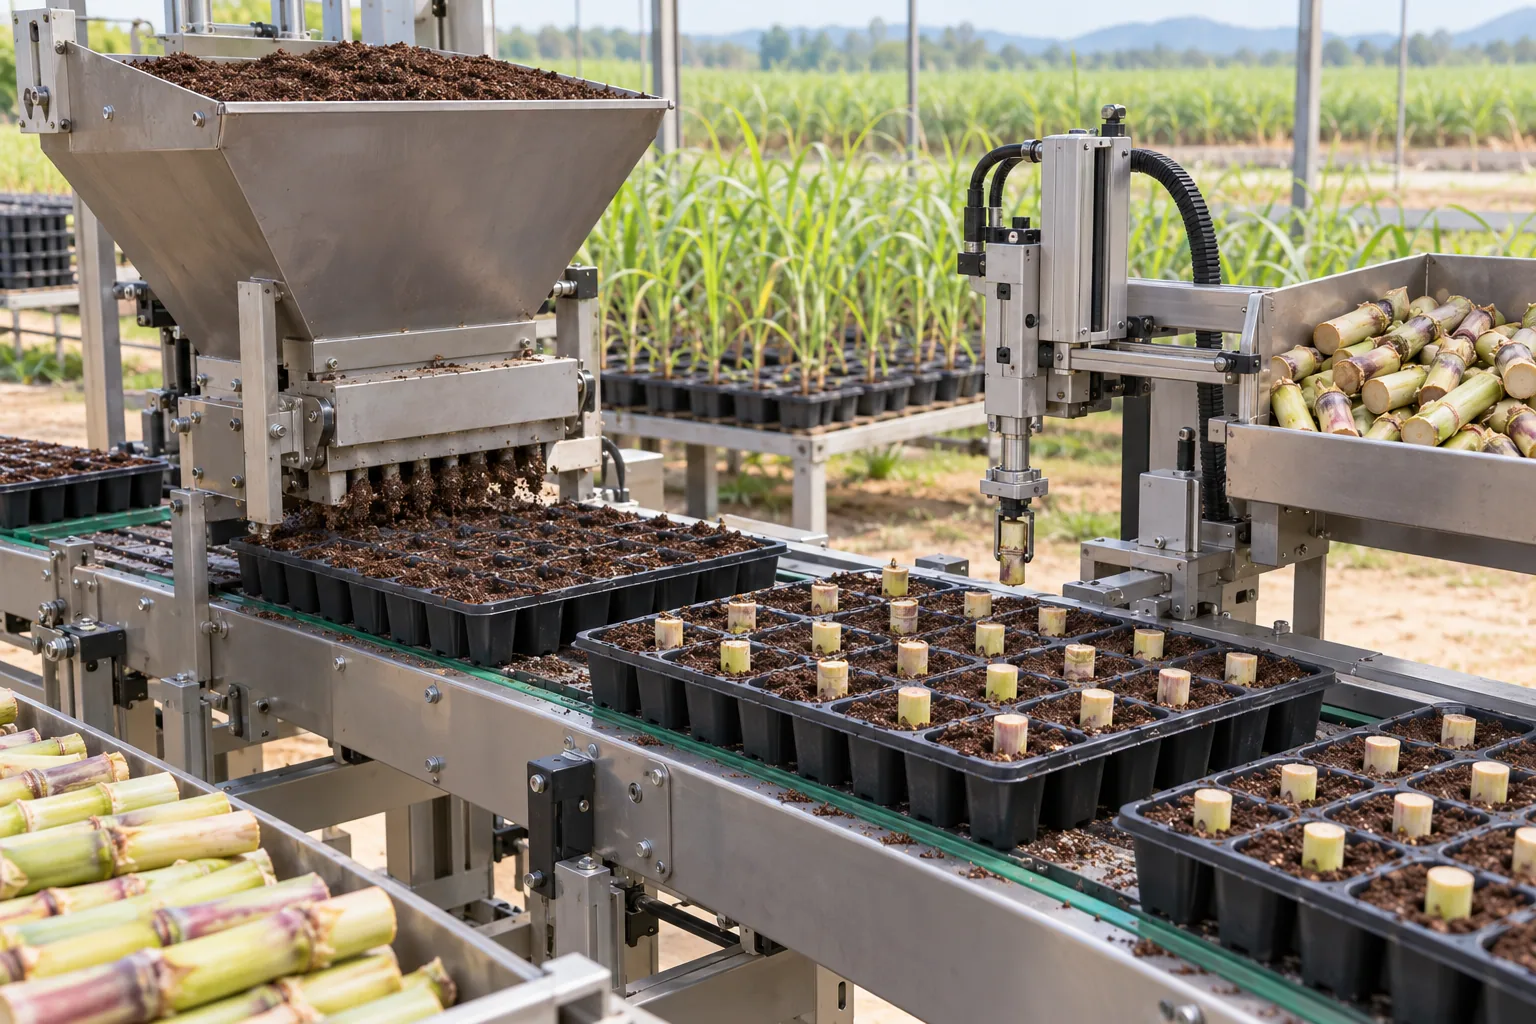
SM-01-04 · 穴盘填料与单芽精量播种线Precision plug-tray filling and bud placement 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
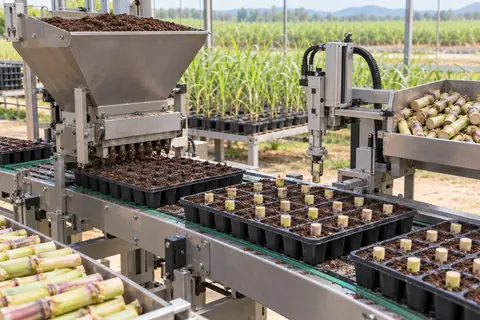
AI生成概念示意 / AI-generated concept illustrationOperating concept: Precision plug-tray filling and bud placement. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 提高穴盘填料、芽体放置和覆料的一致性,减少空穴、重穴和局部过湿。育苗线速度应服从正常苗产出。
工作原理与结构选择 / Operating principle and architecture 模块包括基质定量供料、穴盘定位、芽体供给、漏播检测和柔性覆料。单芽异形明显时,采用人工放芽与自动检测的过渡方案。
设计输入 / Required design inputs 穴盘几何;基质含水率及容重;芽体方向;供料粒度和覆料厚度。
易失效环节 / Failure modes 基质架桥会造成看似满盘但穴内密度不一,传送定位误差会使芽落在隔壁。建立拆盘检查,不能仅用顶视照片验收。
验证安排 / Validation plan 每批随机称量空盘、填料盘和成品盘,统计空穴重穴;在同一苗床随机布置机播和人工盘,比较正常苗率与苗高离散程度。
评价指标 / Evaluation criteria 穴位合格率、基质一致性
下一阶段条件 / Development gate 按每千株合格苗的总成本验收,增加供料速度但提高补苗工时的方案不能判为改善。
问题登记(不构成审批) / Issue log (not approval)
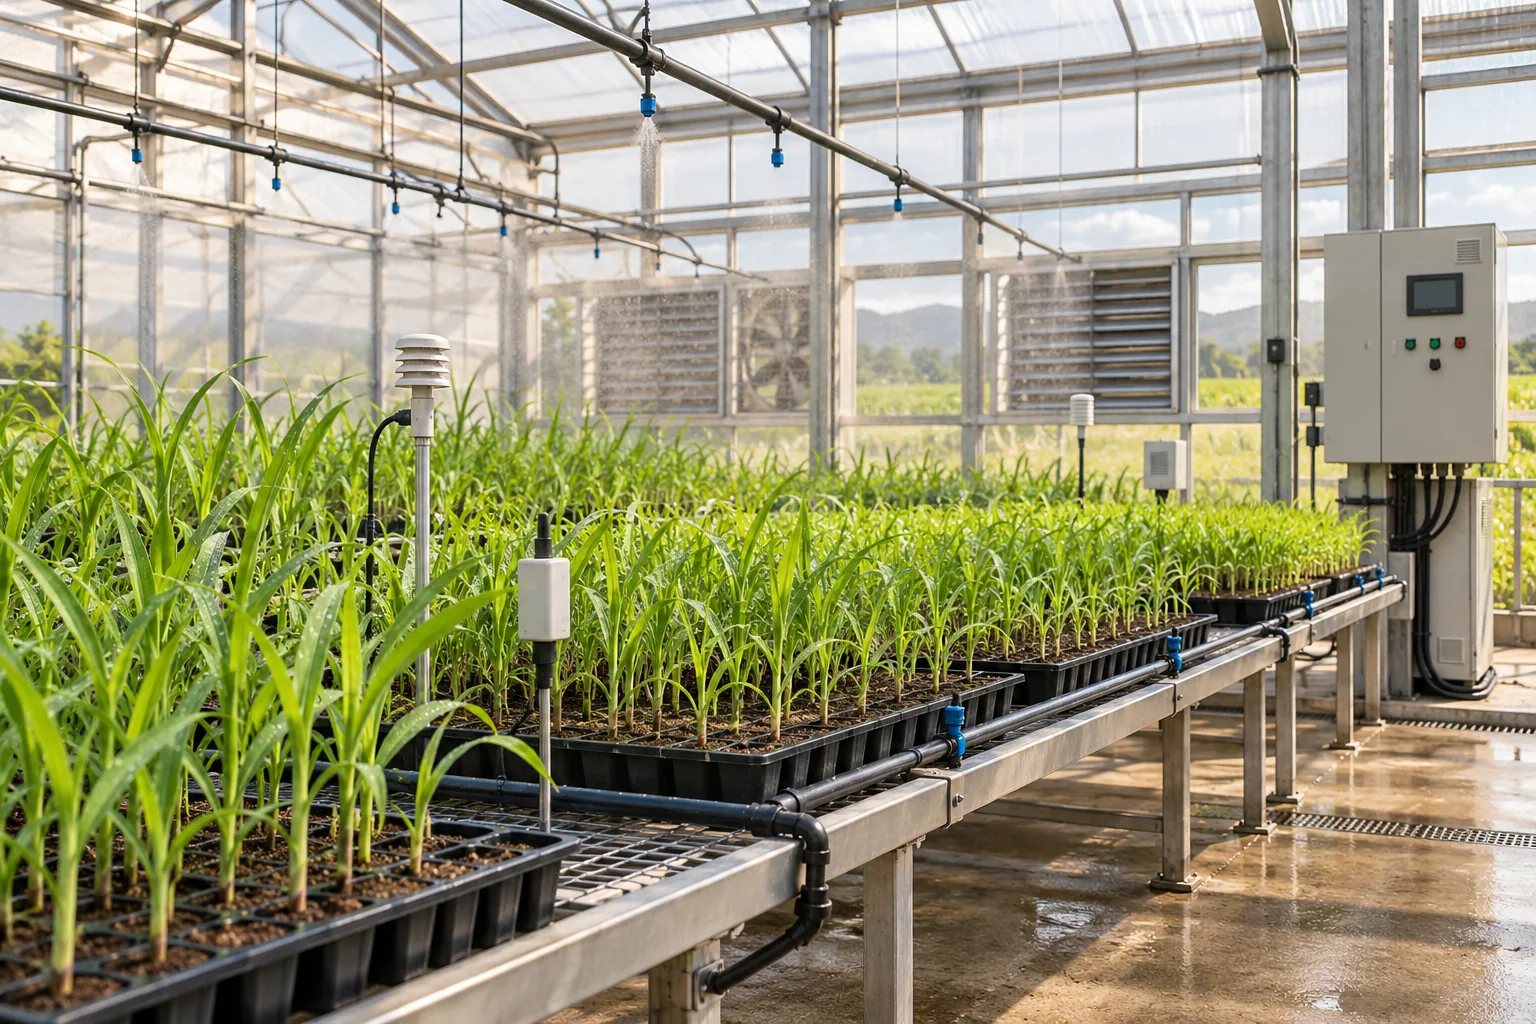
SM-01-05 · 育苗环境自动控制系统Automated nursery environment control 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
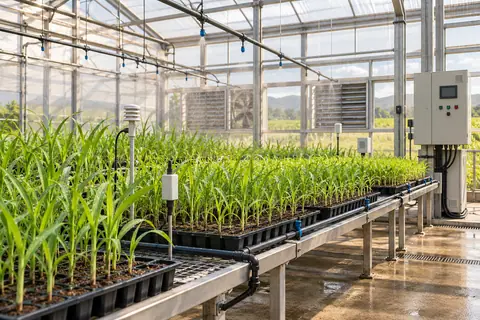
AI生成概念示意 / AI-generated concept illustrationOperating concept: Automated nursery environment control. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 通过温湿水记录与分区调控,使同批蔗苗环境更一致,同时为出苗差异提供可解释记录。
工作原理与结构选择 / Operating principle and architecture 布设代表性空气与基质测点,连接遮阴、通风和分区灌水执行器;传感器失效时转人工管理,保留阀门实际动作和用水量。
设计输入 / Required design inputs 苗龄与品种;基质持水特性;棚内测点位置;水源和供电保障。
易失效环节 / Failure modes 单点湿度可能代表不了整盘根区,传感器插在滴点下会高估平均含水。灌水控制采用校准后范围,不依据未经验证的固定数字。
验证安排 / Validation plan 比较自动控制区与同等人工管理区,随机摆放穴盘并定期换位;同时记录灌水量、根系状况和病苗发生,避免只比较苗高。
评价指标 / Evaluation criteria 温湿水控制误差、苗期整齐度
下一阶段条件 / Development gate 先完成监测,再逐步闭环控制。能说明测点代表性与节省人工的系统,才有扩大面积的依据。
问题登记(不构成审批) / Issue log (not approval)
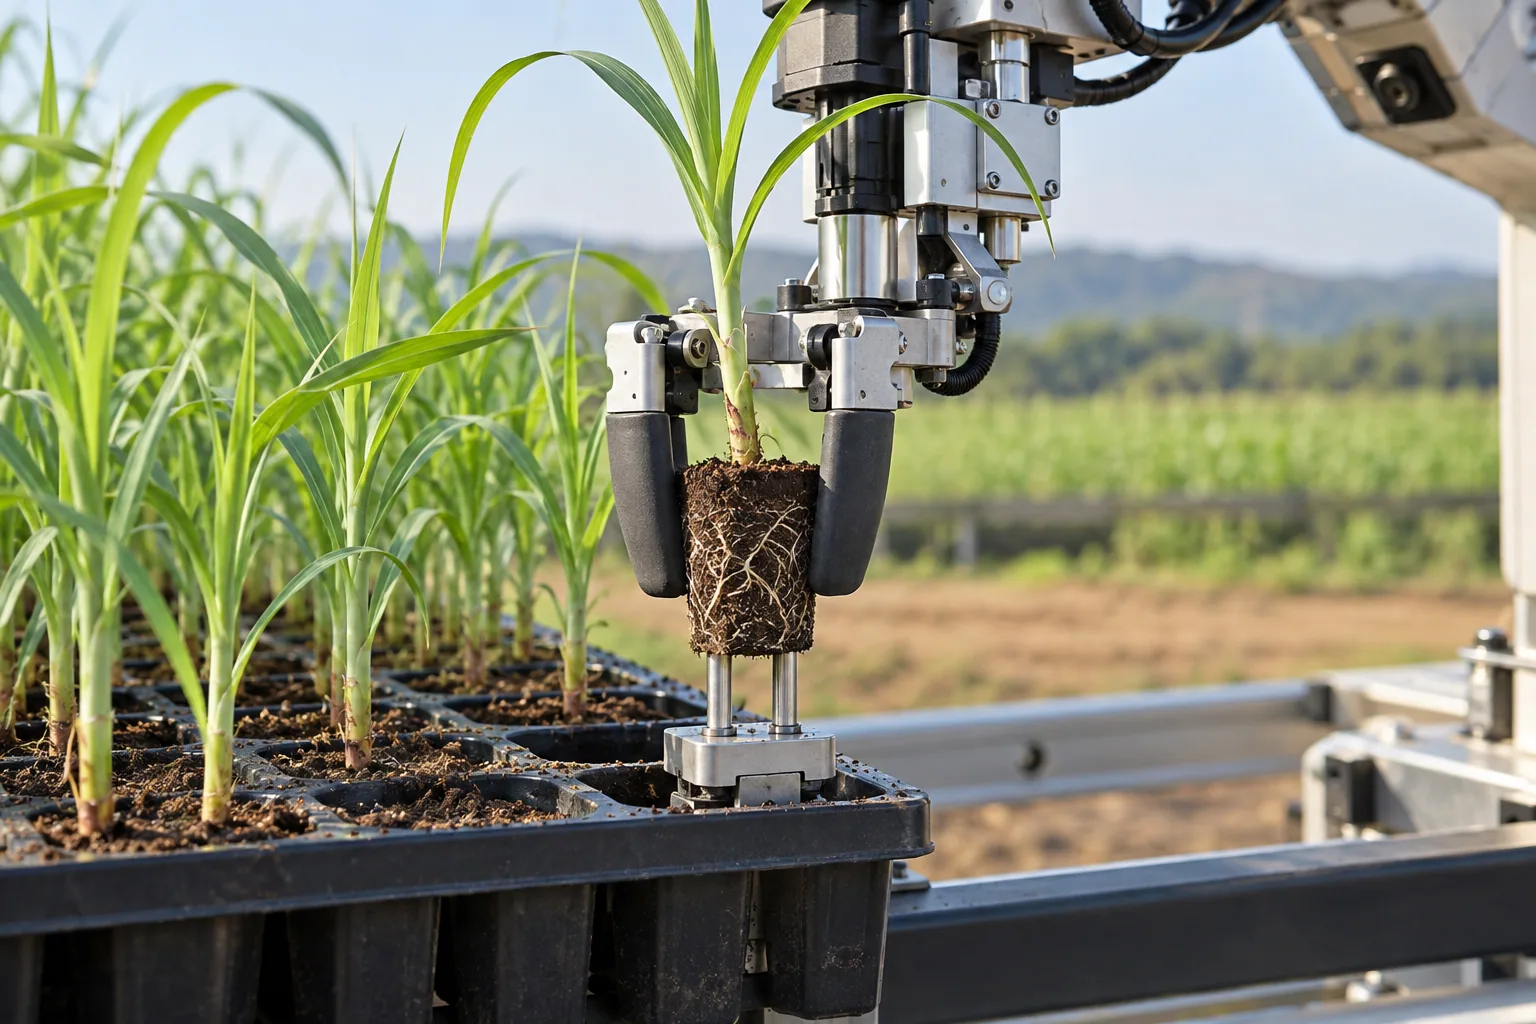
SM-01-06 · 蔗苗分级与自动取苗设备Seedling grading and robotic extraction 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
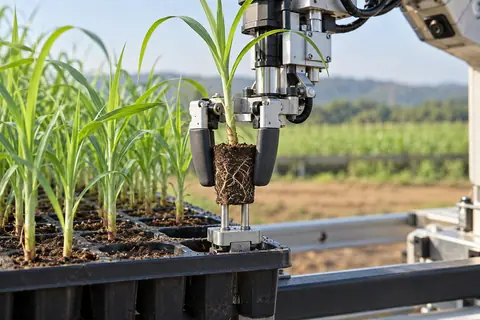
AI生成概念示意 / AI-generated concept illustrationOperating concept: Seedling grading and robotic extraction. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把适栽苗从穴盘中完整取出,向移栽机持续供苗。苗体外观分级须与根团完整程度共同评价。
工作原理与结构选择 / Operating principle and architecture 设计下顶针与柔性夹持协同取苗,视觉只决定取苗对象和姿态;夹持力、顶出行程和失败检测独立设置。
设计输入 / Required design inputs 根团盘结程度;穴盘底孔及材质;基质湿度;苗高和叶片交叠。
易失效环节 / Failure modes 基质太湿容易散团,太干可能黏盘或伤根。抓叶片而非根团会形成表面无伤、后期萎蔫的问题,失败时应退回待人工处理。
验证安排 / Validation plan 按苗龄与水分水平做小型析因试验,记录取出成功、散团、伤根和移栽后存活;用人工取苗作为同时期对照。
评价指标 / Evaluation criteria 伤根率、漏取率、苗龄适应性
下一阶段条件 / Development gate 先确认能处理正常生产变异,再提高取苗频率。成本核算包含重取、整理和停机清理。
问题登记(不构成审批) / Issue log (not approval)
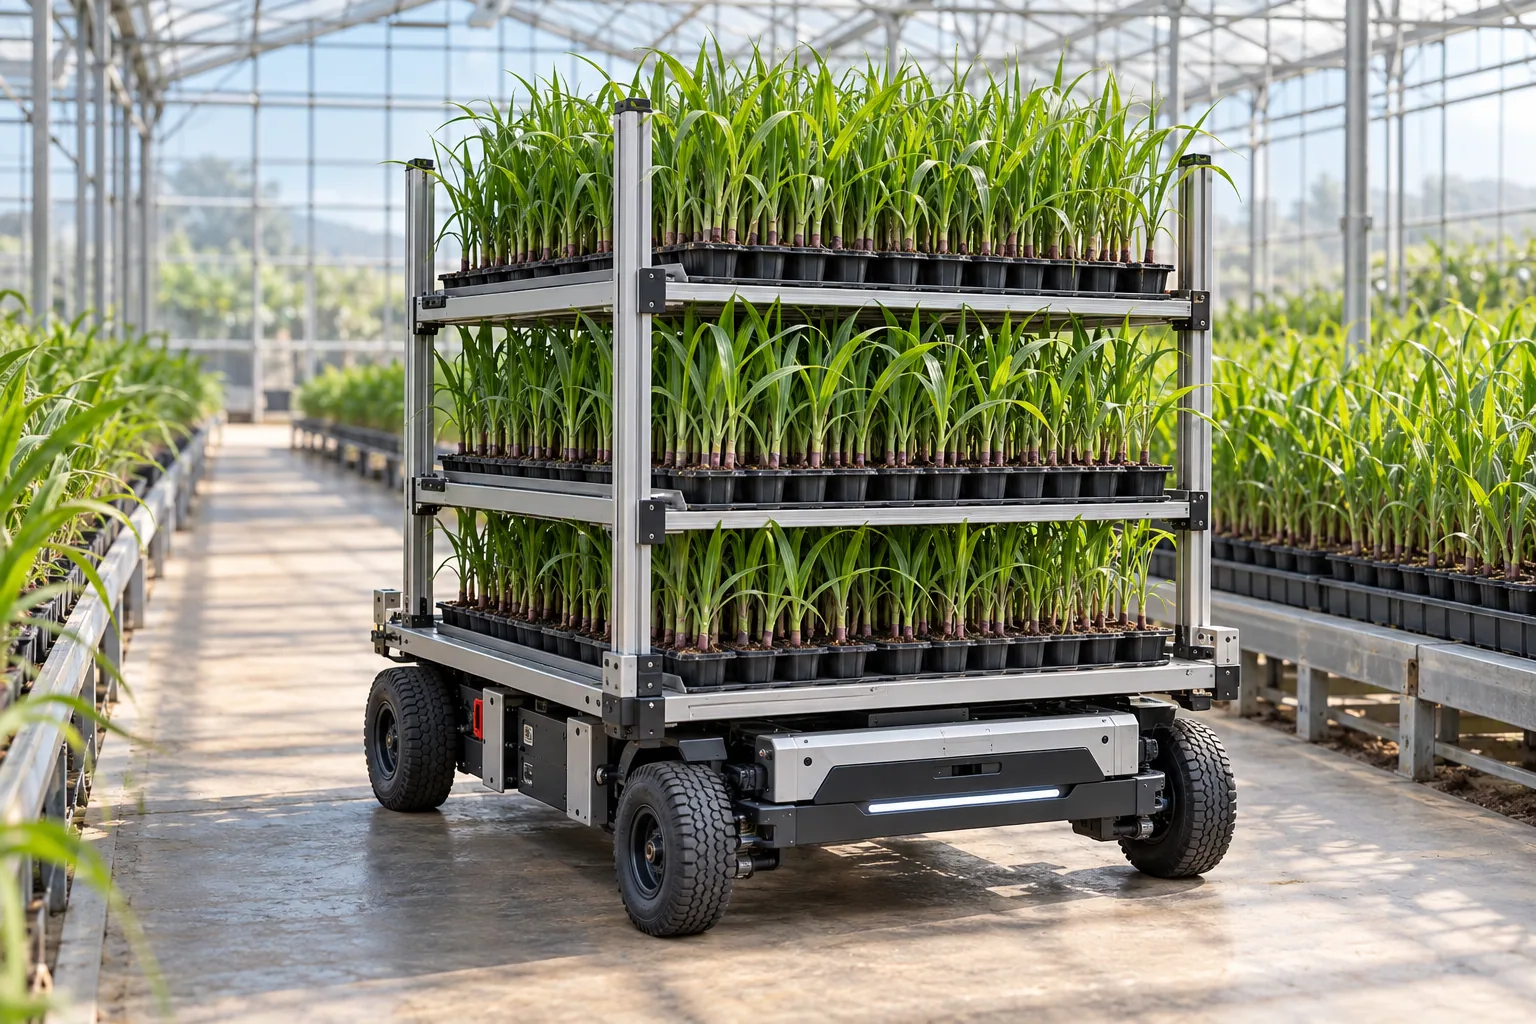
SM-01-07 · 育苗盘搬运机器人Nursery tray handling robot 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
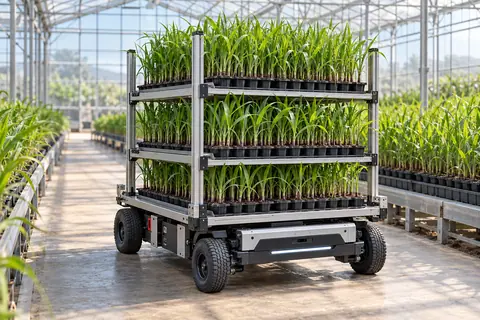
AI生成概念示意 / AI-generated concept illustrationOperating concept: Nursery tray handling robot. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 减少育苗盘往返搬运,保持批次位置可追踪,适用于通道规则且地面承载可靠的苗场。
工作原理与结构选择 / Operating principle and architecture 提出托盘式搬运底座、机械定位、载荷检测及低速行走。以整托盘承托代替夹住穴盘软边,清洁路线与污物流向分别安排。
设计输入 / Required design inputs 满盘质量;托盘挠度;通道最窄处;地面坡度及湿滑程度。
易失效环节 / Failure modes 急停导致盘滑移、两盘黏连后误抓和错批入床是主要故障。需要载荷异常检测和每次搬运前后的批次核对。
验证安排 / Validation plan 先使用等质量假负载测试转弯、制动与门槛,再搬运真实苗盘;记录每百次失败、盘体损坏和人工介入次数。
评价指标 / Evaluation criteria 抓取可靠性、清洗与交叉污染控制
下一阶段条件 / Development gate 在苗场物流清晰后部署。若人工主要耗时来自分散取放,先改通道与托盘标准比直接增加机器人更有效。
问题登记(不构成审批) / Issue log (not approval)
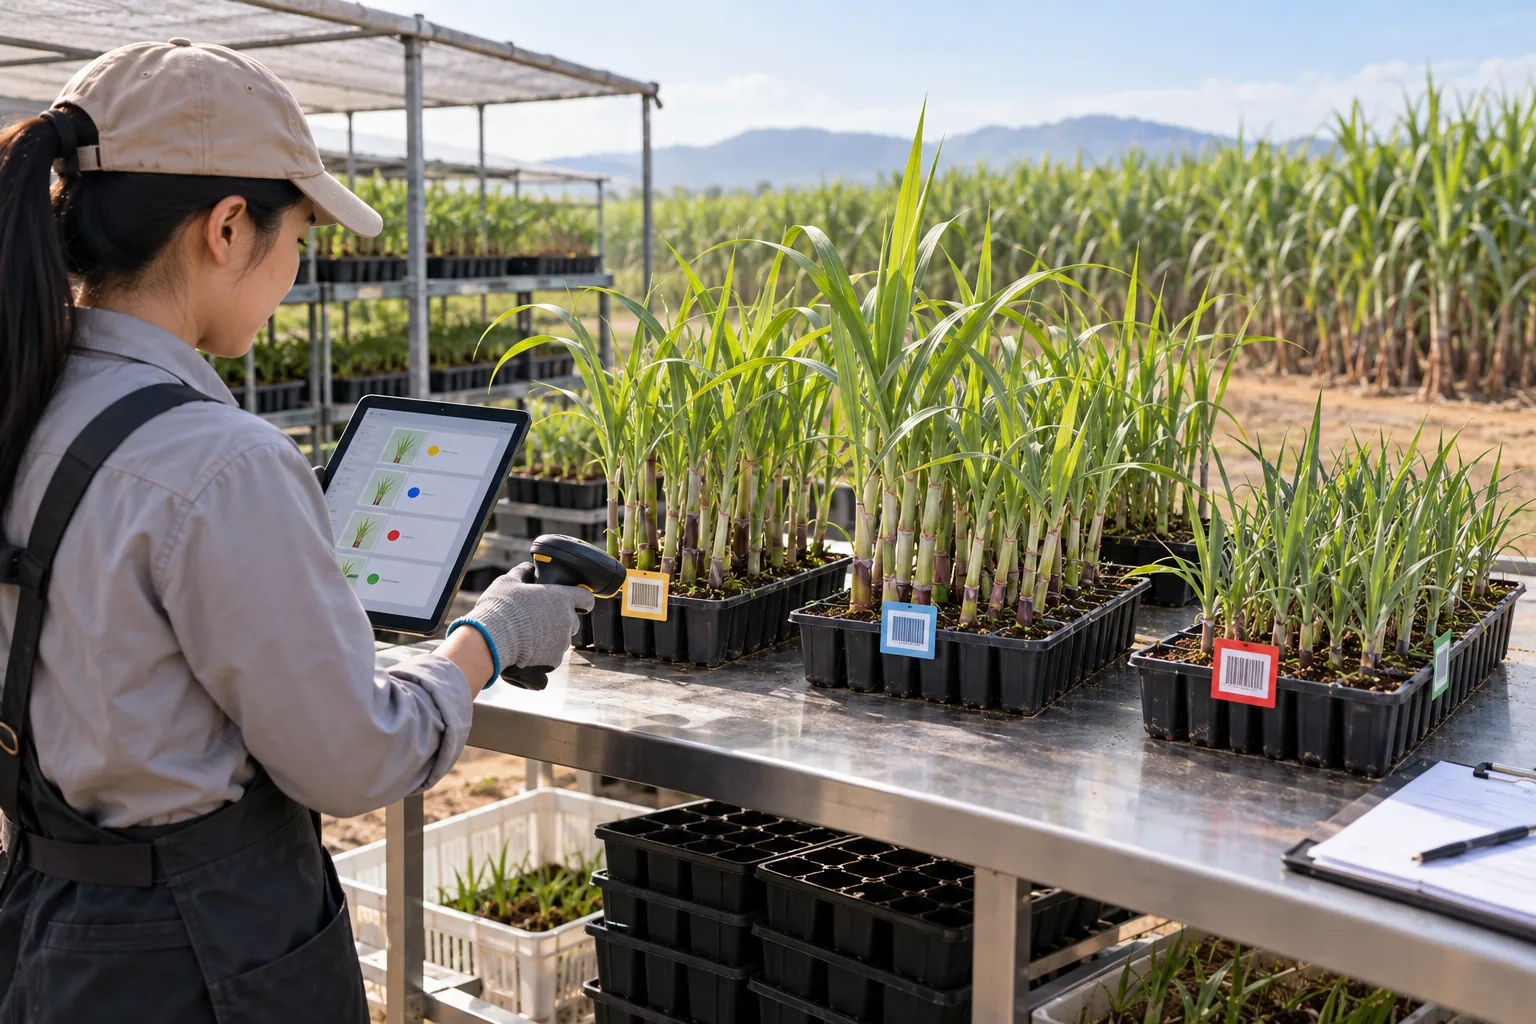
SM-01-08 · 健康种苗数字交付系统Healthy planting-material traceability 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
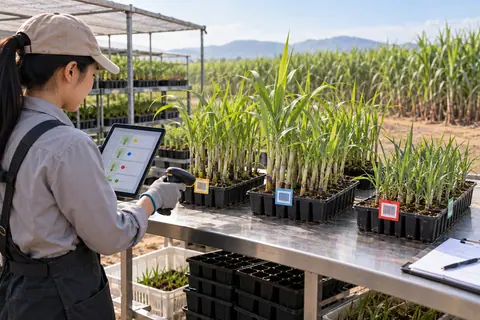
AI生成概念示意 / AI-generated concept illustrationOperating concept: Healthy planting-material traceability. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 将品种、来源、检测报告和种植去向连接,便于发现问题后定位同批材料,支持健康种源管理。
工作原理与结构选择 / Operating principle and architecture 采用批次二维码与纸质备份,分开记录繁育来源、检测样本、处理事件、出库数量和接收地块;每次拆分批次保留父子关系。
设计输入 / Required design inputs 统一品种名称;检测报告适用批次;数量单位;交付与验收责任。
易失效环节 / Failure modes 二维码不能证明材料真实无病,报告可能只对应抽样部分。系统必须显示检测方法、日期和覆盖范围,不显示未经证实的永久无病标签。
验证安排 / Validation plan 做一次模拟追溯:从异常地块回溯到来源,再正向列出同批去向;核对纸单与电子数量,检查断网补录和误扫纠正记录。
评价指标 / Evaluation criteria 品种身份、检测批次与追溯完整性
下一阶段条件 / Development gate 以追溯完整率和问题批次定位时间验收,先实现清楚的批次管理,再增加自动采集。
问题登记(不构成审批) / Issue log (not approval)
02 · 智能种植与补苗机械 SM-02-01 · 整秆喂入切段联合种植机Whole-stalk feeding and cutting planter 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Whole-stalk feeding and cutting planter. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在同一作业中喂入整秆、切段和布种,减少蔗段转运,但切段质量与驾驶速度必须协调。
工作原理与结构选择 / Operating principle and architecture 采用扶持喂入、定长或按芽位切割、缓冲落料、沟底布种和覆土单元。地速信号约束排种频率,堵塞时同步停止进料。
设计输入 / Required design inputs 原料长短弯曲;蔗径和芽密度;喂入人数;沟形与覆土厚度。
易失效环节 / Failure modes 打滑会破坏地速与排种对应关系,切刀磨损会扩大芽损伤。不能只按公斤种量控制,应检查每米完整芽数及空段。
验证安排 / Validation plan 同批原料比较人工布种与机器布种;记录排出蔗段、切芽、每米分布和出苗曲线。把换料、拐弯、清堵都计入田间能力。
评价指标 / Evaluation criteria 切芽损伤、每米有效芽数、堵塞率
下一阶段条件 / Development gate ICAR公开设备可作结构路线参考;其作业能力是机构报告值。小型化应重新核算喂入与牵引,不按外形等比例缩小。
问题登记(不构成审批) / Issue log (not approval)
SM-02-02 · 蔗段定量分配种植机Metered sugarcane billet planter 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Metered sugarcane billet planter. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 使预先制备的蔗段在沟内较均匀分布,适合与独立种源处理和运输环节配套。
工作原理与结构选择 / Operating principle and architecture 倾斜输送、回流多余材料、分隔板计量和末端监测组成排种系统。编码器测传送速度,地速变化时调整驱动,另设出料抽检。
设计输入 / Required design inputs 蔗段长度和含叶量;箱内物料架桥倾向;带速与实际出料关系;地速测量方式。
易失效环节 / Failure modes 带速一致不代表每米有效芽数一致,因为每段芽数与装填密度都会变。监控画面用于发现断料,不能冒充逐芽计数。
验证安排 / Validation plan 在不同料位和地速下铺布接料,逐米称量、数段和数完整芽;田间保留随机样段跟踪出苗,测漏播与重叠。
评价指标 / Evaluation criteria 漏播、重叠、每米分布变异
下一阶段条件 / Development gate DMB和TT资料支持自动定量的商品路线,处方变量和逐芽识别应另立验证,不由产品名称中的自动二字推断。
问题登记(不构成审批) / Issue log (not approval)
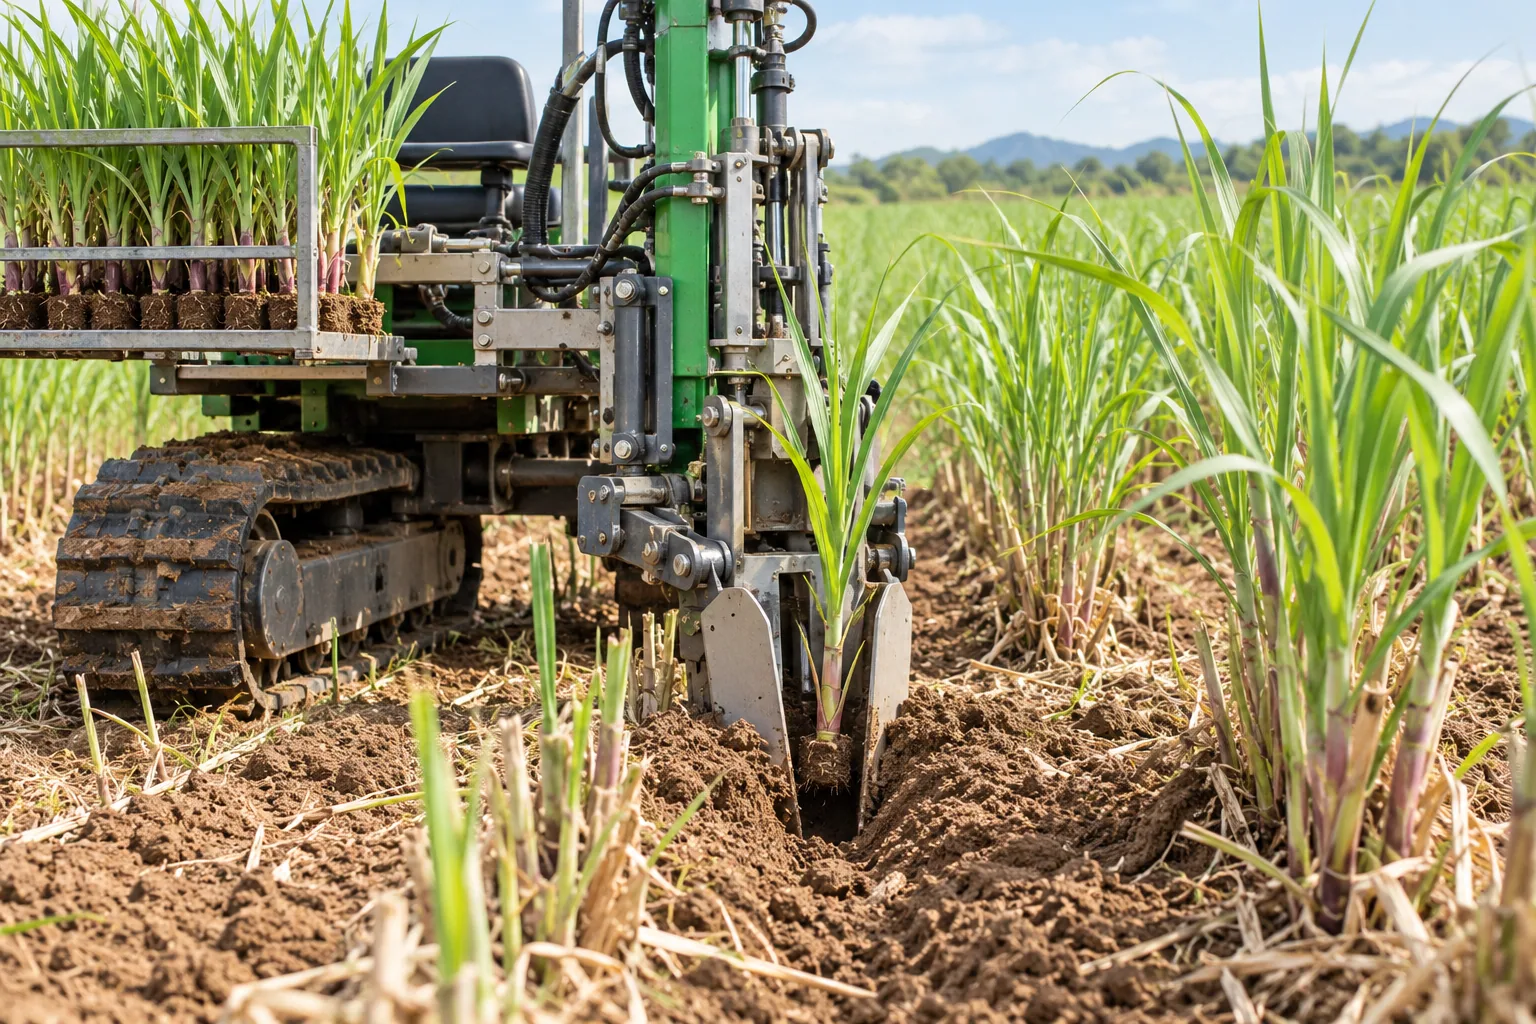
SM-02-03 · 种苗或芽苗移栽机Sugarcane seedling transplanter 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Sugarcane seedling transplanter. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 将已培育蔗苗按目标株距移入田间,重点保持根团和栽后水分条件,适合与苗场稳定供苗配合。
工作原理与结构选择 / Operating principle and architecture 取苗、导苗、开穴、扶正覆土和压实串联。初版可人工供苗,自动化优先用于栽深和空位检测。
设计输入 / Required design inputs 根团尺寸;苗龄和高度;土壤碎土程度;苗盘供应节拍及栽后补水条件。
易失效环节 / Failure modes 根团破碎、悬空和覆土压住生长点都会使表面株距合格而成活下降。栽后缺苗须区分供苗失败与移栽胁迫。
验证安排 / Validation plan 以人工移栽为对照,分段挖查栽深和根土接触,连续记录死亡与恢复生长;不同苗批分别分析,不能混成一个平均值。
评价指标 / Evaluation criteria 栽深、扶正、伤根和成活率
下一阶段条件 / Development gate 用每亩成活苗成本和全季有效茎评价。育苗、运输、补水和补栽均计入经济比较。
问题登记(不构成审批) / Issue log (not approval)
SM-02-04 · 单行小型仿形种植机Compact single-row contour-following planter 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Compact single-row contour-following planter. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 面向小地块,以较小转弯包络完成沟深控制和蔗段排布,为GAKI-P01概念路线提供工作单元。
工作原理与结构选择 / Operating principle and architecture 单行开沟、平行连杆仿形、可视排种和可调覆土串联;先保留人工驾驶,用机械限位防止仿形机构过深切入。
设计输入 / Required design inputs 最小地头尺寸;石块与土壤含水;配套牵引力;单行种箱装载及重心变化。
易失效环节 / Failure modes 小型机并不必然低压实,窄轮高载也可能形成深轮辙。过度减重可能失去开沟稳定性,需要牵引与质量一同权衡。
验证安排 / Validation plan 先做满载转弯与牵引测量,再在起伏短行记录沟深和排种;与相同种量人工种植比较出苗,不借大型机效率推算本机性能。
评价指标 / Evaluation criteria 地形跟随、牵引负荷、沟深一致性
下一阶段条件 / Development gate 采用可替换排种盒和沟深传感接口,优先实现可维护性;额定功率须依据测得阻力后确定。
问题登记(不构成审批) / Issue log (not approval)
SM-02-05 · 双行或宽窄行可调种植机Adjustable twin-row and paired-row planter 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Adjustable twin-row and paired-row planter. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把种植行距、拖拉机轮距及未来收获转运通道同时安排,减少后续机械压行。
工作原理与结构选择 / Operating principle and architecture 横梁可调行单元、轮距定位和机械锁止配套;记录每种配置的实际行中心,并输出后续作业参考线。
设计输入 / Required design inputs 当地品种对行距适应性;既有收获机轮迹;地块坡向;灌溉管线位置。
易失效环节 / Failure modes 种植机能够调到某行距,不代表整套农机都能通行。宽窄行组合需要区分窄行内作物带和宽行交通带。
验证安排 / Validation plan 先按实测车宽轮距画全流程通道,田间比较成苗、封行、倒伏与产量;不同品种单列,避免把机械便利直接当作增产。
评价指标 / Evaluation criteria 行距组合、轮迹对齐、机具可调范围
下一阶段条件 / Development gate 澳大利亚研究提示品种与行型存在适配问题。选择能贯通多年宿根管理的配置,再确定种植机横梁。
问题登记(不构成审批) / Issue log (not approval)
SM-02-06 · 处方图变量种植系统Prescription-based variable-rate planting 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Prescription-based variable-rate planting. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 研究在地块内改变种植密度是否有价值,前提是已有可解释的分区依据及当地密度响应试验。
工作原理与结构选择 / Operating principle and architecture 处方图包含目标有效芽密度、边界和版本;控制器计算地速补偿排种量,实测出料反馈写回执行图。
设计输入 / Required design inputs 分区稳定性;种源活芽比例;目标密度上下限;定位与排种系统延迟。
易失效环节 / Failure modes 高绿度区不一定需要少种,低产区也不一定需要多种。错误处方即使精确执行仍会浪费种源,地头转弯应单独处理。
验证安排 / Validation plan 在代表性区布置多个密度梯度,与统一密度对照比较产糖和种源成本;随后再验证处方切换边界是否落到实际位置。
评价指标 / Evaluation criteria 目标密度与实际有效芽密度偏差
下一阶段条件 / Development gate 在没有密度响应证据时保持定量种植,并积累资料。变量能力首先是一项控制功能,不是增产结论。
问题登记(不构成审批) / Issue log (not approval)
SM-02-07 · 缺株定位与定点补苗机器人Gap detection and precision replanting robot 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Gap detection and precision replanting robot. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在缺株已经确认且仍有补栽价值时定位补苗,避免把尚未出土的活芽误判为空缺。
工作原理与结构选择 / Operating principle and architecture 多次巡查生成候选点,人工确认后由定位、开穴、放苗和覆土模块执行。记录补苗时间和苗批,与原有株区分。
设计输入 / Required design inputs 正常出苗时间分布;缺口长度;剩余生育时间;周围根系和灌水条件。
易失效环节 / Failure modes 短暂叶片遮挡与真缺株容易混淆,定位偏差会伤及原蔗蔸。早期调查地图过时也会造成重复补苗。
验证安排 / Validation plan 设置自然恢复、人工补苗和机器补苗对照,比较新增有效茎及最终产糖;测开穴对邻株根系和机械通过造成的损伤。
评价指标 / Evaluation criteria 缺株识别率、补苗成活与跨茬收益
下一阶段条件 / Development gate 先建立调查—确认—补栽闭环,再自动执行。补栽增加的产值需超过苗、人工、机械和补水总成本。
问题登记(不构成审批) / Issue log (not approval)
SM-02-08 · 种植施肥铺管覆土联合作业机Integrated planting, fertilizing and drip-line laying 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Integrated planting, fertilizing and drip-line laying. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在一遍行驶中完成种植配套作业,减少重复进地,同时保证每一环节都可以单独校准和检查。
工作原理与结构选择 / Operating principle and architecture 开沟、布种、定位施肥、铺管、覆土分别驱动并建立同步逻辑;任一关键供料失效时标记异常区,必要时停机。
设计输入 / Required design inputs 肥种隔离位置;管材弯曲半径与张力;土壤含水;各料箱补给节拍。
易失效环节 / Failure modes 联合作业把多个故障集中在一台机上。管线受拉、肥料断流、覆土不足不能被机器前进掩盖,维修通道应独立保留。
验证安排 / Validation plan 先分别标定各单元,再短距离联机,挖查肥、种、管实际位置;分别统计正常工作时间和因最慢环节造成的等待。
评价指标 / Evaluation criteria 各作业同步、堵塞和质量记录
下一阶段条件 / Development gate 只有联机总工时和农艺合格率同时有优势才扩展。ICAR沟植设备说明可作实例,不能照搬其沟深为当地处方。
问题登记(不构成审批) / Issue log (not approval)
03 · 中耕除草与精准施肥 SM-03-01 · 视觉引导行间中耕机Vision-guided inter-row cultivator 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Vision-guided inter-row cultivator. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在可通行苗期沿蔗行中耕,用横向修正减少靠近蔗苗的刀具偏移。适用于杂草较小且行中心可识别的工况。
工作原理与结构选择 / Operating principle and architecture 摄像头估计行中心,侧移机构调整刀架,限深轮控制入土。导航建议与执行命令分开,视觉不可靠时抬刀。
设计输入 / Required design inputs 行距与弯曲;苗高和遮挡;刀具宽度;侧移响应及地速。
易失效环节 / Failure modes 叶影和杂草密集会改变行线,靠近蔗苗时必须保留实测安全余量;地速提高后执行滞后可能扩大伤苗。
验证安排 / Validation plan 同地块随机比较人工驾驶、视觉辅助和人工除草,统计除草率、伤苗率、复发及人工小时。
评价指标 / Evaluation criteria 识行误差、伤苗率、除草率
下一阶段条件 / Development gate 先验证最差光照下的伤苗率,再追求幅宽和速度。
问题登记(不构成审批) / Issue log (not approval)
SM-03-02 · 贴行定向除草机Close-row mechanical weeder 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Close-row mechanical weeder. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 清理靠近作物行边缘的杂草,减少行内漏除,同时保护蔗苗与表浅根。
工作原理与结构选择 / Operating principle and architecture 提出护苗罩、可调刀齿和浮动侧移结构;允许人工设定靠行距离,地形异常时提升作业头。
设计输入 / Required design inputs 苗基部宽度;根区调查;土壤黏附;杂草根系类型。
易失效环节 / Failure modes 护罩也可能推倒苗,湿土堵罩后保护距离会失效;严重倒伏和不规则补苗区需另行处理。
验证安排 / Validation plan 分距离和深度做短行试验,挖查伤根,记录即时伤苗和后续恢复;以人工近株除草作为参照。
评价指标 / Evaluation criteria 作物保护距离、漏除和土壤扰动
下一阶段条件 / Development gate 先明确可作业苗龄与土壤窗口,不将某一距离作为全季通用设定。
问题登记(不构成审批) / Issue log (not approval)
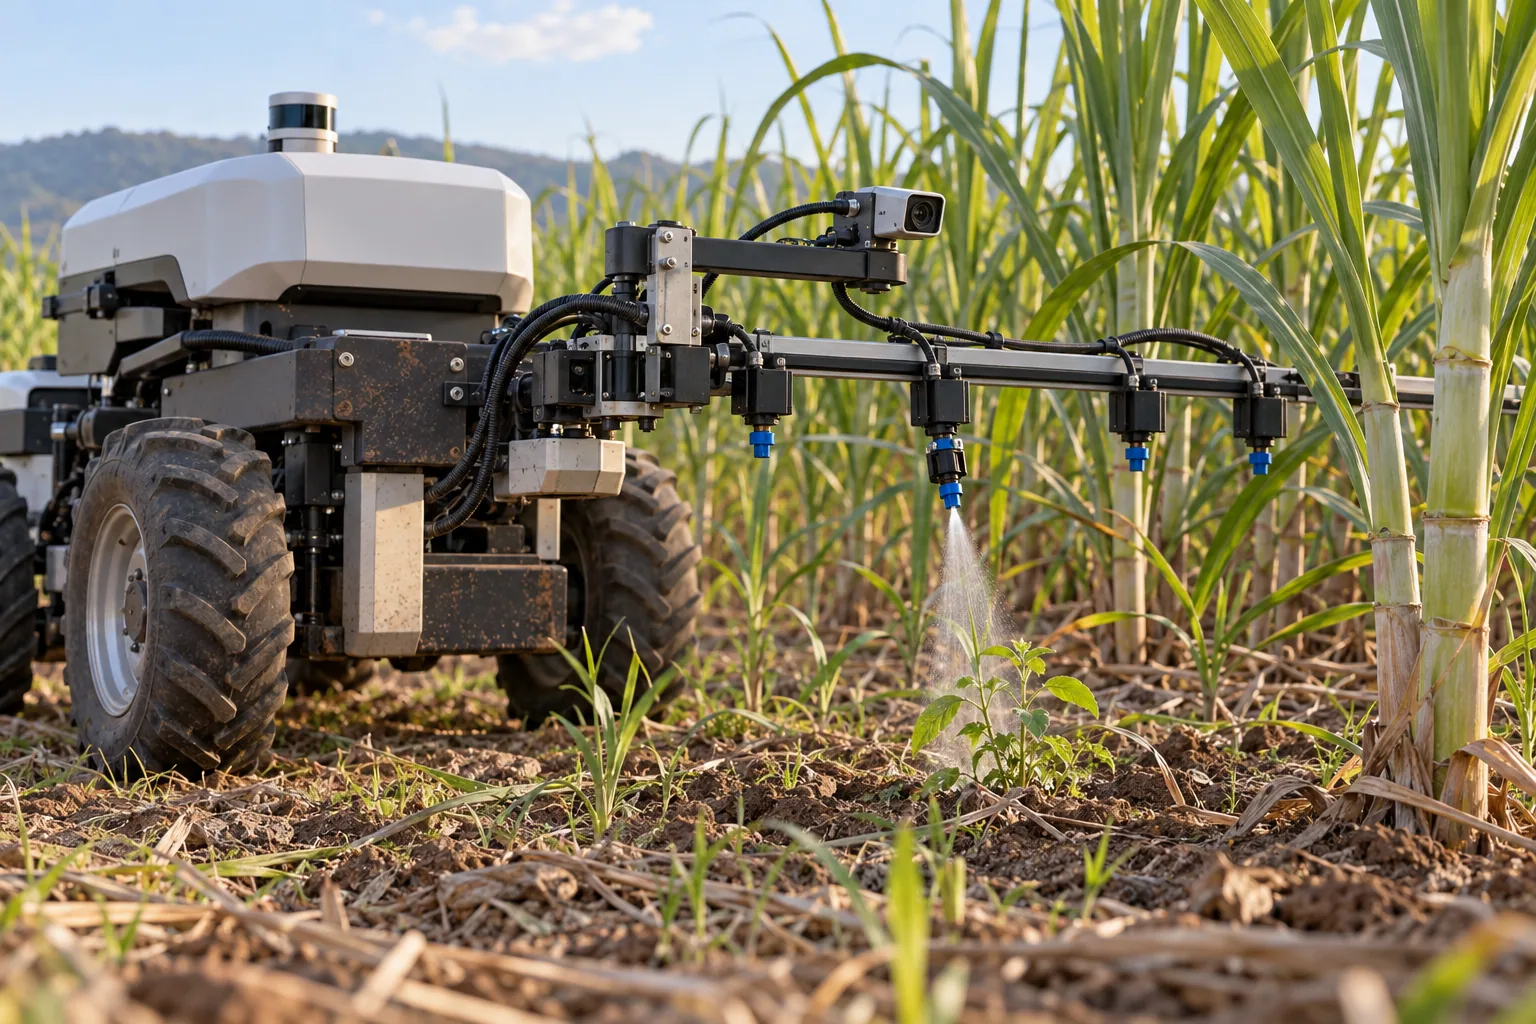
SM-03-03 · 行内机械除草机器人In-row robotic weeder 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: In-row robotic weeder. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 探索在蔗株之间机械去草,任务难点在于蔗芽、分蘖与杂草交叠时仍能避免误伤。
工作原理与结构选择 / Operating principle and architecture 采用近距离识别、局部执行器和逐株禁入区;初版先生成建议动作供人工确认,再在隔离试验区执行。
设计输入 / Required design inputs 真实株基轮廓;分蘖数量;定位误差;刀具停止距离。
易失效环节 / Failure modes 识别率高但一次误伤可能毁掉蔗蔸。无法确定作物身份时不执行,不能把漏除与误伤等价处理。
验证安排 / Validation plan 建立不同苗龄、泥污、遮挡的独立测试集;真实田块记录每次动作及结果,跟踪被触碰植株。
评价指标 / Evaluation criteria 蔗芽遮挡识别、误伤与纠错
下一阶段条件 / Development gate 目前列为研发概念。先以低损伤可行性验收,暂不承诺无人全田连续作业。
问题登记(不构成审批) / Issue log (not approval)
SM-03-04 · 精准深施肥机Precision subsurface fertilizer applicator 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Precision subsurface fertilizer applicator. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把肥料送到经土壤与根系调查确定的位置,减少表面撒施位置不均的问题。深并非越深越好。
工作原理与结构选择 / Operating principle and architecture 开沟器、计量器、导肥管和覆土器联动,增加断流、深度和料位记录。左右侧施须分别标定。
设计输入 / Required design inputs 土壤质地含水;根系分布;肥料粒度和吸湿性;作业侧距。
易失效环节 / Failure modes 开沟可能伤根,结块导致电机转动但不出肥;需用实际接料质量校准而非只看转速。
验证安排 / Validation plan 比较常规施肥与同养分量定位施肥,测真实落肥位置、伤根、吸收及产量,剔除额外肥量造成的混杂。
评价指标 / Evaluation criteria 深度和侧距误差、施肥均匀度
下一阶段条件 / Development gate 以养分利用和跨茬产糖评价;缺乏根区资料时先做小段挖查。
问题登记(不构成审批) / Issue log (not approval)
SM-03-05 · 处方图变量施肥机Prescription-based variable-rate fertilization 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Prescription-based variable-rate fertilization. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把有农艺依据的分区施肥量转成可验证的排肥动作,并保存实际执行图。
工作原理与结构选择 / Operating principle and architecture 处方读取、定位、地速计算与计量反馈组成控制链;边界关断和断点续作保留版本记录。
设计输入 / Required design inputs 肥料堆积密度;排肥曲线;响应时间;分区宽度与定位误差。
易失效环节 / Failure modes 分区太小会快于计量器响应,平均总量正确仍可能局部过量;受潮料应重新标定。
验证安排 / Validation plan 接料称重测试稳态及阶跃切换,随后田间放置接料点核对处方;以统一合理施肥量作农艺对照。
评价指标 / Evaluation criteria 执行误差、校准稳定性、地块边界关断
下一阶段条件 / Development gate 先做到定量准确,再增加变量功能。未经标定的遥感颜色图不能直接变成施肥剂量。
问题登记(不构成审批) / Issue log (not approval)
SM-03-06 · 侧深施肥培土联合作业机Side-dressing and earthing-up implement 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Side-dressing and earthing-up implement. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把侧施和培土同步完成,减少进地次数;培土程度需兼顾株基支撑、出苗与根区通气。
工作原理与结构选择 / Operating principle and architecture 双侧开沟、排肥、可调培土翼和地形跟随相互配套,各单元可独立关闭。
设计输入 / Required design inputs 蔗蔸宽度;苗高;地表残叶量;培土横断面及牵引负荷。
易失效环节 / Failure modes 过度埋苗、湿土压实和双侧切根可能抵消省工收益;避免以高垄外观作为唯一合格标准。
验证安排 / Validation plan 测作业前后横断面,挖查根损伤;比较分次作业与联合作业,保持总肥量一致。
评价指标 / Evaluation criteria 根系损伤、覆土量与牵引阻力
下一阶段条件 / Development gate 若地块更适合少扰动管理,可只使用施肥模块,不强制培土。
问题登记(不构成审批) / Issue log (not approval)
SM-03-07 · 喷施与机械除草协同平台Integrated spraying and mechanical weeding 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Integrated spraying and mechanical weeding. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 让机械作业处理易除区域,喷施处理机器难以接近的杂草,研究总投入和复发是否下降。
工作原理与结构选择 / Operating principle and architecture 先绘制作物保护带和杂草分布,分配机械与喷施区域,执行后进行共同复查。
设计输入 / Required design inputs 杂草种类生育期;保护带宽度;机械通过性;适用药剂标签。
易失效环节 / Failure modes 两种作业可能重复覆盖,也可能都避开同一区域形成漏除;系统需要统一作业地图。
验证安排 / Validation plan 设机械、合法常规喷施、协同和未除草小区,记录防效、药量、能耗和作物伤害;不把药量下降直接当成防效提高。
评价指标 / Evaluation criteria 复合防效、总投入和作物损伤
下一阶段条件 / Development gate 优先采用可解释的区域分工,逐步增加自动决策。具体农药方案由当地登记和标签确定。
问题登记(不构成审批) / Issue log (not approval)
SM-03-08 · 蔗行杂草识别训练与标注系统Sugarcane weed-image annotation system 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Sugarcane weed-image annotation system. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 为蔗区识草设备建立可复用数据集,减少在示范田表现好、换地块后失效的问题。
工作原理与结构选择 / Operating principle and architecture 记录图像、物种标签、作物边界、遮挡与日期,按田块划分训练验证测试;保留争议样本复核。
设计输入 / Required design inputs 相机安装高度;当地主要杂草;不同品种和生育期;标注人员一致性。
易失效环节 / Failure modes 同一视频相邻帧进入训练和测试会高估表现。没有出现过的新杂草须有未知类处理。
验证安排 / Validation plan 人工双人抽检标签,输出各类漏检误检及场景分层结果;在未参与训练的田块测试端到端执行。
评价指标 / Evaluation criteria 本地品种和杂草外部验证表现
下一阶段条件 / Development gate 交付数据说明和适用范围,不能只给一个总体准确率。
问题登记(不构成审批) / Issue log (not approval)
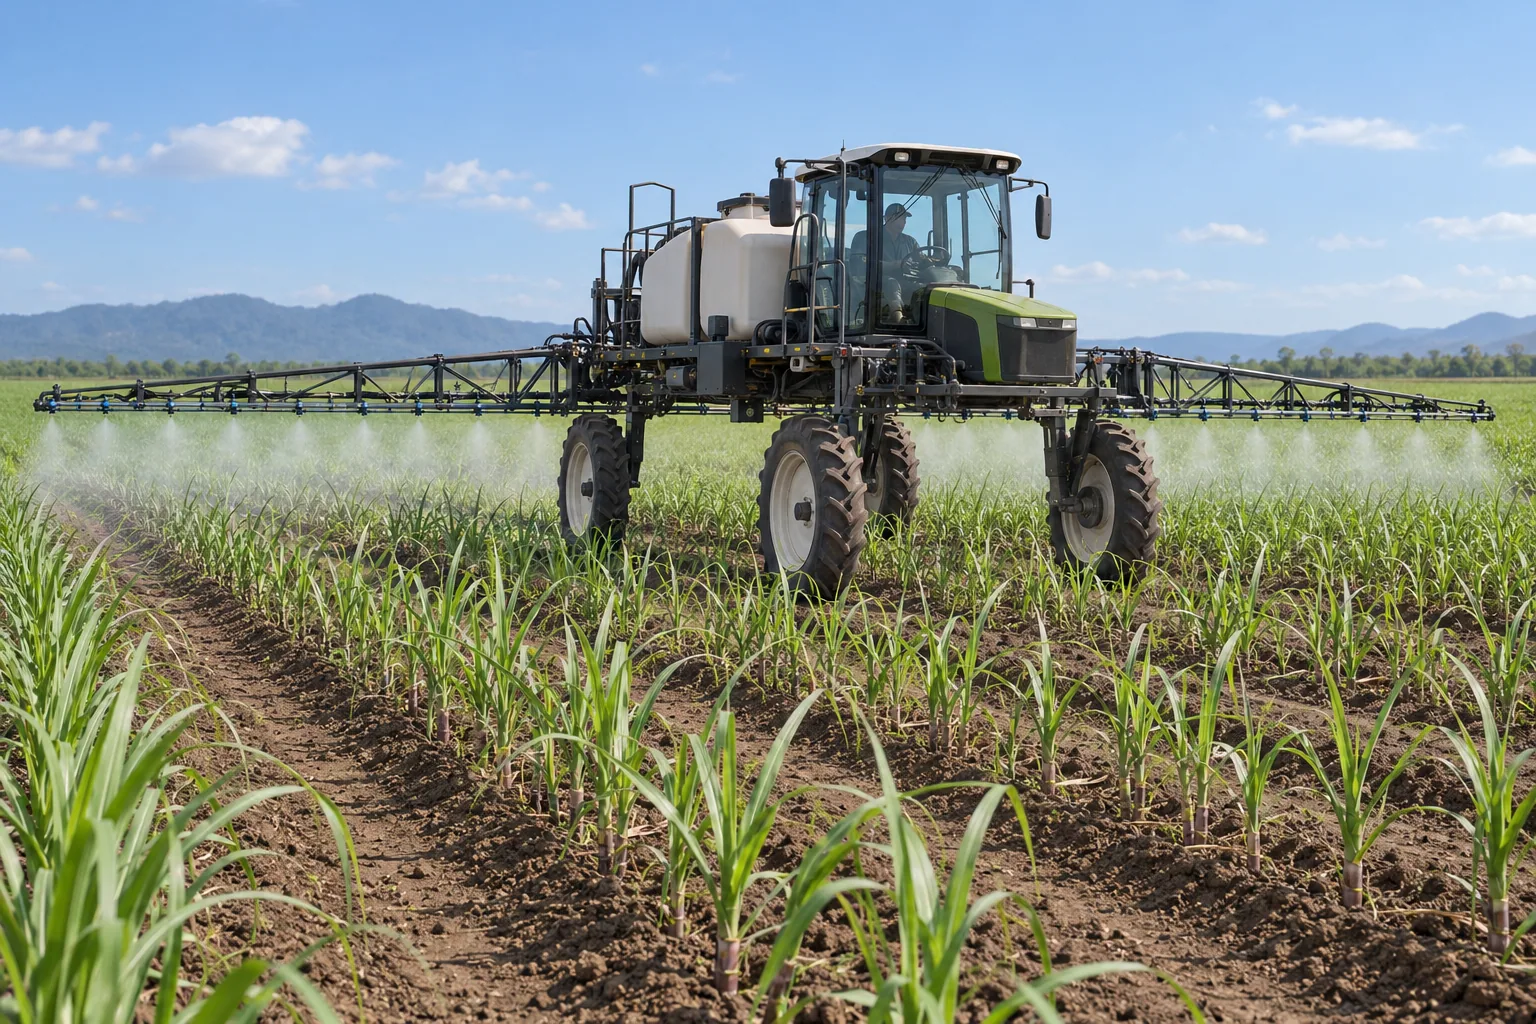
04 · 地面智能植保机械 SM-04-01 · 高地隙自走式喷杆机High-clearance self-propelled sprayer 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: High-clearance self-propelled sprayer. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在作物高度、行距和地块承载允许时提高地面喷施效率,重点是通行与实际沉积的一致性。
工作原理与结构选择 / Operating principle and architecture 自走底盘、可调喷杆、分段阀、流量压力反馈和定位记录组成平台;驾驶辅助与无人运行分别验收。
设计输入 / Required design inputs 满载质量与重心;轮距地隙;行距;喷杆动态摆幅。
易失效环节 / Failure modes 高地隙不等于能穿过所有成熟蔗田,侧坡与药箱液体晃动会改变稳定性;轮迹错位可能伤蔸。
验证安排 / Validation plan 先清水通行和沉积试验,按满半空箱分别测制动和转弯;比较上中下层目标沉积及总工时。
评价指标 / Evaluation criteria 通过性、轮距、药箱满载稳定性
下一阶段条件 / Development gate M4030等原厂资料可作技术实例,甘蔗特定生育期效果仍需现场验证。
问题登记(不构成审批) / Issue log (not approval)
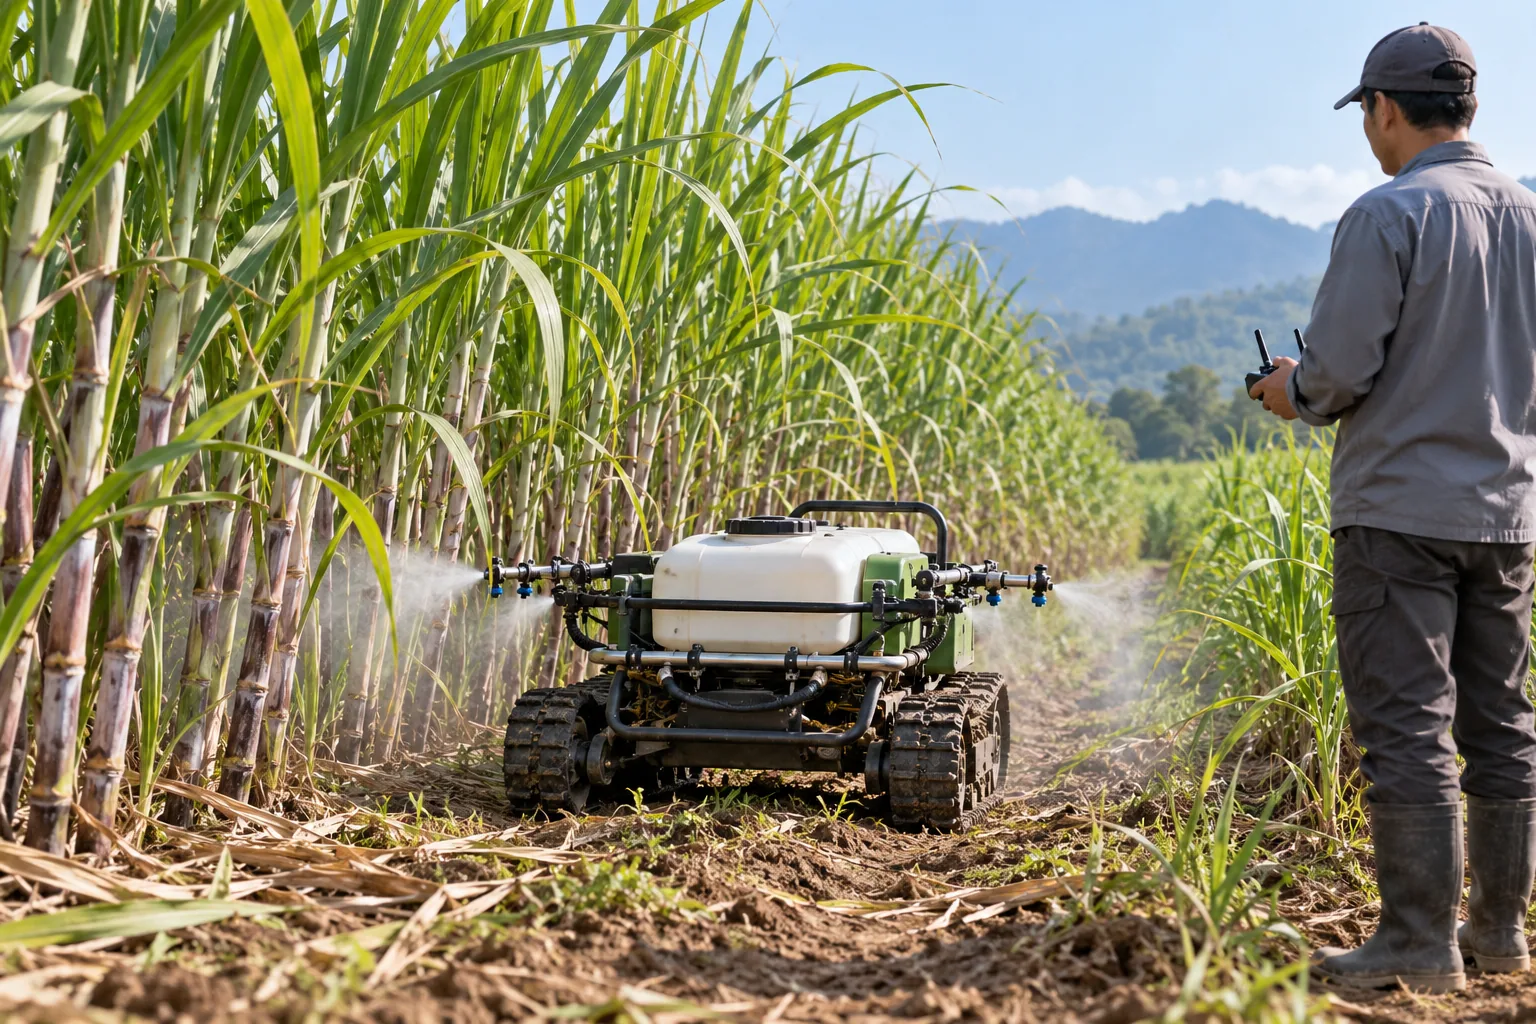
SM-04-02 · 窄体履带遥控植保机Narrow tracked remote-control sprayer 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Narrow tracked remote-control sprayer. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 为狭窄蔗行提供遥控喷施载体,减少人员直接进入湿滑或叶片密集区域。
工作原理与结构选择 / Operating principle and architecture 低位药箱、履带底盘、短喷杆或定向喷头、摄像头和独立急停组合;遥控员保持监督。
设计输入 / Required design inputs 净通道宽度;履带接地面积;转弯方式;视频盲区。
易失效环节 / Failure modes 履带原地转向会剪切土壤并推挤蔗蔸;泥水遮住摄像头时不能仅凭导航继续。
验证安排 / Validation plan 空载和满载分别测试短行往返、地头转弯及断联;以轮辙深度、伤蔗、实际施液量评价。
评价指标 / Evaluation criteria 转向损伤、土壤承载和喷幅
下一阶段条件 / Development gate 先采用地头宽弧转向和有人监督,自动化程度在通过性验证后逐级增加。
问题登记(不构成审批) / Issue log (not approval)
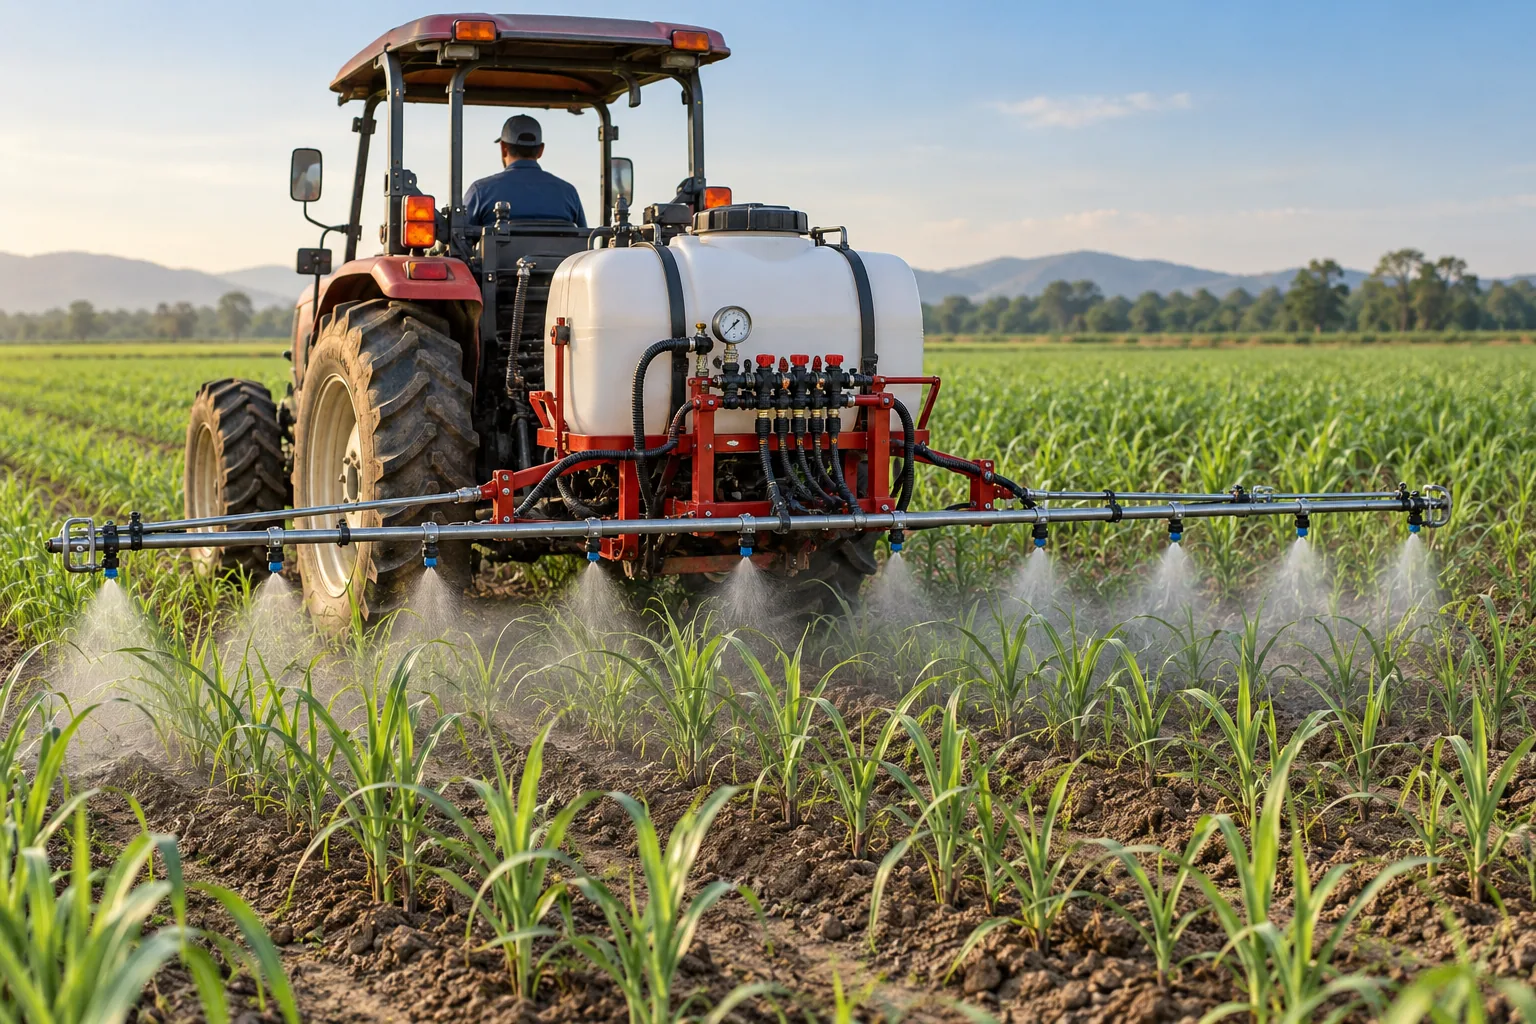
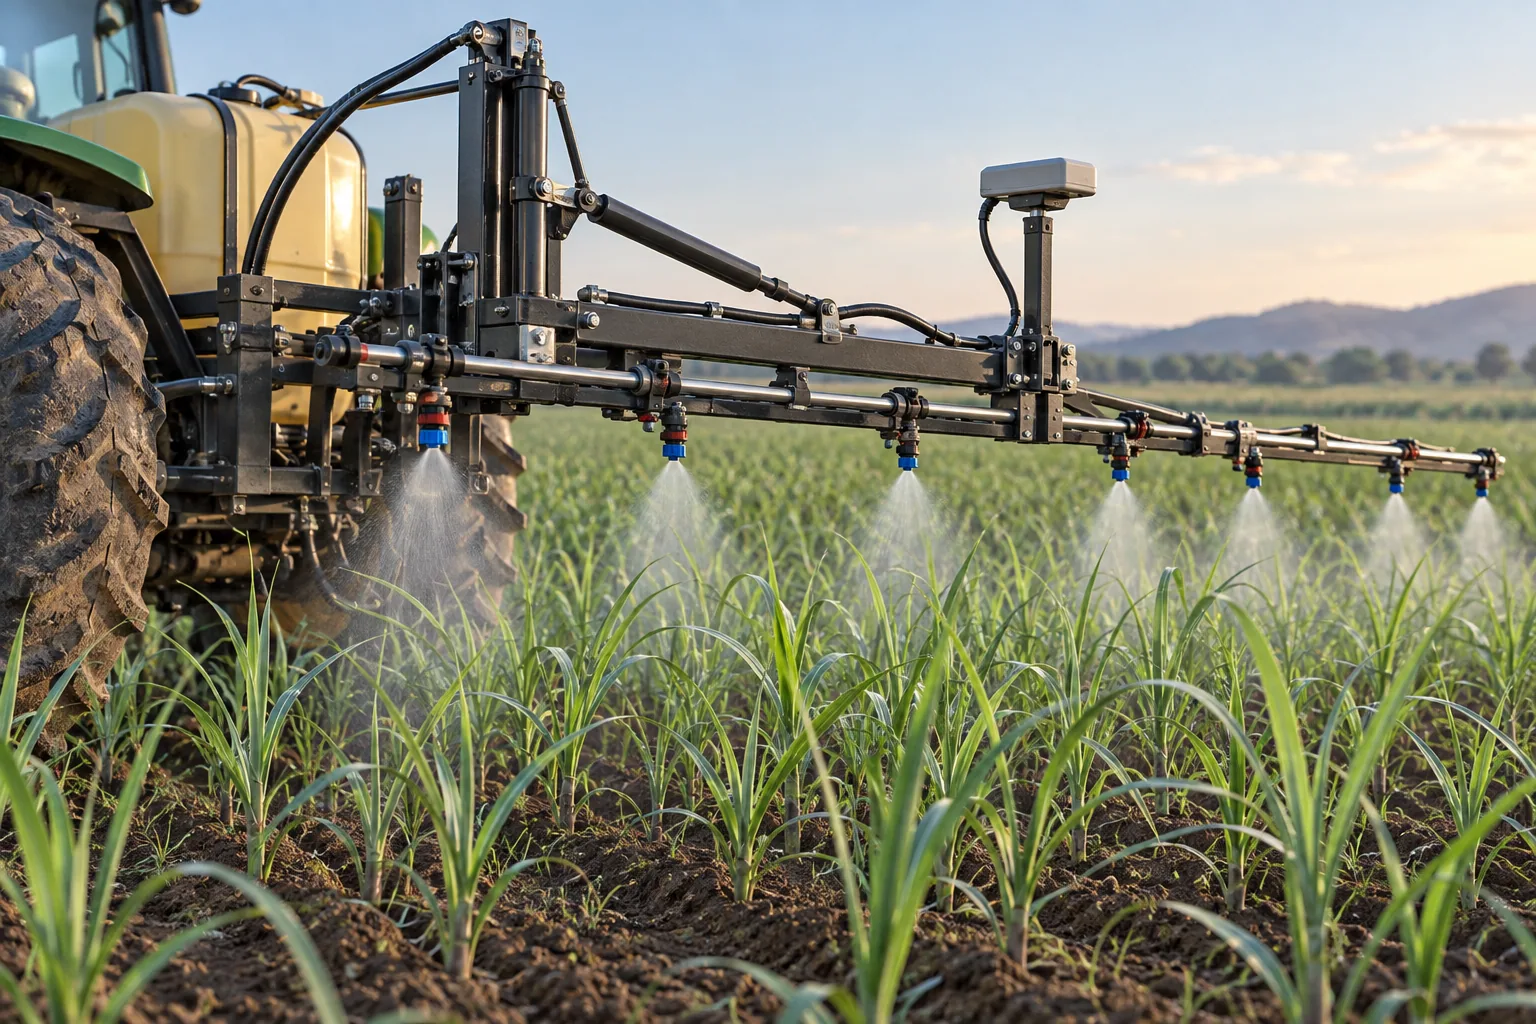
SM-04-03 · 拖拉机挂载精准喷杆机Tractor-mounted precision boom sprayer 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Tractor-mounted precision boom sprayer. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 利用已有拖拉机增加流量反馈与分段控制,以较小改造投入改善喷施记录和均匀性。
工作原理与结构选择 / Operating principle and architecture 挂载药箱与喷杆需核对悬挂载荷,泵、回流、过滤器、压力表和流量计形成可校准回路。
设计输入 / Required design inputs 拖拉机前后轴载;液压或PTO接口;喷头间距;可用速度范围。
易失效环节 / Failure modes 挂载后前轴减载可能影响转向,回流不足或喷头磨损使实际剂量偏离;仪表正常并不说明每个喷头正常。
验证安排 / Validation plan 定时收集各喷头清水出量,测横向均匀性和启停响应;再检查地速变化下单位面积施液量。
评价指标 / Evaluation criteria 流量反馈、喷杆稳定和配套功率
下一阶段条件 / Development gate 优先修复基础喷头和压力问题,再投入自动控制。
问题登记(不构成审批) / Issue log (not approval)
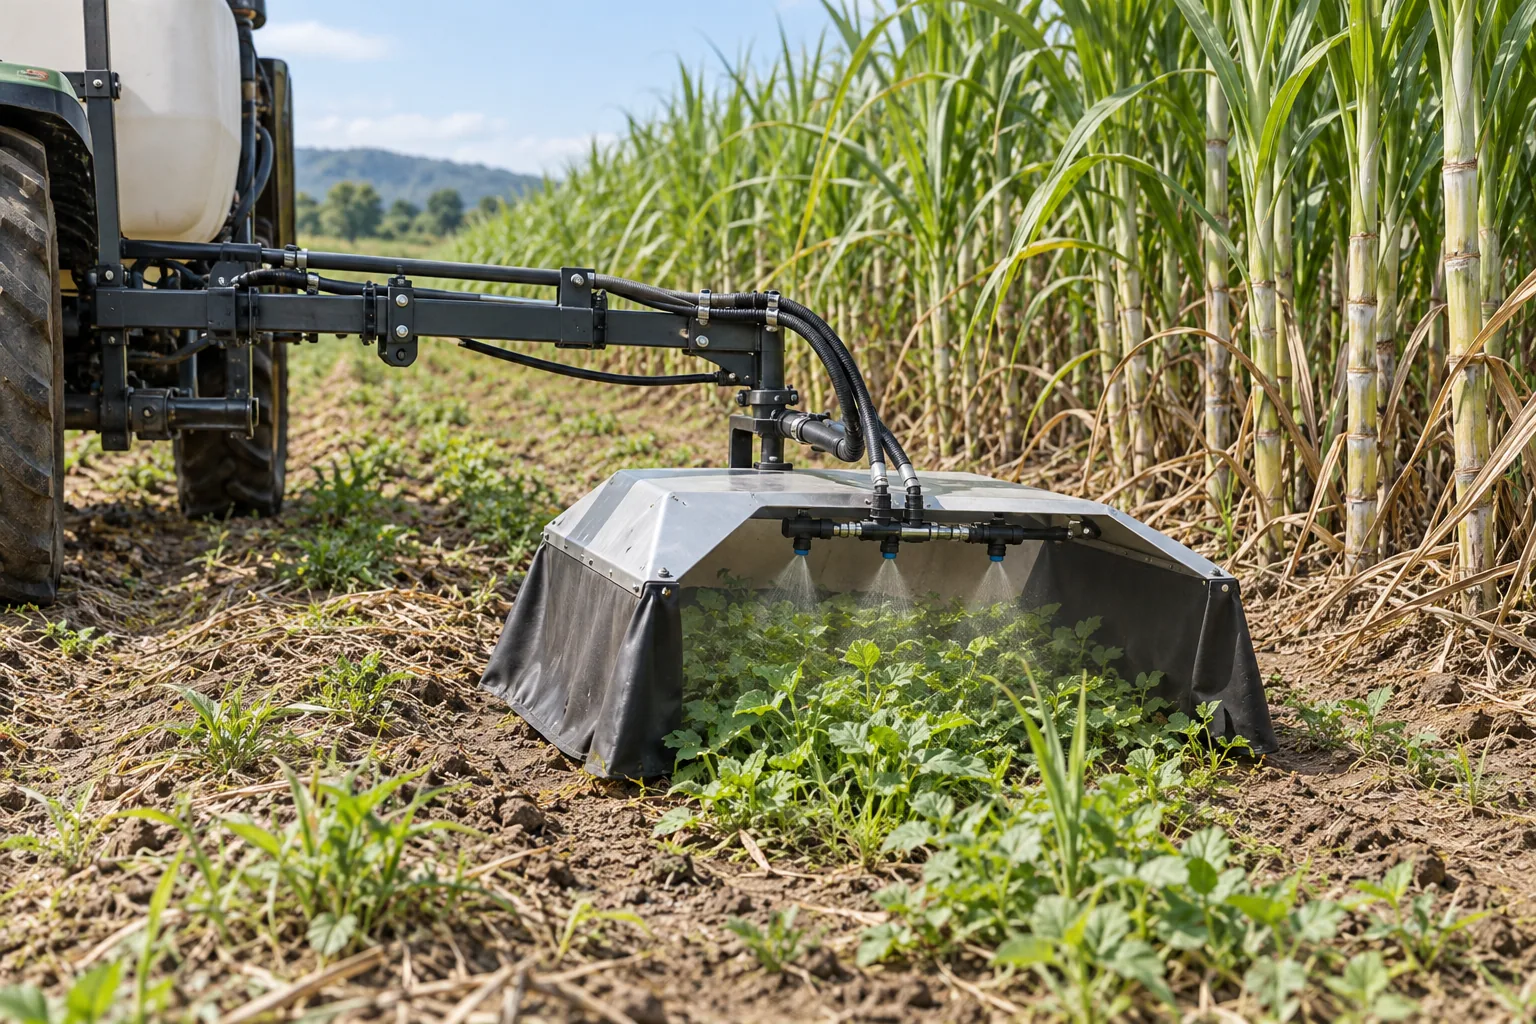
SM-04-04 · 行间定向防飘移喷施机Shielded directional spraying 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Shielded directional spraying. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 将药液定向送至目标区域,减少非目标暴露,适合明确下层靶标或行间杂草的任务。
工作原理与结构选择 / Operating principle and architecture 防飘移罩、低位喷头、可调喷角与独立分段控制组合,罩体轮廓根据真实蔗行设计。
设计输入 / Required design inputs 目标高度;冠层密度;罩体与蔗株间隙;风况。
易失效环节 / Failure modes 罩体碰叶可能带走沉积或损伤蔗株,低喷位也可能被残叶遮挡。漂移风险须用采样验证。
验证安排 / Validation plan 清水或合适示踪剂试验布置靶面及下风向采样,同时测有效沉积与离靶量;比较同剂量常规喷施。
评价指标 / Evaluation criteria 下层叶面沉积、邻行飘移
下一阶段条件 / Development gate 只有达到靶标要求且离靶量下降才判为改进,不能只看雾量少。
问题登记(不构成审批) / Issue log (not approval)
SM-04-05 · 可变高度喷杆与喷头控制系统Variable-height boom and nozzle control 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Variable-height boom and nozzle control. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 使喷头与目标保持合适距离,并在地形变化、转弯和分区边界及时调整。
工作原理与结构选择 / Operating principle and architecture 高度传感器、喷杆姿态传感、升降执行器与喷头控制配合,增加限位和故障回退。
设计输入 / Required design inputs 传感器对稀疏冠层的响应;执行器速度;喷杆惯量;喷雾重叠要求。
易失效环节 / Failure modes 测距落到地面或突出叶尖时可能引起喷杆上下振荡;需滤波但滤波过强又会产生滞后。
验证安排 / Validation plan 用可重复台阶与斜坡靶标验证动态跟随,再到真实蔗田测高度分布和喷幅变化。
评价指标 / Evaluation criteria 离靶高度、跟随速度、漏喷
下一阶段条件 / Development gate 先在限定速度内标定,再扩大速度范围;控制精度以实际喷头高度衡量。
问题登记(不构成审批) / Issue log (not approval)
SM-04-06 · 视觉识草定点喷施系统Vision-based spot spraying 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Vision-based spot spraying. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 将识别结果转成单喷头或小分段动作,研究杂草稀疏条件下减少非目标喷施的可能。
工作原理与结构选择 / Operating principle and architecture 相机、时间同步、定位补偿、阀组与实际流量记录连接,算法输出须经过作物保护区约束。
设计输入 / Required design inputs 相机至喷头距离;处理和阀门延迟;地速;目标尺寸及药液特性。
易失效环节 / Failure modes 离线识别准确不等于目标被喷中,转弯、颠簸和延迟误差会放大偏移;暂停时应防滴漏。
验证安排 / Validation plan 先用清水在人工标靶上测漏喷误喷,再对真实杂草测端到端防效;分田块外部验证。
评价指标 / Evaluation criteria 识别准确率与端到端漏喷误喷
下一阶段条件 / Development gate 将甘蔗本地适配列为研发任务,不能借其他作物商业识草技术宣称已验证。
问题登记(不构成审批) / Issue log (not approval)
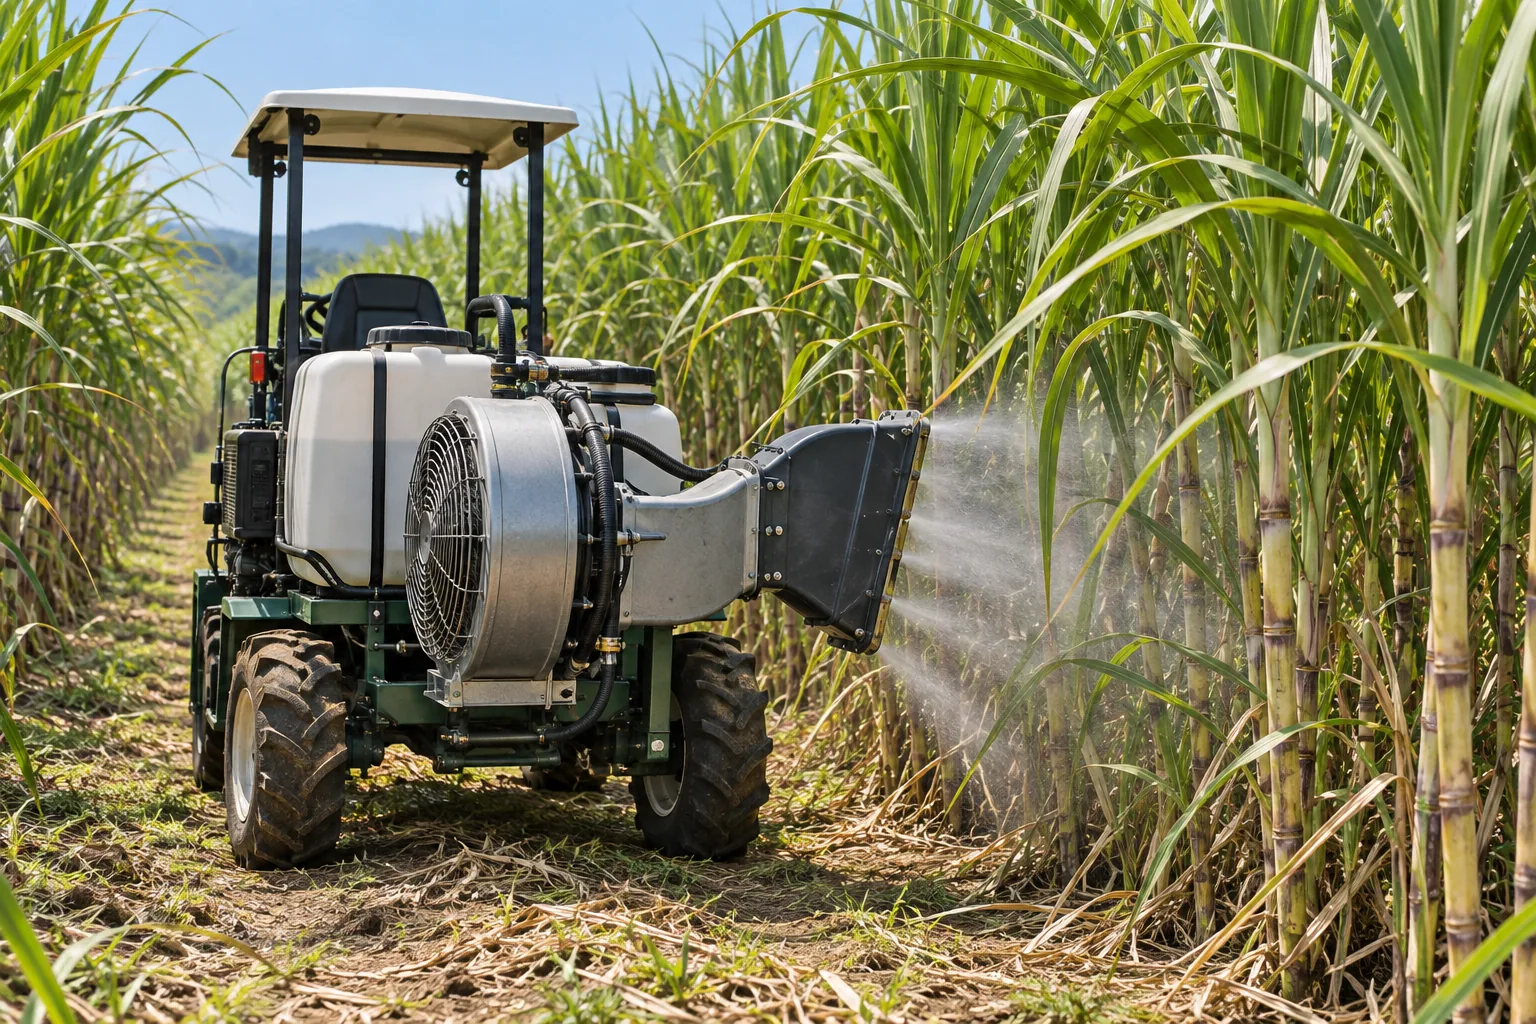
SM-04-07 · 冠层内侧向送风喷施平台Side-directed canopy air-assisted spraying 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Side-directed canopy air-assisted spraying. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 探索从侧面向密集冠层送液,改善单纯顶部喷施难以到达的位置。
工作原理与结构选择 / Operating principle and architecture 提出窄体导风道、可调风量、侧喷头和叶片接触保护;风液分别标定,避免靠加大风量粗暴补偿。
设计输入 / Required design inputs 目标叶面位置;冠层孔隙;风量压差;作物允许扰动。
易失效环节 / Failure modes 强风可能推倒或擦伤蔗株,侧向喷雾仍可能穿透冠层到邻行。能耗增加需与有效沉积收益比较。
验证安排 / Validation plan 同剂量比较无风、分级风量和常规作业,分层布置采样点,记录叶片位移与伤害。
评价指标 / Evaluation criteria 上下层覆盖、扰动作物程度
下一阶段条件 / Development gate 先验证局部送风机理,再决定自走底盘;目前不承诺增产和全季通过。
问题登记(不构成审批) / Issue log (not approval)
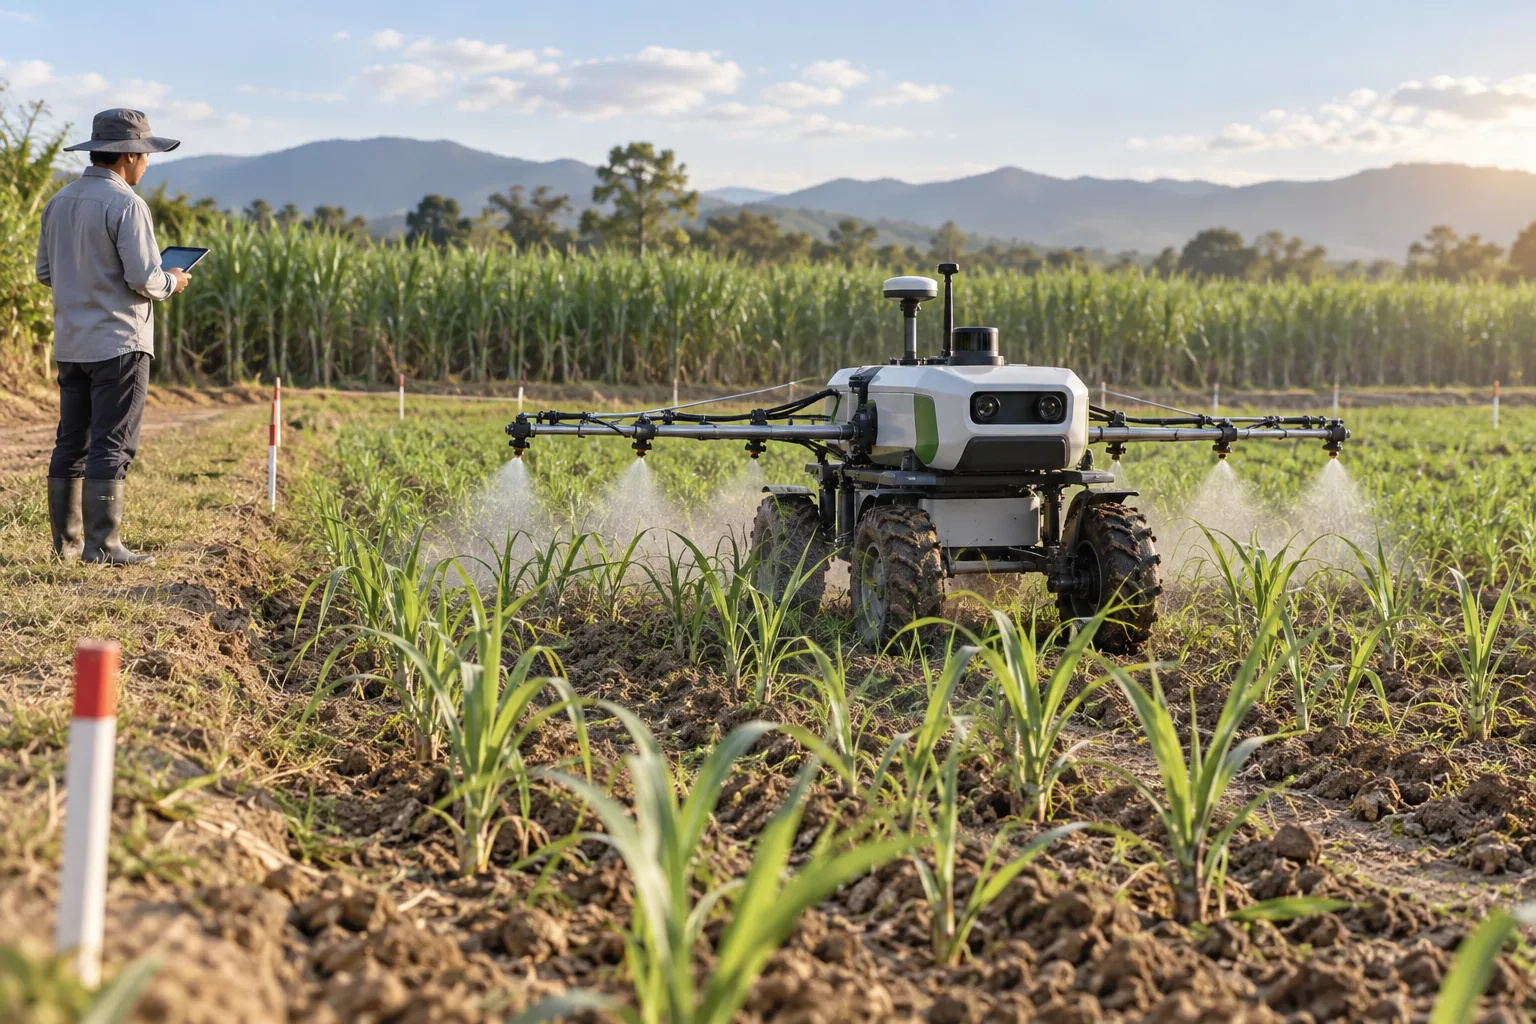
SM-04-08 · 小地块自主植保机器人Supervised autonomous small-field sprayer 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Supervised autonomous small-field sprayer. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 让植保机器人在已测绘的小地块、明确边界和有人监督条件下完成重复路线。
工作原理与结构选择 / Operating principle and architecture 融合行识别、定位、障碍检测和地头路径;运动许可与喷施许可分开,异常先关闭喷施再按实测安全策略停车。
设计输入 / Required design inputs 转弯空间;通信盲区;人员和动物进入路径;制动实测。
易失效环节 / Failure modes 地图不包含临时障碍,定位良好也无法保证通道空闲。不能仅靠云端在线指令维持本地停车能力。
验证安排 / Validation plan 以清水依次验证路线、障碍、断联和传感器故障,记录人工接管;全部合格后才开展农艺试验。
评价指标 / Evaluation criteria 可监督运行范围、障碍物与断联停车
下一阶段条件 / Development gate 交付明确的运行区域和可用天气范围,不使用全天候全自主标签。
问题登记(不构成审批) / Issue log (not approval)
05 · 精准农业无人机 SM-05-01 · 多旋翼定量喷施无人机Multirotor agricultural spraying drone 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Multirotor agricultural spraying drone. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
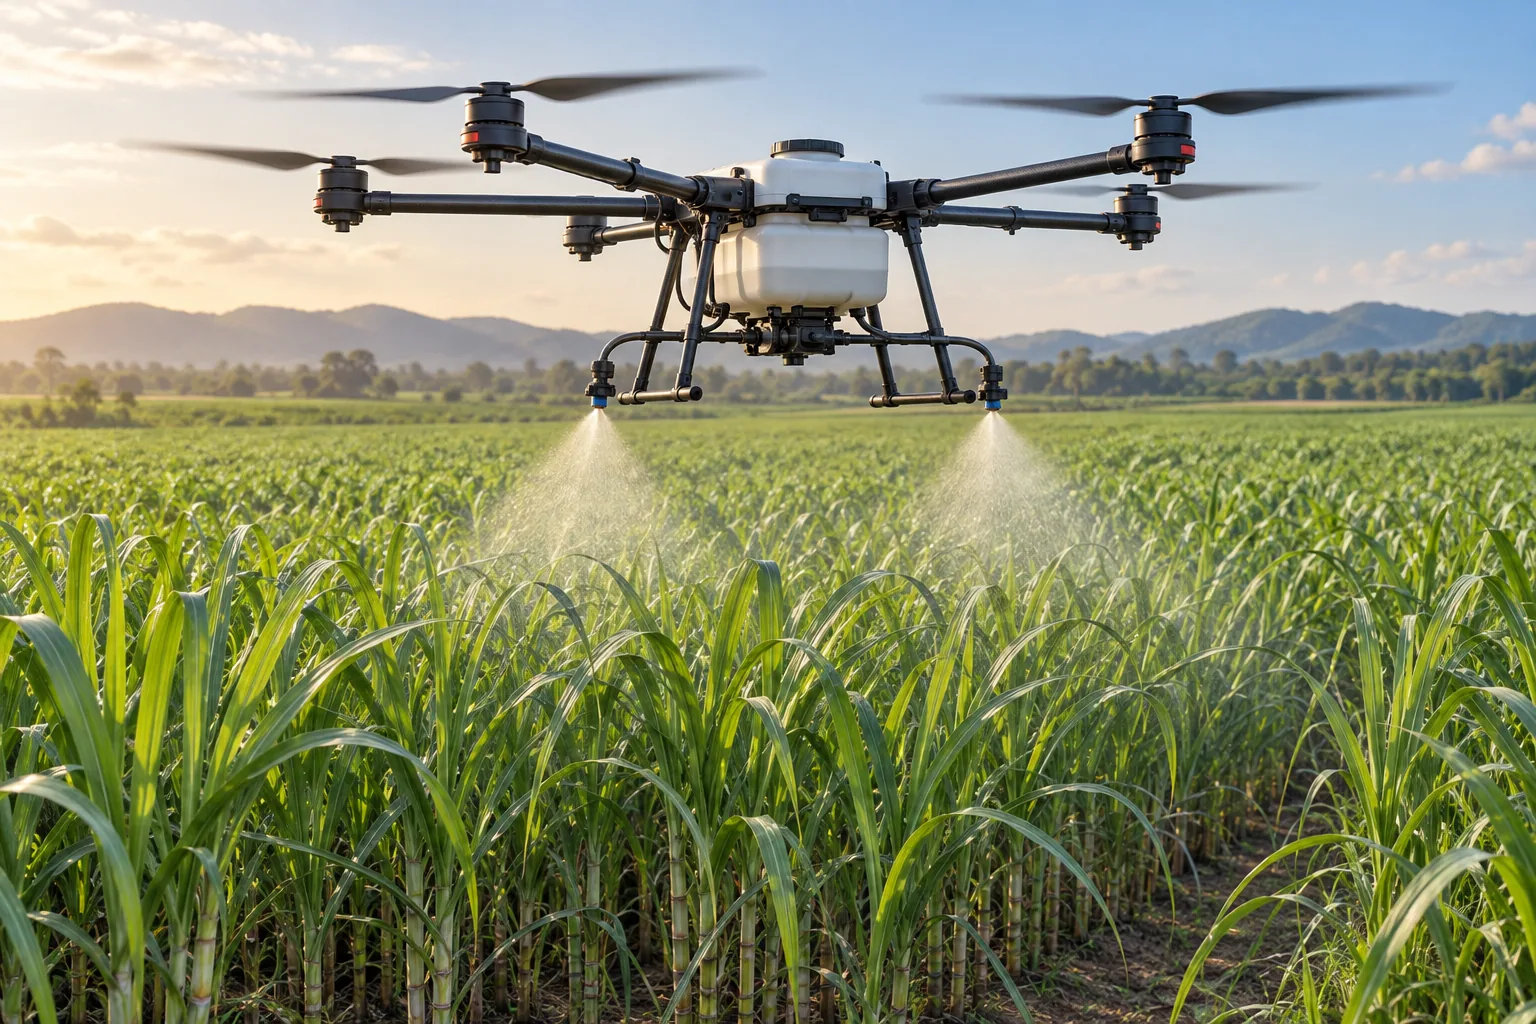
任务与用途 / Purpose 在地面难以进入或作业窗口短的蔗田进行航线喷施。载荷、流量和航速是设备能力,实际沉积与防效是另一组指标。
工作原理与结构选择 / Operating principle and architecture 选已合规可用的商业平台,配套流量标定、航线规划、补给区和飞后记录;不自行修改飞控保护逻辑。
设计输入 / Required design inputs 冠层高度;靶标位置;施液量;风温湿度及补给距离。
易失效环节 / Failure modes 冠层顶部着液并不能证明下部靶标获药;不同电池、喷头与地区版本不得混用参数。
验证安排 / Validation plan 先布置分层沉积和下风向采样,比较多个合法可用参数组合;同时记录往返补给、电池周转与作业面积。
评价指标 / Evaluation criteria 实际施液量、沉积均匀度、补给时间
下一阶段条件 / Development gate 采用全流程小时效率和有效防治成本比较机型,不以最大流量或标称亩效排名。
问题登记(不构成审批) / Issue log (not approval)
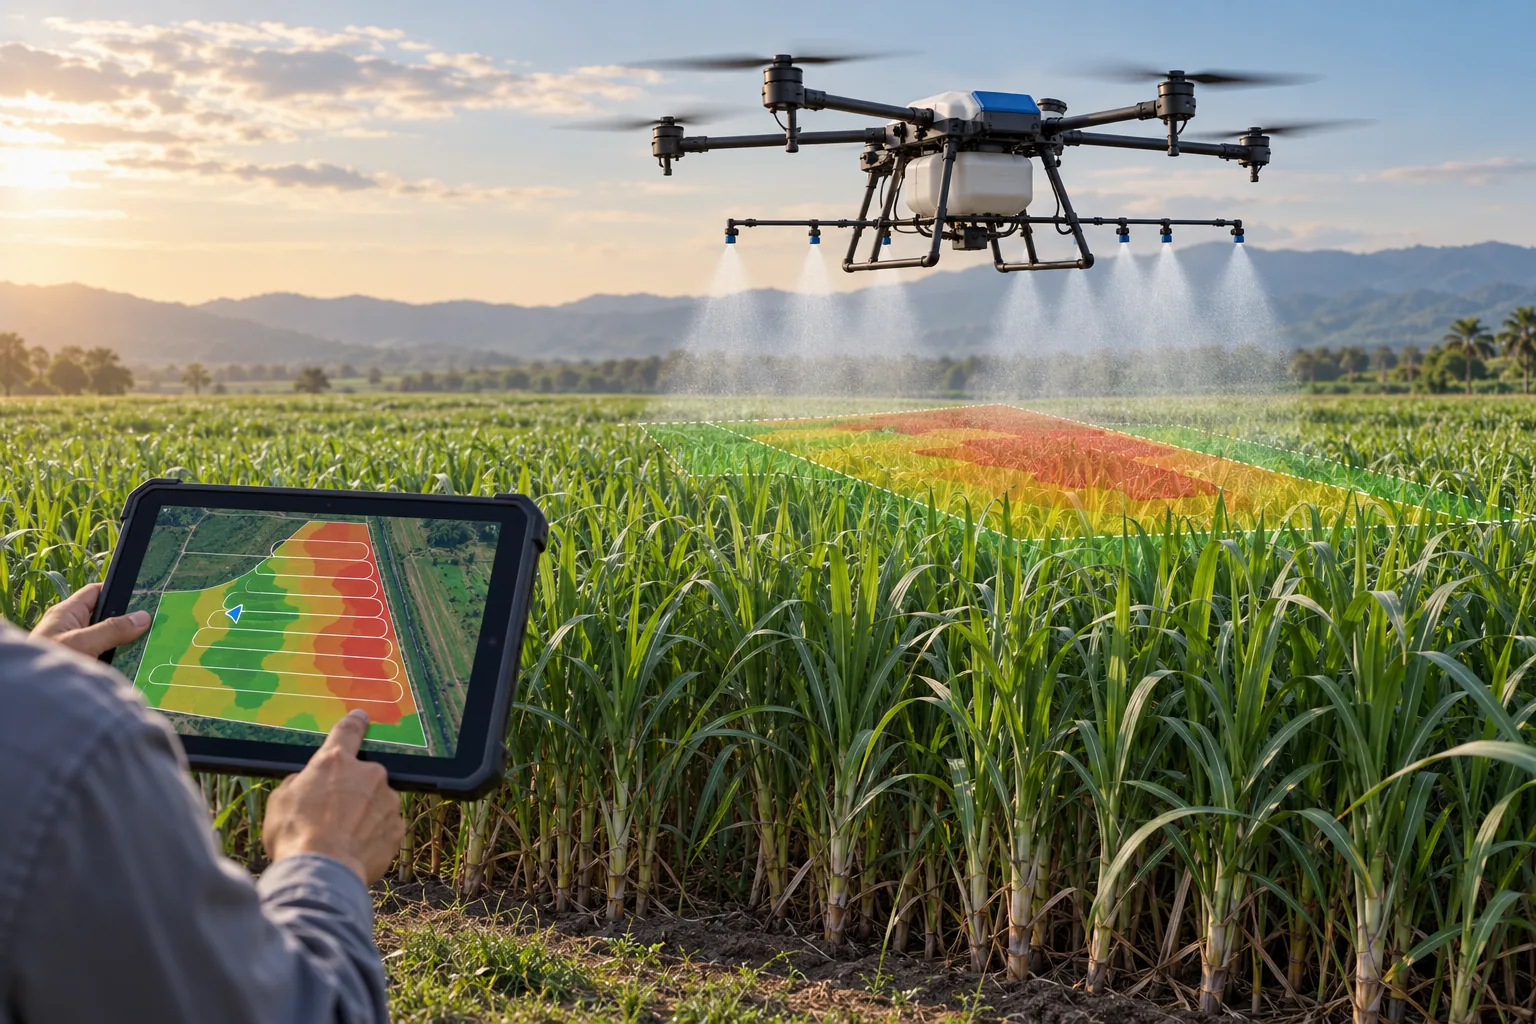
SM-05-02 · 处方图变量喷施无人机Prescription-based variable-rate drone spraying 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Prescription-based variable-rate drone spraying. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 将经过地面确认的分区差异转换为施用处方,解决地图坐标、边界与实际喷洒的一致性。
工作原理与结构选择 / Operating principle and architecture 调查图、处方文件、飞行任务和执行日志共用地块编号;处方版本冻结后再下发,执行后叠加对比。
设计输入 / Required design inputs 定位坐标系;栅格大小;最小可控分区;流量响应和航速。
易失效环节 / Failure modes 航迹正确而喷幅跨界仍会误喷;处方导入成功不说明单位、坐标和剂量解释正确。
验证安排 / Validation plan 用清水设计阶跃处方,在边界两侧布设接液点,检查实际切换距离;农艺效果另设统一合理剂量对照。
评价指标 / Evaluation criteria 处方配准、分区响应和执行记录
下一阶段条件 / Development gate 先做处方回放与小区水试,影像异常未经诊断不得自动生成加药方案。
问题登记(不构成审批) / Issue log (not approval)
SM-05-03 · 颗粒撒施无人机Granular spreading drone 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
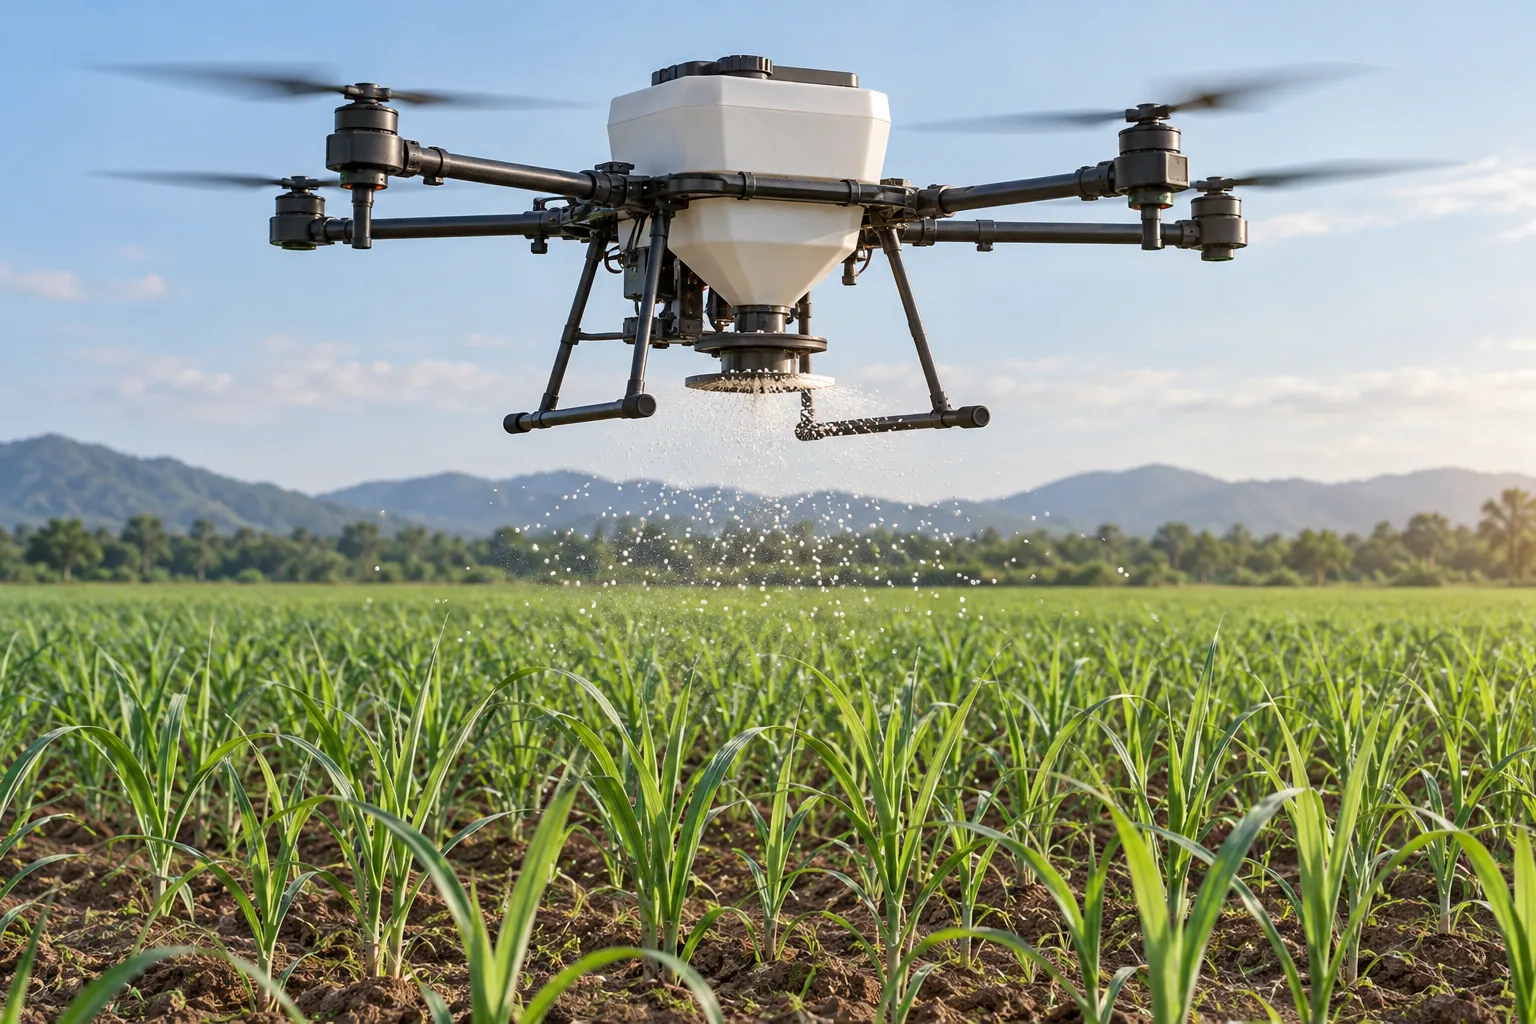
AI生成概念示意 / AI-generated concept illustrationOperating concept: Granular spreading drone. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 利用撒播载荷执行颗粒肥或其他经许可材料分配,重点是横向均匀性和颗粒适配。
工作原理与结构选择 / Operating principle and architecture 料箱、搅拌防架桥、计量器和撒盘协同,记录料位、开口与速度;不同材料分别建立曲线。
设计输入 / Required design inputs 粒径与密度;吸湿结块;撒盘转速;航高风况和航线间隔。
易失效环节 / Failure modes 大流量可能只在特定颗粒和高料位出现,撒幅边缘损失不能用平均总量掩盖。
验证安排 / Validation plan 横向布置接料盘,分满箱、半箱、低料位称重,组合相邻航线计算重叠分布。
评价指标 / Evaluation criteria 颗粒粒径适配、幅宽分布与漏撒
下一阶段条件 / Development gate 只有本地材料标定合格才使用,最大公斤每分钟不直接换算甘蔗施肥效果。
问题登记(不构成审批) / Issue log (not approval)
SM-05-04 · 天敌或生物防治材料投放无人机Biological control release drone 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
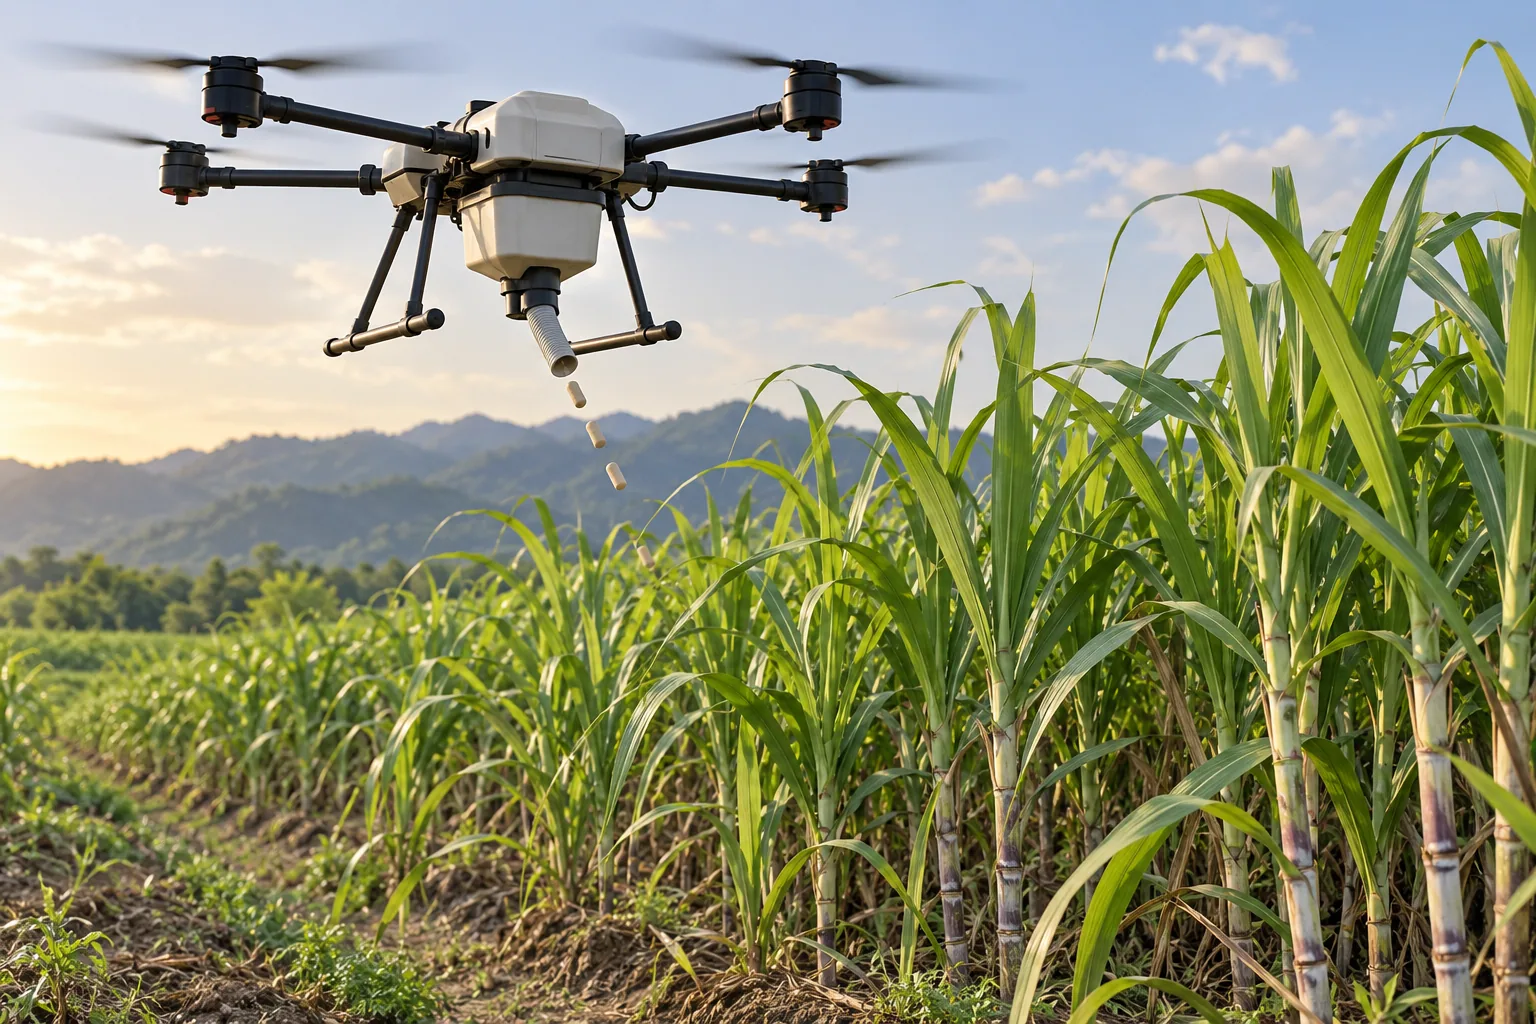
AI生成概念示意 / AI-generated concept illustrationOperating concept: Biological control release drone. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 探索将天敌或生防载体分布到目标区域,同时保护活性并控制落点。
工作原理与结构选择 / Operating principle and architecture 低冲击计量、避热隔舱、可更换投放器和批次计数配套;机构设计依据生物材料形态。
设计输入 / Required design inputs 材料存活要求;单位载体数量;落点间距;气流和太阳辐射暴露。
易失效环节 / Failure modes 机械挤压、温升及旋翼气流可能降低活性;投放数量一致不等于田间建立数量一致。
验证安排 / Validation plan 对照运输前、通过机构后和落地后活性,设置人工投放和不投放区,追踪目标虫与非目标影响。
评价指标 / Evaluation criteria 材料活性、分布与田间防效
下一阶段条件 / Development gate 列为任务集成研发,使用前需核对当地适用生物防治方案;不能把普通撒肥附件视为兼容。
问题登记(不构成审批) / Issue log (not approval)
SM-05-05 · RGB与多光谱巡田无人机RGB and multispectral crop scouting 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: RGB and multispectral crop scouting. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 用RGB与多光谱影像识别缺株、长势差异和疑似异常区,为现场采样安排优先级。
工作原理与结构选择 / Operating principle and architecture 规划重叠航线,进行辐射与几何校正,输出地块级影像和疑点列表;地面样点与影像同日或尽量接近。
设计输入 / Required design inputs 光照变化;地面分辨率;品种苗龄;相机校准及定位精度。
易失效环节 / Failure modes 阴影、土壤背景和水分都可能改变光谱;NDVI不能单独诊断病原,也不能直接确定补肥量。
验证安排 / Validation plan 盲选验证样点,比较缺株实测和遥感结果;跨季节复测,报告漏掉的异常及误报比例。
评价指标 / Evaluation criteria 辐射校正、定位、地面验证
下一阶段条件 / Development gate 可选Mavic 3M等调查平台;它与喷施机承担不同任务,不能混算载荷能力。
问题登记(不构成审批) / Issue log (not approval)
SM-05-06 · 热红外水分胁迫调查平台Thermal crop water-stress surveying 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Thermal crop water-stress surveying. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 利用冠层热信息辅助发现可能的水分异常,并与土壤和植株测量共同解释。
工作原理与结构选择 / Operating principle and architecture 热红外与可见光同步采集,建立参考温度和环境记录,剔除土壤、阴影与混合像元影响。
设计输入 / Required design inputs 观测时刻;风速湿度;辐射条件;冠层覆盖度和地面水分。
易失效环节 / Failure modes 热异常也可能来自冠层稀疏、病害或观测角度,单次高温图不等于缺水处方。
验证安排 / Validation plan 安排已知灌水差异小区,同步测根区含水与植株状态,跨天气重复;用独立地块验证阈值。
评价指标 / Evaluation criteria 天气影响与地面含水率一致性
下一阶段条件 / Development gate 先用于巡查排序,达到稳定关联后再参与灌溉决策。
问题登记(不构成审批) / Issue log (not approval)
SM-05-07 · 固定翼或复合翼大范围测绘平台Fixed-wing and VTOL mapping platforms 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Fixed-wing and VTOL mapping platforms. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 为大面积蔗区采集测绘数据,利用航时优势覆盖分散地块,同时考虑起降与回收条件。
工作原理与结构选择 / Operating principle and architecture 选择实际兼容相机的固定翼或垂直起降复合翼,规划航线、地面控制点和应急回收区。
设计输入 / Required design inputs 地块跨度;地形高差;允许起降空间;载荷与实际航时。
易失效环节 / Failure modes 长航时并不保证成图质量;侧风、起降限制和低空障碍可能使任务中断。构型标签不代表甘蔗适用已证实。
验证安排 / Validation plan 检查重叠、模糊和几何误差,计入准备、回收与重飞时间;与多旋翼在同任务下比较单位合格影像成本。
评价指标 / Evaluation criteria 续航、起降条件、蔗区适用性
下一阶段条件 / Development gate 本文提供类型比较,不声称列尽全球品牌。具体产品需补充地区、版本与现货服务记录。
问题登记(不构成审批) / Issue log (not approval)
SM-05-08 · 补给运输与无人值守机巢系统Drone logistics, replenishment and docking 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Drone logistics, replenishment and docking. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 减少巡田与作业平台的补给等待,分别研究调查机机巢、物料运输和施用机补液,避免混为一项功能。
工作原理与结构选择 / Operating principle and architecture 采用独立停靠定位、载荷确认、补能接口和任务签收;涉及药液的补给系统另设清洗和泄漏检测。
设计输入 / Required design inputs 机型兼容;剩余能源;载荷固定方式;地面人员与起降区分离。
易失效环节 / Failure modes 调查机自动机巢不等于大型植保机可自动加药换电,运输装置也不当然适用于蔗苗或液体。
验证安排 / Validation plan 先做地面无旋翼接口试验,再使用无危险模拟载荷检验停靠与故障中止,最后逐任务测试。
评价指标 / Evaluation criteria 任务载荷、补给兼容性与可靠性
下一阶段条件 / Development gate 先完成有人值守补给优化;无人值守能力需要独立的可靠性与运行条件证据。
问题登记(不构成审批) / Issue log (not approval)
06 · 生长期田间剥叶机械 SM-06-01 · 小拖拉机挂载田间剥叶机Mini-tractor-mounted standing-crop detrasher 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
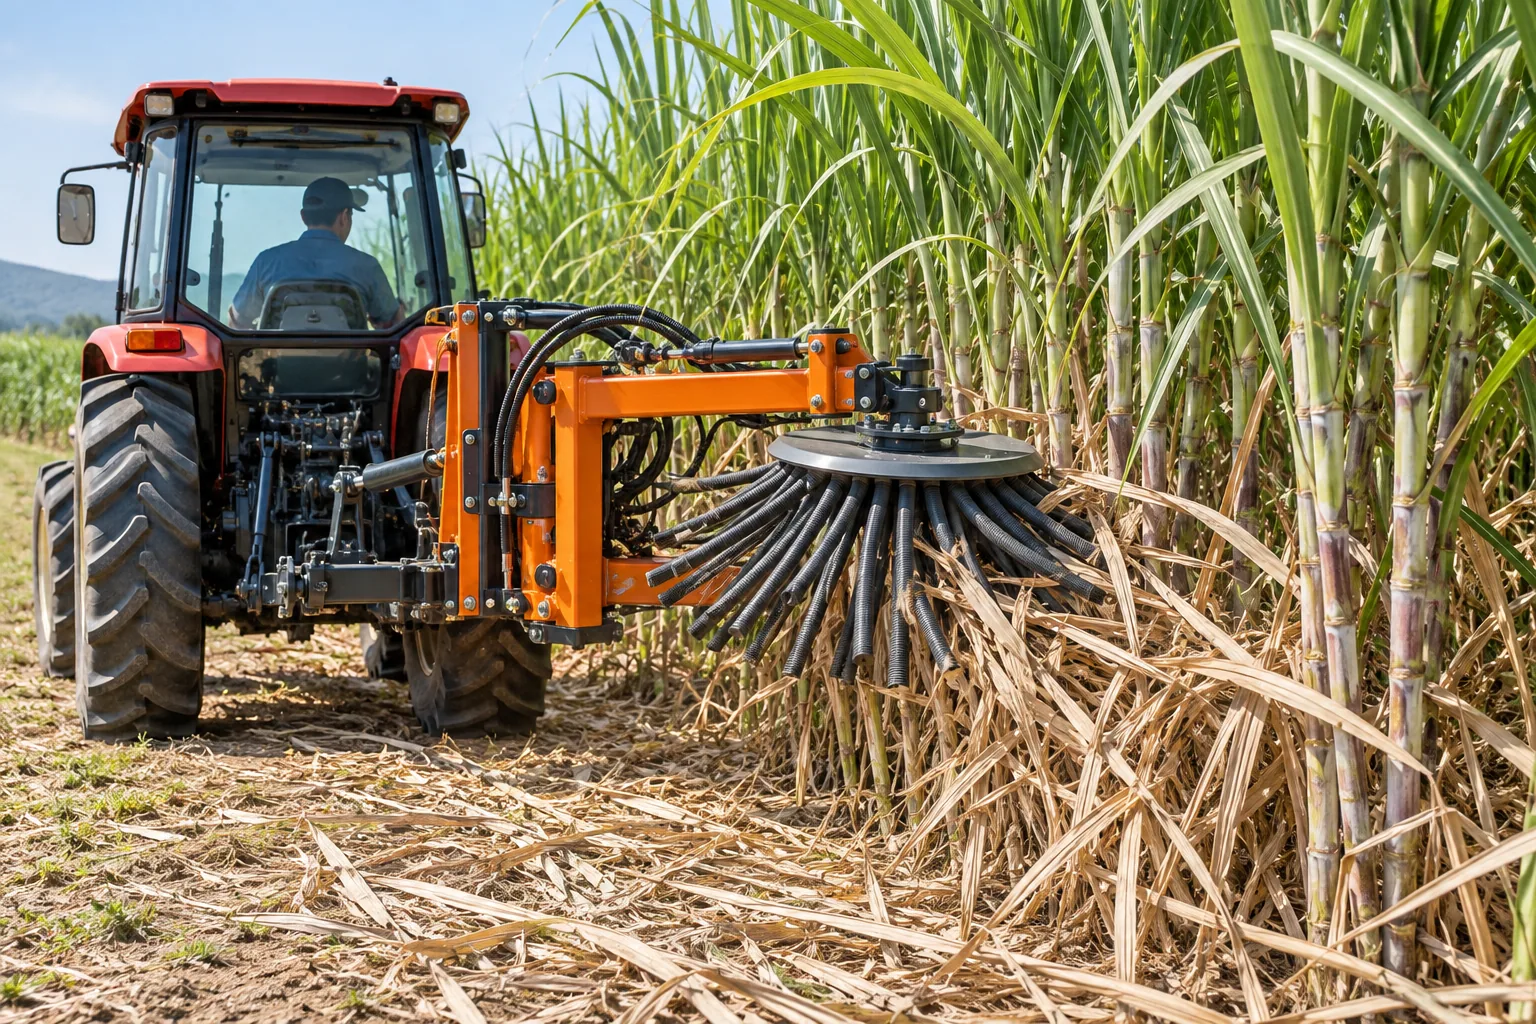
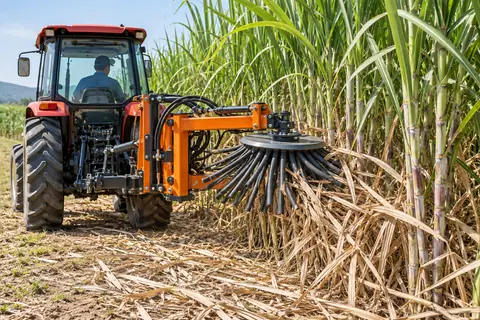
AI生成概念示意 / AI-generated concept illustrationOperating concept: Mini-tractor-mounted standing-crop detrasher. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
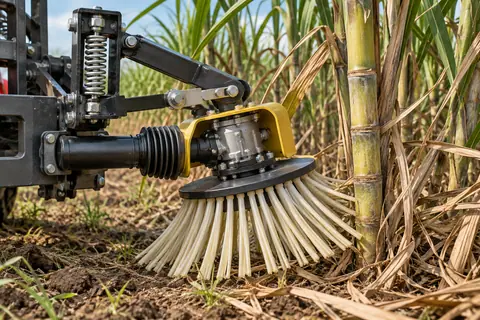
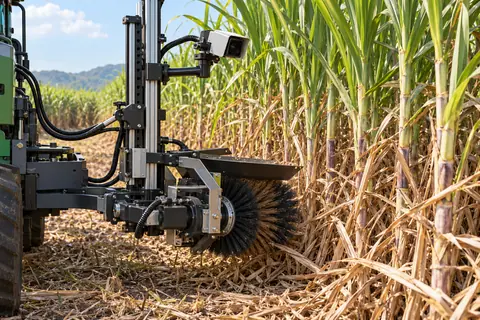
任务与用途 / Purpose 在未砍倒的甘蔗上去除部分下部干叶,为田间管理和采收提供作业条件,须保留功能绿叶和完整茎芽。
工作原理与结构选择 / Operating principle and architecture 可采用拖拉机动力驱动液压作业头,设置高度调节、导向和防缠绕结构;整机由驾驶员监督。
设计输入 / Required design inputs 蔗龄与干叶比例;株距和倒伏;接触元件材料;作业头圆周速度。
易失效环节 / Failure modes 研究中的滚筒线速度不能直接当成本机转速。不同半径、叶鞘黏附和蔗径会改变受力,应先测低损伤工作区。
验证安排 / Validation plan 人工剥叶、不剥叶和机器作业随机对照,记录干叶去除、绿叶误剥、伤茎和后续产糖;试验样本按独立地块统计。
评价指标 / Evaluation criteria 干叶去除、伤茎、地形和行距适应
下一阶段条件 / Development gate 印度2025研究提供田间样机证据,具体数据集中列于证据表;不能推断已完成自走式产品。
问题登记(不构成审批) / Issue log (not approval)
SM-06-02 · 自走履带式田间剥叶机Self-propelled tracked field detrasher 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
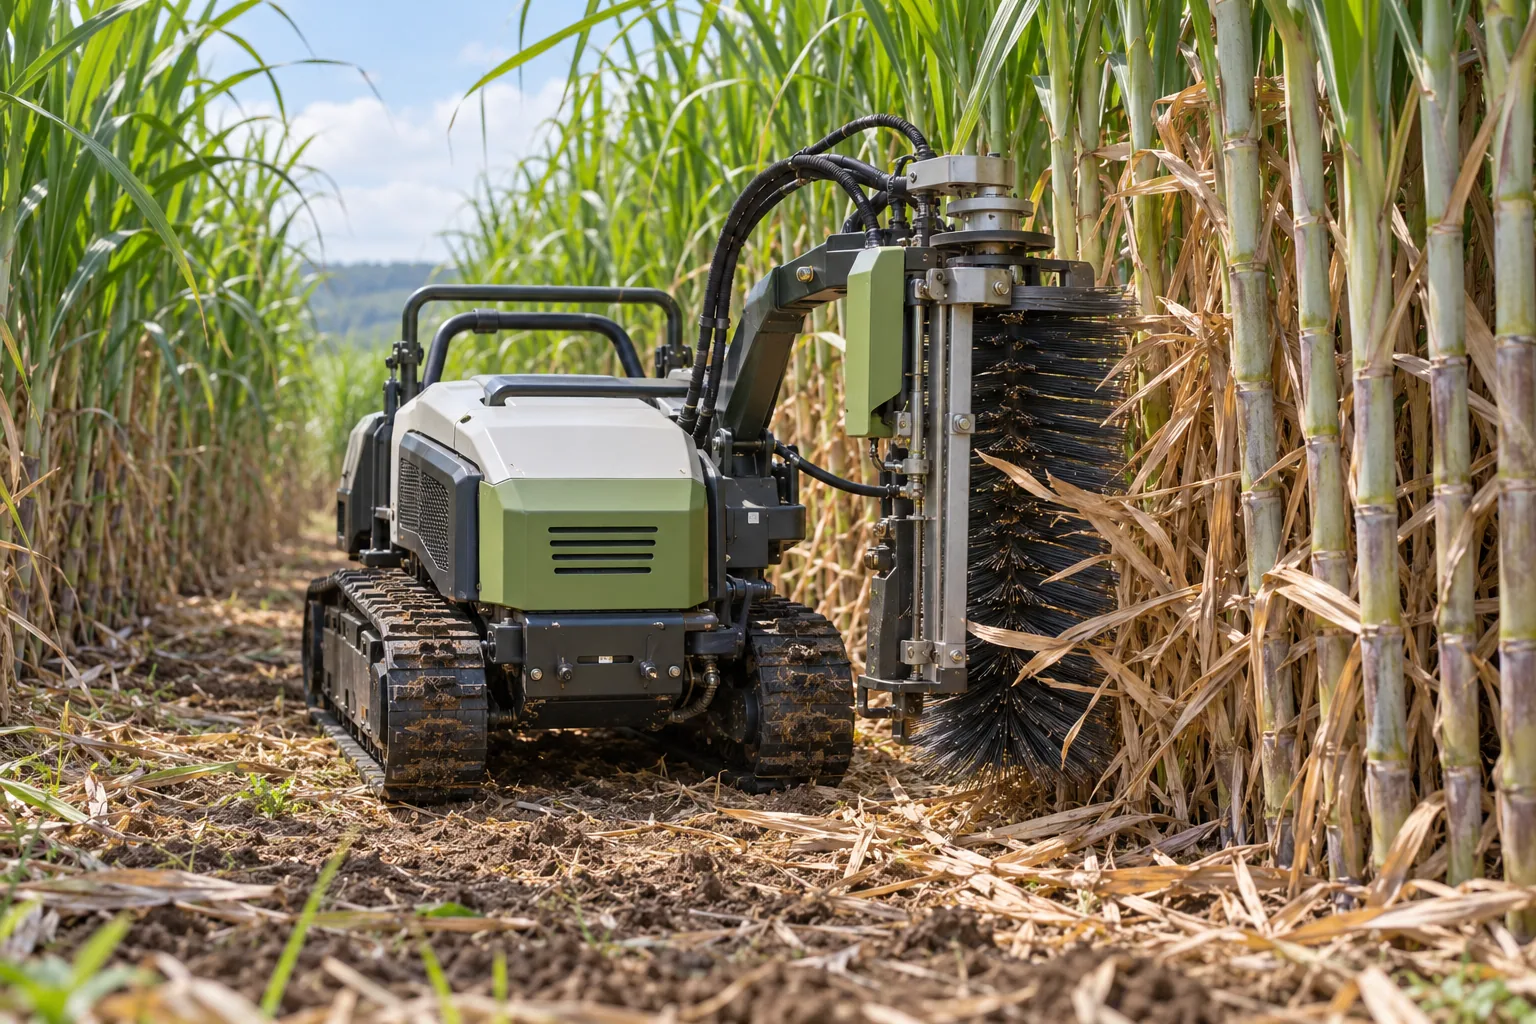
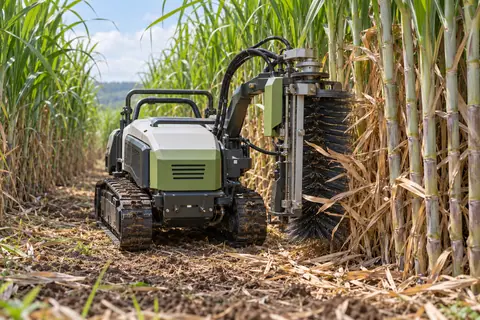
AI生成概念示意 / AI-generated concept illustrationOperating concept: Self-propelled tracked field detrasher. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
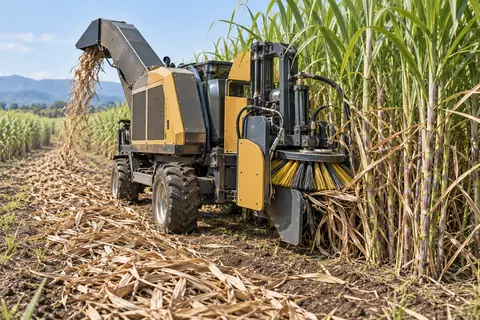
任务与用途 / Purpose 将田间剥叶头与窄体自走平台集成,降低对拖拉机转弯空间的依赖,是GAKI-D01主研究路线。
工作原理与结构选择 / Operating principle and architecture 先采用遥控履带底盘与独立升降柔性作业头,行走速度和剥叶速度独立控制,堵塞时允许退出。
设计输入 / Required design inputs 可用行间净宽;机体重心;干叶缠绕;侧向接触力和土壤承载。
易失效环节 / Failure modes 履带转向剪切、机体擦蔗和两侧作业头夹蔗均需测试。履带形式本身不保证低伤蔸或可爬任意坡。
验证安排 / Validation plan 先假蔗杆和载荷台架,再开展短行低速试验;设置人工、不剥叶和挂载参考处理,记录多次作业累积伤害。
评价指标 / Evaluation criteria 通道宽度、侧向受力、压蔸与折蔗
下一阶段条件 / Development gate 专利披露可供查阅结构思想,但不能作为性能保证或制造许可;本方案仍是工程概念。
问题登记(不构成审批) / Issue log (not approval)
SM-06-03 · 高地隙跨行剥叶机High-clearance straddle-row detrasher 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
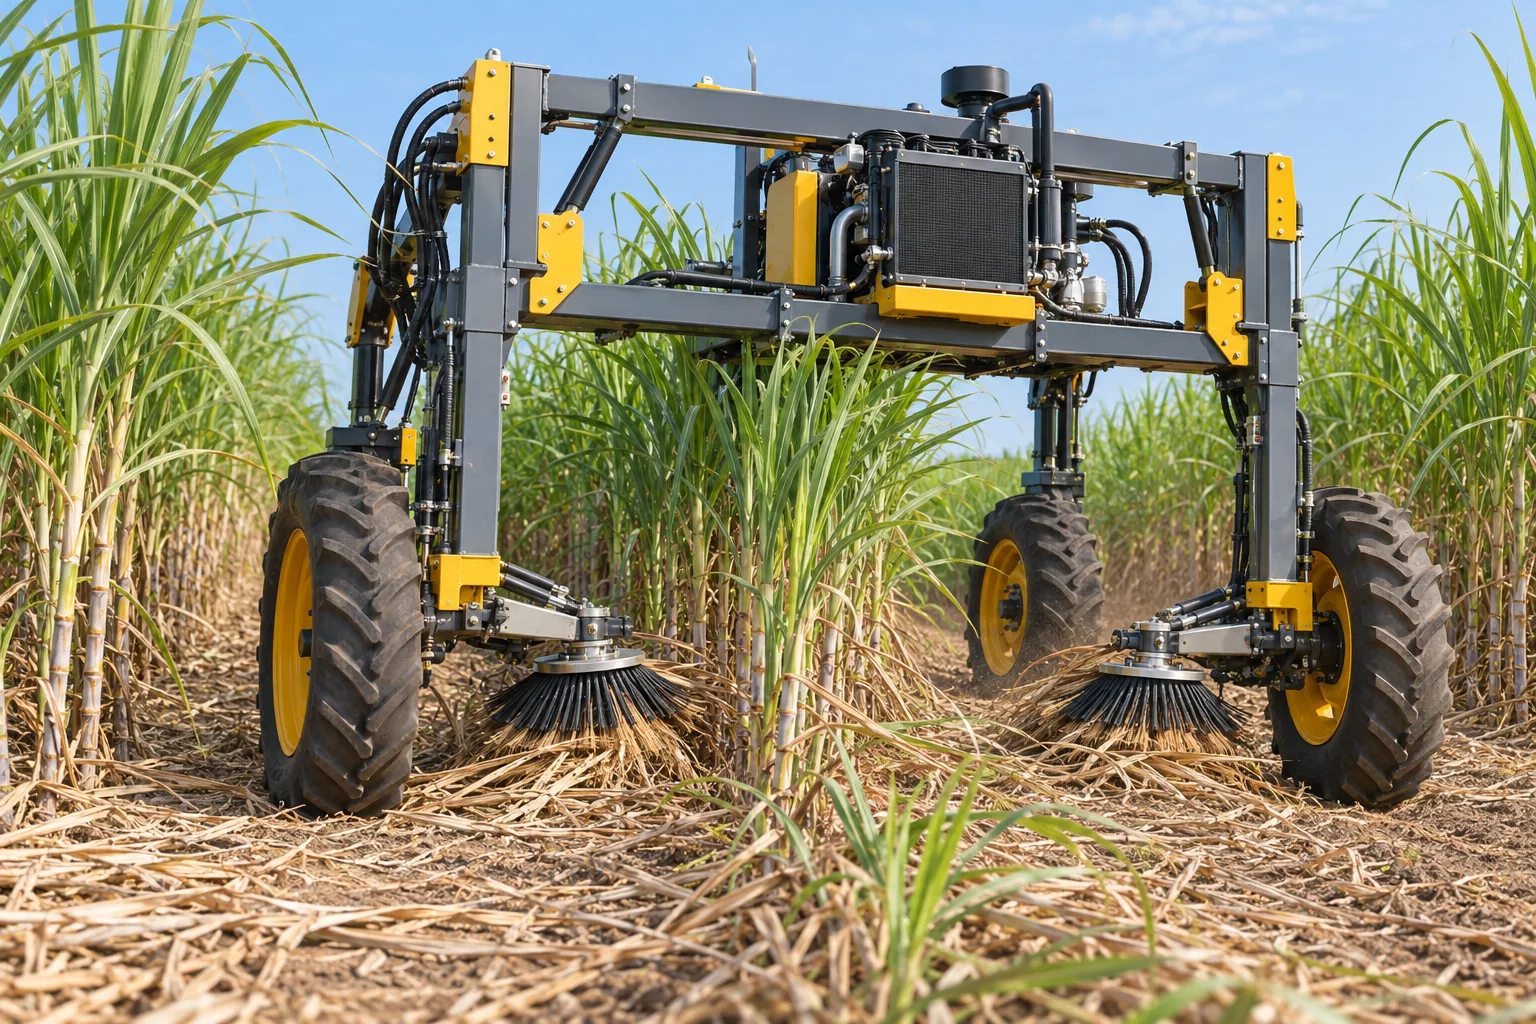
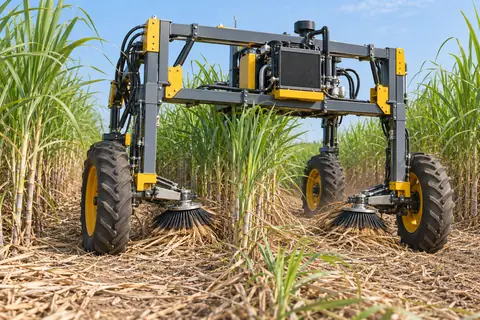
AI生成概念示意 / AI-generated concept illustrationOperating concept: High-clearance straddle-row detrasher. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 探索跨越一行或多行的剥叶布置,使作业头从两侧接近目标;是否值得采用取决于稳定性和通道。
工作原理与结构选择 / Operating principle and architecture 高位门架承载、低位动力源与可退让双侧作业头组合,设计收拢运输状态和机械锁止。
设计输入 / Required design inputs 成熟冠层外廓;轮距;满载重心高度;侧坡和地头空间。
易失效环节 / Failure modes 提高离地间隙会增加侧倾敏感性,不能为了通过高蔗而忽略坡地制动和碰撞风险。
验证安排 / Validation plan 先计算并实测重心,使用受控载荷检查升降和侧向挠度,再在平地进行无接触通行,最后加入剥叶。
评价指标 / Evaluation criteria 重心、侧坡稳定、冠层通过性
下一阶段条件 / Development gate 把跨行方案作为平整规则地块的备选,未完成稳定性核验前不指定允许坡度。
问题登记(不构成审批) / Issue log (not approval)
SM-06-04 · 窄行遥控剥叶机Narrow-row remote-control detrasher 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
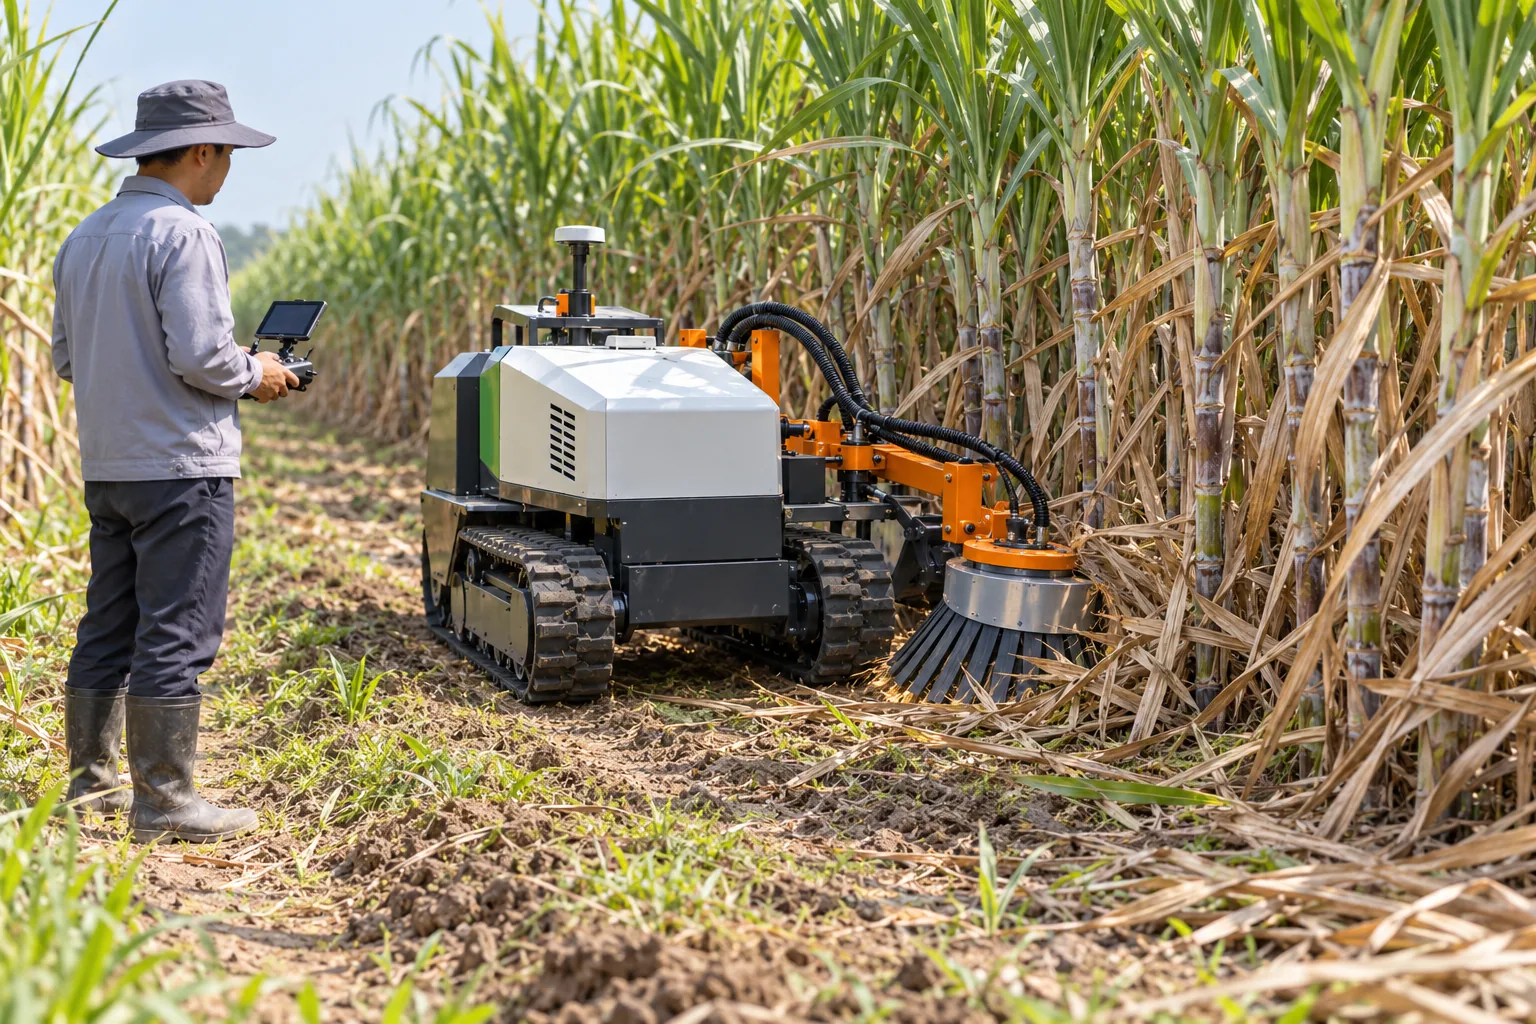
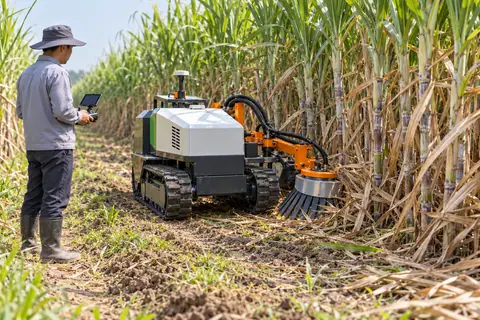
AI生成概念示意 / AI-generated concept illustrationOperating concept: Narrow-row remote-control detrasher. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 面向窄行与不规则田块,以人工遥控判断局部蔗形,减少早期自动感知的复杂度。
工作原理与结构选择 / Operating principle and architecture 前后观察、低速驱动、局部柔性作业头和独立急停组合;必要时允许关闭一侧作业头通过。
设计输入 / Required design inputs 最窄通道;遥控可视范围;通信遮挡;倒伏与缠叶分布。
易失效环节 / Failure modes 视频无法完整呈现两侧接触,通信延迟会造成操纵滞后;倒伏严重处应退出而非强行挤入。
验证安排 / Validation plan 记录遥控员视线与视频盲区,测试断联、急停和退出路径;真实蔗田按倒伏等级分层统计通过和伤害。
评价指标 / Evaluation criteria 可视盲区、倒伏通过与急停
下一阶段条件 / Development gate 先明确一人一机监督工况,多机遥控另作研究,不由遥控直接升级无人。
问题登记(不构成审批) / Issue log (not approval)
SM-06-05 · 柔性剥叶元件与过载退让机构Flexible detrashing elements and overload relief 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Flexible detrashing elements and overload relief. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 研究能够剥离干叶而较少伤茎的接触元件,并在碰到硬物或大株丛时退让。
工作原理与结构选择 / Operating principle and architecture 可比较柔性指、刷条与分段弹性组件,配力矩限制、弹性摆臂或液压退让;磨损件可拆换。
设计输入 / Required design inputs 材料硬度;有效长度;接触速度;间隙及退让预紧。
易失效环节 / Failure modes 软材料仍可能高速抽打伤芽,磨损后刚度和形状也会变化。过载退让必须在机械堵死前动作。
验证安排 / Validation plan 台架测力与高速影像,按蔗径、干叶含水及接触次数分组;对试后样本检查表皮、芽体和隐性裂伤。
评价指标 / Evaluation criteria 接触力、磨损、缠绕与伤茎
下一阶段条件 / Development gate 以伤害约束下的去叶效果优化,不追求单一最大剥叶率;元件寿命需独立耐久试验。
问题登记(不构成审批) / Issue log (not approval)
SM-06-06 · 干绿叶区分与作业高度控制Dry-leaf recognition and working-height control 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Dry-leaf recognition and working-height control. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 识别适合剥除的下部干叶区域,形成高度建议和禁入区,避免损伤有效绿叶。
工作原理与结构选择 / Operating principle and architecture 可见光识别与几何测高结合,先由操作者确认边界,再控制升降;置信度低时抬离。
设计输入 / Required design inputs 品种叶色;叶片衰老梯度;逆光和泥污;允许作业高度范围。
易失效环节 / Failure modes 干绿过渡叶与病叶不能仅凭颜色判定,叶片重叠使地面测高偏差增大。不能机械套用固定月龄。
验证安排 / Validation plan 专家人工标注目标区域,分光照外部验证;先回放评估误剥风险,再在少量植株上受控执行并随访生长。
评价指标 / Evaluation criteria 误剥绿叶、保护生长点与误识别
下一阶段条件 / Development gate 先交付高度提示功能,达到误剥约束后再闭环控制。
问题登记(不构成审批) / Issue log (not approval)
SM-06-07 · 剥叶与碎叶条带还田联合作业机Detrashing and leaf-residue management 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Detrashing and leaf-residue management. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 让剥下的叶料进入预定条带或经适度处理还田,减少缠绕及后续机械堵塞。
工作原理与结构选择 / Operating principle and architecture 剥叶、导料与可选碎叶或移行模块分别驱动;保留不开启碎叶的模式,避免所有地块强制扰土。
设计输入 / Required design inputs 地表覆盖目标;叶料含水;排水沟位置;碎叶通量与作业头匹配。
易失效环节 / Failure modes 将叶料强行埋入可能伤根并增加能耗,条带堆积也可能形成局部过厚覆盖。泰国研究的埋覆指标不能等同保墒或增产。
验证安排 / Validation plan 称量作业前后叶料并测分布,比较剥叶单作与联合作业;跟踪土壤水温、杂草和出苗,保留独立产量评价。
评价指标 / Evaluation criteria 堵塞、碎叶分布、地表覆盖保留
下一阶段条件 / Development gate 先验证叶料通道不堵塞,再按当地覆盖管理目的选择模块。
问题登记(不构成审批) / Issue log (not approval)
SM-06-08 · 剥叶质量与后续生长监测系统Detrashing quality and crop-response monitoring 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Detrashing quality and crop-response monitoring. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把当天作业质量与数周、数月后的植株反应连接,为剥叶是否值得推广提供证据。
工作原理与结构选择 / Operating principle and architecture 给固定样株和样段编号,记录作业前影像、作业参数、即时损伤及随访指标;数据与机器日志关联。
设计输入 / Required design inputs 伤茎分级定义;叶面积保留;样株选择;产量和糖分测量方法。
易失效环节 / Failure modes 只调查幸存植株会低估损伤,只拍整洁的蔗行会高估收益;折断倒伏和补偿生长都应纳入。
验证安排 / Validation plan 预先规定采样时点,随机布设不剥、人工和机械区,盲评损伤;最终按小区面积汇总有效茎与产糖。
评价指标 / Evaluation criteria 即期伤茎、延迟症状、糖分及产量
下一阶段条件 / Development gate 以跨季节重复结果决定推广,不用一张作业前后照片证明增产。
问题登记(不构成审批) / Issue log (not approval)
07 · 田间感知与取样装备 SM-07-01 · 蔗行导航与缺株调查车Row navigation and crop-gap survey vehicle 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Row navigation and crop-gap survey vehicle. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 沿固定蔗行重复调查缺株和苗情,为补苗与宿根保留提供空间资料。
工作原理与结构选择 / Operating principle and architecture 低速调查车记录行号、距离、侧向影像和时间;定位与图像同步,疑似缺口保留人工核查。
设计输入 / Required design inputs 苗龄;可见株基比例;车体宽度;地面光照与行长。
易失效环节 / Failure modes 密集叶片会遮住株基,观察不到不等于缺株;转弯后行号错误会把不同位置当成同一点。
验证安排 / Validation plan 人工逐段计数作为地面真值,跨苗龄重复调查并报告缺口定位误差;同一缺口确认后再进入补苗清单。
评价指标 / Evaluation criteria 遮挡条件下定位和漏检
下一阶段条件 / Development gate 先建立重复调查路线,避免每次选择不同样段导致虚假的增长变化。
问题登记(不构成审批) / Issue log (not approval)
SM-07-02 · 土壤分层自动取样车Automated depth-specific soil sampling 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
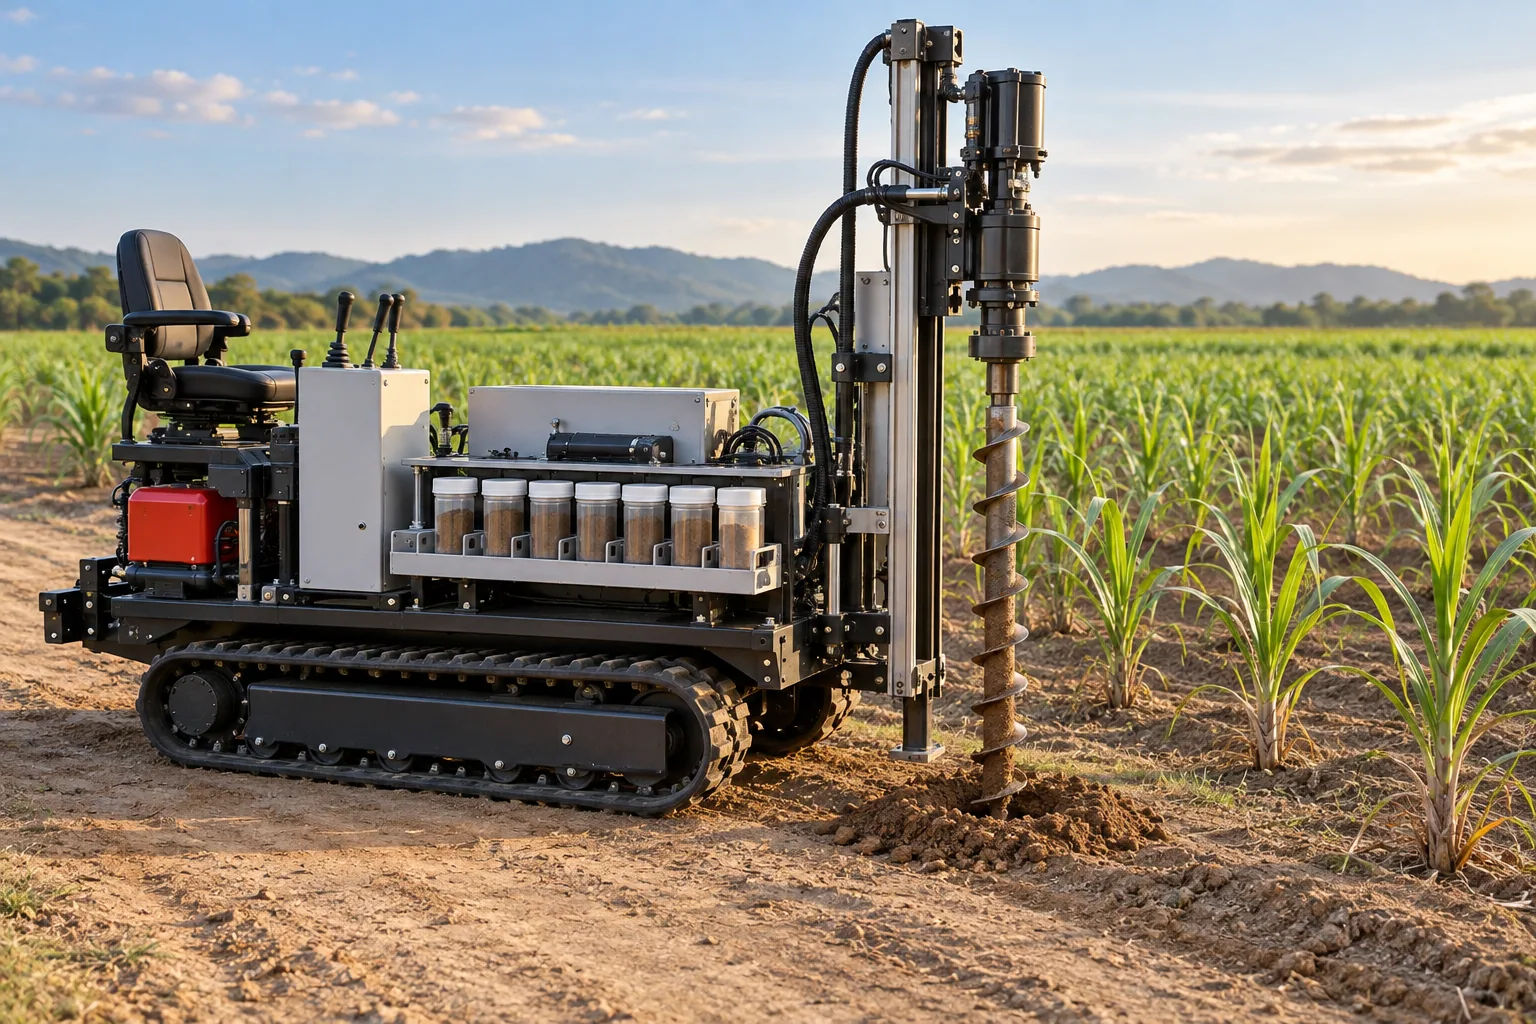
AI生成概念示意 / AI-generated concept illustrationOperating concept: Automated depth-specific soil sampling. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 按明确土层采集代表性土样,减轻重复取样劳动并保持样本身份可靠。
工作原理与结构选择 / Operating principle and architecture 定位、钻取、分层分装和器具清洁组成工作流,记录实际取样深度与遇石中断。
设计输入 / Required design inputs 采样设计;土壤含水;钻头直径;土层边界及污染控制。
易失效环节 / Failure modes 钻头携带上层土进入下层会混样;仅沿方便行走的轮迹取样不能代表根区。
验证安排 / Validation plan 与人工规范取样并排比较层次和分析结果,检查样本回收率与设备间交叉污染;采样位置分作物带和交通带。
评价指标 / Evaluation criteria 取样深度、样品污染、位置记录
下一阶段条件 / Development gate 依据分析目的选取样方式,不能用一套自动钻孔覆盖所有土壤指标。
问题登记(不构成审批) / Issue log (not approval)
SM-07-03 · 土壤水分温度与EC传感网络Soil moisture, temperature and EC network 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
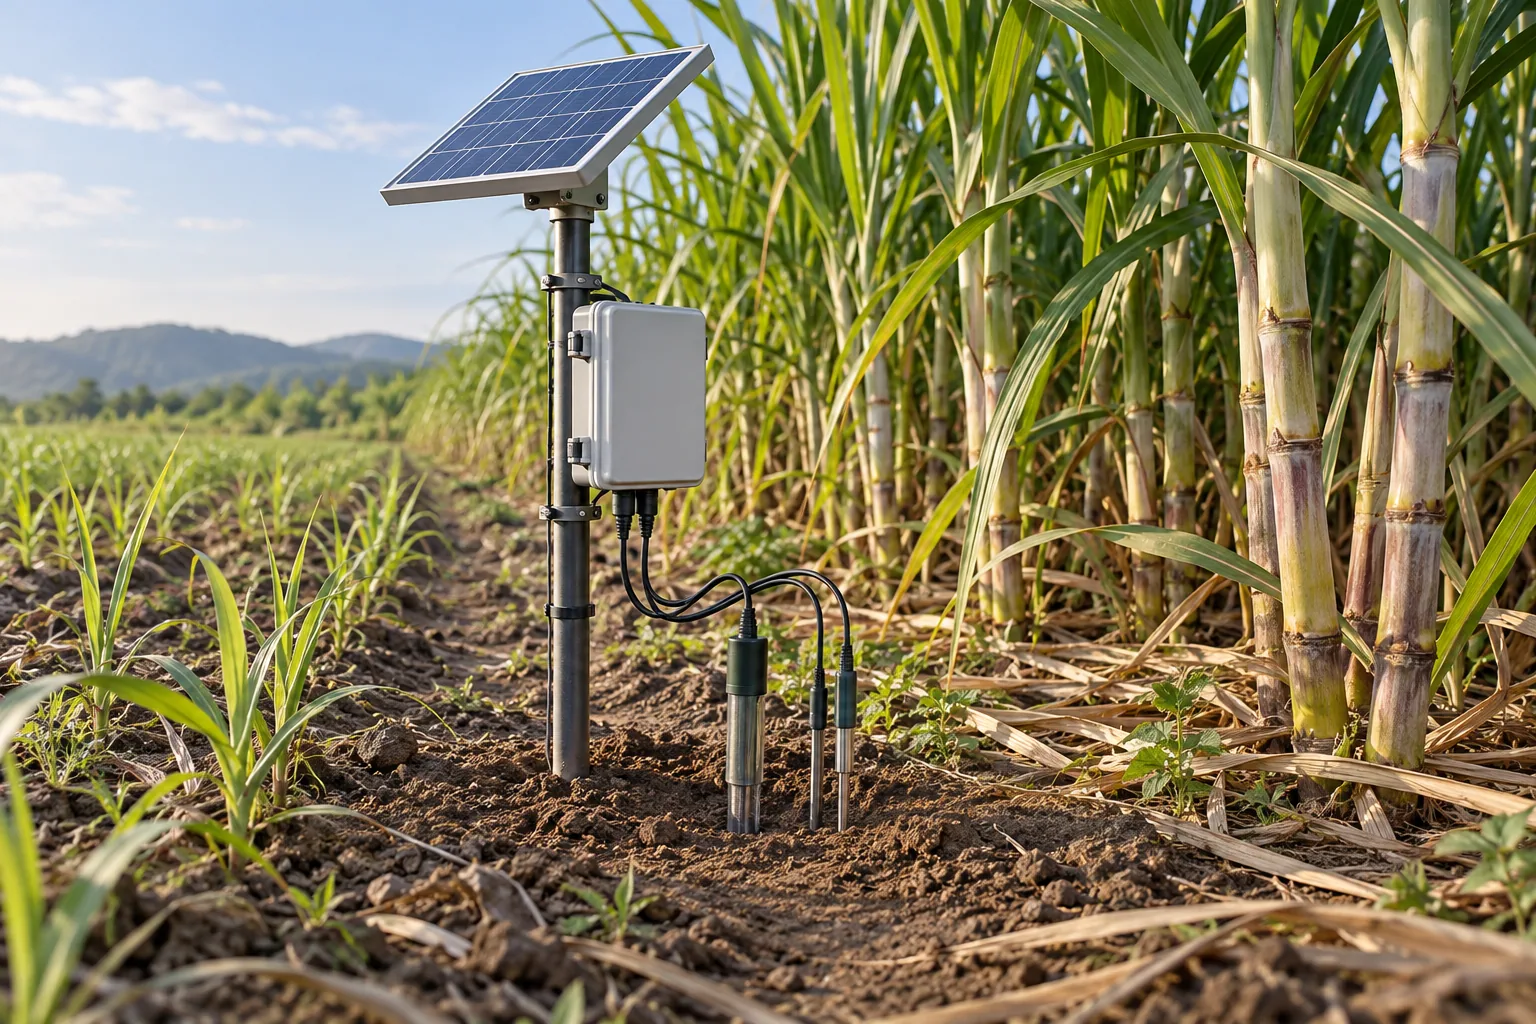
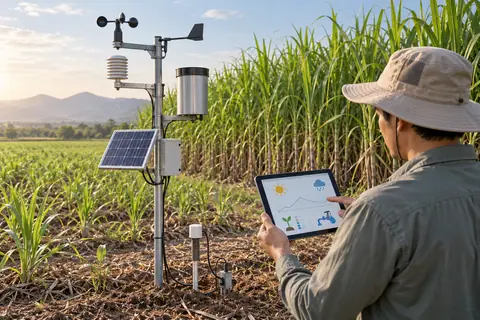
AI生成概念示意 / AI-generated concept illustrationOperating concept: Soil moisture, temperature and EC network. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 连续记录根区水温与电导变化,为灌溉管理和异常排查提供时间序列。
工作原理与结构选择 / Operating principle and architecture 代表性点分层布设,记录探头型号、校准、深度和维护;边缘网关缓存断网数据。
设计输入 / Required design inputs 土壤质地;传感器量程;安装接触;施肥和降雨时间。
易失效环节 / Failure modes EC受含水和温度影响,不能直接等同某种养分浓度;探头附近空隙会使读数失真。
验证安排 / Validation plan 与重量法含水和实验室EC在匹配条件下对照,定期做探头互换检查;根据空间变异增加代表点。
评价指标 / Evaluation criteria 长期漂移、校准和代表性
下一阶段条件 / Development gate 先解决安装与校准,再自动联动阀门;展示原始值和校正值。
问题登记(不构成审批) / Issue log (not approval)
SM-07-04 · 土壤压实空间调查平台Soil-compaction mapping platform 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Soil-compaction mapping platform. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把土壤阻力与轮迹位置结合,识别需要进一步调查的压实区域。
工作原理与结构选择 / Operating principle and architecture 标准化锥入测试配位置、深度和同步含水记录;分蔗行、行边、交通带采样。
设计输入 / Required design inputs 锥体规格;插入速度;土壤含水;石砾和根系干扰。
易失效环节 / Failure modes 土壤变干也会增加锥入阻力,不能用不同含水日期的数值直接证明机械压实变化。
验证安排 / Validation plan 固定含水窗口重复测试,配容重、孔隙或根系挖查;用未碾压参照区评估差异。
评价指标 / Evaluation criteria 测量含水率控制、深度一致性
下一阶段条件 / Development gate 调查结论用于限定松土候选区,而非全田统一深松命令。
问题登记(不构成审批) / Issue log (not approval)
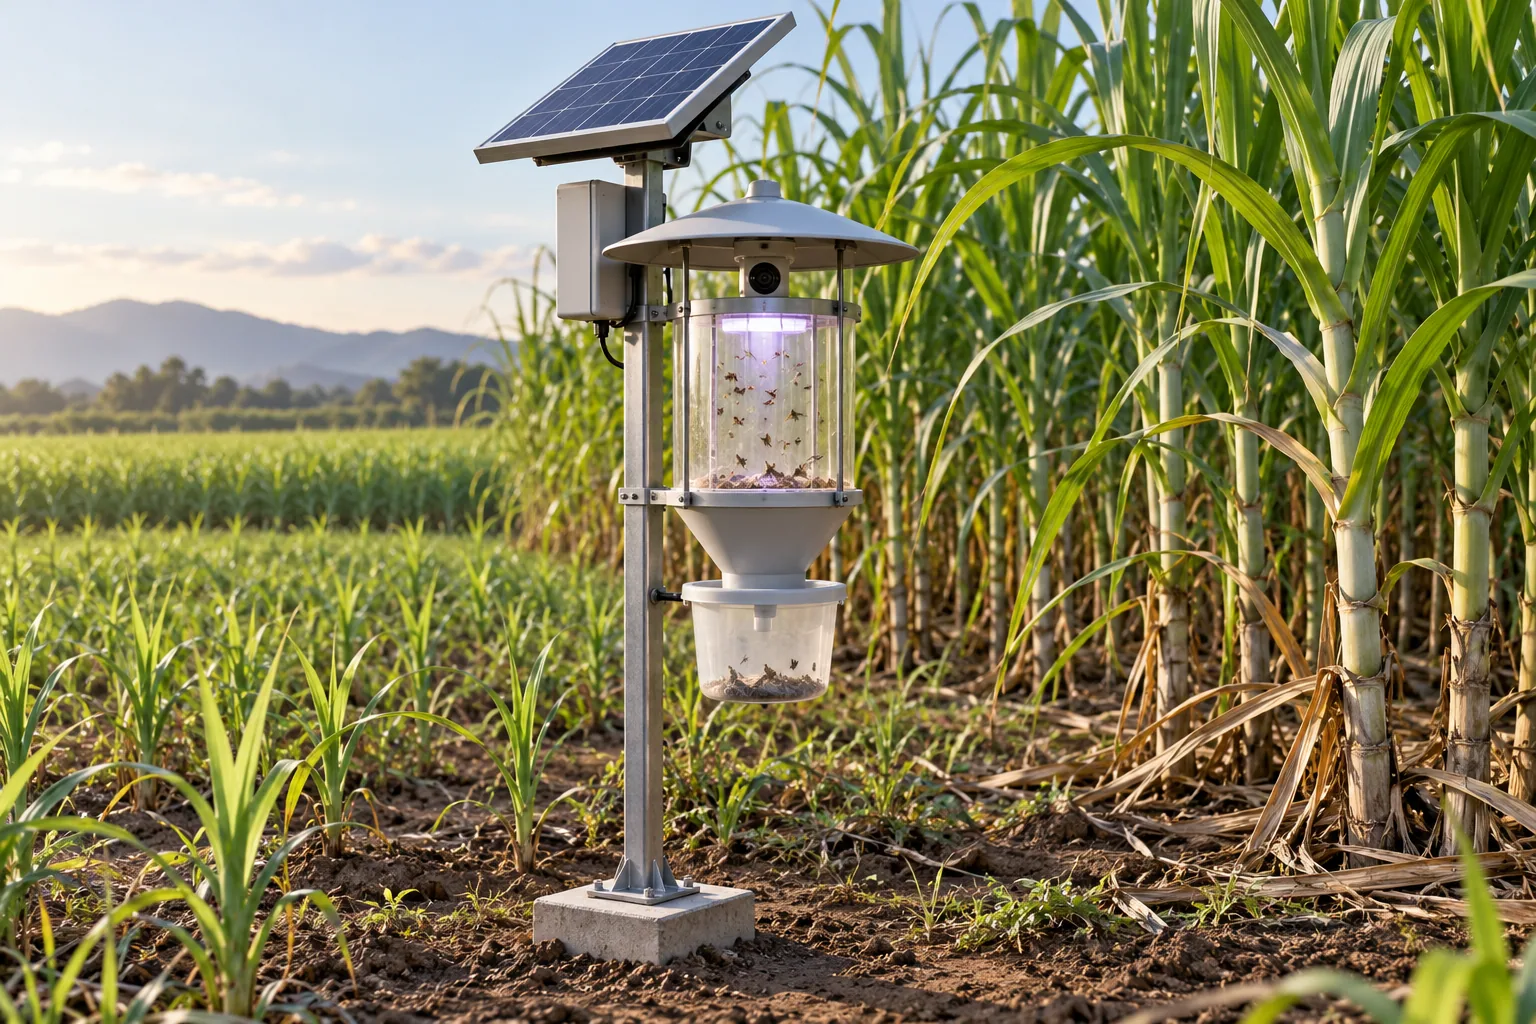
SM-07-05 · 虫情诱捕自动计数站Automated insect-trap counting station 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Automated insect-trap counting station. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 记录诱捕装置中的目标昆虫变化,辅助确定巡田时间与疑似热点。
工作原理与结构选择 / Operating principle and architecture 诱捕器、成像、供电和远传记录整合,图像保留供专家抽检,注明诱芯更换与清理日期。
设计输入 / Required design inputs 目标物种;诱捕方式;周围灯光;诱芯有效期及相机清晰度。
易失效环节 / Failure modes 诱到的成虫数量不等于地下幼虫或田间危害程度,非目标昆虫会造成误计。
验证安排 / Validation plan 与人工分类计数比较,另做田间虫口与受害率调查,检验预警关联;不同诱捕配置不可直接比较绝对数。
评价指标 / Evaluation criteria 物种识别误差与人工复核
下一阶段条件 / Development gate 先用于监测与调查触发,阈值必须来自当地防治体系,不能自动加药。
问题登记(不构成审批) / Issue log (not approval)
SM-07-06 · 病害疑似点定位与采样辅助系统Disease-suspect mapping and sample collection 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Disease-suspect mapping and sample collection. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把外观异常植株定位并组织取样,缩短现场调查与实验室检测之间的信息断裂。
工作原理与结构选择 / Operating principle and architecture 影像疑点、植株编号、取样链和检验报告关联;记录症状、品种、邻株情况和采样时间。
设计输入 / Required design inputs 样本保存方法;实验室检测要求;症状分级;原田块历史。
易失效环节 / Failure modes 缺素、水害、药害和病原感染可能表现相似;无症状株也可能带病,图片识别不能代替检测。
验证安排 / Validation plan 混合安排疑似株和表面正常对照样本,盲化检测编号;计算疑点筛查的误报和漏报。
评价指标 / Evaluation criteria 症状与病原检测对应,不凭照片确诊
下一阶段条件 / Development gate 设备定位于采样辅助,不出售未经验证的全病种自动诊断结论。
问题登记(不构成审批) / Issue log (not approval)
SM-07-07 · 蔗株形态与倒伏扫描系统Sugarcane structure and lodging scanning 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Sugarcane structure and lodging scanning. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 量化蔗高、倾角和倒伏空间分布,为收获顺序和机具通过性评估提供资料。
工作原理与结构选择 / Operating principle and architecture 多视角图像或点云扫描与地面基准配准,分别提取可见冠层和可确认的茎秆几何。
设计输入 / Required design inputs 遮挡程度;风致摆动;传感器视角;地面高程。
易失效环节 / Failure modes 冠层最高点不一定是茎长,重叠茎秆可能无法逐株分离;模型需输出无法判断的区域。
验证安排 / Validation plan 人工样株量测株高倾角,在不同倒伏等级验证;把扫描结果与收获损失匹配,检验其实际预测价值。
评价指标 / Evaluation criteria 遮挡重建、真值样方与误差
下一阶段条件 / Development gate 先用于分区描述,逐株精确重建列为更高难度任务。
问题登记(不构成审批) / Issue log (not approval)
SM-07-08 · 机器人固定样段重复调查Robotic repeat surveys of fixed sample plots 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Robotic repeat surveys of fixed sample plots. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 对相同位置持续记录萌发、分蘖和封行,减少不同时点人为选样变化。
工作原理与结构选择 / Operating principle and architecture 固定样段坐标、物理标记和视角模板并用;机器人定位到位后保存带时间戳的标准照片。
设计输入 / Required design inputs 样段代表性;相机标定;作物生长后的视野变化;长期供电维护。
易失效环节 / Failure modes 同一路线反复通过可能改变样段土壤,形成观察引入的干扰;必须设置通道与对照。
验证安排 / Validation plan 人工核对重访位置和重复计数,统计跨时点同株匹配错误;记录机器人进入频次。
评价指标 / Evaluation criteria 同株匹配、重复测量与数据完整性
下一阶段条件 / Development gate 重点交付可比较的时间序列,而不是大量不可对齐的照片。
问题登记(不构成审批) / Issue log (not approval)
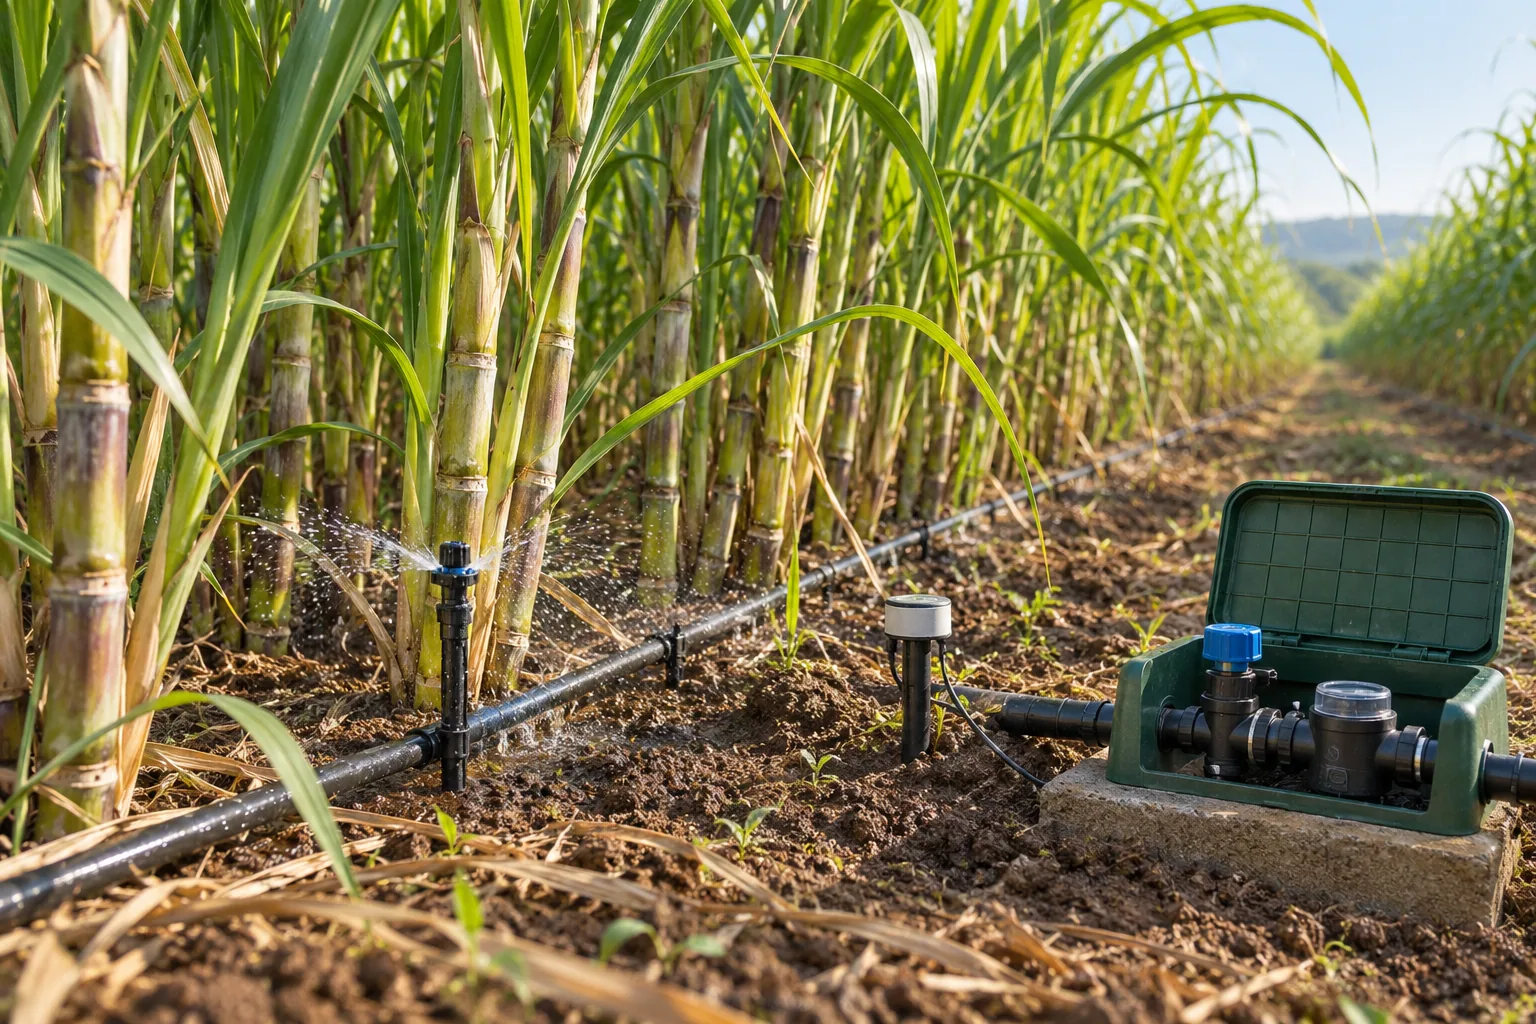
08 · 灌溉与水肥智能装备 SM-08-01 · 土壤反馈微喷灌溉控制器Soil-feedback microsprinkler control 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
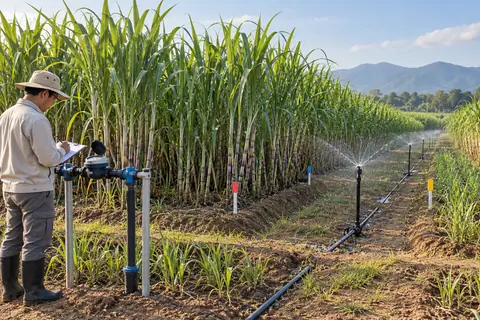
AI生成概念示意 / AI-generated concept illustrationOperating concept: Soil-feedback microsprinkler control. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把根区实测与微喷启停结合,控制进入土壤的水量,并为收前促芽假说提供可计量的处理。
工作原理与结构选择 / Operating principle and architecture 分区阀、流量表、压力点和代表性土壤探头构成系统;设定最大单次运行量和人工复核通道。
设计输入 / Required design inputs 喷头布置;土壤入渗;根区含水;近期降雨和收割日期。
易失效环节 / Failure modes 喷头出水均匀不代表冠层下地面得水均匀;漏水、叶片截留和低洼积水均应实测。
验证安排 / Validation plan 用地面接水容器和分层含水记录校准,比较同总水量不同分区策略;记录收割机进入时的土壤状态。
评价指标 / Evaluation criteria 根区湿润分布、流量与阀门反馈
下一阶段条件 / Development gate 以土壤水分和实际供水量控制,不因期待促芽而忽视积水与收割压实风险。
问题登记(不构成审批) / Issue log (not approval)
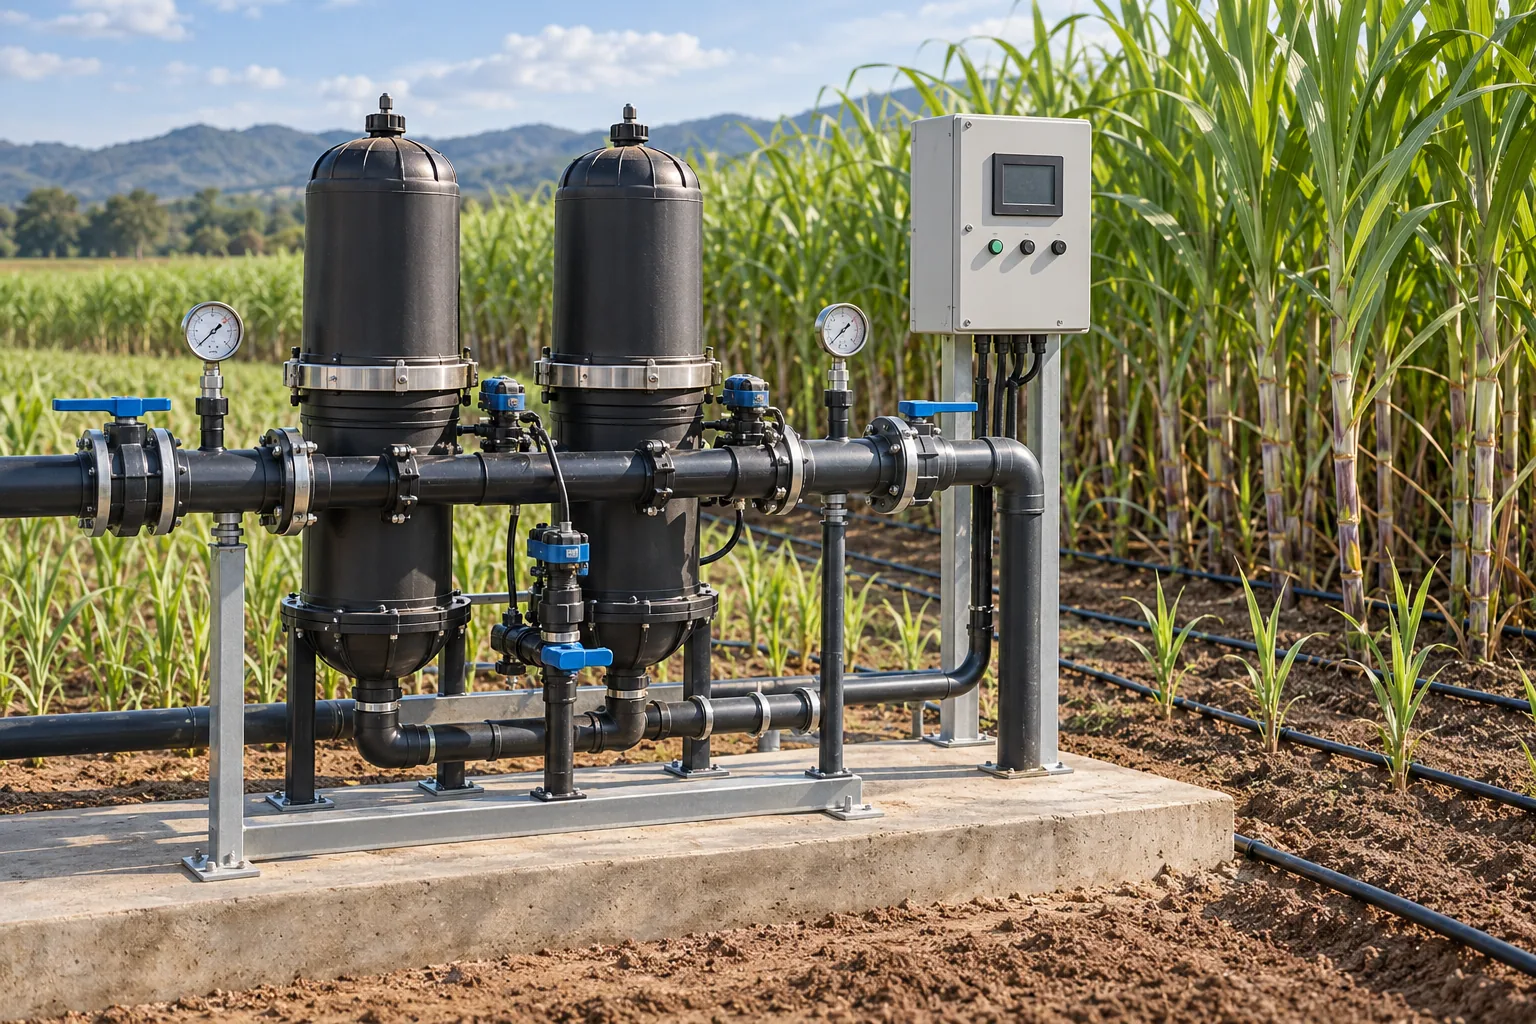
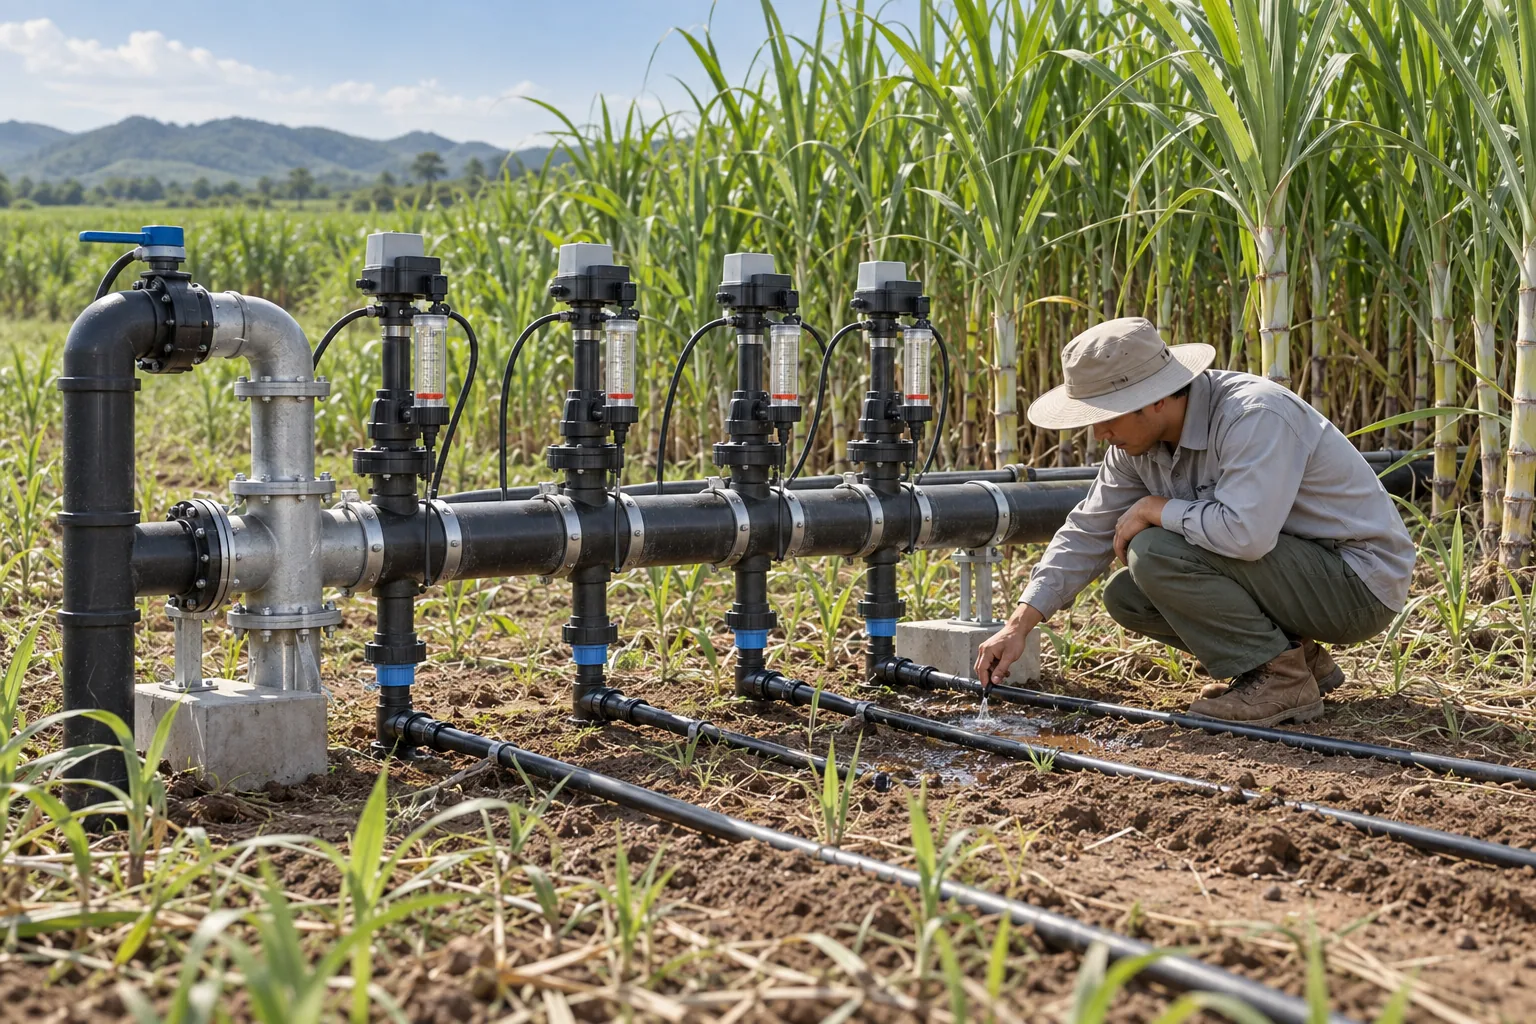
SM-08-02 · 滴灌过滤与压差自动反洗设备Automatic irrigation filtration and backwashing 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
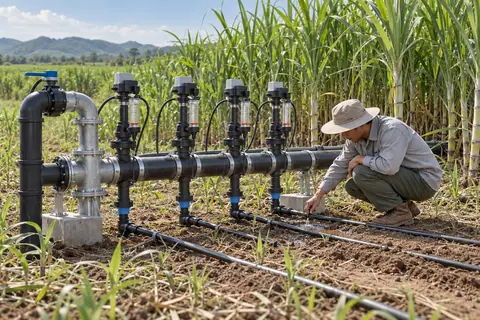
AI生成概念示意 / AI-generated concept illustrationOperating concept: Automatic irrigation filtration and backwashing. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 维持滴灌流道与供水压力稳定,减少堵塞引起的地块内供水差异。
工作原理与结构选择 / Operating principle and architecture 进出水压力、过滤单元、反洗阀和排污回路连接,记录反洗前后压差及出水变化。
设计输入 / Required design inputs 水源颗粒与有机物;滤材规格;流量范围;排污去向。
易失效环节 / Failure modes 低压差可能是过滤器破损旁通,高压差也可能来自阀位问题;单一压差阈值不足以判故障。
验证安排 / Validation plan 在已知水质和负载下测试反洗恢复,测支管末端流量;堵塞点取样检查,不能只看主机仪表。
评价指标 / Evaluation criteria 堵塞率、末端压力、滤材维护
下一阶段条件 / Development gate 先完成水质与系统匹配,再启用自动反洗;维护用水和人工纳入成本。
问题登记(不构成审批) / Issue log (not approval)
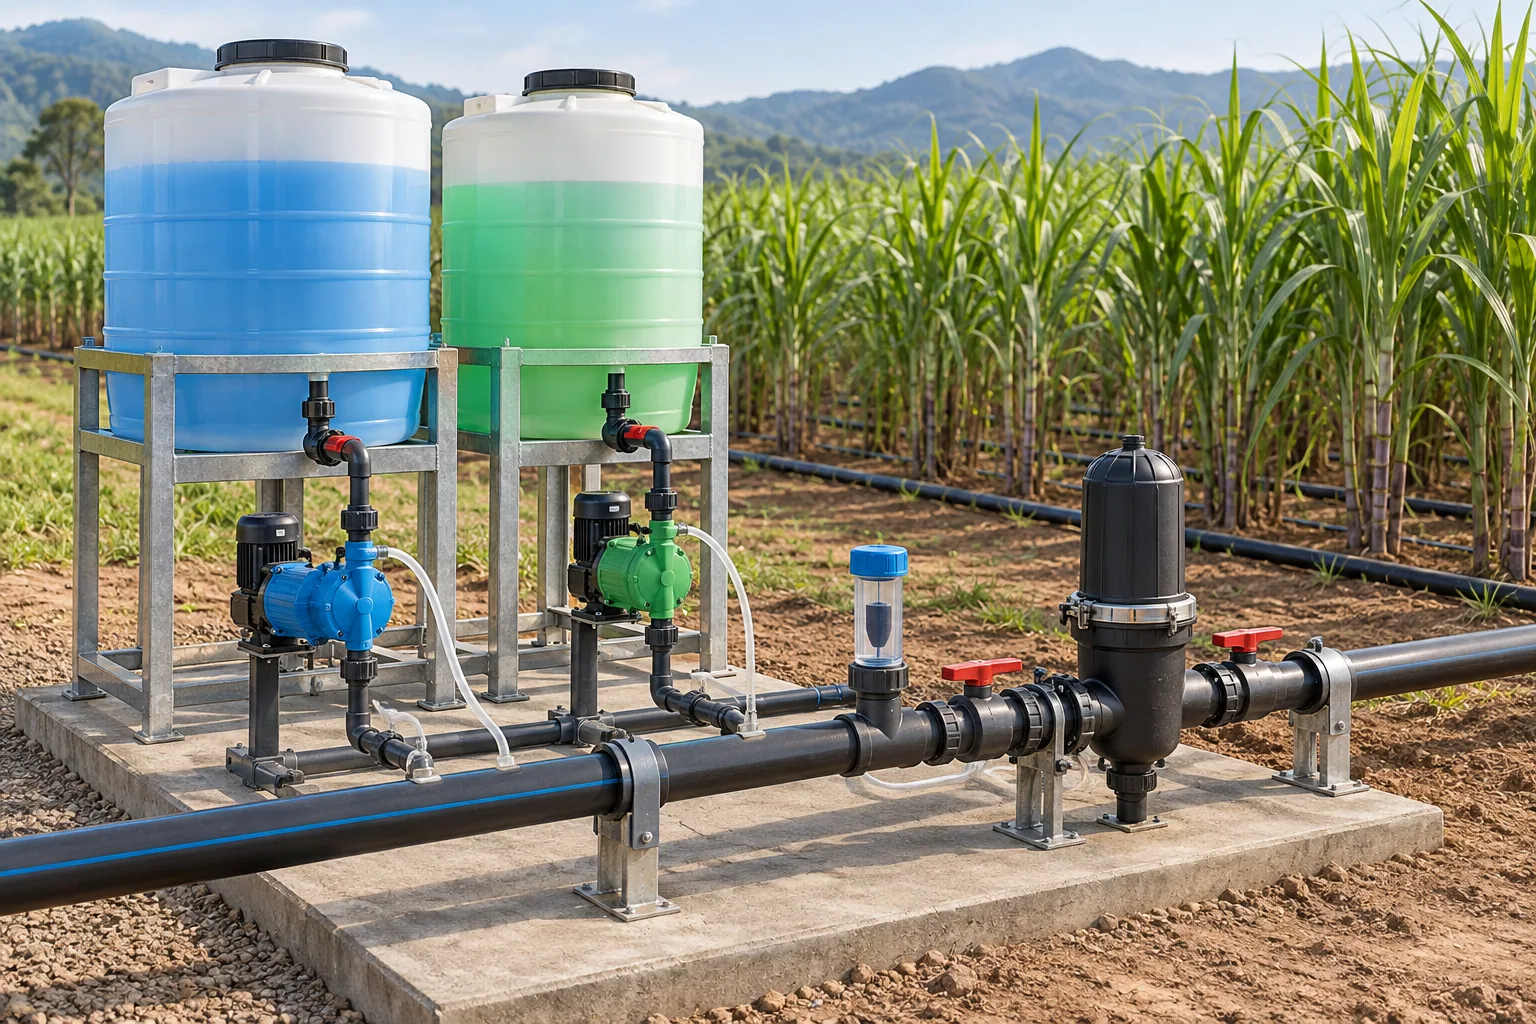
SM-08-03 · 水肥比例配制与注入系统Fertilizer mixing and proportional injection 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Fertilizer mixing and proportional injection. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 准确记录母液浓度、注入量及灌区实际水量,把亩用量转换成可核查的水肥过程。
工作原理与结构选择 / Operating principle and architecture 配肥罐、计量或比例注入、主水流量、止回保护和末端采样配套;加入与冲洗过程独立记录。
设计输入 / Required design inputs 肥料纯度溶解性;水温水质;每区面积;灌水总量和注入时段。
易失效环节 / Failure modes 每亩用量不能代替浓度,水量未知就不能判断溶液强度。混肥要先小体积兼容试验,不能直接套无人机低水量喷施。
验证安排 / Validation plan 称量配肥前后质量,核对母液与主水体积,在首中末端取样比较;先清水校准再开展小区试验。
评价指标 / Evaluation criteria 浓度、兼容性、注肥均匀度
下一阶段条件 / Development gate 将用户配方记为试验处理而非普适推荐:磷酸二氢钾1公斤/亩、硫酸钾2公斤/亩,水量及频次必须补录。
问题登记(不构成审批) / Issue log (not approval)
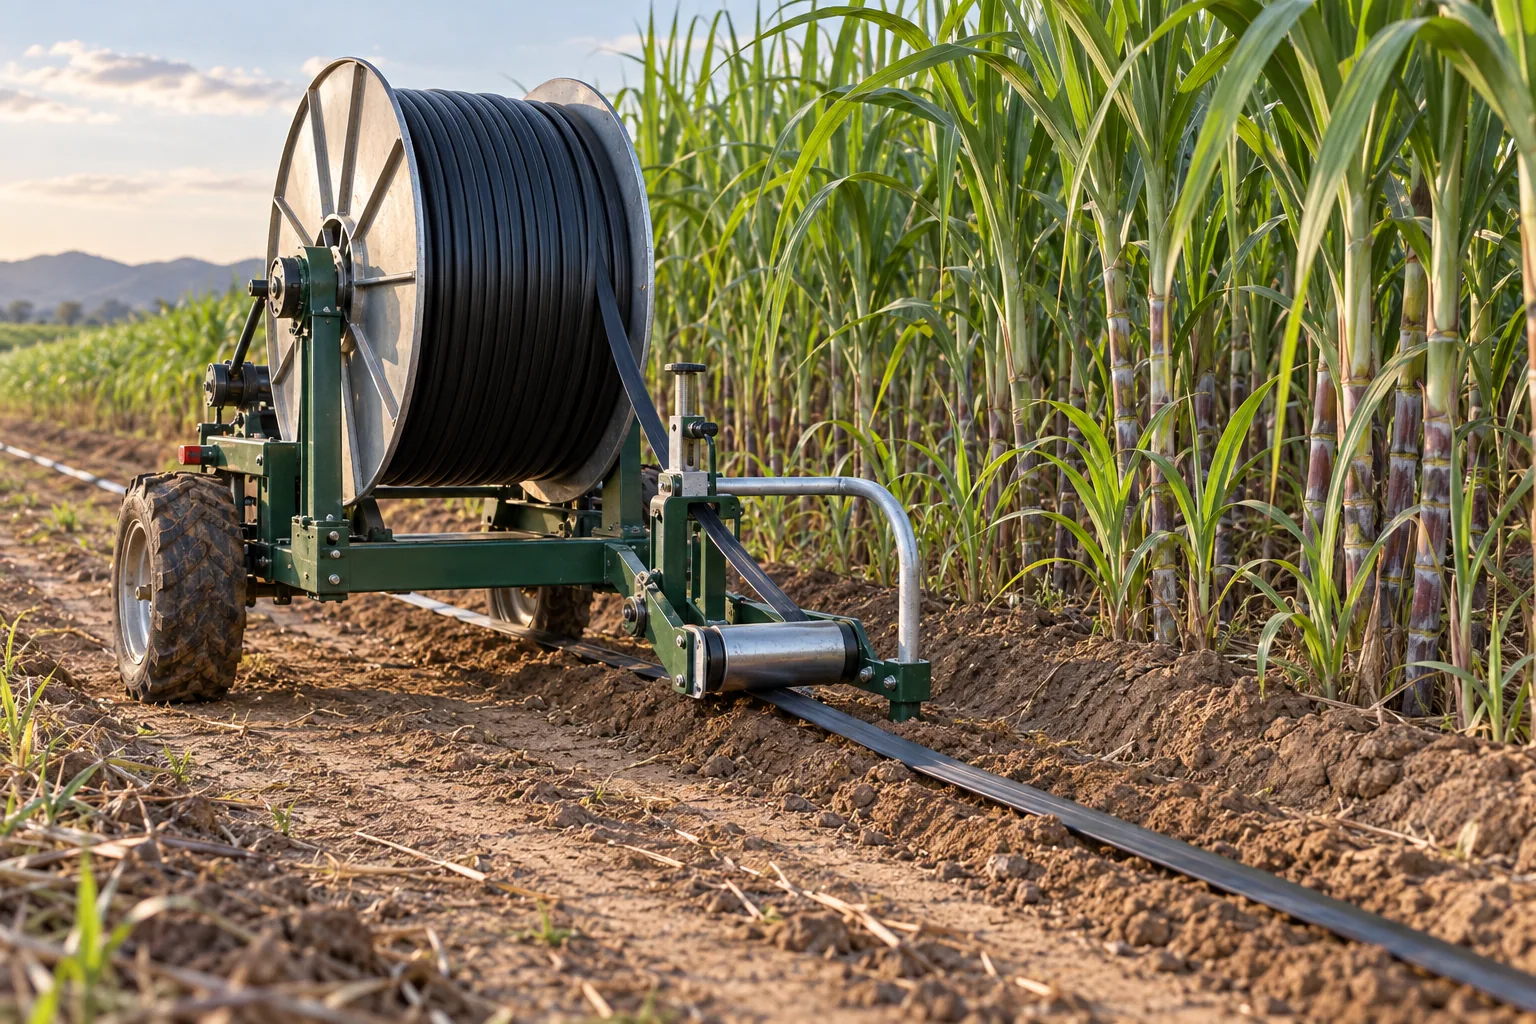
SM-08-04 · 灌溉管线铺设与回收机Irrigation-line laying and retrieval 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Irrigation-line laying and retrieval. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 减少管线布设和回收劳动,保持管线位置明确,便于后续种植、修蔸和收获避让。
工作原理与结构选择 / Operating principle and architecture 卷盘、张力限制、导管器和可选定位记录组合;铺设与回收采用不同控制模式。
设计输入 / Required design inputs 管径材质;最小弯曲半径;埋深或地表走向;残叶和接头分布。
易失效环节 / Failure modes 过拉会形成肉眼不明显的裂纹,带泥回卷会夹伤管壁;回收路线与活蔗蔸冲突时需人工处理。
验证安排 / Validation plan 在不同拉力和地表条件下测试完整回收率,回用前做压力泄漏检查;记录断管、丢失和维修工时。
评价指标 / Evaluation criteria 铺管深度、损坏与回收完整性
下一阶段条件 / Development gate 以可再次使用的管材比例和总成本验收,不单纯比较回收速度。
问题登记(不构成审批) / Issue log (not approval)
SM-08-05 · 分区流量与漏水检测系统Zone-flow monitoring and leak detection 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Zone-flow monitoring and leak detection. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 通过分区流量与压力变化发现漏水、堵塞或阀门异常,提高水肥记录可信度。
工作原理与结构选择 / Operating principle and architecture 主干与支区流量表、压力测点及阀门状态同步,建立正常开区组合的基线。
设计输入 / Required design inputs 实际管网拓扑;并发开区数量;水泵波动;表计最小有效流量。
易失效环节 / Failure modes 主表总量异常不能直接指出漏点,泵压变化和同时开阀会产生相似信号。
验证安排 / Validation plan 用可控放水与局部堵塞模拟故障,测试发现时间和定位范围;检验夜间微漏与大漏场景。
评价指标 / Evaluation criteria 计量误差、异常定位与报警
下一阶段条件 / Development gate 先显示异常区和核查步骤,不在证据不足时自动判定某根管线破裂。
问题登记(不构成审批) / Issue log (not approval)
SM-08-06 · 收前微喷试验记录系统Pre-harvest microsprinkler trial recording 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Pre-harvest microsprinkler trial recording. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 专门验证收前约一个月微喷及磷钾处理,是否使地下芽提前萌动并最终增加下一茬有效茎和产糖。
工作原理与结构选择 / Operating principle and architecture 采用田块编号、供水计量、配肥称量、萌芽取样及收割轮迹记录;地下芽调查使用预留破坏性取样区。
设计输入 / Required design inputs 处理距收割天数;实际水量频次;土壤初始养分水分;品种、茬次和收割方式。
易失效环节 / Failure modes 地下芽未出土仍可能受到切割、蔸体震动和轮压影响;芽数增加也可能被分蘖竞争抵消。不能把未出土写成绝不会受损。
验证安排 / Validation plan 基础设常规不额外淋水、等量清水、等量水加两盐三处理;如需分辨两盐贡献增加单盐处理。随机区组、足够重复,记录收前糖分与收后出苗、有效茎和产糖。
评价指标 / Evaluation criteria 水肥用量、均匀性、土壤承载与芽状态
下一阶段条件 / Development gate 用户配方是待检验假说。保留原始零值与异常,先小区复验,不用假设百分比填充结果表。
问题登记(不构成审批) / Issue log (not approval)
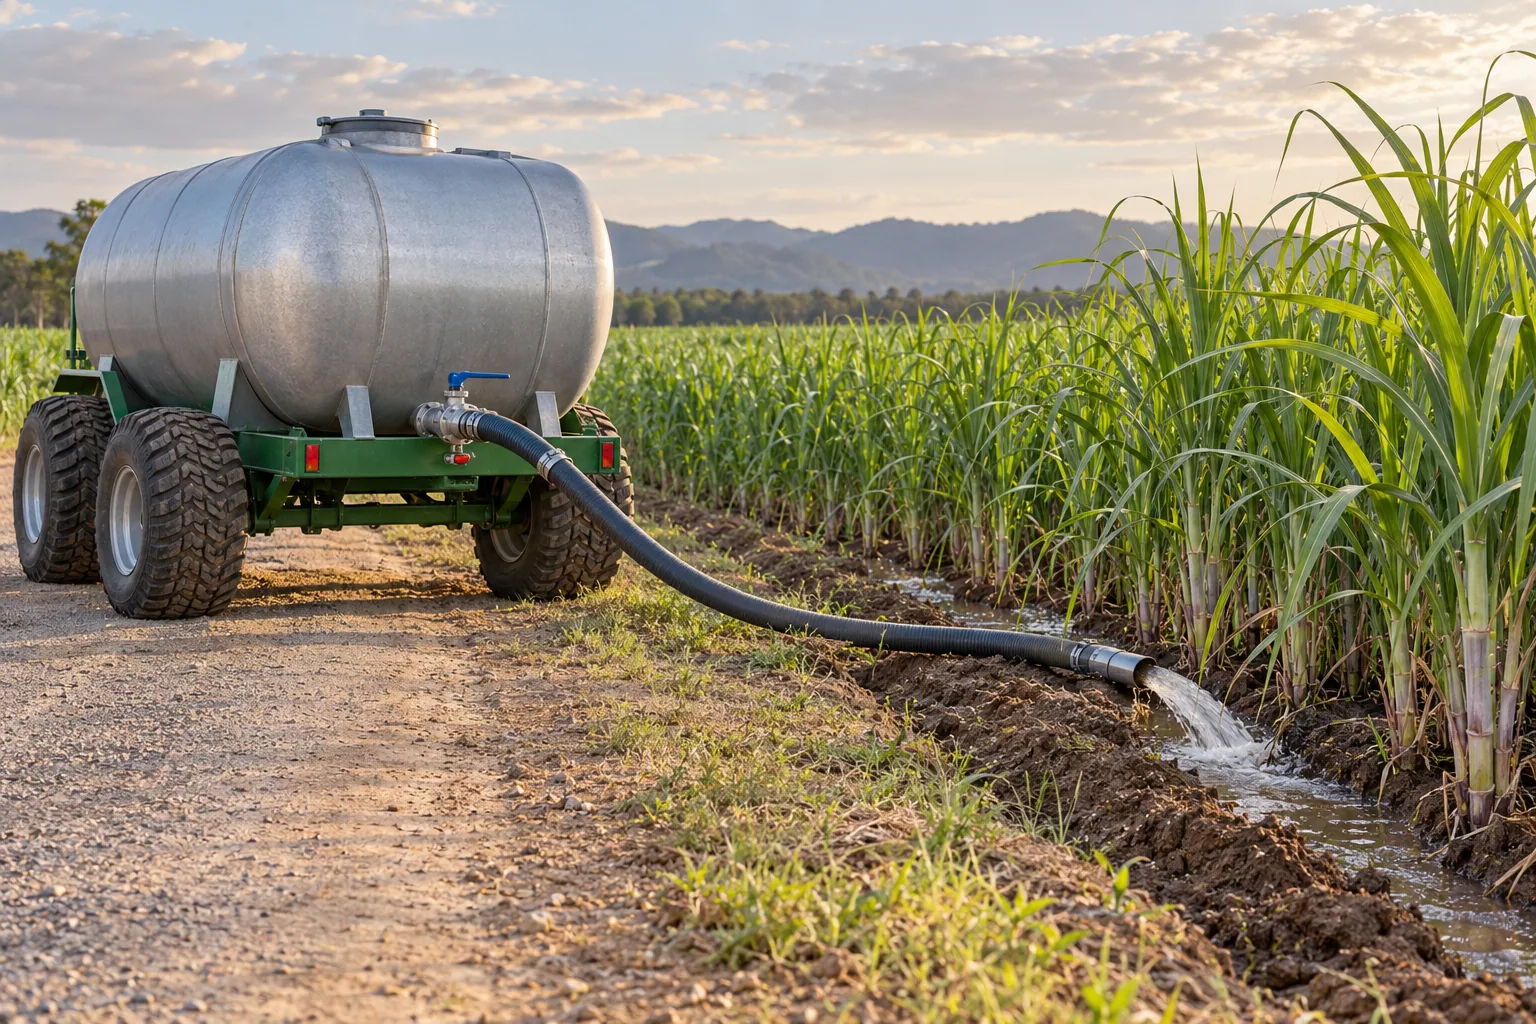
SM-08-07 · 移动式补水与应急灌溉平台Mobile and emergency irrigation 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
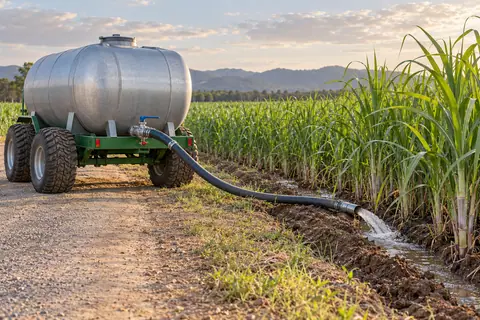
AI生成概念示意 / AI-generated concept illustrationOperating concept: Mobile and emergency irrigation. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在固定灌网覆盖不足或局部缺水时进行定点补水,减少全田设备建设的即时压力。
工作原理与结构选择 / Operating principle and architecture 移动水箱或泵组、计量管路和软管展开系统配套,任务按缺水区域而不是车辆方便到达处安排。
设计输入 / Required design inputs 水源距离;允许轴载;补水需求;道路与田间承载。
易失效环节 / Failure modes 重载水车可能对正需恢复的根区产生压实,低洼处过量补水也会加重缺氧。
验证安排 / Validation plan 称量或计量实际供水,比较补水区与相邻合理对照的根区水分和恢复情况;同时测轮辙和总运输成本。
评价指标 / Evaluation criteria 到田供水能力、根区有效入渗
下一阶段条件 / Development gate 优先从稳定通道供水,必要时用软管延伸,减少满载进田。
问题登记(不构成审批) / Issue log (not approval)
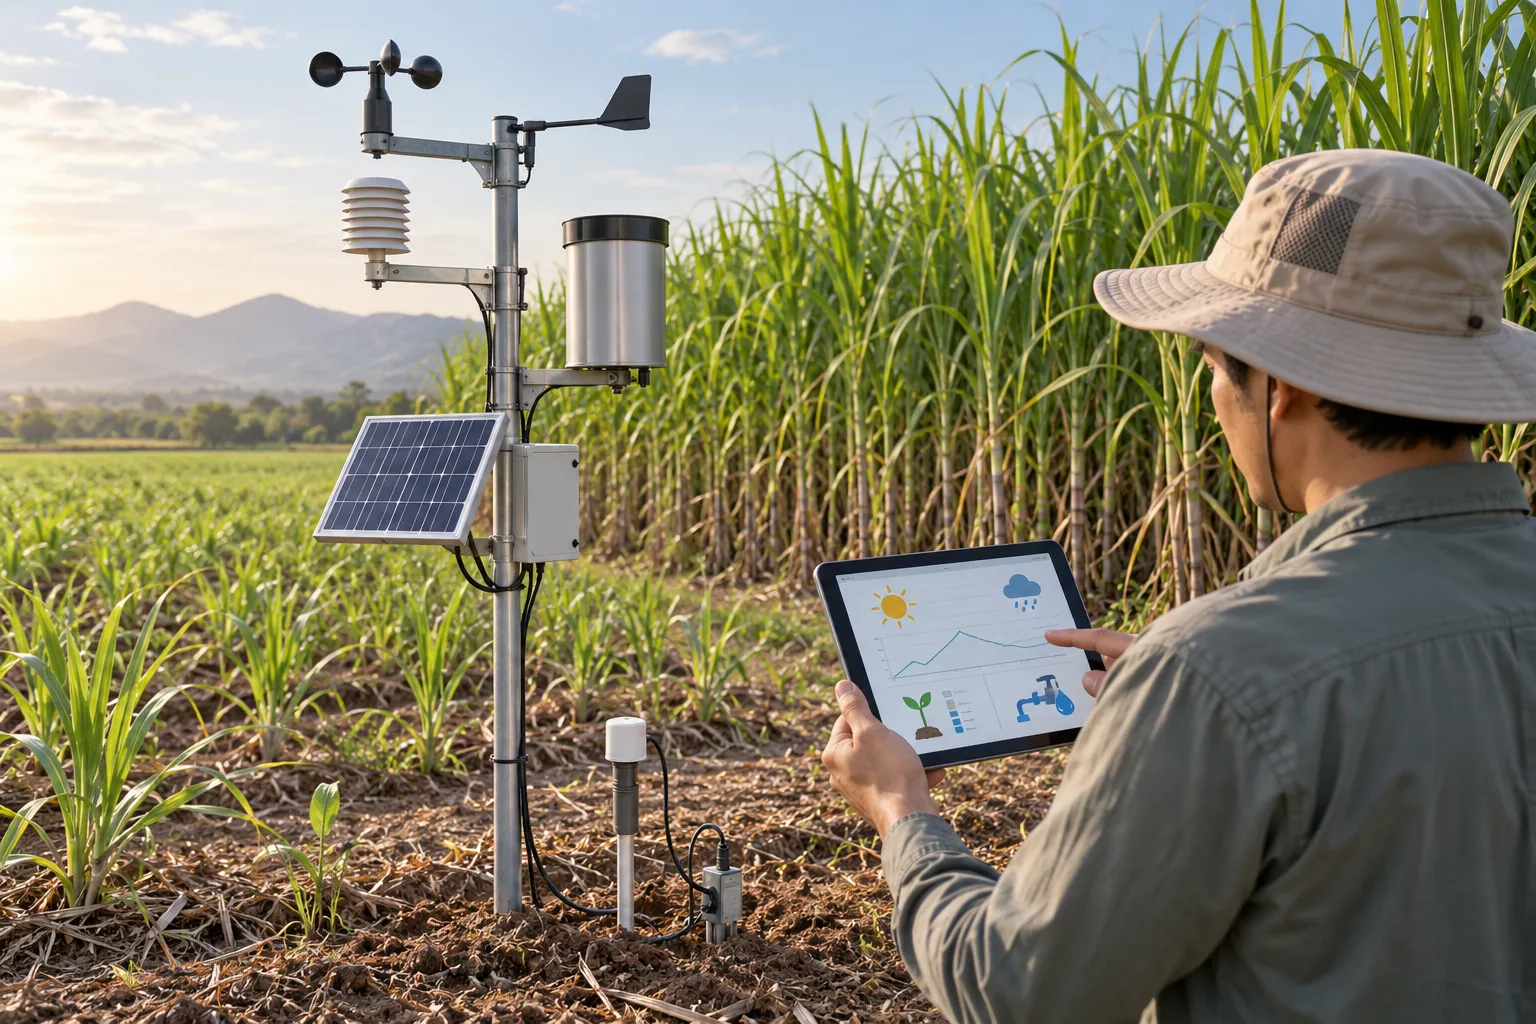
SM-08-08 · 气象预测辅助灌溉决策系统Weather-assisted irrigation scheduling 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Weather-assisted irrigation scheduling. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 将短期天气信息与土壤实测结合,帮助安排灌溉窗口和避免不必要的重复供水。
工作原理与结构选择 / Operating principle and architecture 保存预报发布时间与后续实况,利用简化水量收支形成建议;操作员确认后执行。
设计输入 / Required design inputs 可用降雨预报;根区持水;作物阶段;设备供水能力。
易失效环节 / Failure modes 预报雨量存在误差,直接完全依赖预报可能误过灌溉窗口;需要土壤实测作为校正。
验证安排 / Validation plan 回放不同天气情景,统计预报误差与决策后果;田间比较固定制度和辅助建议,记录供水与产糖。
评价指标 / Evaluation criteria 预测误差、实测反馈及节水产量双验证
下一阶段条件 / Development gate 先提供可解释建议和不确定范围,证明稳定收益后才逐步自动控制。
问题登记(不构成审批) / Issue log (not approval)
09 · 宿根保护与恢复机械 SM-09-01 · 蔗蔸形态与芽位扫描装置Stubble geometry and visible-bud scanning 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Stubble geometry and visible-bud scanning. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 调查收后蔗蔸外形、切口和可见芽位置,为判断是否需要处理提供记录。地下活芽不能全部靠表面扫描识别。
工作原理与结构选择 / Operating principle and architecture 低速多角度成像与深度测量结合,输出可见切面和异常候选;必要时人工轻清表面后复核。
设计输入 / Required design inputs 残叶泥土遮挡;切口倾角;蔸宽;定位与照明。
易失效环节 / Failure modes 表面无芽不等于地下无活芽,光学外观也不能判断全部病原感染;不允许据此自动铲除蔗蔸。
验证安排 / Validation plan 将扫描判定与少量分层挖查比对,记录可见与不可见部分;追踪相同蔗蔸出苗。
评价指标 / Evaluation criteria 地下信息可观测性、挖查校准
下一阶段条件 / Development gate 先完成调查功能,活力与病害判断仍需农艺与检测证据。
问题登记(不构成审批) / Issue log (not approval)
SM-09-02 · 按蔗蔸高度调节的修整装置Height-controlled stubble trimming 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Height-controlled stubble trimming. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 仅在当地证据表明修整有益时,按蔗蔸与地表关系限制修整程度,避免二次伤芽。
工作原理与结构选择 / Operating principle and architecture 测高、机械限深、刀具状态监测和避障抬升组合,记录实际切除高度。
设计输入 / Required design inputs 品种芽位;原收割切口;土壤起伏;已萌芽情况。
易失效环节 / Failure modes 统一刮到某一深度可能切掉健康低位芽,修整工具还可能传播污染;已萌芽田更需谨慎。
验证安排 / Validation plan 设置不修整、当地常规和受控修整对照,记录活芽保留、破蔸、出苗和最终产糖。
评价指标 / Evaluation criteria 切口质量、芽保留、后续出苗
下一阶段条件 / Development gate 先证明处理必要性,再引入自动化。ICAR联合作业设备存在不等于每块田必需修蔸。
问题登记(不构成审批) / Issue log (not approval)
SM-09-03 · 避蔸行间松土机Stool-avoiding inter-row loosening 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Stool-avoiding inter-row loosening. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 对已经确认存在限制根系的压实带开展局部松土,同时避开活蔗蔸与主要根区。
工作原理与结构选择 / Operating principle and architecture 对行导航、可调偏置松土齿、深度监测与遇阻保护配套,作业区由调查处方限定。
设计输入 / Required design inputs 压实层深度;土壤含水;根系位置;牵引与地下管线。
易失效环节 / Failure modes 土壤过湿作业可能抹光沟壁,过近会断根;不能仅凭松土后表面松散判定有效。
验证安排 / Validation plan 与不松土和常规松土对照,匹配含水条件测土壤指标,挖查断根,并追踪出苗和多茬产糖。
评价指标 / Evaluation criteria 根损伤、压实层定位和土壤水分
下一阶段条件 / Development gate 只处理有明确问题与预期收益的区域,优先同时解决后续重复碾压。
问题登记(不构成审批) / Issue log (not approval)
SM-09-04 · 贴根区定位施肥机Root-zone fertilizer placement 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Root-zone fertilizer placement. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把肥料定位到适合吸收且不易伤蔗的位置,减少覆盖物下无法确认的随意撒施。
工作原理与结构选择 / Operating principle and architecture 蔗行定位、侧向偏置、定量排肥和覆土模块配套,允许依据蔸宽调整路径。
设计输入 / Required design inputs 土壤养分;活根分布;覆盖厚度;肥料盐分特性与水分。
易失效环节 / Failure modes 靠根并非贴在芽体上,局部浓度与机械开沟可能同时伤害新根;总量与位置应分开评价。
验证安排 / Validation plan 同肥量比较常规和定位处理,测落肥侧距深度,记录早期根芽损伤和后期产糖。
评价指标 / Evaluation criteria 根侧位置、深度与肥害风险
下一阶段条件 / Development gate 先确认养分需求,再讨论设备执行精度;不能用定位准确为过量施肥背书。
问题登记(不构成审批) / Issue log (not approval)
SM-09-05 · 缺蔸定位与补苗作业平台Missing-stool mapping and gap filling 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Missing-stool mapping and gap filling. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 对确认死亡或长期缺蔸的位置安排补植,考虑新旧植株竞争与剩余宿根年限。
工作原理与结构选择 / Operating principle and architecture 多次调查确认、点位标记、局部开穴、补苗和补水记录串联;新苗批次独立可追溯。
设计输入 / Required design inputs 缺口连续长度;邻蔸活力;病害历史;计划继续留宿根年限。
易失效环节 / Failure modes 病害主导的缺蔸若只补苗可能重复失败;开穴和机械进地还会伤邻蔸。
验证安排 / Validation plan 设置不补、人工补和机械补对照,分缺口尺度比较成活、新增有效茎及后续收益。
评价指标 / Evaluation criteria 病区排除、补苗成活和收益
下一阶段条件 / Development gate 先诊断缺蔸原因,若全田衰退严重应比较翻种而非不断补洞。
问题登记(不构成审批) / Issue log (not approval)
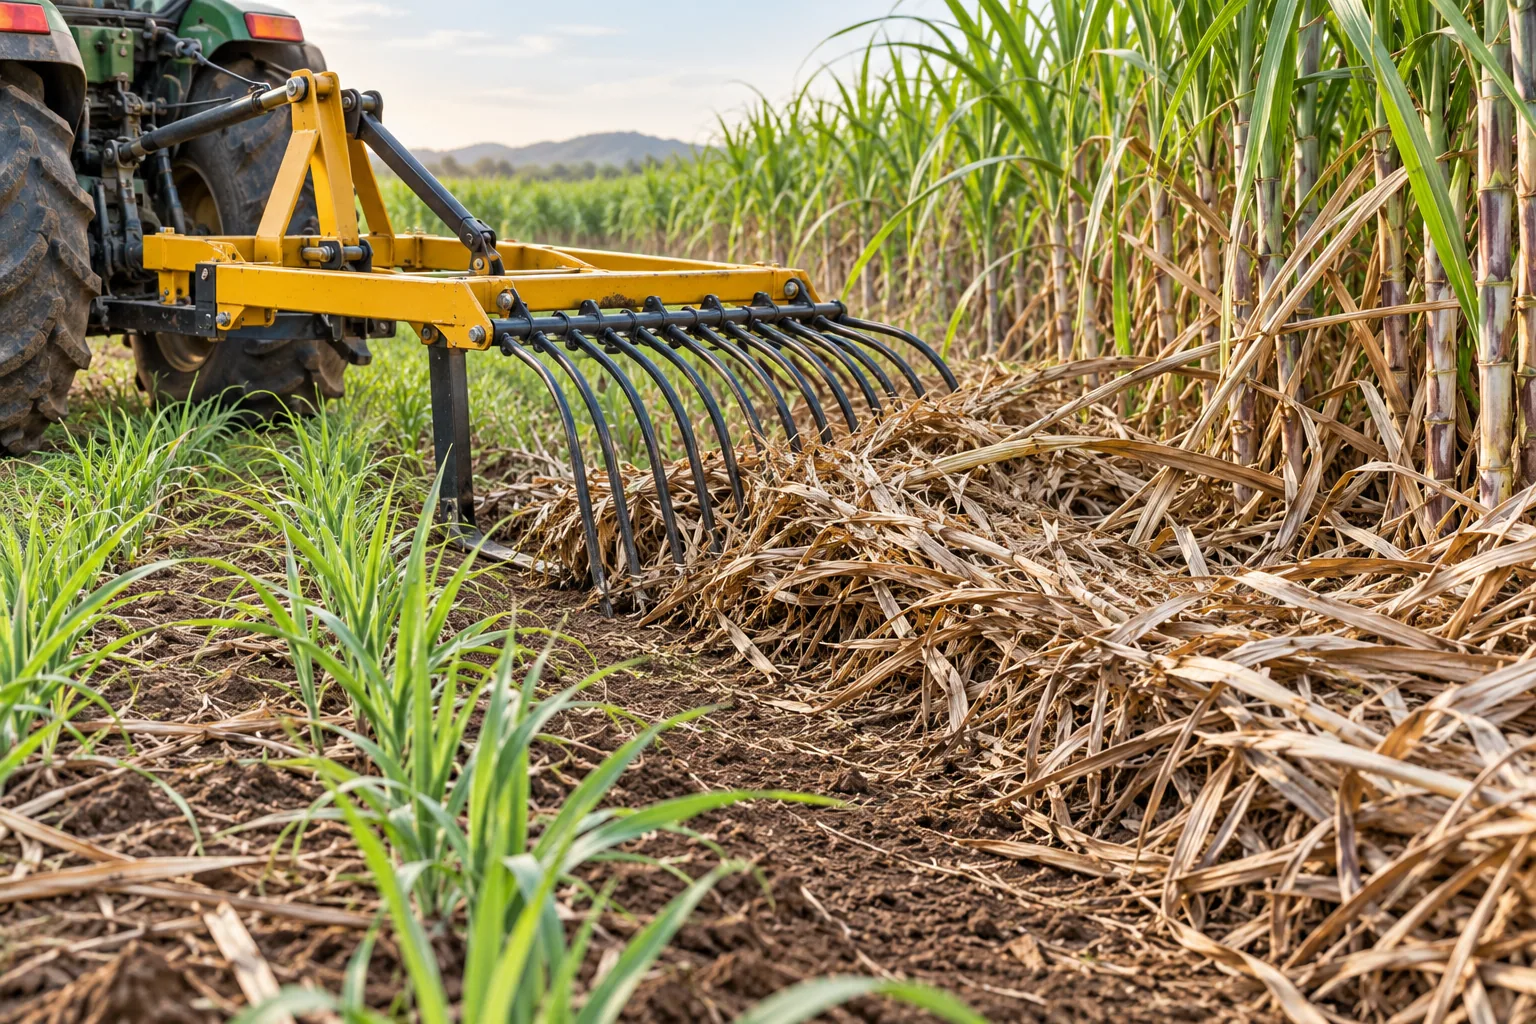
SM-09-06 · 蔗叶覆盖量调节与移行机Cane-trash redistribution and cover adjustment 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Cane-trash redistribution and cover adjustment. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 调整局部过厚或不均匀的蔗叶覆盖,为出苗、保墒和后续机械作业寻找平衡。
工作原理与结构选择 / Operating principle and architecture 低扰动拨叶、条带导流或有限切碎模块组合,记录移动位置与覆盖量。
设计输入 / Required design inputs 气温雨量;土壤水分;残叶干物量;病虫和杂草背景。
易失效环节 / Failure modes 去除覆盖可能增加失水,堆到行间可能阻碍排水;不能把完全清净视为统一目标。
验证安排 / Validation plan 设置原覆盖、移行和不同保留量处理,测芽区温湿、出苗和杂草,再看产糖与机械通过。
评价指标 / Evaluation criteria 保留覆盖量、出苗和轮迹
下一阶段条件 / Development gate 依季节土壤选择覆盖目标,优先校正分布而非全量清除。
问题登记(不构成审批) / Issue log (not approval)
SM-09-07 · 受控交通定位与压行报警Controlled traffic and row-encroachment alerts 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Controlled traffic and row-encroachment alerts. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 让种植、管理、收获和转运重复使用匹配通道,减少对蔗蔸与根区的直接碾压。
工作原理与结构选择 / Operating principle and architecture 行中心图、轮距配置、定位质量和车辆姿态共同计算轮迹包络;压行风险提示可与限速联动。
设计输入 / Required design inputs 各车轮距轮宽;地块边界;定位误差;拖挂侧偏。
易失效环节 / Failure modes 自动转向不等于拖车不压行,横坡和铰接角会使后车偏移;湿土交通带也可能向根区传递应力。
验证安排 / Validation plan 现场测轮迹并叠加蔗行,比较常规与受控交通的压行比例、土壤状况和跨茬产糖。
评价指标 / Evaluation criteria 真实轮迹、行距轮距一致性
下一阶段条件 / Development gate 先统一农艺行距与机具配套,再投入定位系统;具体增益需本地对照。
问题登记(不构成审批) / Issue log (not approval)
SM-09-08 · 宿根保留或更新辅助决策系统Ratoon retention and replanting decisions 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Ratoon retention and replanting decisions. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 综合活蔸、有效茎、病害、收益与更新费用,比较继续宿根和翻种方案。
工作原理与结构选择 / Operating principle and architecture 地块历年数据、抽样调查、价格成本情景和不确定性共同形成可解释比较。
设计输入 / Required design inputs 当前产糖;缺蔸病害;预计下茬收益;更新成本和资金时间。
易失效环节 / Failure modes 只按茬龄决定可能提前淘汰高收益地块,也可能保留严重病田;短期蔗价变化不能掩盖持续衰退。
验证安排 / Validation plan 用历史年度回放检验决策偏差,保留实际结果与当时预测的对照,不能用事后信息改写原判断。
评价指标 / Evaluation criteria 多茬产糖、净收益与不确定性
下一阶段条件 / Development gate 输出不同假设下的盈亏界限,由经营者结合种源、市场和生产窗口决定。
问题登记(不构成审批) / Issue log (not approval)
10 · 智能收获装备 SM-10-01 · 小型整秆自动仿形收获系统Compact whole-stalk contour-following harvesting 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Compact whole-stalk contour-following harvesting. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在小地块实现根部切割、稳定输送和整秆收集,延续既有整秆设计路线。
工作原理与结构选择 / Operating principle and architecture 先以用户真实SW装配为基准核查扶蔗、切割与输送关系,再增加切深反馈和堵塞检测。
设计输入 / Required design inputs 原设计尺寸及传动;蔗高蔗径;倒伏方向;地头卸蔗方式。
易失效环节 / Failure modes 未经原图校核的新外形不能当作已有机器改进。长秆输送偏摆与集蔗堵塞可能提高破蔸和折断。
验证安排 / Validation plan 先空载干涉和传动检查,再用标定蔗料测喂入与输送,最后比较田间漏收、破蔸与整秆质量。
评价指标 / Evaluation criteria 切深、破蔸、输送与整秆损伤
下一阶段条件 / Development gate 本稿只完成升级思路与验证要求;没有原始装配、载荷和材料数据,不发布制造级图纸。
问题登记(不构成审批) / Issue log (not approval)
SM-10-02 · 小型切段自动仿形收获系统Compact billet contour-following harvesting 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Compact billet contour-following harvesting. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在较小平台上联接扶蔗、根切、喂入、切段与清选,适应受限地块的运输组织。
工作原理与结构选择 / Operating principle and architecture 将喂入量、切段节拍和排出能力匹配,仿形切割单元与主输送隔离控制,堵塞信号联动进料。
设计输入 / Required design inputs 目标通量;切段长度;刀具布局;原SW接口及可用功率。
易失效环节 / Failure modes 缩小清选通道可能提高含杂,强行提高转速会增加切碎和损失。不能按大型机外形比例直接缩制。
验证安排 / Validation plan 以同批蔗料分级加料,测功率峰值、堵塞和切段分布,再进田统计留蔗与蔸损。
评价指标 / Evaluation criteria 喂入、切段一致性、含杂和损失
下一阶段条件 / Development gate 先稳定低通量物料流,再增加速度;系统能力由最弱环节确定。
问题登记(不构成审批) / Issue log (not approval)
SM-10-03 · 高通量切段联合收获机High-throughput billet cane harvesting 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: High-throughput billet cane harvesting. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 面向大面积连片蔗区提高连续收获能力,需要转运、道路与糖厂接收同步配套。
工作原理与结构选择 / Operating principle and architecture 商业联合机通常集成扶蔗、根切、喂入切段、清选和升运,自动辅助功能按实际配置单列。
设计输入 / Required design inputs 实际产量和倒伏;行距;运输周转;土壤承载与维护保障。
易失效环节 / Failure modes 大通量可能以提高损失或压实为代价,驾驶辅助不等于全流程无人;具体版本不能由系列名称推断。
验证安排 / Validation plan 记录净收蔗量、地面残留、含杂、破蔸和等待时间,用完整班次资料比较。
评价指标 / Evaluation criteria 地块适应、行距与产量级别
下一阶段条件 / Development gate Case IH系列为已核对实例;购置决策需当地服务、地块与运输条件实测,不在本稿作品牌排名。
问题登记(不构成审批) / Issue log (not approval)
SM-10-04 · 倒伏甘蔗扶蔗与喂入机构Lodged-cane lifting and feeding 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Lodged-cane lifting and feeding. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 将倒伏蔗引入切割与输送系统,减少漏收和缠绕,重点是扶起路径与切割点的协调。
工作原理与结构选择 / Operating principle and architecture 螺旋扶蔗、导向分禾与进料节拍可分别调整;遇强缠绕应允许停机解除。
设计输入 / Required design inputs 倒伏角度方向;蔗叶纠缠;行间宽度;地面石块与不平。
易失效环节 / Failure modes 扶蔗过早拉扯可能拔蔸,过晚则被轮迹压过;外观整齐的试验料不能代表实际交叉倒伏。
验证安排 / Validation plan 按顺倒、逆倒与交叉倒伏分组,记录扶起成功、拔蔸、折断和漏收,并匹配实际地速。
评价指标 / Evaluation criteria 倒伏方向、漏收与堵塞
下一阶段条件 / Development gate 优先改善几何路径,再提高驱动强度;通用高转速设定不可替代试验。
问题登记(不构成审批) / Issue log (not approval)
SM-10-05 · 自动切深与地形跟随控制Automatic base-cutter depth control 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Automatic base-cutter depth control. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 控制根切刀相对地表和蔗蔸的位置,降低入土过深、留茬过高及地形冲击。
工作原理与结构选择 / Operating principle and architecture 地形探测、刀盘位置、液压响应和机械限位组成仿形系统;测量提前量随速度变化校核。
设计输入 / Required design inputs 地表残叶;起伏波长;液压延迟;刀具磨损与允许行程。
易失效环节 / Failure modes 传感器可能把残叶当成地面,控制滞后造成突然扎土;导航精度不能替代切深测量。
验证安排 / Validation plan 标准地形台架检查动态响应,再田间挖查真实切口和破蔸,比较固定切深与仿形控制。
评价指标 / Evaluation criteria 动态响应、地表干扰和芽损伤
下一阶段条件 / Development gate 以蔸体质量和后续萌发验收,不能单凭平均留茬高度判定改善。
问题登记(不构成审批) / Issue log (not approval)
SM-10-06 · 清选风量与损失反馈控制Cleaning-airflow and cane-loss feedback 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Cleaning-airflow and cane-loss feedback. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在含杂与蔗料损失之间寻找合适清选工况,适应叶量、含水和喂入变化。
工作原理与结构选择 / Operating principle and architecture 风机转速、喂入量和可验证的损失信号形成反馈,先辅助提示后闭环调节。
设计输入 / Required design inputs 叶蔗比例;物料含水;风道结构;传感器对杂质的识别。
易失效环节 / Failure modes 提高风量可能把有效蔗料一同排出;只看车内干净会忽略地面损失。传感器必须定期人工标定。
验证安排 / Validation plan 分工况收集排出物并分离称量,核对在线读数,记录车内含杂和蔗料破碎。
评价指标 / Evaluation criteria 蔗料损失、含杂、实时可测性
下一阶段条件 / Development gate 评价单位交付净蔗和可回收糖,不能只优化清洁度。
问题登记(不构成审批) / Issue log (not approval)
SM-10-07 · 收获产量与质量在线测量On-harvester yield and quality measurement 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: On-harvester yield and quality measurement. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在收获过程中估计地块内蔗量与质量变化,支持作业复盘和农艺分区。
工作原理与结构选择 / Operating principle and architecture 质量流或体积流测量与含水、速度和定位时间同步,按运输批次同地磅校准。
设计输入 / Required design inputs 传感器安装;物料密度变化;运输混批;蔗流从刀口到测点的时间延迟。
易失效环节 / Failure modes 体积不等于质量,地磅总重也不自动提供每个位置的真值;停机和转弯区须特殊处理。
验证安排 / Validation plan 用独立称重批次验证误差,跨品种和叶量校准;产量地图边界检查位置滞后。
评价指标 / Evaluation criteria 称重真值、湿度和含杂校准
下一阶段条件 / Development gate 先用于相对差异调查,达到稳定校准后再支持结算或精细处方。
问题登记(不构成审批) / Issue log (not approval)
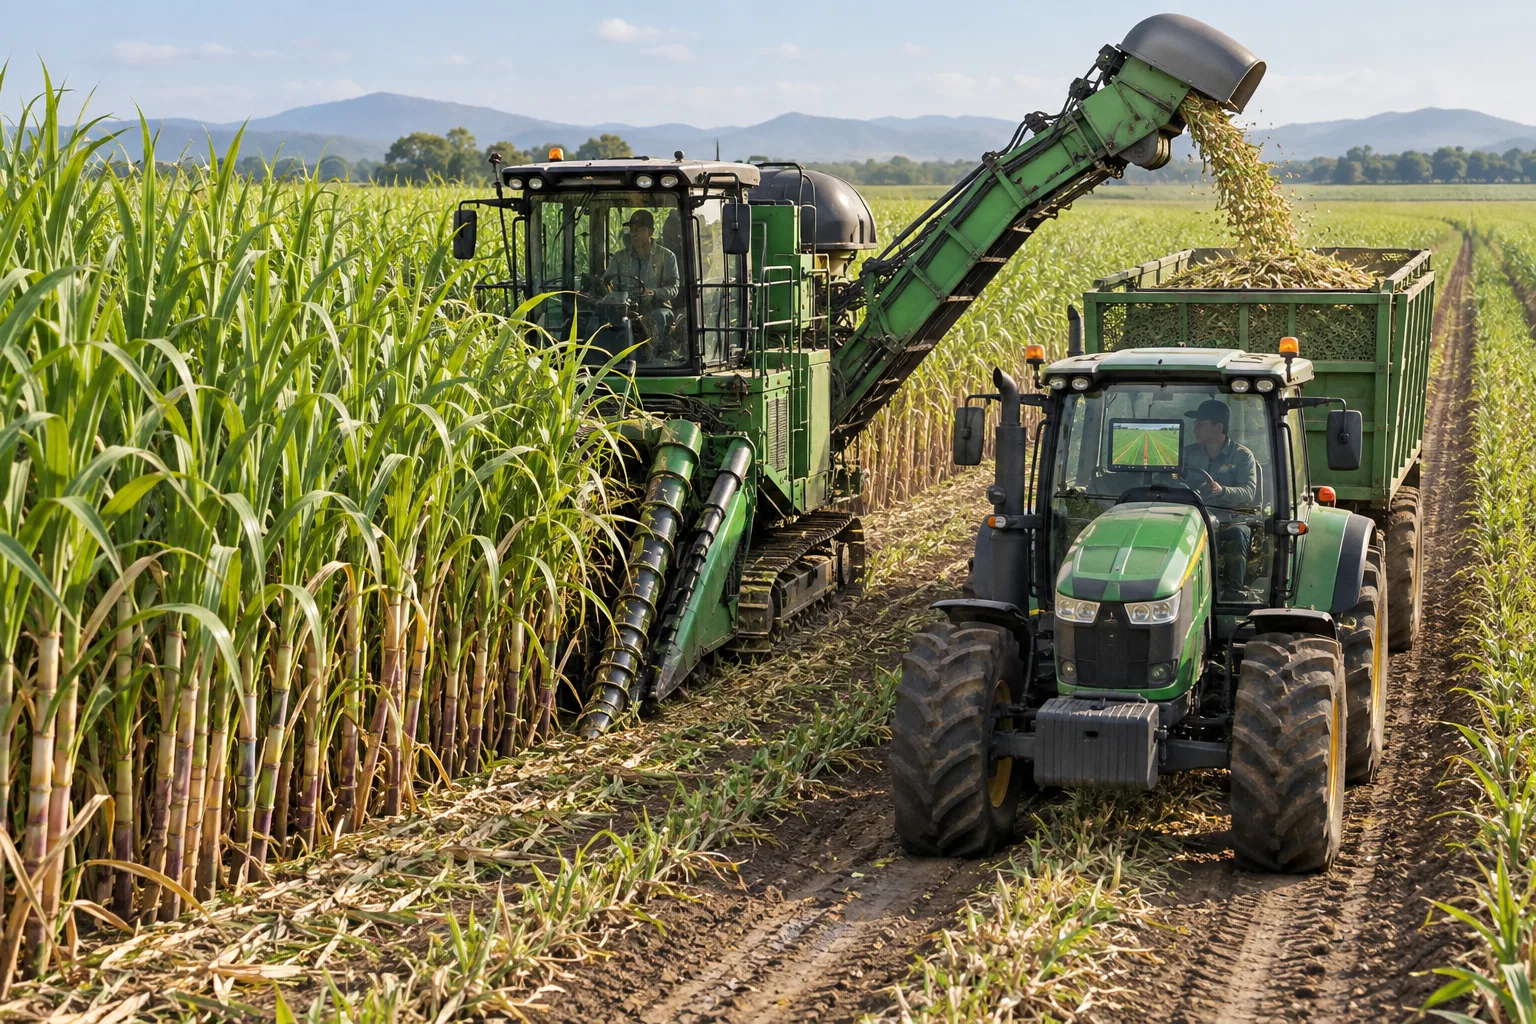
SM-10-08 · 收割机与转运车协同作业Harvester and infield transporter coordination 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Harvester and infield transporter coordination. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 协调收割机与转运车的相对位置和速度,减少等车、洒落及不必要交通。
工作原理与结构选择 / Operating principle and architecture 共享有限的任务状态、相对距离和满载信号,保留两车独立停车能力;初版有人监督。
设计输入 / Required design inputs 卸料口包络;车厢尺寸;制动差异;通信延迟和转弯。
易失效环节 / Failure modes 两车导航各自准确仍可能对位错误,断联后动作不一致会造成碰撞或洒蔗。
验证安排 / Validation plan 先空载低速并行,再假负载转运,最后田间实测对位、洒落、接管和等待时间。
评价指标 / Evaluation criteria 卸料对位、协同通信与停车策略
下一阶段条件 / Development gate 作为系统调度问题验收,不只评价其中一辆车自动转向。
问题登记(不构成审批) / Issue log (not approval)
11 · 运输与蔗叶资源装备 SM-11-01 · 低接地压力田间转运车Low-ground-pressure infield transport 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Low-ground-pressure infield transport. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在满足载运需求的同时减少深轮辙和直接压蔸,把单车载荷与土壤条件共同考虑。
工作原理与结构选择 / Operating principle and architecture 合理轮胎或履带、载荷测量、均衡轴载和固定交通路线配套,装载高度受稳定性约束。
设计输入 / Required design inputs 满载总质量;实际接地面积;轮胎压力;土壤含水承载。
易失效环节 / Failure modes 平均接地压力低不能证明深层压实小,轴载、通过次数和湿土状态都需要记录。
验证安排 / Validation plan 比较不同载荷或轮胎方案的轮辙、作物带土壤变化和吨公里成本;保持土壤条件尽量可比。
评价指标 / Evaluation criteria 满载轴荷、轮迹与沉陷
下一阶段条件 / Development gate 优先减少不必要的进地和重复路线,再选择轮胎底盘配置。
问题登记(不构成审批) / Issue log (not approval)
SM-11-02 · 自动跟随或遥控转运平台Remote-control and supervised follow-me transport 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Remote-control and supervised follow-me transport. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在限定路线执行运输跟随或遥控,减少重复驾驶劳动,服务蔗料、种苗等不同载荷。
工作原理与结构选择 / Operating principle and architecture 相对定位、独立障碍检测、车载急停和载荷状态结合;跟随目标丢失时进入安全停车。
设计输入 / Required design inputs 牵引或自走形式;最大制动距离;坡地;跟随目标识别。
易失效环节 / Failure modes 跟随车不能依赖前车替它发现全部障碍,满载制动显著不同于空载;人员插入车间必须可检测。
验证安排 / Validation plan 先封闭场地空载与假负载,测试目标丢失、急停和坡道驻车,再进入固定田间通道。
评价指标 / Evaluation criteria 跟随距离、载荷与失联停车
下一阶段条件 / Development gate 按每次任务人工介入、运输损失和全流程工时评价,不以演示中能跟走作为完成。
问题登记(不构成审批) / Issue log (not approval)
SM-11-03 · 整秆集蔗与卸蔗机构Whole-stalk collection and unloading 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Whole-stalk collection and unloading. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 整理整秆、控制集蔗包形并可靠卸料,减少反复抓取和蔗秆散落。
工作原理与结构选择 / Operating principle and architecture 柔性承托、可调挡板、载荷检测和受控翻卸或推卸机构组合;与收获输送节拍匹配。
设计输入 / Required design inputs 蔗秆长度;弯曲和叶量;捆集方式;卸料接收高度。
易失效环节 / Failure modes 偏载可能引起侧倾,挡板夹蔗和卸料突然滑落会损坏机构;应限制过长或交叉缠绕料进入。
验证安排 / Validation plan 使用不同长度分布的蔗料测试装满、急停、卸空及残留,检查受力和人员可达区域。
评价指标 / Evaluation criteria 重心、卸料平稳与运输宽度
下一阶段条件 / Development gate 以完整卸料和总搬运次数评价,结构尺寸由真实机架接口确定。
问题登记(不构成审批) / Issue log (not approval)
SM-11-04 · 甘蔗装载抓取与称重设备Sugarcane loading, grabbing and weighing 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Sugarcane loading, grabbing and weighing. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把装载动作与批次称重结合,减少估重误差并支持运输追踪。
工作原理与结构选择 / Operating principle and architecture 抓具、限载、称重传感器和批次记录整合,重量在规定静稳状态下读取。
设计输入 / Required design inputs 抓具开口;液压能力;动载冲击;称量姿态与校准砝码。
易失效环节 / Failure modes 液压压力受摩擦温度影响,动态读数不宜直接当贸易结算重量;抓取泥土会增加虚假蔗量。
验证安排 / Validation plan 用可追溯参考重量标定不同姿态与载荷,比较装车总量和地磅;记录含杂及抓取损失。
评价指标 / Evaluation criteria 夹持损伤、载荷误差和作业半径
下一阶段条件 / Development gate 先作为装载辅助和防超载信息,涉及结算另满足适用计量要求。
问题登记(不构成审批) / Issue log (not approval)
SM-11-05 · 蔗叶条带归集机Cane-trash windrowing 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Cane-trash windrowing. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 将散落蔗叶整理成可收集条带或从蔗行移开,为后续打捆与管理创造条件。
工作原理与结构选择 / Operating principle and architecture 低位弹齿或拨料盘、仿形支承与宽度调节组合,控制与土壤接触。
设计输入 / Required design inputs 残叶厚度含水;地表石块;保留覆盖目标;条带与交通路线。
易失效环节 / Failure modes 过低会带入土石,过强拨动可能损伤新芽。全部归集离田会改变覆盖条件,需先确定农艺目标。
验证安排 / Validation plan 量测条带连续性、回收率和夹土,记录伤芽;与原地覆盖比较土壤水分及后续作业。
评价指标 / Evaluation criteria 土壤带入量与保留覆盖
下一阶段条件 / Development gate 按洁净可利用叶料和土壤保护共同验收,不追求全田扫净。
问题登记(不构成审批) / Issue log (not approval)
SM-11-06 · 蔗叶打捆与田间转运机Cane-trash baling and transport 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Cane-trash baling and transport. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 将适宜含水的蔗叶压缩便于运输,连接生物质利用端,同时保留需要的地表覆盖。
工作原理与结构选择 / Operating principle and architecture 捡拾、喂入、压捆、捆绑与田间集运配套,捆重和水分记录关联到批次。
设计输入 / Required design inputs 含水;杂质;目标捆密度;收购要求与存放条件。
易失效环节 / Failure modes 湿料存放可能发热变质,泥沙提高磨损并降低利用价值;宣传的打捆速度不能代替完整物流成本。
验证安排 / Validation plan 比较不同含水与捡拾高度的捆质量,记录损失、能耗、存放温升和下游验收。
评价指标 / Evaluation criteria 含水率、杂质、能耗与土壤保护
下一阶段条件 / Development gate 先确认稳定利用渠道与覆盖保留量,再比较打捆机投入。
问题登记(不构成审批) / Issue log (not approval)
SM-11-07 · 蔗叶粉碎和均匀抛撒机Cane-trash shredding and uniform spreading 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
整机类型 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Cane-trash shredding and uniform spreading. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把蔗叶切碎并均匀分布,减少局部堆积,为覆盖管理或后续耕作提供条件。
工作原理与结构选择 / Operating principle and architecture 粉碎转子、仿形支承、防护和分布导流组件配套,控制不必要入土。
设计输入 / Required design inputs 残叶含水;目标长度分布;地表杂物;可用动力。
易失效环节 / Failure modes 过度粉碎增加能耗且未必改善农艺效果,转子触土会磨损并伤蔸;厚叶层可能堵塞。
验证安排 / Validation plan 称量分段长度与横向覆盖,记录能耗、堵塞及伤蔸;跟踪土壤温湿和出苗,而非只看碎得细。
评价指标 / Evaluation criteria 碎度、分布与堵塞
下一阶段条件 / Development gate 按目标覆盖和后续通行需求选择处理强度,维护刀具状态。
问题登记(不构成审批) / Issue log (not approval)
SM-11-08 · 蔗种与蔗苗专用配送平台Seed-cane and seedling delivery 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Seed-cane and seedling delivery. Configuration and field performance require validation. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在运输过程中保护蔗芽、根团和批次身份,服务种植机与苗场之间的连续供料。
工作原理与结构选择 / Operating principle and architecture 可清洁承托、遮护、固定与分批装载结合,路线安排考虑等待时间和卸料方式。
设计输入 / Required design inputs 苗盘尺寸;蔗段鲜度;温湿暴露;单批数量与卸料节拍。
易失效环节 / Failure modes 压得紧可提高车载量却可能伤芽、闷热或散团,运输车与原料批次混用还可能造成身份混乱。
验证安排 / Validation plan 记录装运前后芽损伤或根团完整,设置短长距离样本追踪出苗;把等待和二次搬运计入。
评价指标 / Evaluation criteria 芽苗损伤、通风和批次追溯
下一阶段条件 / Development gate 用每车交付的合格活材料数量验收,与种植端节拍匹配。
问题登记(不构成审批) / Issue log (not approval)
12 · 通用无人底盘与未来系统 SM-12-01 · 可换装多任务电驱底盘Modular electric agricultural chassis 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Modular electric agricultural chassis. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 为调查、喷施或轻载作业提供可换装底盘,减少重复购置,但各模块必须分别满足载荷与稳定性边界。
工作原理与结构选择 / Operating principle and architecture 定义机械定位锁止、电源、通信、急停和模块识别接口;接错或未锁紧时禁止动作。
设计输入 / Required design inputs 轮距地隙;电池容量;各模块质量重心;峰值功率和冷却。
易失效环节 / Failure modes 底盘能走不代表装上液箱或高位剥叶头仍稳定;接口混用和模块识别错误会造成超载。
验证安排 / Validation plan 每种模块分别做满载制动、热平衡、倾覆边界评估和故障试验,保留配置唯一编号。
评价指标 / Evaluation criteria 模块接口、载荷、续航和维护
下一阶段条件 / Development gate 先支持两种需求接近的模块,验证共用价值后再扩展。
问题登记(不构成审批) / Issue log (not approval)
SM-12-02 · 混合动力田间作业平台Hybrid-power field platform 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Hybrid-power field platform. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 在续航和持续动力需求较高的作业中比较发动机发电与电驱方案,研究能耗及维护折中。
工作原理与结构选择 / Operating principle and architecture 动力源、发电储能、直流母线和行走作业负载分级管理,记录各环节能量。
设计输入 / Required design inputs 任务功率谱;补能条件;发动机效率;电池允许倍率和冷却。
易失效环节 / Failure modes 额定功率相加不等于持续可用功率,峰值叠加可能造成母线跌压与停机;排热与泥尘需验证。
验证安排 / Validation plan 用真实任务负荷回放测试油耗、电耗及热平衡,与纯机械或纯电方案按同工作量比较。
评价指标 / Evaluation criteria 实测作业循环、热管理与维护成本
下一阶段条件 / Development gate 先测功率谱再选系统容量,避免以混合动力名称直接声称节能。
问题登记(不构成审批) / Issue log (not approval)
SM-12-03 · 田间自主补能与维护站Field charging and maintenance station 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Field charging and maintenance station. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把补能、检查和易损件更换集中到有组织的服务点,降低田间等待与停机时间。
工作原理与结构选择 / Operating principle and architecture 停靠定位、状态检查、接口互锁和工单记录结合;自动功能先从识别与提示开始。
设计输入 / Required design inputs 机型接口;电力燃料供应;泥水清洁;高温电池和维修空间。
易失效环节 / Failure modes 自动接头可能带泥接触不良,远程诊断不能发现所有机械松脱;复杂维修仍需人员。
验证安排 / Validation plan 以无危险模拟负载测试插接和拒接,再验证真实补能温升与中断处理,记录实际节省时间。
评价指标 / Evaluation criteria 充补兼容性、排队和故障恢复
下一阶段条件 / Development gate 先完成有人服务站流程,自动换电与无人维护作为独立研发任务。
问题登记(不构成审批) / Issue log (not approval)
SM-12-04 · 空地协同巡检与作业系统Coordinated aerial and ground scouting 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Coordinated aerial and ground scouting. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 把空中快速调查与地面近距离核查、作业相结合,提高异常定位与处理效率。
工作原理与结构选择 / Operating principle and architecture 统一地块坐标、疑点编号和任务状态,空中发现后分配地面验证,处理结果回写地图。
设计输入 / Required design inputs 地图时效;定位误差;地面可达性;作业优先级规则。
易失效环节 / Failure modes 空中疑点可能是假异常,直接派机器施药会扩大误判;地面到达时作物状态也可能变化。
验证安排 / Validation plan 比较单独人工巡田与空地协同的发现时间、确认率和总成本,统计未能确认和重复任务。
评价指标 / Evaluation criteria 地理配准、任务分配和复查
下一阶段条件 / Development gate 闭环必须包括地面确认与复查,不能只把两张地图叠加就称协同。
问题登记(不构成审批) / Issue log (not approval)
SM-12-05 · 多机协作与任务调度系统Multi-machine task scheduling 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Multi-machine task scheduling. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 协调种植、补给、喷施或运输机器的任务顺序,减少等待、重复进入和路线冲突。
工作原理与结构选择 / Operating principle and architecture 任务队列、资源状态、区域占用与人工调度接口组合,各机器保留本地停车能力。
设计输入 / Required design inputs 任务时长波动;充电补料;转弯道路;通信失效和人员接管。
易失效环节 / Failure modes 全局计划可能因一车堵塞失效,调度系统应能撤销并重新分配;不能牺牲本地保护来追求总效率。
验证安排 / Validation plan 先在离线日志上回放,再用两机有限区域测试等待、重计划和断网恢复;记录基线人工调度。
评价指标 / Evaluation criteria 通道冲突、通信失效和作业效率
下一阶段条件 / Development gate 先解决实际瓶颈,机器数量增加前验证通信与道路容量。
问题登记(不构成审批) / Issue log (not approval)
SM-12-06 · 甘蔗农场数字孪生与作业仿真Sugarcane-farm digital twin and simulation 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
研发概念 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Sugarcane-farm digital twin and simulation. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 建立能与现场数据核对的农场及作业模型,用于比较路线、补给和设备配置。
工作原理与结构选择 / Operating principle and architecture 地块、通道、任务、机器能力与天气窗口构成模型,参数带来源与版本,输出敏感性结果。
设计输入 / Required design inputs 真实作业时间分布;地图精度;失败停机概率;季节窗口。
易失效环节 / Failure modes 漂亮三维画面不保证模型准确,未经校准的模拟增产或亩效不能当试验数据。
验证安排 / Validation plan 用未参与调参的历史任务验证时间和等待预测,保留预测误差;再比较备选方案。
评价指标 / Evaluation criteria 模型校准、误差与可用决策价值
下一阶段条件 / Development gate 先制作可复算的简单模型,只有新增复杂度改善预测才扩展。
问题登记(不构成审批) / Issue log (not approval)
SM-12-07 · 机械故障预测与远程诊断Predictive maintenance and remote diagnostics 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Predictive maintenance and remote diagnostics. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 利用振动、温度、电流和维修记录发现异常趋势,减少关键作业期意外停机。
工作原理与结构选择 / Operating principle and architecture 传感器、边缘记录、异常提示与维修工单关联;对刀具、轴承、泵分别建立基线。
设计输入 / Required design inputs 运行转速负载;正常磨损;传感器安装;已确认故障样本。
易失效环节 / Failure modes 土壤冲击与负载变化可产生类似故障信号,缺乏标注时不能输出精确剩余寿命。
验证安排 / Validation plan 在安全台架或历史故障记录上验证,田间统计误报、漏报和提前发现时间,保留人工检查结论。
评价指标 / Evaluation criteria 误报、漏报、停机时间与可维修性
下一阶段条件 / Development gate 先做状态监测和维护提示,预测寿命需有足够失效数据支持。
问题登记(不构成审批) / Issue log (not approval)
SM-12-08 · 可审计的农机作业数据平台Auditable farm-machinery operation records 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
功能模块 · 工程验证未完成,禁止送审 / Engineering validation incomplete; submission blocked
AI生成概念示意 / AI-generated concept illustrationOperating concept: Auditable farm-machinery operation records. Configuration and field performance require validation. Screens, maps and instruments shown do not represent measured data. 下载大图 / Full image · 下载缩略图 / Thumbnail · 下载独立说明 / Text file
任务与用途 / Purpose 让农机作业、农艺处理和试验结果能相互追溯,支持真实比较与后续审稿。
工作原理与结构选择 / Operating principle and architecture 采用统一任务编号、单位、时间和版本,保存原始传感数据、人工修正理由与导出记录。
设计输入 / Required design inputs 数据字典;操作者权限;离线补录;设备时钟和坐标。
易失效环节 / Failure modes 覆盖原始数据或把缺测填成零会制造错误结论,单位混用可使水肥量和产量差一个数量级。
验证安排 / Validation plan 抽取任务从处方追到执行再到样本结果,核查总量守恒、重复记录与缺测;修改有版本记录。
评价指标 / Evaluation criteria 版本、传感器校准、原始记录和权限
下一阶段条件 / Development gate 交付可导出的开放表格与说明,不把用户资料锁在某一设备中。
问题登记(不构成审批) / Issue log (not approval)
8套重点工程概念方案 / Eight priority concept briefs GAKI-SM-P01 · 小型精准种植机Compact precision planter 以可观察、可校准的排种为核心,完成小地块蔗段种植。首版采用有人驾驶或拖拉机牵引,不预设逐芽视觉自动切割。
GAKI-SM-P01 · 原创功能图 / CONCEPT 小型精准种植机 01 种箱与柔性供料 02 定量排种与检测 03 开沟仿形单元 04 覆土镇压单元 地速、料位、排种与沟深 → 控制器 → 排种驱动和异常提示 功能与反馈关系示意;不是结构比例图、实物照片或已完成的制造图。 总体原理 / Operating principle 种箱采用低落差供料,排种盒与开沟单元可拆换。地速传感不只依靠易打滑的地轮;出现断料或堵塞时先标记位置,再停止相关供料。开沟和覆土应留观察与人工挖查空间。肥料或铺管模块作为后续选装,避免首版同时引入过多故障。
参数关系 / Parameter relationships 有效芽/段 = 平均芽数 × 活芽比例 × 机械完好比例;排段频率 = 目标有效芽/米 × 速度(m/s) ÷ 有效芽/段。有效田间能力(ha/h) = 作业幅宽(m) × 速度(km/h) × 田间效率 ÷ 10。
假设每段2芽、活芽比例0.85、机械完好比例0.95,则1.615有效芽/段;目标10有效芽/米、速度2 km/h,需约3.44段/秒。幅宽1.4 m、田间效率0.65时,算得0.182 ha/h(2.73亩/h)。这是计算示例,不是当地密度推荐或本机实测能力。
验证安排 / Validation 台架在不同料位和速度下测排种曲线;随后进行短行沟深试验。田间以同批种源、同总养分、相近灌溉设置人工种植和机器种植随机区组,建议从4个独立区组开始规划,正式重复数依据预期差异与变异估算。追踪出苗曲线、有效茎与产糖。
下一阶段条件 / Development gate 进入CAD定型前必须取得开沟阻力、排种峰值扭矩、原料尺寸分布和满载重心。进入样机放大前,排种、伤芽及出苗的预定验收界限须由试验方案明确。
图纸交接与缺项 / Engineering handoff 交付机架接口草案、排种模块剖面需求、传感器时序及试验记录。孔位、材料、焊缝、轴承、驱动选型和强度寿命仍需真实载荷后计算。
GAKI-SM-S01 · 甘蔗行间精准喷施平台Sugarcane inter-row precision spraying platform 以流量可校准、靶面可到达为首要目标,先完成有人监督的苗期与可通行阶段喷施,再扩展高度和自主导航。
GAKI-SM-S01 · 原创功能图 / CONCEPT 甘蔗行间精准喷施平台 01 药液与过滤回路 02 计量泵与阀组 03 可调定向喷头 04 靶面与离靶采样 速度、流量、压力与高度 → 控制器 → 阀门、泵和升降 功能与反馈关系示意;不是结构比例图、实物照片或已完成的制造图。 总体原理 / Operating principle 首版可使用既有拖拉机挂载或窄体遥控底盘。药箱尽量低位,泵回流与过滤可单独维护。喷施允许和行驶允许独立,转弯、停车与定位异常时的关断逻辑明确。单喷头控制只有在时延与实际落点已验证时启用。
参数关系 / Parameter relationships 总流量Q(L/min)=施液量R(L/ha)×喷幅W(m)×速度v(km/h)÷600;各喷头平均流量=Q÷喷头数。水箱理论覆盖面积=可用水量÷R,未扣残液与冲洗。
清水示例R=120 L/ha、W=3 m、v=3.6 km/h,Q=2.16 L/min;4个等流量喷头各0.54 L/min。100 L可用清水理论覆盖0.833 ha。实际需扣残液、边界重叠及补给,示例不是农药施液推荐。
验证安排 / Validation 先完成清水静态流量和动态速度补偿。沉积试验在冠层上中下层及下风向布点,比较同施液量下不同喷头布置。防效试验另按靶标设置合法对照,不能用水敏纸覆盖率替代病虫防效。
下一阶段条件 / Development gate 准入条件包括满载稳定性、制动、断联处理及靶面沉积满足预先定义的任务要求。数值指标按当地作物、产品标签和工程测试制定,本文不虚构通用合格阈值。
图纸交接与缺项 / Engineering handoff 交付流路图需求、接口清单、采样布置与控制时序。生产前仍需泵选型、腐蚀相容性、喷杆疲劳和整机稳定性核算。
GAKI-SM-U01 · 调查与变量施用无人机系统UAV surveying and variable-rate application system 围绕商业飞行平台开发甘蔗调查—地面核验—处方—执行—复查流程。优先开展任务集成,不重复设计未经验证的飞行器。
GAKI-SM-U01 · 原创功能图 / CONCEPT 调查与变量施用无人机系统 01 调查影像与样点 02 农艺核验与处方 03 作业机执行日志 04 沉积与效果复查 地面真值、实际剂量和作业结果 → 处方修订;飞行保护由原平台保持 功能与反馈关系示意;不是结构比例图、实物照片或已完成的制造图。 总体原理 / Operating principle 调查机采集RGB或多光谱,算法只提出疑点,现场抽样后形成处方。施用机读取已冻结版本并保存实际流量与轨迹。地面站统计飞行、补液、换电、清洗及等待时间。所有机型能力按附件兼容和地区版本登记,不把调查机巢当作植保补液站。
参数关系 / Parameter relationships 水试流量Q=R×W×v÷600;定位与执行总时延导致的沿航向偏移d=v(m/s)×总时延(s)。处方分区不能细到小于实际喷幅与响应造成的空间混合尺度。
假设清水90 L/ha、有效喷幅6 m、速度18 km/h,需求流量16.2 L/min。假设总时延0.4 s、速度5 m/s,仅时延就产生2 m沿向偏移。该数字说明需实测边界响应,不是某品牌的实测误差。
验证安排 / Validation 第一阶段仅调查并盲核疑点。第二阶段清水处方执行,在边界和冠层分层布点。第三阶段在当地允许方案内做农艺试验,以合理统一剂量作对照。每阶段独立保存失败和重飞记录。
下一阶段条件 / Development gate 地图、任务和日志三者必须能相互追踪,实际剂量与边界误差经过独立采样;防效与节约结论需有田间对照。
图纸交接与缺项 / Engineering handoff 交付数据格式、处方审核表和设备配置记录;不交付自制飞控、飞行器制造图或未经许可的应用方案。
GAKI-SM-D01 · 生长期自走式选择性剥叶机Self-propelled selective standing-crop detrasher 以低损伤去除下部干叶为任务,首版为遥控、自走、柔性接触、可退让结构。功能绿叶、生长点和茎芽为保护对象。
GAKI-SM-D01 · 原创功能图 / CONCEPT 生长期自走式选择性剥叶机 01 行间低速自走底盘 02 导向与限高装置 03 柔性剥叶与退让 04 叶料导出与分布 接触载荷、作业头位置与缠绕信号 → 控制器 → 转速、升降和退出 功能与反馈关系示意;不是结构比例图、实物照片或已完成的制造图。 总体原理 / Operating principle 机体沿行间行走,左右作业头可独立停用。作业头采用可换柔性元件、扭矩限制与被动或主动退让;升降控制先人工设限,后续才接干绿叶识别。叶料不穿过高温部件或暴露传动轴,清堵必须能在动力隔离后进行。上部绿叶保护不只依赖视觉判断,还靠机械高度限位。
参数关系 / Parameter relationships 转速n(r/min)=60u÷(2πr),u为元件端部线速度,r为有效半径;液压功率P(kW)=压差(MPa)×流量(L/min)÷60;轴端功率还需乘效率。
假设有效半径0.15 m、线速度8 m/s,转速约509 r/min;假设液压压差12 MPa、流量20 L/min,液压功率4.0 kW,按示例效率0.8算轴端3.2 kW。半径、液压参数均为假设;印度论文的速度不能作为本机安全设定。
验证安排 / Validation 以不剥叶、人工剥叶、样机剥叶为基础处理。先单因素识别安全范围,再做速度、接触强度和高度的组合试验。干叶去除率与绿叶误剥率分别统计;伤茎按轻重分级,另计折断、倒伏。随访叶面积恢复、病害、有效茎与产糖,至少覆盖一个完整后续生长过程,推广需跨季验证。
下一阶段条件 / Development gate 没有证明低损伤前不追求大面积速度;没有后续产糖数据前不宣传增产。文献样机与本设计性能分别列示。
图纸交接与缺项 / Engineering handoff 交付功能图、载荷测量点、作业头候选材料表和试验安排。真实尺寸、传动、液压原理图、稳定性、强度、BOM和制造图须由实测资料继续完成。
GAKI-SM-R01 · 宿根低损伤管理平台Low-damage ratoon management platform 围绕已确认的压实、缺蔸、覆盖或施肥问题按需配置模块,避免把修蔸和松土作为每田必做工序。
GAKI-SM-R01 · 原创功能图 / CONCEPT 宿根低损伤管理平台 01 蔗蔸与土壤调查 02 农艺处方与禁入区 03 避蔸模块执行 04 出苗与产糖复查 可见蔸形、轮迹与作业载荷 → 控制器 → 偏置、深度和抬升 功能与反馈关系示意;不是结构比例图、实物照片或已完成的制造图。 总体原理 / Operating principle 平台先承担扫描和定位,作业头可换装,任何一个调查结果不足都能保持“不处理”。定位系统输出的是几何关系,根系和地下芽保护需由抽样调查补充。收前微喷处理地块应记录已萌芽情况,并评估收割切深与轮迹带来的损伤。
参数关系 / Parameter relationships 示例几何退让量=蔸体半宽+定位误差包络+执行偏差+额外几何余量。此关系只描述不接触可见蔸体的条件,不能保证地下根芽无损。
假设蔸体半宽0.18 m、定位误差包络0.06 m、执行偏差0.03 m、几何余量0.08 m,工具最近边缘需距行中心至少0.35 m。数值未考虑真实根系外伸,不能据此设定松土安全距离。
验证安排 / Validation 不处理、当地常规、单一针对性模块和必要时组合模块随机比较。机械处理前后用独立破坏性样区调查根芽,长期样区保留用于出苗和产糖。微喷方案单独随机化,不把不同田块的水肥差异归因于机械。
下一阶段条件 / Development gate 优先要求损伤不增加且目标限制得到改善;最终推广由跨茬净收益支持。一次出芽增加不足以认定宿根寿命延长。
图纸交接与缺项 / Engineering handoff 交付调查表、处方逻辑、模块接口与试验协议;仍需土壤与根区真实空间数据后设计刀具和深度。
GAKI-SM-C01 · 可换装智能底盘Modular intelligent chassis 在相近任务间复用行走、电源和记录系统。首期限制在两类负载相近模块,逐配置验证。
GAKI-SM-C01 · 原创功能图 / CONCEPT 可换装智能底盘 01 动力与储能 02 行走制动底盘 03 锁止与供能接口 04 独立作业模块 温度、能量、姿态与模块身份 → 控制器 → 限速、限功率和急停 功能与反馈关系示意;不是结构比例图、实物照片或已完成的制造图。 总体原理 / Operating principle 模块接口包含机械防错、锁止检测、供电和通信。机具急停与底盘停车的关系按任务分析,不允许换装后沿用不匹配的限值。电池、控制器及热源布置留清洁与维修空间;记录配置编号,以免混淆不同载荷的测试结果。
参数关系 / Parameter relationships 示例续航t(h)=额定能量(kWh)×可用比例÷平均电池侧功率(kW)。若功率测在轴端,须另外计驱动损耗;额定电池容量不能全部视为可用。
假设电池20 kWh、可用比例0.8、任务平均电池侧功率6 kW,则估算2.67 h。未计老化、温度、坡面和额外辅助负载变化,不能作为整机续航承诺。
验证安排 / Validation 台架验证接口和供能,使用假载荷检查制动、转弯与驻车,再逐模块实际作业。断联、传感器失效和模块未锁止作为独立测试场景。测试不使用未核验的允许坡度。
下一阶段条件 / Development gate 每一种配置形成独立合格记录;基础底盘合格不等于所有选装件同时合格。
图纸交接与缺项 / Engineering handoff 交付接口控制文件、负载预算和试验清单;制造前补齐动力学、强度、疲劳、防护和电气设计。
GAKI-SM-H01 · 小型仿形收获控制升级Compact terrain-following harvesting control upgrade 以用户真实SW整秆和切段方案为基线,分别改进仿形切割、喂入稳定和损失记录。
GAKI-SM-H01 · 原创功能图 / CONCEPT 小型仿形收获控制升级 01 扶蔗与分禾 02 根切与仿形 03 受控喂入输送 04 整秆收集或切段清选 地形、切深、负载与蔗流 → 控制器 → 升降、喂入和停机 功能与反馈关系示意;不是结构比例图、实物照片或已完成的制造图。 总体原理 / Operating principle 整秆与切段分别保留配置。切割仿形先通过机械与液压动态测试,喂入与下游处理必须匹配;堵塞前负载上升应能够减料或停料。清选调节以人工分选损失为标定基准,不能只看车内洁净。
参数关系 / Parameter relationships 连续行进理论入料量(t/h)=田间产量Y(t/ha)×收获幅宽W(m)×速度v(km/h)÷10。它不扣转弯等待,也未计瞬间堆积峰值。
假设80 t/ha、单行幅宽1.4 m、速度2.5 km/h,则连续理论入料28 t/h。这不是小型机已具备的能力;若下游只能稳定处理更低通量,必须降低地速或调整结构。
验证安排 / Validation 先整理原设计参数并做干涉检查,再空载和分级喂料台架;田间按倒伏等级对照测试漏收、含杂、破蔸、能耗和后续宿根出苗。控制升级前后应尽量使用同一机械基体。
下一阶段条件 / Development gate 真实装配、刀具材料与额定负荷未核验时不发布制造图;台架通过后才进入限定工况田间试验。
图纸交接与缺项 / Engineering handoff 本稿交付改进任务和测量关系,没有原SW文件时不声称完成三维装配、有限元或制造BOM。
GAKI-SM-T01 · 低压实协同转运系统Low-compaction coordinated transport system 通过固定交通、合理装载和收运调度减少压行与等车,首期采用有人监督协同。
GAKI-SM-T01 · 原创功能图 / CONCEPT 低压实协同转运系统 01 收获任务与路线 02 称重与装载约束 03 并行跟随转运 04 卸载与返程调度 载荷、轮迹、相对位置与等待 → 调度系统 → 路线和接车顺序 功能与反馈关系示意;不是结构比例图、实物照片或已完成的制造图。 总体原理 / Operating principle 先规划与种植行距匹配的交通带,再配置车辆。车载称重限制装料,路线保留满载回转空间。收割机和转运车各自有本地避障与停车能力,共享任务不共享唯一安全依赖。道路或土壤异常时允许缩小装载或改用边界接料。
参数关系 / Parameter relationships 平均静态接地压力p(kPa)=质量(kg)×9.81÷接地面积(m²)÷1000;单车理想运能=有效载荷×60÷循环分钟;连续供车数至少为需求量÷单车运能的向上取整,仍需考虑波动。
假设总质量5000 kg、接地面积0.9 m²,p≈54.5 kPa;这不能直接预测深层压实。假设有效载荷3 t、循环35 min,单车理想运能5.14 t/h,需求12 t/h时至少3辆,实际还需分析排队波动。
验证安排 / Validation 先单车空满载验证,再双车假负载协同。田间比较常规与受控交通的压行比例、轮辙、土壤含水和后续产糖;完整记录装卸与等待以校准调度。
下一阶段条件 / Development gate 既要运输连续,也要不把延误转成压蔸或超载。平均接地压力和短期效率不能单独作为推广依据。
图纸交接与缺项 / Engineering handoff 交付路线、负载和循环时间模型;车型额定载荷、道路适用和结构设计仍须依据实际车辆资料。