甘蔗百科 / 第16部 智能甘蔗农业2035 / 本卷综合资料
智能甘蔗农业2035Smart Sugarcane Agriculture 2035: Sensing, Control and Verifiable Field Systems
以已经商品化的甘蔗辅助控制、公开田间研究和真实电动平台为起点,讨论倒伏识别、扶起喂入、电驱与补能、农机物流及可维修性;把2035年方案写成有实施条件、对照试验和退出机制的设计情景。
A conditional 2035 design framework for sugarcane farming, distinguishing commercial assistance, field research and future concepts. It connects lodged-cane perception with lifting and feeding, electric power, charging, logistics, maintainability and measurable field validation.
更新:2026-10-21 · R2 | 中文正文;英文标题、摘要及部分图注。
C级:AI编写与来源核读,独立专家审稿待完成。
- 一、先定义智能系统的责任和成熟度
- 二、从地块档案建立可追溯的数据基础
- 三、倒伏识别需要描述可操作的蔗株状态
- 四、把扶起、根切和喂入连接为稳定的物料流
- 五、电驱方案必须从负荷谱和可用能量出发
- 六、补能与运输共同决定连续作业能力
- 七、让灌溉施肥建议接受田间反馈
- 八、安全、维修与操作人员仍是系统组成部分
- 九、用跨地块试验验证实际农业效果
- 十、2035路线图应以可验证的阶段推进
一、先定义智能系统的责任和成熟度1. Define responsibility and technology maturity
本章以2026年10月21日之前核读的资料为证据截点,把2035年作为规划情景。需要回答的首先是:系统观察什么、允许改变什么、由谁接管、失败怎样被发现。能够显示地图、辅助驾驶、调节一个工作部件和在无人监督下完成整田收获,是责任范围不同的能力。采购、研究和网站展示都应把功能、适用工况与成熟度同时写明,不能用一段顺利作业的视频代替整个榨季的可靠性证据。
已有商品化基础并非空白。Case IH的Austoft 9000官方资料说明了根切高度控制与自动喂入控制:后者依据根切、切段压力调整作业转速,必要时降低行进速度。这支持“局部闭环控制已进入产品”的判断;资料中的发动机与液压系统也表明,它不是纯电动整机的证明。[1]
本章建议每项能力建立一张证据卡,分别标注厂商配置、田间试验、研究原型或未来设计,再填写可用地域、服务条件和未解决问题。下文提出的多传感融合、电驱架构与验证流程均属于设计建议;没有给出整机实测续航、无人化水平或增产承诺。
二、从地块档案建立可追溯的数据基础2. Build traceable field data
精准农业首先处理地块内部的差异。SRA将土壤、产量、水分及病虫草害的空间变化纳入管理,并明确提醒:使用技术本身不自动构成精准农业。卫星图、车载定位与变量施用设备,只有连接到能够检验的管理决策,才具有实际价值。[4]
建议给地块、品种、种苗批次和宿根轮次建立稳定编号,记录面积的测量办法、灌排条件、天气、施肥、作业轨迹与交厂批次。原始称重、实验室糖分、传感器估算和模型预测须分列。某块田“低产”可能来自真实生长差异,也可能来自面积错误、车辆漏记或传感器漂移;未检查这些因素就开出增肥处方,会把数据误差变成田间成本。
设备时钟、坐标系和采样间隔也应可追溯。收割机测到的信号与运输车实际接收物料之间存在位置和时间差,不能直接把每个瞬时值画到车头位置。建议保留校准前后的数据、缺测标记和修改记录,先用少量人工样方、地磅及独立定位进行核对,再扩大自动化决策范围。
三、倒伏识别需要描述可操作的蔗株状态3. Describe lodged cane in actionable terms
倒伏不是一个足够细的控制指令。设计上需要区分倾斜方向、伏地程度、蔗行边界、跨行交织、断茎及根部位置,并判断前方是否有沟、石块或人员。识别对象必须服务于接下来的扶起和喂入动作,而不只是把照片分成“直立”与“倒伏”。深度相机、普通相机、距离传感器或接触传感器各自能补充什么信息,应由现场遮挡和维护试验决定。
2024年ASABE会议研究利用收获时拍摄的蔗田图像,通过图像分割、旋转和边缘统计研究倒伏程度识别。本次核读的是公开摘要;它提出了发展行进中传感器的可能性,未证明已经完成全天候实时控制,也未验证整机减损。[3]
用于2035方案的训练档案应覆盖青蔗与烧蔗、不同品种、雨后泥水、强逆光、夜间照明和镜头沾污。建议把“看不清”单独作为状态输出,规定减速、停车或人工确认条件。低置信度时继续以最大速度推进并不是智能化的合理目标。数据集还应记录真实漏收和损伤的位置,才能判断识别错误究竟造成了什么后果。
四、把扶起、根切和喂入连接为稳定的物料流4. Connect lifting, base cutting and feeding
SRA收获手册指出,分蔗螺旋承担扶起与对正任务,浮动滑靴的设置关系到伏地蔗拾取和带土;过强喂入可能损伤直立蔗,间歇成团喂入又会造成压力尖峰与物料波动。这些机理提示:倒伏适应性应从连续物料流评价,不能只观察蔗株有没有被抬起来。[5]
可研究的闭环是:前方感知估计蔗层方向与厚度,机构状态传感器确认滑靴高度、滚筒转速和负荷,再联合调节行进速度与喂入速度。这里不指定一套通用控制参数;应先测出执行机构的响应延迟、饱和范围和机械间隙,再确定控制能否及时作用于眼前这束甘蔗。把远处看见的倒伏与已经进入切段器的负荷混为同一时刻,可能产生错误补偿。
本章建议同时考察漏拾、折断、拔蔸、根切过深、泥土进入、切段质量与清选损失。只降低负荷峰值而把更多甘蔗留在地上,不能判为改进;只提高喂入量而增加宿根损伤,也不能仅以当日吨数验收。重度交织地块应允许分段试收和人工调整,先找到可重复的机械作业窗口,再增加自动控制。
五、电驱方案必须从负荷谱和可用能量出发5. Size electric systems from duty cycles
电动化已有真实农业平台,但任务边界必须保留。Fendt在2024年公布的e107 Vario采用100千瓦时电池,电机连续功率55千瓦、峰值66千瓦;厂商说明的作业时间依赖负荷与用途。这是电动拖拉机的产品资料,不能据此推算甘蔗联合收割机的满班续航。[2]
为甘蔗收割机设计电驱时,建议同步测量行走、扶蔗、根切、切段、清选、输送和辅助系统的负荷,区分正常平均值、短时峰值、堵转与重新起动。电机峰值功率决定不了持续散热能力,电池标称容量也不等于现场可用容量。计算应明确温度、寿命末期容量、允许荷电区间、传动损失和安全储备,并将设计假设与实测结果分列。
基本能量核算是“各时段功率乘以持续时间后求和”,还要加入空驶、等待、清理与冷却。工程选择可以包括部分工作部件电驱、混合动力或整机电池供能,但每种架构都须说明减少了哪些转换、增加了哪些重量和故障点。没有目标地块的负荷谱之前,不宜把装多少电池、收多少亩或连续工作多少小时写成产品指标。
设计审查还应分别设置能量和功率两道约束:总电量够用,并不保证电池在低温、低电量或老化时仍能供应短时大负荷;电机能够输出峰值,也不保证连接器、逆变器和冷却回路允许长期运行。增加电池后的整机质量、轴荷和接地条件须重新评估,不能在续航计算中把承载变化忽略。
六、补能与运输共同决定连续作业能力6. Coordinate charging and harvest logistics
一台机器能完成一块地,不等于一个机队能支撑连续榨季。建议把收割、接蔗、转运、过磅、卸料、维护和补能放在同一时间表中,记录等待由哪一环产生。田间充电方案需核对电网可用容量、接入位置、线缆防护、充电功率随电池状态变化和备用供能;换电方案则另需评估搬运设施、连接器寿命及电池调度。不能只按充电器铭牌功率计算每次停机时间。
John Deere澳大利亚甘蔗产品目录列出根切观察摄像头、车辆装载提示、远程查看调整以及Machine Sync协同功能。这些资料说明商品化系统已在支持操作者与接蔗运输协同;它们并不单独证明整支机队已能够无人完成进出地块、道路运输和异常处理。[6]
对于2035设计,建议以整条供应链的有效作业时间评价补能安排:分清因缺车停机、因充电停机、因堵塞停机及计划维护。地块入口、转弯空间和土壤承载条件也应进入调度约束。提高收割机瞬时吞吐量若导致转运等待、压蔸或工厂接收拥堵,系统收益可能消失,必须用相同收获面积和交厂质量作比较。
经济测算应包括榨季之外的利用情况。专用充电设施、备车和备用电池即使多数月份闲置,也有资金与维护成本。建议用当地的实际作业日、轮班、交通距离和维修网络计算服务价格,并把暴雨停收或电网受限作为压力情景;不能把理想日的充电排程直接乘成全年收入。
七、让灌溉施肥建议接受田间反馈7. Close the agronomic feedback loop
智慧农艺的关键是把观测、原因判断、行动和结果连起来。叶色变化可以成为复查线索,但不能仅凭一种影像特征断定缺氮;土壤水分读数也需要传感器深度、土层和根区背景。建议设置“先确认、再干预、再复测”的流程,保留未干预对照,并把当地农艺人员的判断与模型版本一起记录。这样可以分辨模型有效、偶然天气有利和操作本身改变了结果。
变量施用应回答变化的依据和执行能力:地块差异是否稳定,处方网格是否小于设备实际控制尺度,施用是否发生在预期位置,收获结果是否能够回溯到这次操作。若模型仅在一个地区、一个品种或一个宿根阶段校准,转到新区域应先验证误差。远程通信中断时,关键现场控制应有明确的本地处置,而非把不断网当作理所当然。
在本章设计中,病虫调查、水分监测、机械负荷与糖厂品质反馈共享地块编号,但保留各自测量含义。用交厂品质倒查收获设置、用宿根出苗倒查根切损伤,比堆积互不相通的仪表更有价值。验收应比较投入、产出和不确定性,不能将展示屏数量或上传数据量作为农业收益指标。
八、安全、维修与操作人员仍是系统组成部分8. Design for safety, maintenance and people
ISO 18497-2:2024的公开范围涉及部分自动化、半自主与自主农机的障碍物防护设计;第4部分涉及验证方法与确认原则。本次只核读官方公开摘要,不能据此宣称某套GAKI方案已经符合完整标准或取得认证。其范围也不能直接替代公共道路运行要求。[8][9]
以下属于项目设计检查项:划定允许自主运行的地块与天气条件,定义人员进入、传感器失效、定位漂移、通信中断及突然堵塞时的处置;停止后重新启动须防止意外动作。维修不仅是更换电机,还包括刀具、轴承、液压残压、电气隔离和储能部件状态确认。应由设备制造与安全专业人员形成具体规程,现场人员能够理解并执行。
可维修性还应进入采购比较。建议核对当地备件、诊断接口、离线故障码、易损件更换空间、软件回退和数据导出能力;算清一个传感器污染或损坏会让哪些功能降级。对于季节性作业,维修响应与备机安排可能比单项实验室精度更影响收入。培训应包含识别系统能力边界,而不是只教会按下自动按钮。
九、用跨地块试验验证实际农业效果9. Validate across fields and operating conditions
本章建议把验证分为感知、动作和农业结果三个层次。感知层报告漏检、误检和无法判断;动作层记录执行延迟、负荷变化及人工接管;结果层测量净作业面积、交厂净蔗、可回收糖指标、含杂、地面损失和宿根损伤。高识别准确率只能支持第一层的一部分,不能自动推出收割效率或经济收益。
试验设计应按独立地块或独立作业日划分训练与测试数据,避免同一视频相邻帧同时出现在两边。至少明确倒伏等级、品种、宿根轮次、土壤湿度、坡度、行距、驾驶员及机器设置;预先选定常规作业对照,统一计时起止和损失测量办法。报告中同时列出成功、失败、停机和未完成地块,不能只挑选适合演示的片段。
验收阈值应由产区、使用方和工程团队在试验前商定。建议在达到基本安全与质量要求后,再比较每吨合格交厂蔗的能耗、每公顷全成本和维修时间。对少见但严重的故障要单列分析,不用平均值掩盖。模型、固件或机械结构发生重要改变后,还应说明哪些旧结论可以沿用,哪些需要重新试验。
十、2035路线图应以可验证的阶段推进10. Advance through measurable stages toward 2035
第一阶段可从可靠记录、负荷监测、作业提示和人工确认开始;第二阶段在限定地块建立稳定喂入、局部电驱或协同转运试点;第三阶段才评估跨机器调度与更高自主程度。以上是本章提出的实施顺序,不是任何企业已承诺的时间表。每阶段都要留下继续、调整或停止投资的依据,并允许地区根据基础条件采取不同路线。
FAO关于农业自动化的官方报告介绍强调,采用条件包括电力、连接、技能和服务能力,共享机械服务可以改善不同规模经营者的获取条件。因此,2035方案不仅要写设备清单,也要写谁维护、谁解释数据、谁承担停机成本,以及小农户怎样参加。[7]
建议合作社、糖厂和服务承包商共同保存可比的作业档案:设备能力按实际测试更新,数据访问按明确授权安排,维修经验与失败案例也进入知识库。最终值得推广的系统,应能在当地人员、资金和基础设施条件下反复工作。只有把这一点证明清楚,“智能”才从展览概念变成可持续使用的农业能力。
表1:已见技术与证据边界
Table 1. Technology maturity and evidence boundaries
| 对象 | 本次核读所支持的状态 | 仍不能据此声称 |
|---|---|---|
| Austoft 9000自动喂入与根切控制 | 厂家商品资料列出局部自动控制;发动机与液压架构。[1] | 整机纯电、全场无人化或任何产区统一节能幅度。 |
| John Deere甘蔗摄像与Machine Sync | 当前产品目录列有观察、辅助调整与协同功能。[6] | 道路转运、所有异常处理和整机安全已完全无人化。 |
| ASABE倒伏图像研究 | 2024年会议摘要报告图像方法及传感器发展可能性。[3] | 已形成商售倒伏识别控制器或已证明减损。 |
| Fendt e107 Vario | 电动拖拉机原厂规格与任务条件已有公开资料。[2] | 同样容量足够甘蔗联合收割机连续满班作业。 |
| 倒伏感知—电驱—机队调度整体方案 | 本章提出的2035设计情景,需要集成与验证。 | 已制造、已田间验证、已通过认证或已有固定收益。 |
GAKI编辑整理的阅读与检查框架;表内具体研究或政策事实按相邻参考来源理解。
表2:试点最低记录与验收问题
Table 2. Minimum pilot records and acceptance questions
| 验证对象 | 应记录的数据 | 需要回答的问题 |
|---|---|---|
| 倒伏感知 | 独立地块、倒伏方向与等级、光照、遮挡、漏检与无法判断 | 在新地块是否仍可用,何时需要人工接管? |
| 扶蔗与喂入 | 行进速度、机构位置、负荷时间序列、堵塞与人工干预 | 稳定流量是否同时保住拾取、含杂和宿根质量? |
| 能源系统 | 分部件功率、电池状态、温度、空驶与停机、充入电量 | 同样交厂质量下,每吨蔗和每班的真实能耗是多少? |
| 运输与补能 | 接蔗等待、周转时间、补能排队、工厂接收时窗 | 瓶颈是否转移,是否发生额外压蔸或道路风险? |
| 可靠性与服务 | 故障、停机时长、备件、维修工时、软件版本 | 当地团队能否维护,榨季总成本是否可接受? |
| 农业结果 | 地面损失、泥土与叶杂、交厂重量和品质、后续宿根表现 | 与预先设定的常规对照比较是否有可信改进? |
GAKI编辑整理的阅读与检查框架;表内具体研究或政策事实按相邻参考来源理解。
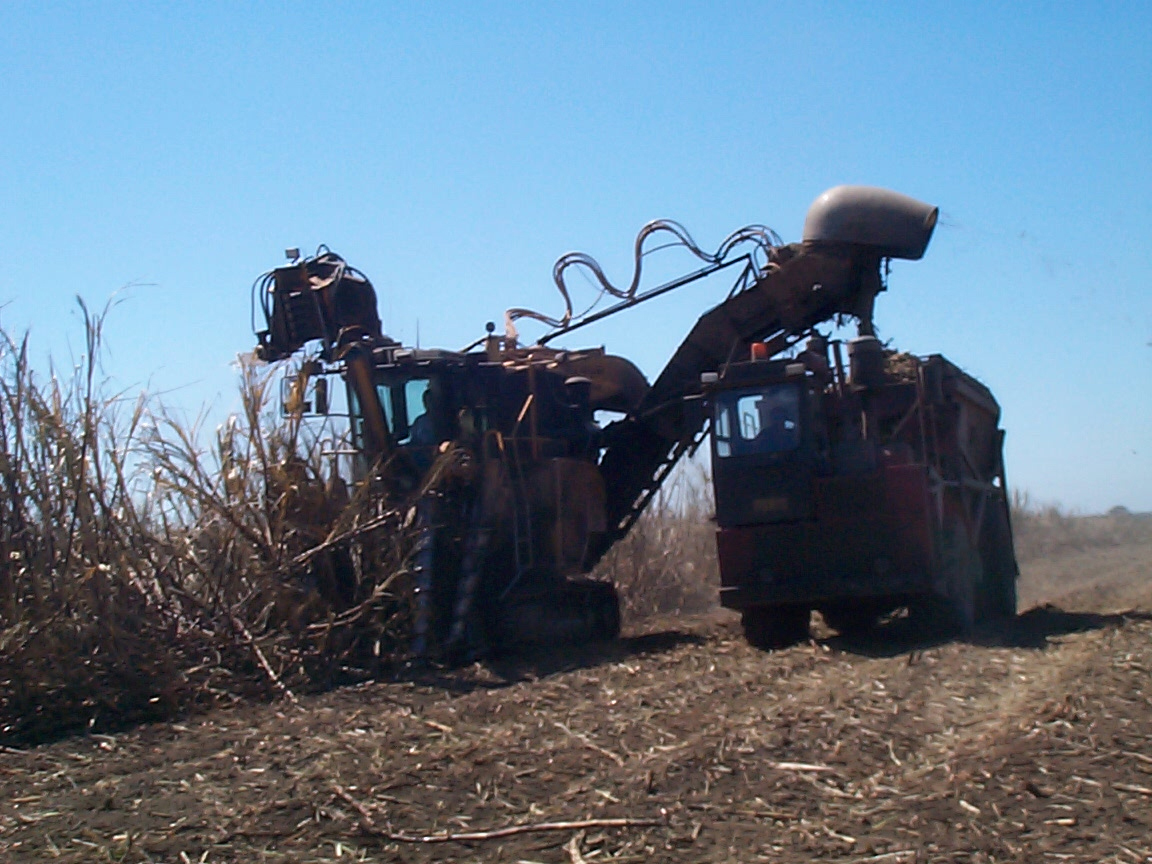
真实图像与观察范围
继续阅读与观看
参考来源与核读范围
- Austoft 9000 Sugarcane HarvestersCase IH · 官网未标单一发布日期;访问2026-10-21;核读日期:2026-10-21核读范围:官方产品正文:动力、AutoTracker、自动喂入、液压泵与维护结构。适用边界:V1仅支持厂家公开配置及其工作原理表述;节能营销数值、唯一性和收益未经独立核证,正文未采用。
- Fully electric tractor: the Fendt e100 VarioFendt / AGCO · 2024-09-18;核读日期:2026-10-21核读范围:官方发布:e107 Vario用途、电池、电机功率与负荷条件。适用边界:真实电动拖拉机资料;不是电动甘蔗联合收割机。作业时间与补能取决于厂商所述条件,不外推续航或生命周期零排放。
- Measurement of sugarcane lodging extent using machine visionAbdul Momin; Tony Grift; James Baier · 2024;ASABE Annual International Meeting paper 2400775;DOI 10.13031/aim.202400775;核读日期:2026-10-21核读范围:直接读取ASABE公开摘要:采图场景、图像分割和边缘统计方法、未来传感器应用表述。适用边界:未读取付费全文;只支持摘要明确报告的方法与研究定位。样本倒伏比例不是地区发生率,也没有整机控制或减损证据。
- Farming Systems and HarvestingSugar Research Australia · 官网未标单一发布日期;访问2026-10-21;核读日期:2026-10-21核读范围:官方正文:精准农业、Harvest Mate、收获设置和示范项目证据性质。适用边界:推广资源汇总页;没有把示范地当随机重复试验。网页平均收益数字未外推为普遍结果。
- Harvesting Best Practice Manual; Technical publication MN14001Sugar Research Australia;Phil-Anthony Patane、Cam Whiteing及列明贡献者 · 2014;版权页与出版编号已核对;核读日期:2026-10-21核读范围:目录、前言及印刷页2—6:地区适用差异、分蔗螺旋、浮动滑靴、前端喂入及glut-starve现象。适用边界:历史技术手册,用于收获机理;不将2014年设备现状当2026年最新状态。未复制图表、照片或长段原文。
- Sugar Cane Harvester: CH750, CH950 and CH960John Deere Australia · 当前官网未标单一发布日期;访问2026-10-21;核读日期:2026-10-21核读范围:产品目录与技术模块:发动机、Base Cut View Camera、Machine Sync、Remote View and Adjust、Wagon Load Indicator。适用边界:厂家现有配置说明;不推定全部型号/地区均标配。页面内部测试的清选改善百分比未作为独立性能结论。
- FAO: The State of Food and Agriculture 2022 — automation and agrifood systemsFood and Agriculture Organization of the United Nations · 2022-11-02;核读日期:2026-10-21核读范围:官方报告发布说明:自动化采用条件、27项案例的范围、基础设施、技能与共享服务。适用边界:读取官方报告摘要介绍,未宣称已阅读全文;跨作物政策框架,不是甘蔗自动化的定量效果试验。
- ISO 18497-2:2024 — Design principles for obstacle protection systemsInternational Organization for Standardization · 2024-07;核读日期:2026-10-21核读范围:ISO官方公开标题、范围和摘要。适用边界:未取得完整付费标准;仅引用适用主题和公开范围,不声称逐条合规或认证。公开道路运行不在其所述范围内。
- ISO 18497-4:2024 — Verification methods and validation principlesInternational Organization for Standardization · 2024-07;核读日期:2026-10-21核读范围:ISO官方公开标题、范围和摘要。适用边界:未读取完整标准。本文的试验清单是编辑提出的研究建议,不是标准条款复刻或认证程序。
返回专题总目录 · 下载完整PDF · 甘蔗知识中心
正文为GAKI AI编写与来源核读稿,尚待独立专家审阅;图像保留各自作者与原许可证。